
机器人 / 系统课时
激光和视觉 SLAM 应该如何选型
激光和视觉 SLAM 应该如何选型
同样是边移动边建图,二维激光、单目、双目和深度相机面对暗光、长走廊、算力限制时会有不同表现。以 ROS 2 移动机器人为例,先从地图交付物和公制尺度要求筛选路线,再通过一组现场测试确定能否实际部署。
学习目标
- 区分五种常见传感器路线的观测条件、尺度来源和地图结果。
- 用光照、几何结构、计算资源与地图需求缩小候选范围。
- 通过 ROS 2 接口检查和量化场地测试验证选型。
从最终地图反推传感器
室内地面机器人若要使用 Nav2 做二维导航,通常需要可用于规划的占据栅格地图;而三维测量、物体重建或高低障碍分析,则需要深度、点云或三维地图。视觉 SLAM 得到的稀疏特征点并不自动等于可导航的占据栅格,往往还要补充深度估计和障碍物投影。
例如,场地为 30 m × 20 m,地图分辨率定为 0.05 m/格,则共有 600 × 400 = 240000 个栅格。若每格以 1 字节存储占据信息,仅原始栅格数据约为 234 KiB;实际内存还包括地图、优化状态和运行缓存。二维导航不应仅因相机价格低就绕开这些地图转换成本。
在 ROS 2 中,slam_toolbox 可订阅 sensor_msgs/msg/LaserScan,发布 nav_msgs/msg/OccupancyGrid;Nav2 的障碍层也可使用 LaserScan 或 PointCloud2。这些接口说明了建图结果与导航输入能否直接接上,详见 slam_toolbox 接口和 Nav2 文档。
对比观测条件、尺度和算力
| 路线 | 适合的观测条件与薄弱点 | 公制尺度 | 计算负担与典型结果 |
|---|---|---|---|
| 二维激光 SLAM | 暗处仍可测距;玻璃、镜面和扫描平面外障碍易出问题,长直走廊可能退化 | 测距自带 | 通常较易在嵌入式平台运行;二维栅格 |
| 单目视觉 SLAM | 需要纹理、光照和视差;暗光、运动模糊、白墙不利 | 仅靠单目图像不可确定 | 特征跟踪与优化;轨迹、稀疏三维点 |
| 双目视觉 SLAM | 需光照、纹理和准确标定;远距离视差变小 | 已知双目基线可恢复 | 双路图像匹配与优化;带尺度的三维点 |
| RGB-D SLAM | 可直接取有效深度;量程、反光表面及强日光影响依深度技术而异 | 有效深度具有尺度 | 深度处理和融合;局部点云或三维地图 |
| 三维激光 SLAM | 对可见光依赖小;重复或稀疏几何、反射和恶劣天气仍有风险 | 测距自带 | 点云配准与地图维护较重;三维几何地图 |
表中的计算负担只是同类实现的常见倾向,不是固定排序:分辨率、点数、帧率、回环检测和后端优化配置都可能改变实际占用。单目加 IMU 在标定正确、运动激励充分并完成初始化时可恢复尺度,但不应把“装了 IMU”当作尺度一定可靠的保证。
按约束逐层筛选
优先顺序可以固定为:地图类型 → 公制尺度 → 最坏光照和纹理 → 计算与功耗 → 传感器盲区。当目标是二维导航且夜间关灯运行,二维激光通常是直接候选;当任务要还原货架高度或设备三维形状时,再评估 RGB-D、双目或三维激光,不要从单目稀疏点图直接推断障碍空间。
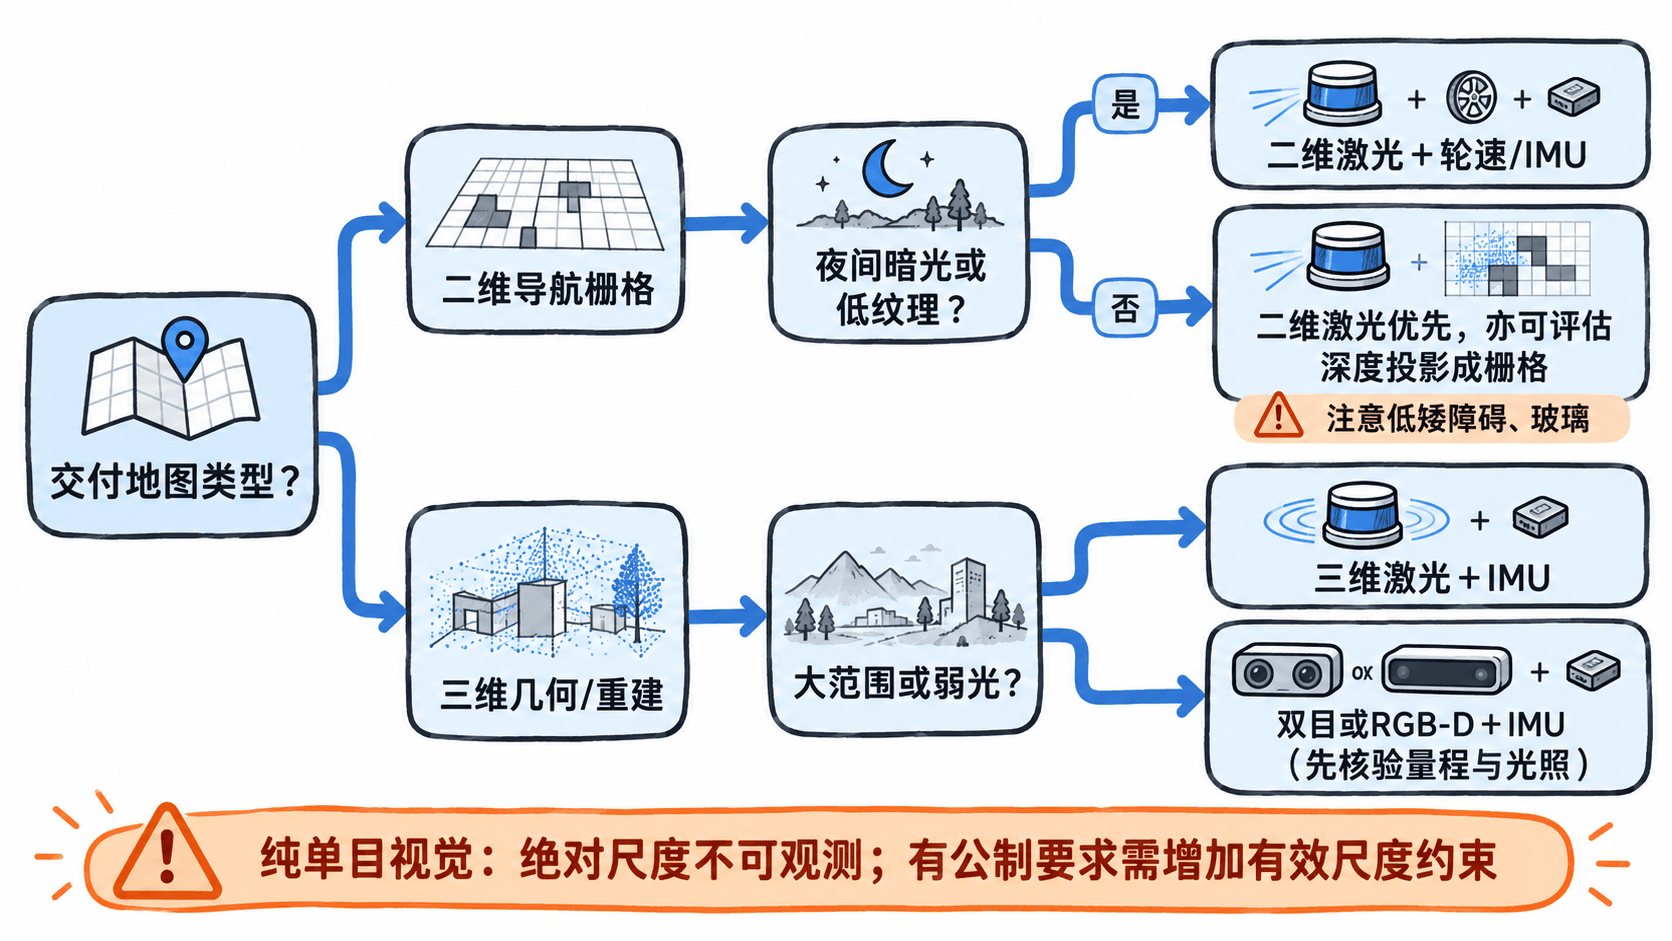
这里的分支是第一轮排除法,不是性能排行榜。即使使用激光,面对玻璃门、低于扫描高度的纸箱或动态行人,也可能需要深度相机、碰撞传感器或其他感知链路补盲;融合传感器不会自动消除错误量测。
用三个任务做初选
夜间仓储配送车。 场地 30 m × 20 m、夜间可能全黑、目标为 0.05 m/格的二维导航图,初选二维激光+轮速里程计,必要时辅以 IMU。其优势是公制测距和现成的 ROS 2 二维地图链路;验证重点是长货架走廊、透明门以及扫描高度以下的障碍。
室内设备三维巡检。 要记录管线与设备高度,观察距离主要为 1~3 m,且光照可控,可初选 RGB-D+IMU;这里的 1~3 m 是任务要求,不代表任一深度相机的保证量程。应拿目标材质、距离和照明实测深度有效率;超出有效量程或存在较大场地时再比较三维激光。
轻量级飞行平台。 在白天有纹理的场景中,需要带米制尺度的轨迹,可比较双目+IMU与单目+IMU。前者依赖基线和标定,后者还依赖初始化和足够运动激励;仅用单目图像不适合直接交付按米计量的地图。两种方案都要实测高速转弯时的模糊和丢跟踪。
在 ROS 2 中验收而不是凭演示选型
对二维激光候选方案,先启动驱动和 slam_toolbox,在相同的 ROS 2 环境中确认输入、输出的实际消息类型:
ros2 topic type /scan
ros2 topic type /map
预期输出(每条命令依次输出一行):
sensor_msgs/msg/LaserScan
nav_msgs/msg/OccupancyGrid
如果节点使用命名空间或话题重映射,应替换为实际话题名;未运行驱动或建图节点时,不能期待上述结果。视觉 SLAM 系统如果只发布轨迹和特征地图,没有 /map 并不意味着定位失败,而是仍缺少二维导航所需的地图转换链路。
现场验收可制定一套项目示例阈值,而非通用行业标准:以约 0.4 m/s 速度在含转角、长走廊和玻璃门的 20 m 路线上重复运行 3 次;分别测试正常照明与最暗工况;独立测量检查点的位置误差目标不超过 0.20 m、连续运行不丢失定位、CPU 使用率的 95 分位数不超过 70%。导航任务还要确认玻璃和低矮障碍没有形成危险通道,三维任务则改用实际量程内的深度完整度和几何尺寸误差验收。
最终保留能在最差场景满足地图格式、尺度和安全边界的路线,而不是只比较传感器标价或在理想光照下的单次建图效果。