
机器人 / 系统课时
建图前怎样检查 TF 树和激光话题
建图前怎样检查 TF 树和激光话题
二维激光建图启动前,先确认机器人位姿与激光坐标能互相转换、扫描话题持续发布且时间戳有效。本篇使用 ROS 2 命令行完成检查,并给出出现断链、无数据和时间不同步时的定位顺序。
学习目标
- 区分建图启动前必须存在的 TF 变换与启动后才出现的变换。
- 检查
/scan的消息类型、坐标系、频率和量测有效性。 - 根据 TF、话题与时间戳的检查结果定位常见启动故障。
确认激光话题已经发布
以下以 Ubuntu 24.04 上的 ROS 2 Jazzy 为例;Humble 的相关命令相同,但需将环境脚本路径中的 jazzy 改为 humble。先启动真实机器人驱动或仿真,再在新终端执行;其他终端应使用相同的 ROS_DOMAIN_ID。
source /opt/ros/jazzy/setup.bash
# 同时查看话题名和消息类型
ros2 topic list -t
ros2 topic type /scan
预期输出(节选;其他话题取决于运行中的节点):
/scan [sensor_msgs/msg/LaserScan]
sensor_msgs/msg/LaserScan
/scan 是本例采用的名称;实际可能是 /lidar/scan。如果话题名不同,应修改建图节点的扫描话题配置或使用重映射,而不是以为驱动没有启动。ros2 topic type 必须返回 sensor_msgs/msg/LaserScan;若话题完全不存在,先核实驱动进程、命名空间及终端的 ROS 环境。
看懂建图前后的 TF 连接
tf2 用父子坐标变换连接各帧。典型移动底盘在建图前应已有 odom → base_link → laser_frame:里程计持续更新 odom 到 base_link,激光的安装外参通常是固定变换。部分机器人在中间加入 base_footprint,并不要求所有机器使用同名帧。
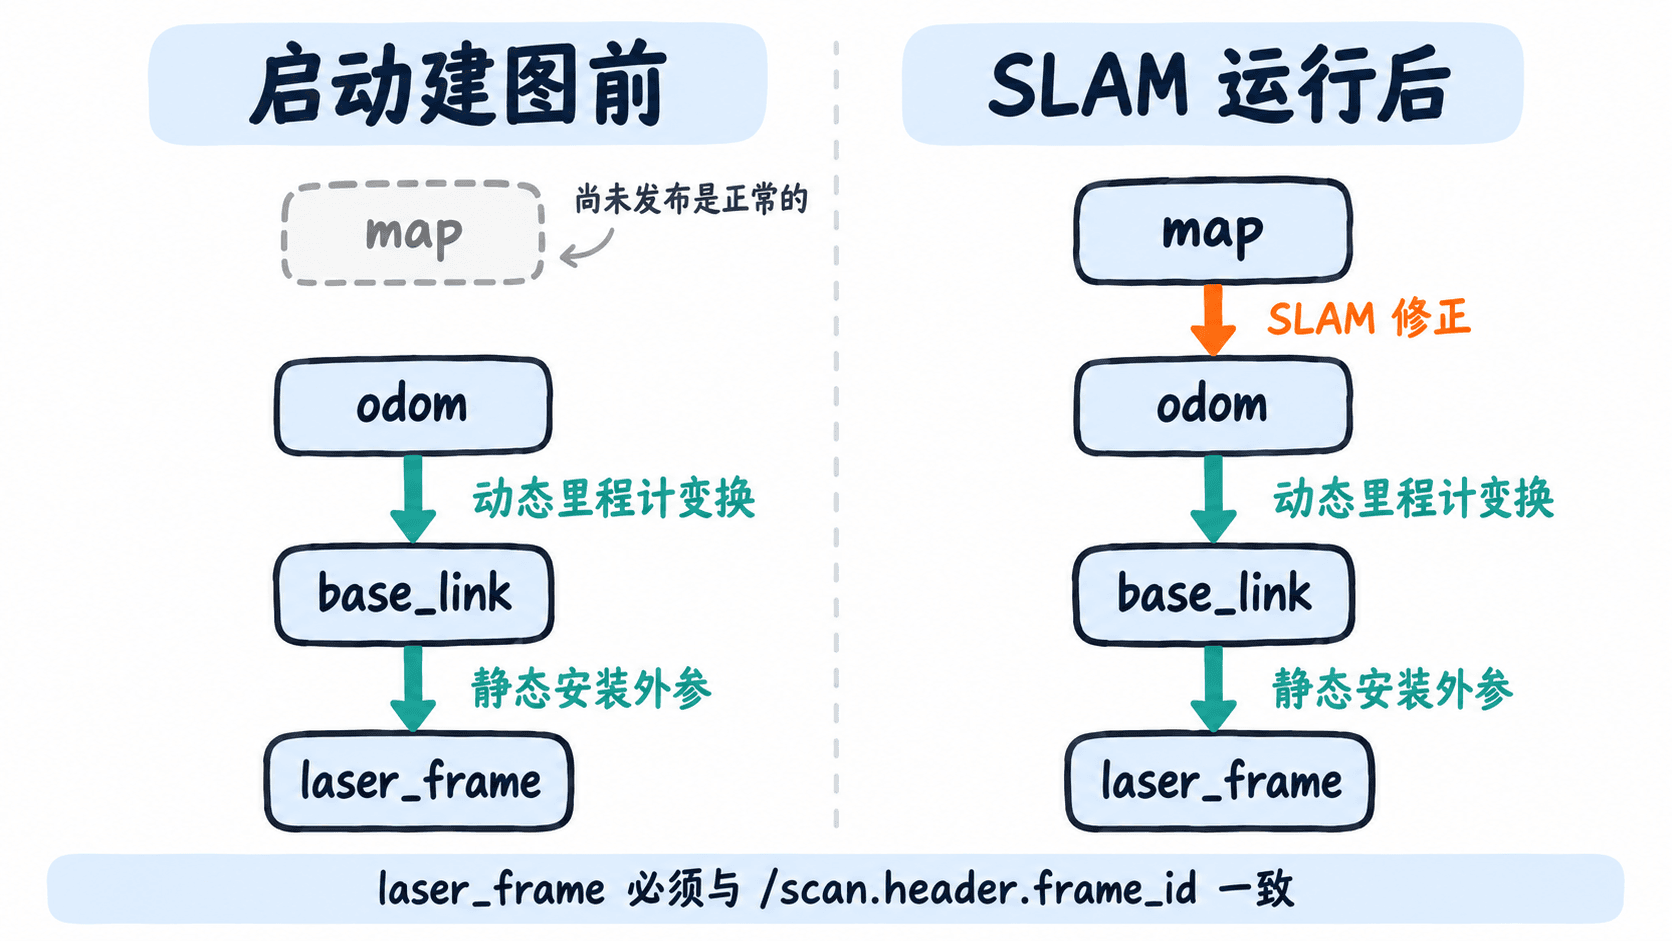
在 Linux 终端生成当前 TF 树快照:
ros2 run tf2_tools view_frames预期结果:等待约 5 秒后,当前工作目录生成 TF 关系 PDF,文件名可能是 frames.pdf 或带时间戳的 frames_*.pdf,随 ROS 2 版本而变。打开后确认各帧连成一棵树、没有孤立的激光帧;尚未启动建图时看不到 map → odom 是正常的。如果提示缺少 Graphviz 的 dot,先安装 graphviz,再运行该命令。
逐段验证坐标变换
先检查里程计与机器人本体的关系:
ros2 run tf2_ros tf2_echo odom base_link预期输出格式(连续刷新,时间和数值因机器人而异):
At time <TIME>
- Translation: [<X>, <Y>, <Z>]
- Rotation: in Quaternion [<X>, <Y>, <Z>, <W>]
机器人静止时,输出的位置与姿态应基本稳定;缓慢推动机器人后,平移或偏航角应随运动改变。若持续报告帧不存在,检查里程计或状态估计节点是否在发布 odom → base_link,不要用一个固定变换冒充动态里程计。
再检查激光相对于底盘的安装关系。此处假设扫描帧名是 laser_frame,实际应以稍后读取的 /scan.header.frame_id 为准:
ros2 run tf2_ros tf2_echo base_link laser_frame预期结果:持续输出平移与旋转,机器人移动时安装外参仍基本不变。例如雷达在本体原点前方约 0.20 m,则 X 平移应接近实测的 0.20 m,而不是随运动累积变化。出现 Invalid frame ID 或变换不连通时,检查 URDF、robot_state_publisher 或静态变换发布者,不能随意补一条零外参。
检查扫描内容与频率
读取一帧真实激光消息:
ros2 topic echo /scan --once预期结果:输出一条 LaserScan,包含 header.stamp、header.frame_id、angle_min、angle_max、angle_increment、range_min、range_max 和 ranges 数组。重点核验:
header.frame_id必须与 TF 树中的激光帧逐字一致,且header.stamp随扫描向前推进。angle_increment应大于 0,ranges不能为空,其点数应与角度范围及步进大致对应。例如约 180° 视野、1° 步进,通常会有约 181 个采样。- 有效的有限距离应处于
range_min至range_max之间。少量inf可能表示该方向没有有效回波,不等于整帧无效;如果几乎全部为inf、nan或零值,应检查雷达驱动、量程及遮挡。
再测接收频率并查看发布者的 QoS:
ros2 topic hz /scan预期结果:终端连续显示 average rate。若设备标称 10 Hz,可先以连续测得约 9~11 Hz 作为示例检查区间,实际容差以驱动配置和运行环境为准;观察 10 秒左右后用 Ctrl+C 结束。
ros2 topic info -v /scan预期结果:显示发布者数量、节点名及 QoS 策略;应至少有 1 个发布者。若能看见话题却收不到消息,重点对照 Reliability 等策略。激光驱动经常使用 BEST_EFFORT,订阅端若强制要求不兼容的可靠性策略可能收不到数据。
按故障现象完成建图前验收
| 现象 | 优先检查与修正 |
|---|---|
找不到 /scan |
驱动是否启动、话题是否带命名空间、终端 ROS_DOMAIN_ID 是否一致 |
有 /scan 但 echo 无输出 |
用 ros2 topic info -v /scan 查发布者和 QoS,再看驱动是否真的在发消息 |
| TF 树里激光帧孤立 | 核对 header.frame_id、URDF 固定关节和静态 TF 的父子帧名 |
报 extrapolation into the past/future |
比较扫描时间与 TF 时间;仿真时确保相关节点一致使用 use_sim_time 且 /clock 在更新 |
tf2_echo odom base_link 一直失败 |
启动里程计或状态估计发布者,核对底盘帧名及是否存在 base_footprint 中间帧 |
正式启动 SLAM 前逐项验收:① /scan 类型正确,连续接收且频率接近驱动设定;② 有合理的距离采样;③ 激光消息的帧名可通过 TF 连接到 base_link;④ odom 到机器人本体的动态变换可查询;⑤ 扫描与 TF 时间基准一致。满足这五项,再启动建图节点并检查新增的 map → odom 链路,能把传感器接线问题与 SLAM 算法问题分开定位。