
机器人 / 系统课时
用 rosbag2 驱动可重复的离线建图
用 rosbag2 驱动可重复的离线建图
把机器人一次运行中的激光、TF 和里程计保存为 bag,就能反复向 SLAM Toolbox 输入同一段轨迹。完成后,你将能在没有实物机器人的情况下复现二维地图,并区分数据缺失、时钟不一致与回放过快造成的问题。
学习目标
- 录制并检查二维建图所需的话题和消息数量。
- 用
/clock和use_sim_time统一回放与建图节点的时间基准。 - 对比正常速度与半速回放,按固定步骤验收地图和 TF。
录制一份可复用的 bag
以下以 Ubuntu 24.04、ROS 2 Jazzy 和 slam_toolbox 为例。机器人或仿真系统需要正在发布 /scan(sensor_msgs/msg/LaserScan)与完整 TF;/odom 可额外保留用于排错。已安装 ROS 2 的终端先补齐工具包:
sudo apt update
sudo apt install -y ros-jazzy-rosbag2 ros-jazzy-slam-toolbox
source /opt/ros/jazzy/setup.bash
预期结果:安装成功后可使用 ros2 bag 和 ros2 launch slam_toolbox;安装日志会随系统变化。
在传感器运行期间执行录制,机器人走过走廊、拐角并尽量回到起点;录制约 120 秒后按 Ctrl+C 正常结束:
# 保留定位所需的动态与静态坐标变换
ros2 bag record -o lidar_loop /scan /tf /tf_static /odom
预期结果:当前目录生成 lidar_loop/metadata.yaml 和至少一个 .mcap 或 .db3 数据文件。若 /tf_static 在开始录制前只发布过一次,务必检查它是否被录入;缺失时重新录制并确保收到静态变换。
检查数据范围和时间跨度
开始建图之前,先读取元数据,不要仅凭 bag 目录存在就认为数据完整:
ros2 bag info lidar_loop预期结果:输出包含存储格式、时长和各话题的消息数。必须确认 /scan、/tf 有非零消息,并核实 /tf_static 非零;具体激光安装变换须在回放时检查 TF 链。若机器人不发布独立的 /odom 话题,只要 /tf 内有正确的里程计变换,仍可建图。
例如录制时激光为 10 Hz、有效采集时长 120 秒,预计 /scan 约有 1200 条。若只有 20 条,优先检查雷达是否中断、QoS 是否兼容、录制是否提前结束,而不是直接调整扫描匹配参数。还应检查扫描时间戳处于有效录制时段内,不能把系统时间与仿真时间混用。
用统一时钟启动离线建图
ros2 bag play 默认不会替建图节点发布 /clock;指定 --clock 40 后,播放器以约 40 Hz 提供回放时间,use_sim_time:=true 让 SLAM Toolbox 按这条时间轴处理带时间戳的扫描与 TF。--clock 不会重写原始消息的 header.stamp。
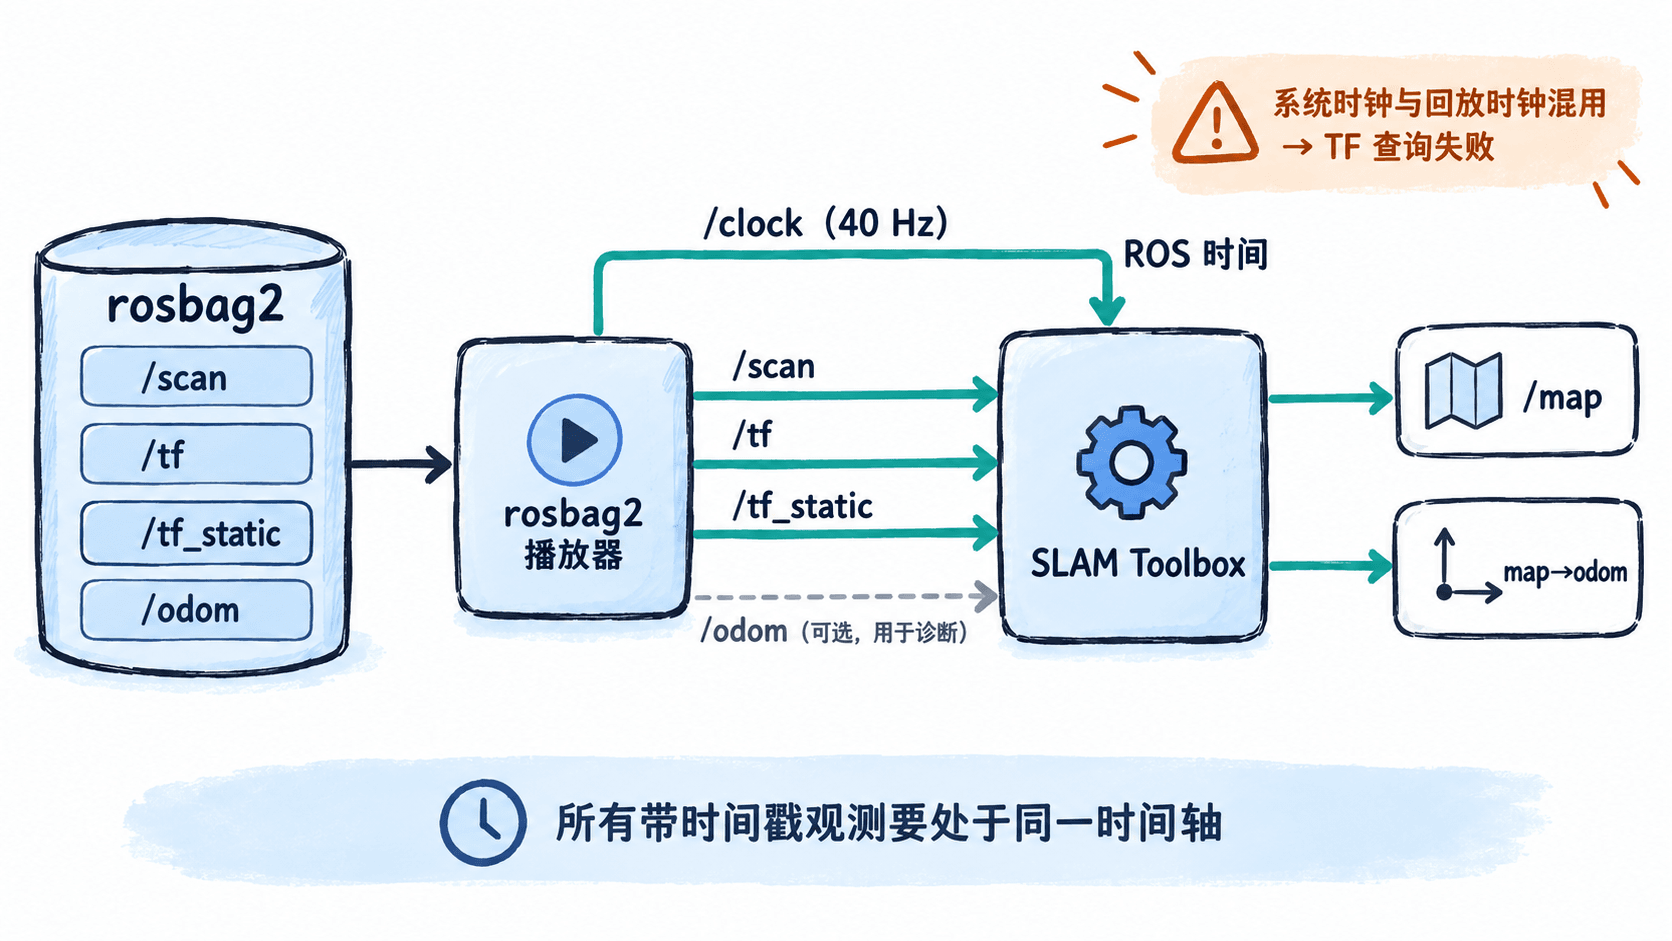
先停止实际机器人或仿真中的同名话题发布者,避免实时数据混入。终端 A 启动建图节点,等待其完成激活:
ros2 launch slam_toolbox online_async_launch.py use_sim_time:=true预期结果:出现 /slam_toolbox 节点并进入建图状态;刚启动尚未收到扫描时,/map 可能没有有效数据。该启动文件默认使用 /scan、odom 与 base_footprint。若 bag 的机器人基座只有 base_link,需从 /opt/ros/jazzy/share/slam_toolbox/config/mapper_params_online_async.yaml 复制配置副本,把 base_frame 改为 base_link,再用 slam_params_file:=<PATH> 传入副本;<PATH> 应替换为配置文件绝对路径。
终端 B 在相同 ROS 2 环境中,从头开始播放:
# 播放器独立发布 /clock,回放速度为原速
ros2 bag play lidar_loop --clock 40 --rate 1.0预期结果:回放时间持续推进,/scan、/tf、/tf_static 按录制顺序发出,SLAM Toolbox 逐步积累地图。不要同时运行第二个 /clock 发布者。
验证时钟、扫描与地图
播放期间在终端 C 核对建图节点是否真的使用仿真时间:
ros2 param get /slam_toolbox use_sim_time预期输出:
Boolean value is: True再检查时钟、激光到达速率与地图话题:
ros2 topic echo /clock --once
ros2 topic info /map
ros2 topic hz /scan预期结果:/clock 返回不断推进的 sec、nanosec 时间值;/map 的类型为 nav_msgs/msg/OccupancyGrid 且有发布者;原始扫描若约为 10 Hz,正常回放时 ros2 topic hz /scan 应接近 10 Hz。最后一条命令持续统计,观察数次更新后按 Ctrl+C 停止。若未看到地图,先查 /scan 是否到达、odom → base_footprint(或 base_link)→ 雷达坐标系 是否在 TF 中连通,再查 /tf_static 和 QoS;不要先改地图分辨率。
半速回放与复现实验
记录第一次运行的地图轮廓、地图分辨率和警告日志;然后停止播放器与 SLAM Toolbox,重新启动建图节点,再以半速完整回放相同 bag:
ros2 bag play lidar_loop --clock 40 --rate 0.5预期结果:如果 bag 有 120 秒,1.0 倍速实际约播放 120 秒,0.5 倍速约 240 秒;原来 10 Hz 的扫描到达速率约降为 5 Hz,而 /clock 仍按约 40 Hz 发布,但其中的时间推进相应变慢。运行时长会受读取和计算负载影响。
两次应使用同一份 bag、同一组 SLAM 参数和相同初始条件。若原速丢扫描、半速能成图,排查 CPU 负载与消息队列;若两次都报 TF 外推或查不到坐标系,检查消息时间戳、use_sim_time、TF 连通性及缺失的静态变换。切勿在同一个 SLAM 实例内从头重播:时钟倒退和残留的位姿图、TF 缓冲会干扰对比。验收标准是两次都能发布非空 /map,主要墙体与闭环位置一致,且没有持续的时钟或 TF 错误。