
机器人 / 系统课时
单目相机为什么无法直接确定尺度
单目相机为什么无法直接确定尺度
即使相机已标定,单目 SLAM 也能从连续图像估计相对运动和三维结构,却无法仅凭图像判断一段轨迹究竟长 1 米还是 2 米。下面用投影算例找出这个不可观测的尺度自由度,再说明它如何影响地图,以及怎样引入米制参考。
学习目标
- 用透视投影公式验证整体放大场景后像素坐标不变。
- 区分全局尺度未知与沿途不断变化的尺度漂移。
- 用已知长度或辅助传感器确定尺度,并独立检查误差。
透视投影只保留长度比
针孔模型把相机坐标系中的三维点 投影为像素 。已标定的相机满足 、,其中焦距 以像素计, 是主点。
设 像素,主点为 。点 A 的相机坐标是 米,得到像素 ;若点 B 位于 米,投影仍是 。相机看见的是横向距离与深度的比值,无法从这个像素反推唯一的米制距离。
多帧重建为何仍缺少米尺
相机移动产生视差,可以三角化特征点并恢复轨迹形状。但如果把所有三维地标坐标与相机位置同时乘以任意正数 ,保持每帧旋转不变,各帧像素投影仍然相同。
例如,第一帧相机在 ,第二帧沿 X 轴移动 米,地标在 米处。两帧的归一化水平像坐标分别是 与 。将场景整体放大两倍,第二帧移动 米、地标改为 米,两帧观测仍分别是 和 。图像无法判定哪套尺寸是真实的。
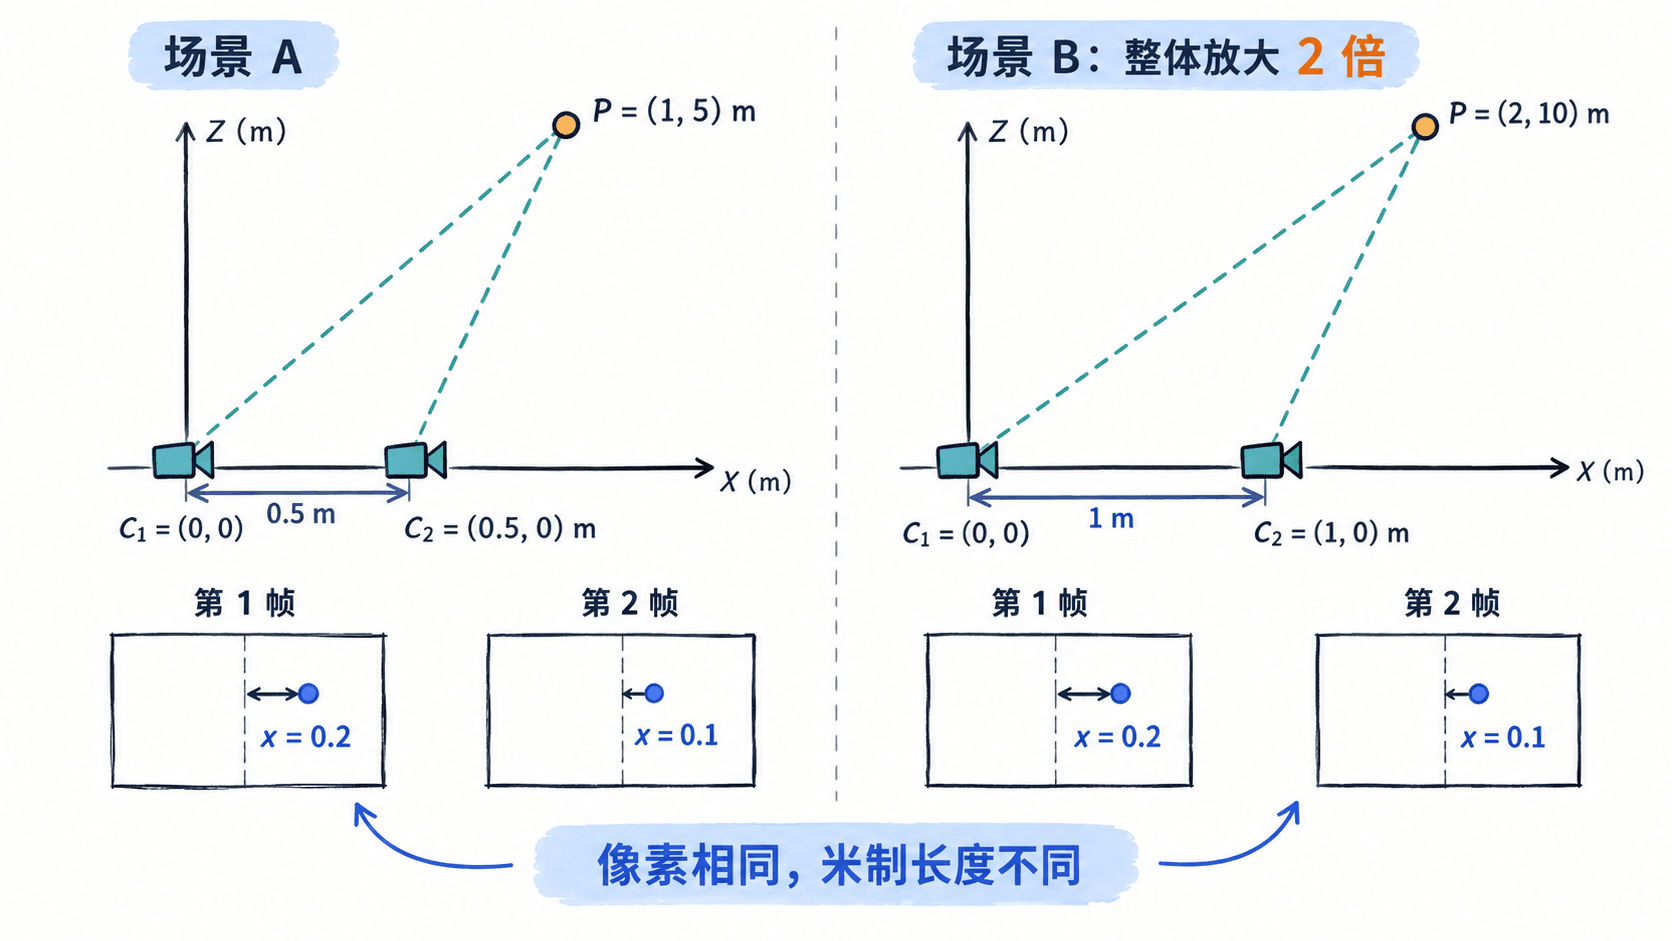
实际单目重建通常会固定一个任意尺度,例如把初始化时的平移长度设为 1 个地图单位。这个单位不自动等于 1 米。纯旋转没有可用于三角化的平移视差;前向运动视差过小、纹理重复等情况还会削弱深度估计。
尺度漂移如何破坏轨迹与地图
全局尺度未知是整张地图与真实世界相差同一个倍率:若地图中两点相距 4 单位,真实距离可能是 2 米,也可能是 8 米,单目观测无法选定其中一个。只要倍率恒定,地图形状与相对距离比例仍可能正确。
尺度漂移则是不同路段的估计比例不一致。假设机器人真实连续行驶两段各 5 米的直路,重建结果却分别是 5.0 和 6.0 地图单位;按第一段标定为 1 米/单位,第二段就会误报为 6 米。此时给整条轨迹乘一个常数,无法同时修正两段距离。
尺度误差会让房间长度、路标间距和导航路径距离失真。单目回环检测配合 Sim(3) 相似变换优化,可以调整位姿之间的旋转、平移与相对尺度以减轻漂移,但没有外部长度参考,优化后仍不保证地图单位是米。
怎样恢复并验证米制尺度
最直接的方法是引入一个已知长度。假设场景中有边长 0.20 米的方形标记,多视角重建得到相邻两个角点的距离为 0.10 地图单位,那么尺度系数是 米/单位。地图上相距 3.5 单位的两点,换算后相距 7 米。这种单次定标只能消除共同倍率,不能单独修复随路段变化的漂移。
工程上也可以利用已标定的双目相机基线、轮式里程计,或时间同步且具有足够运动激励的相机与 IMU 融合来约束米制尺度。轮胎打滑、IMU 静止或近似匀速且激励不足,都可能让尺度估计不可靠。
验收时不要重复使用定标所用的那段长度。另量一段真实 2.00 米的距离,若地图换算结果为 2.06 米,则相对误差为 ;可将 5% 作为本次练习的通过阈值,实际项目应按定位精度要求另定标准。同时在起点、中段和终点分别核对长度,才能发现局部尺度漂移。