
AI Agent / 系统课时
限制智能体步数与资源消耗
限制智能体步数与资源消耗
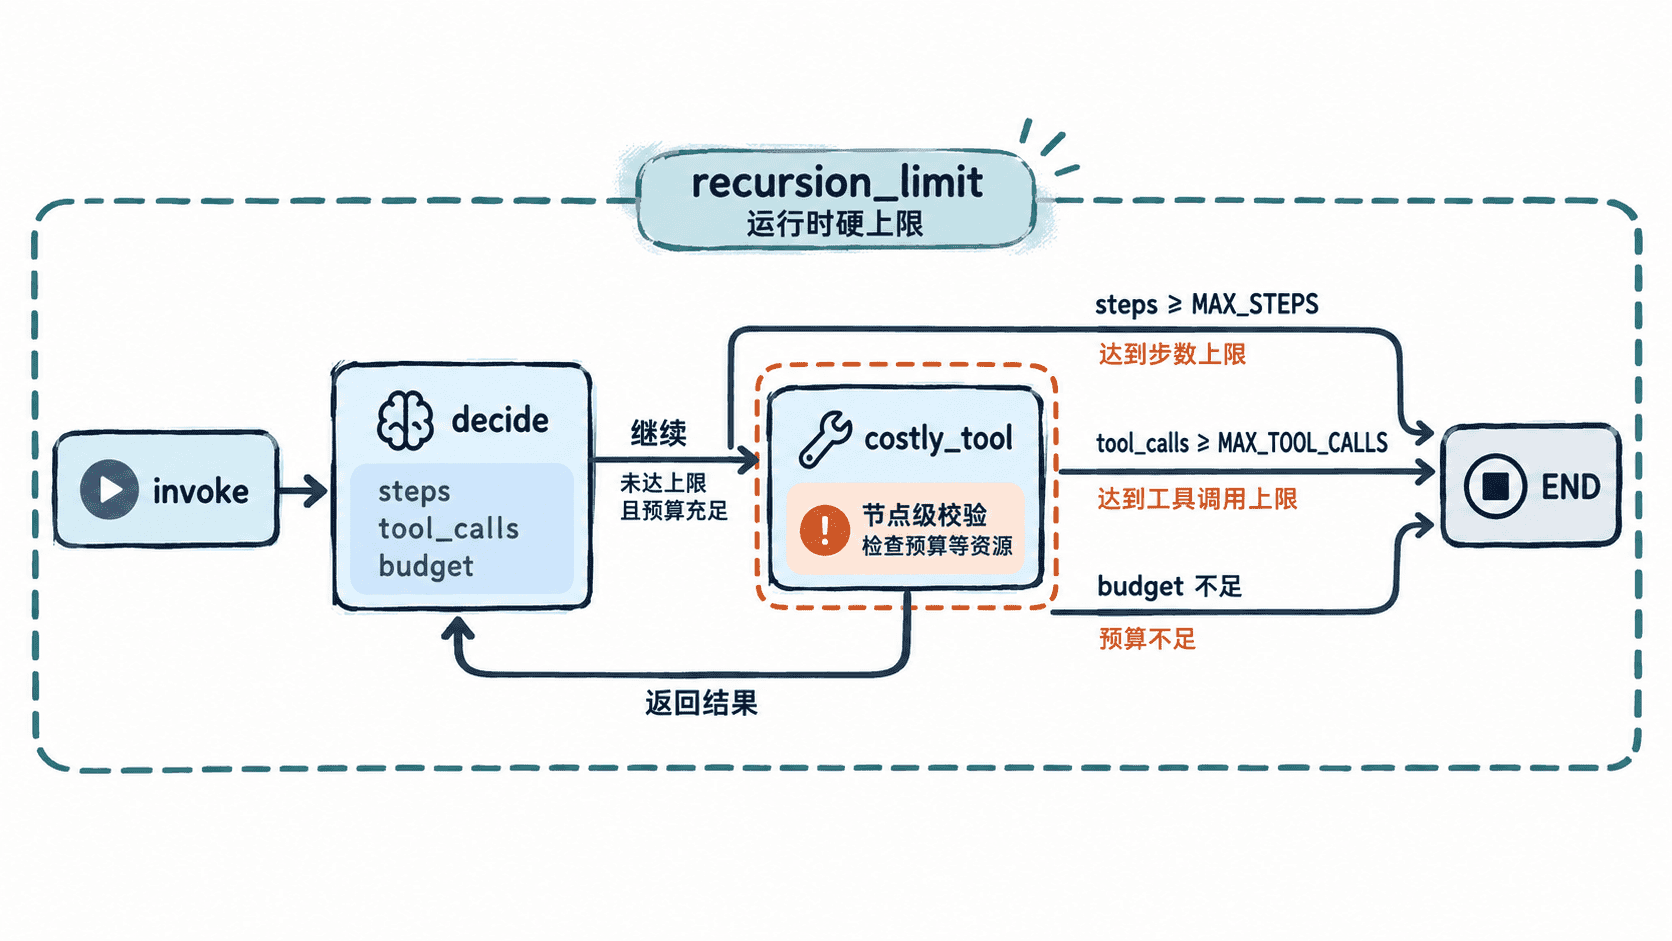
智能体循环如果只依赖模型“自己停下”,可能出现工具反复调用、费用持续上涨或坏路由无限绕圈。本节用三层防线控制执行:运行时递归上限兜底,状态计数器表达业务配额,高成本节点再次校验资源,最终让循环可预测地结束。
学习目标
- 使用
recursion_limit为图执行设置硬性步数上限。 - 用状态字段限制智能体轮数、工具调用次数与预算。
- 在高成本节点入口再次校验约束,避免错误路由绕过业务限制。
把限制拆成三层防线
recursion_limit 是运行时的最后保险。它限制一次图执行可经历的超步数量;当图没有到达终止条件而超出上限时,LangGraph 会抛出 GraphRecursionError。它适合阻止失控循环,但不应承担“最多调用两次搜索”这类业务规则,因为一个业务步骤可能对应多个图节点。
业务配额应写进状态,例如 steps、tool_calls 和 budget。路由节点根据这些字段决定继续调用工具还是进入 END,这样终止原因能被观测、测试和记录。
高成本节点还要做一次防御式校验。即使条件边被错误修改,节点也不应在工具次数耗尽或预算不足时继续执行外部调用。
用状态计数器主动结束循环
下面的完整示例不依赖模型或外部 API。第一次调用把 recursion_limit 故意设得很低,用来验证硬上限;第二次允许图正常运行,由 tool_calls 业务计数器主动结束。costly_tool 内部同时检查工具次数和预算,形成节点级防线。
from typing import TypedDict

from langgraph.errors import GraphRecursionError
from langgraph.graph import END, START, StateGraph

MAX_STEPS = 4
MAX_TOOL_CALLS = 2
COST_PER_CALL = 5

class AgentState(TypedDict):
    steps: int
    tool_calls: int
    budget: int
    action: str

def decide(state: AgentState) -> dict:
    steps = state["steps"] + 1
    if steps >= MAX_STEPS:
        action = "finish"
    elif state["tool_calls"] >= MAX_TOOL_CALLS:
        action = "finish"
    elif state["budget"] < COST_PER_CALL:
        action = "finish"
    else:
        action = "costly_tool"
    return {"steps": steps, "action": action}

def route(state: AgentState) -> str:
    return state["action"]

def costly_tool(state: AgentState) -> dict:
    # 节点级防线:错误路由也不能绕过调用次数和预算约束。
    if state["tool_calls"] >= MAX_TOOL_CALLS or state["budget"] < COST_PER_CALL:
        return {"action": "finish"}

    return {
        "tool_calls": state["tool_calls"] + 1,
        "budget": state["budget"] - COST_PER_CALL,
        "action": "tool_done",
    }

builder = StateGraph(AgentState)
builder.add_node("decide", decide)
builder.add_node("costly_tool", costly_tool)
builder.add_edge(START, "decide")
builder.add_conditional_edges(
    "decide",
    route,
    {"costly_tool": "costly_tool", "finish": END},
)
builder.add_edge("costly_tool", "decide")
graph = builder.compile()

initial = {"steps": 0, "tool_calls": 0, "budget": 20, "action": "start"}

try:
    graph.invoke(initial, {"recursion_limit": 2})
except GraphRecursionError:
    print("run-1: recursion limit reached")

result = graph.invoke(initial, {"recursion_limit": 12})
print(
    f"run-2: steps={result['steps']}, "
    f"tool_calls={result['tool_calls']}, "
    f"budget={result['budget']}, action={result['action']}"
)
预期输出
run-1: recursion limit reached
run-2: steps=3, tool_calls=2, budget=10, action=finish第一轮说明硬上限能截断未及时结束的图;第二轮没有碰到硬上限,而是在两次工具调用后由业务规则结束。实际项目中,recursion_limit 应略高于合法路径可能需要的最大超步数,否则正常任务也会被误杀。
让资源限制与业务语义对齐
不要只维护一个“总步数”。工具调用次数、外部 API 预算、昂贵模型调用次数通常是不同资源,应分别计数。比如一次规划节点虽然增加了图步数,却未必产生外部成本;一次高价检索或模型调用则可能需要单独扣减预算。
如果需要区分终止原因,可以在状态中增加 stop_reason,写入 max_steps、tool_limit 或 budget_exhausted。这样监控系统能直接统计哪些限制最常触发,而不是只看到一个笼统的“流程结束”。
当运行时硬上限、可解释的业务计数器和节点级防御同时存在时,智能体循环即使遇到模型异常、错误路由或外部工具不稳定,也不会无限消耗资源。