
游戏客户端架构 / 系统课时
用矩阵完成空间拾取链
用矩阵完成空间拾取链
屏幕射线正确后,还要与对象的几何空间衔接。对象带平移和非均匀缩放时,直接把世界射线交给局部网格求交会出错。本篇实现点击到局部平面求交、世界命中点与屏幕往返的完整数学链,并保留世界距离参数。
学习目标
- 将世界射线转换到对象局部空间。
- 在非均匀缩放下保持射线参数语义。
- 通过重新投影验证命中点。
点与方向分别变换
沿用右手相机 −Z、NDC 深度 [−1,1]、近远面 1 和 10、视口 800×600 左上原点、投影宽高比 1。点击 (500,300) 对应 NDC (0.25,0)。对象模型矩阵把局部平面 z=0 放到世界 z=−4,位置 X=1,并沿 X 缩放两倍。
世界射线为 o+t d,d 是世界单位方向,t 因而表示世界距离。用 M⁻¹分别变换 o 的齐次点与 d 的齐次方向,得到局部射线。此时局部方向通常不是单位长度,但不能重新归一化,否则 t 不再保持原来的世界距离含义。
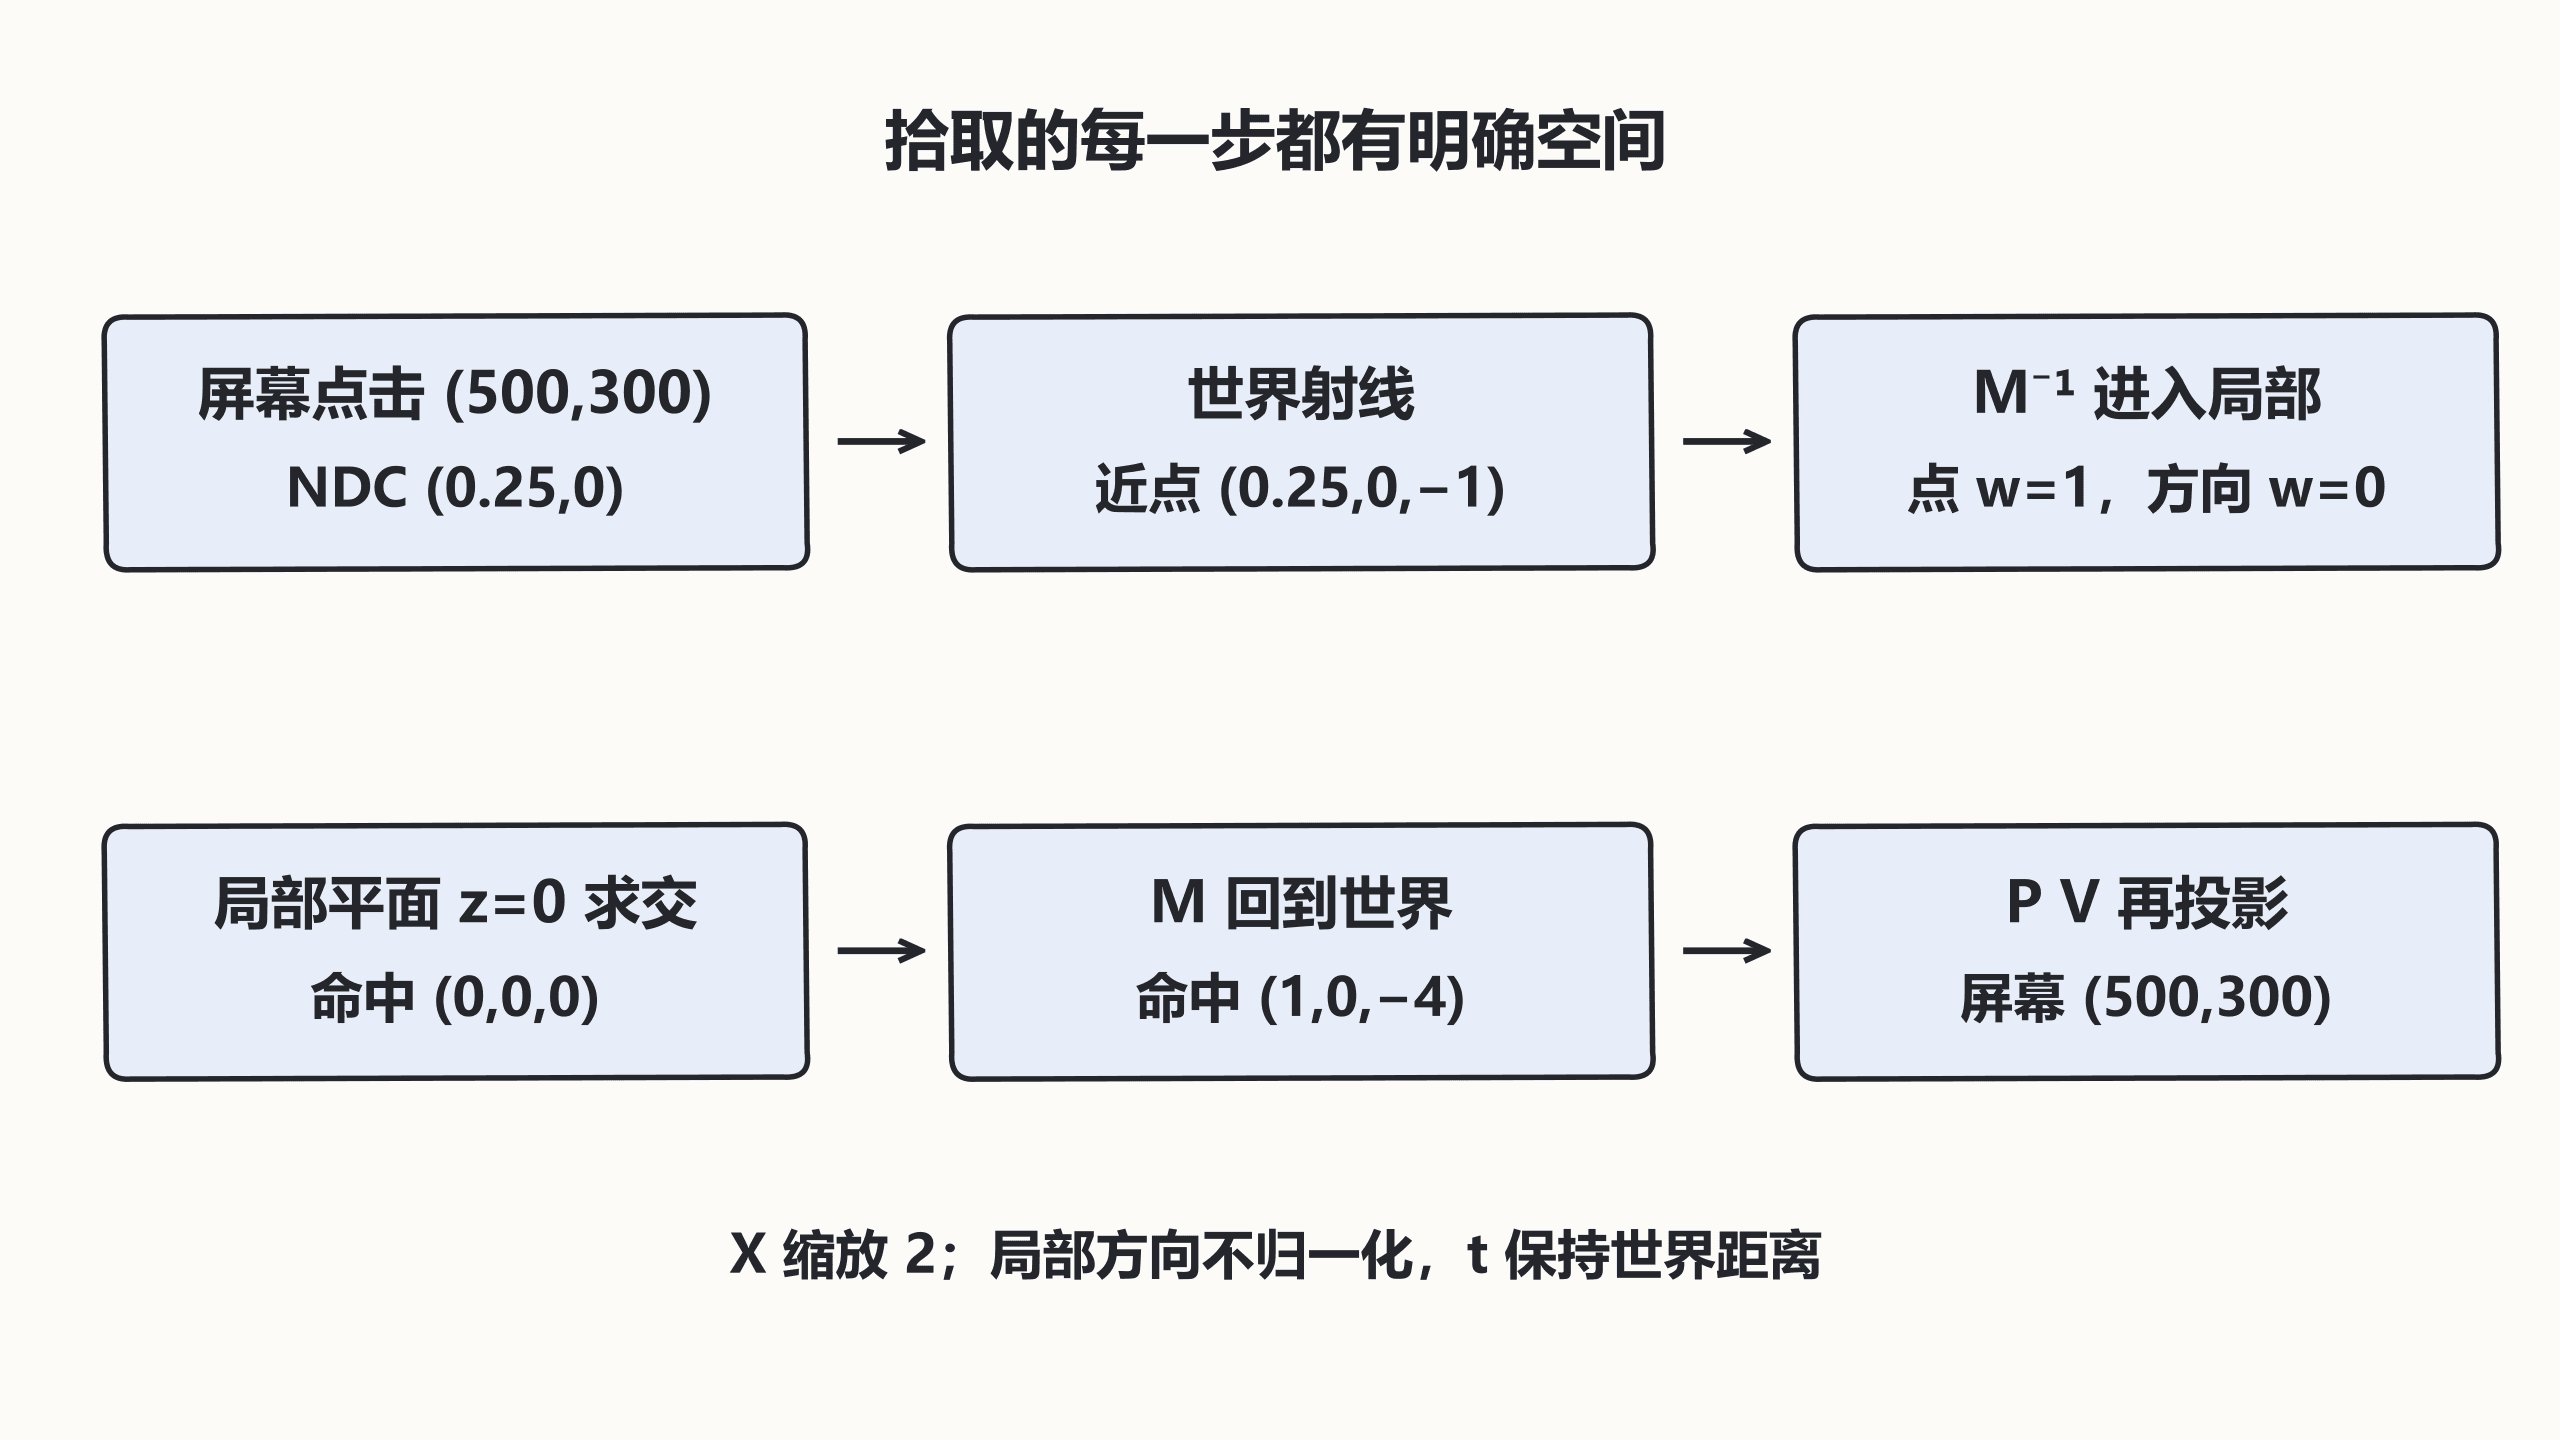
运行完整求交与往返
以下 Python 3.12 与 NumPy 2.x 示例只检测局部 z=0、X/Y 范围 [−1,1] 的平面片。求交还限制在近远面之间;并不是引擎的通用网格或物理查询。所有矩阵为已知可逆样例,真实输入应加有限性、条件数与视口大小检查。
import numpy as np

p=np.array([[1,0,0,0],[0,1,0,0],[0,0,-11/9,-20/9],[0,0,-1,0]],dtype=float)
v=np.eye(4)
m=np.array([[2,0,0,1],[0,1,0,0],[0,0,1,-4],[0,0,0,1]],dtype=float)
xy=np.array([2*500/800-1,1-2*300/600])
def unproject(z):
    h=np.linalg.solve(p@v,[*xy,z,1])
    if abs(h[3])<=1e-8: raise ValueError('invalid w')
    return h[:3]/h[3]

origin,far=unproject(-1),unproject(1)
distance=np.linalg.norm(far-origin)
direction=(far-origin)/distance
local_o=np.linalg.solve(m,np.r_[origin,1])[:3]
local_d=np.linalg.solve(m,np.r_[direction,0])[:3]  # 不重新归一化,保留世界 t。
if abs(local_d[2])<=1e-8: raise ValueError('parallel ray')
t=-local_o[2]/local_d[2]
local_hit=local_o+t*local_d
if not 0<=t<=distance or np.any(abs(local_hit[:2])>1): raise ValueError('miss')
world_hit=(m@np.r_[local_hit,1])[:3]
clip=p@v@np.r_[world_hit,1]
ndc=clip[:3]/clip[3]
screen=np.array([(ndc[0]+1)*400,(1-ndc[1])*300])
clean=lambda a: np.where(abs(a)<1e-10,0,np.round(a,6)).tolist()
print('local hit=', clean(local_hit))
print('world hit=', clean(world_hit))
print('world distance=', round(float(t),6))
print('screen=', clean(screen))
预期输出:
local hit= [0.0, 0.0, 0.0]
world hit= [1.0, 0.0, -4.0]
world distance= 3.092329
screen= [500.0, 300.0]
多对象命中按同一距离比较
对每个对象都保留世界单位方向对应的 t,就可以比较最近有效命中。若各对象把局部方向分别归一化,非均匀缩放后得到的距离不能直接排序。实际网格应先用包围体做粗筛,再在局部进行三角形求交,并明确是否忽略背面和触发器。
世界法线应由局部法线经过模型线性部分的逆转置再归一化,不能用点变换。负行列式对象还涉及绕序与剔除策略。零缩放对象应按规则拒绝拾取,而不是静默求一个不存在的逆。
用同一帧快照闭合链路
点击、视口、相机矩阵和对象模型矩阵应来自同一帧可解释的快照。相机已经移动而拾取仍用上一帧投影时,往返测试也可能只验证了旧画面。本文完成解析平面与矩阵往返,未执行引擎碰撞层、真实网格或 GPU 深度读取;接入时需分别补验。