
游戏客户端架构 / 系统课时
角色朝向目标点怎么求
角色朝向目标点怎么求
让角色面向目标,第一步是求同一空间中的方向,随后才是构造姿态。地面角色通常只转身,飞行物体却可能需要俯仰。本篇先完成地面角色的朝向基,处理目标重合与高度差,避免把无效方向送进旋转接口。
学习目标
- 从两个世界位置得到目标方向。
- 为地面角色投影到水平面。
- 用参考上轴构造正交朝向基。
先确定角色允许哪些自由度
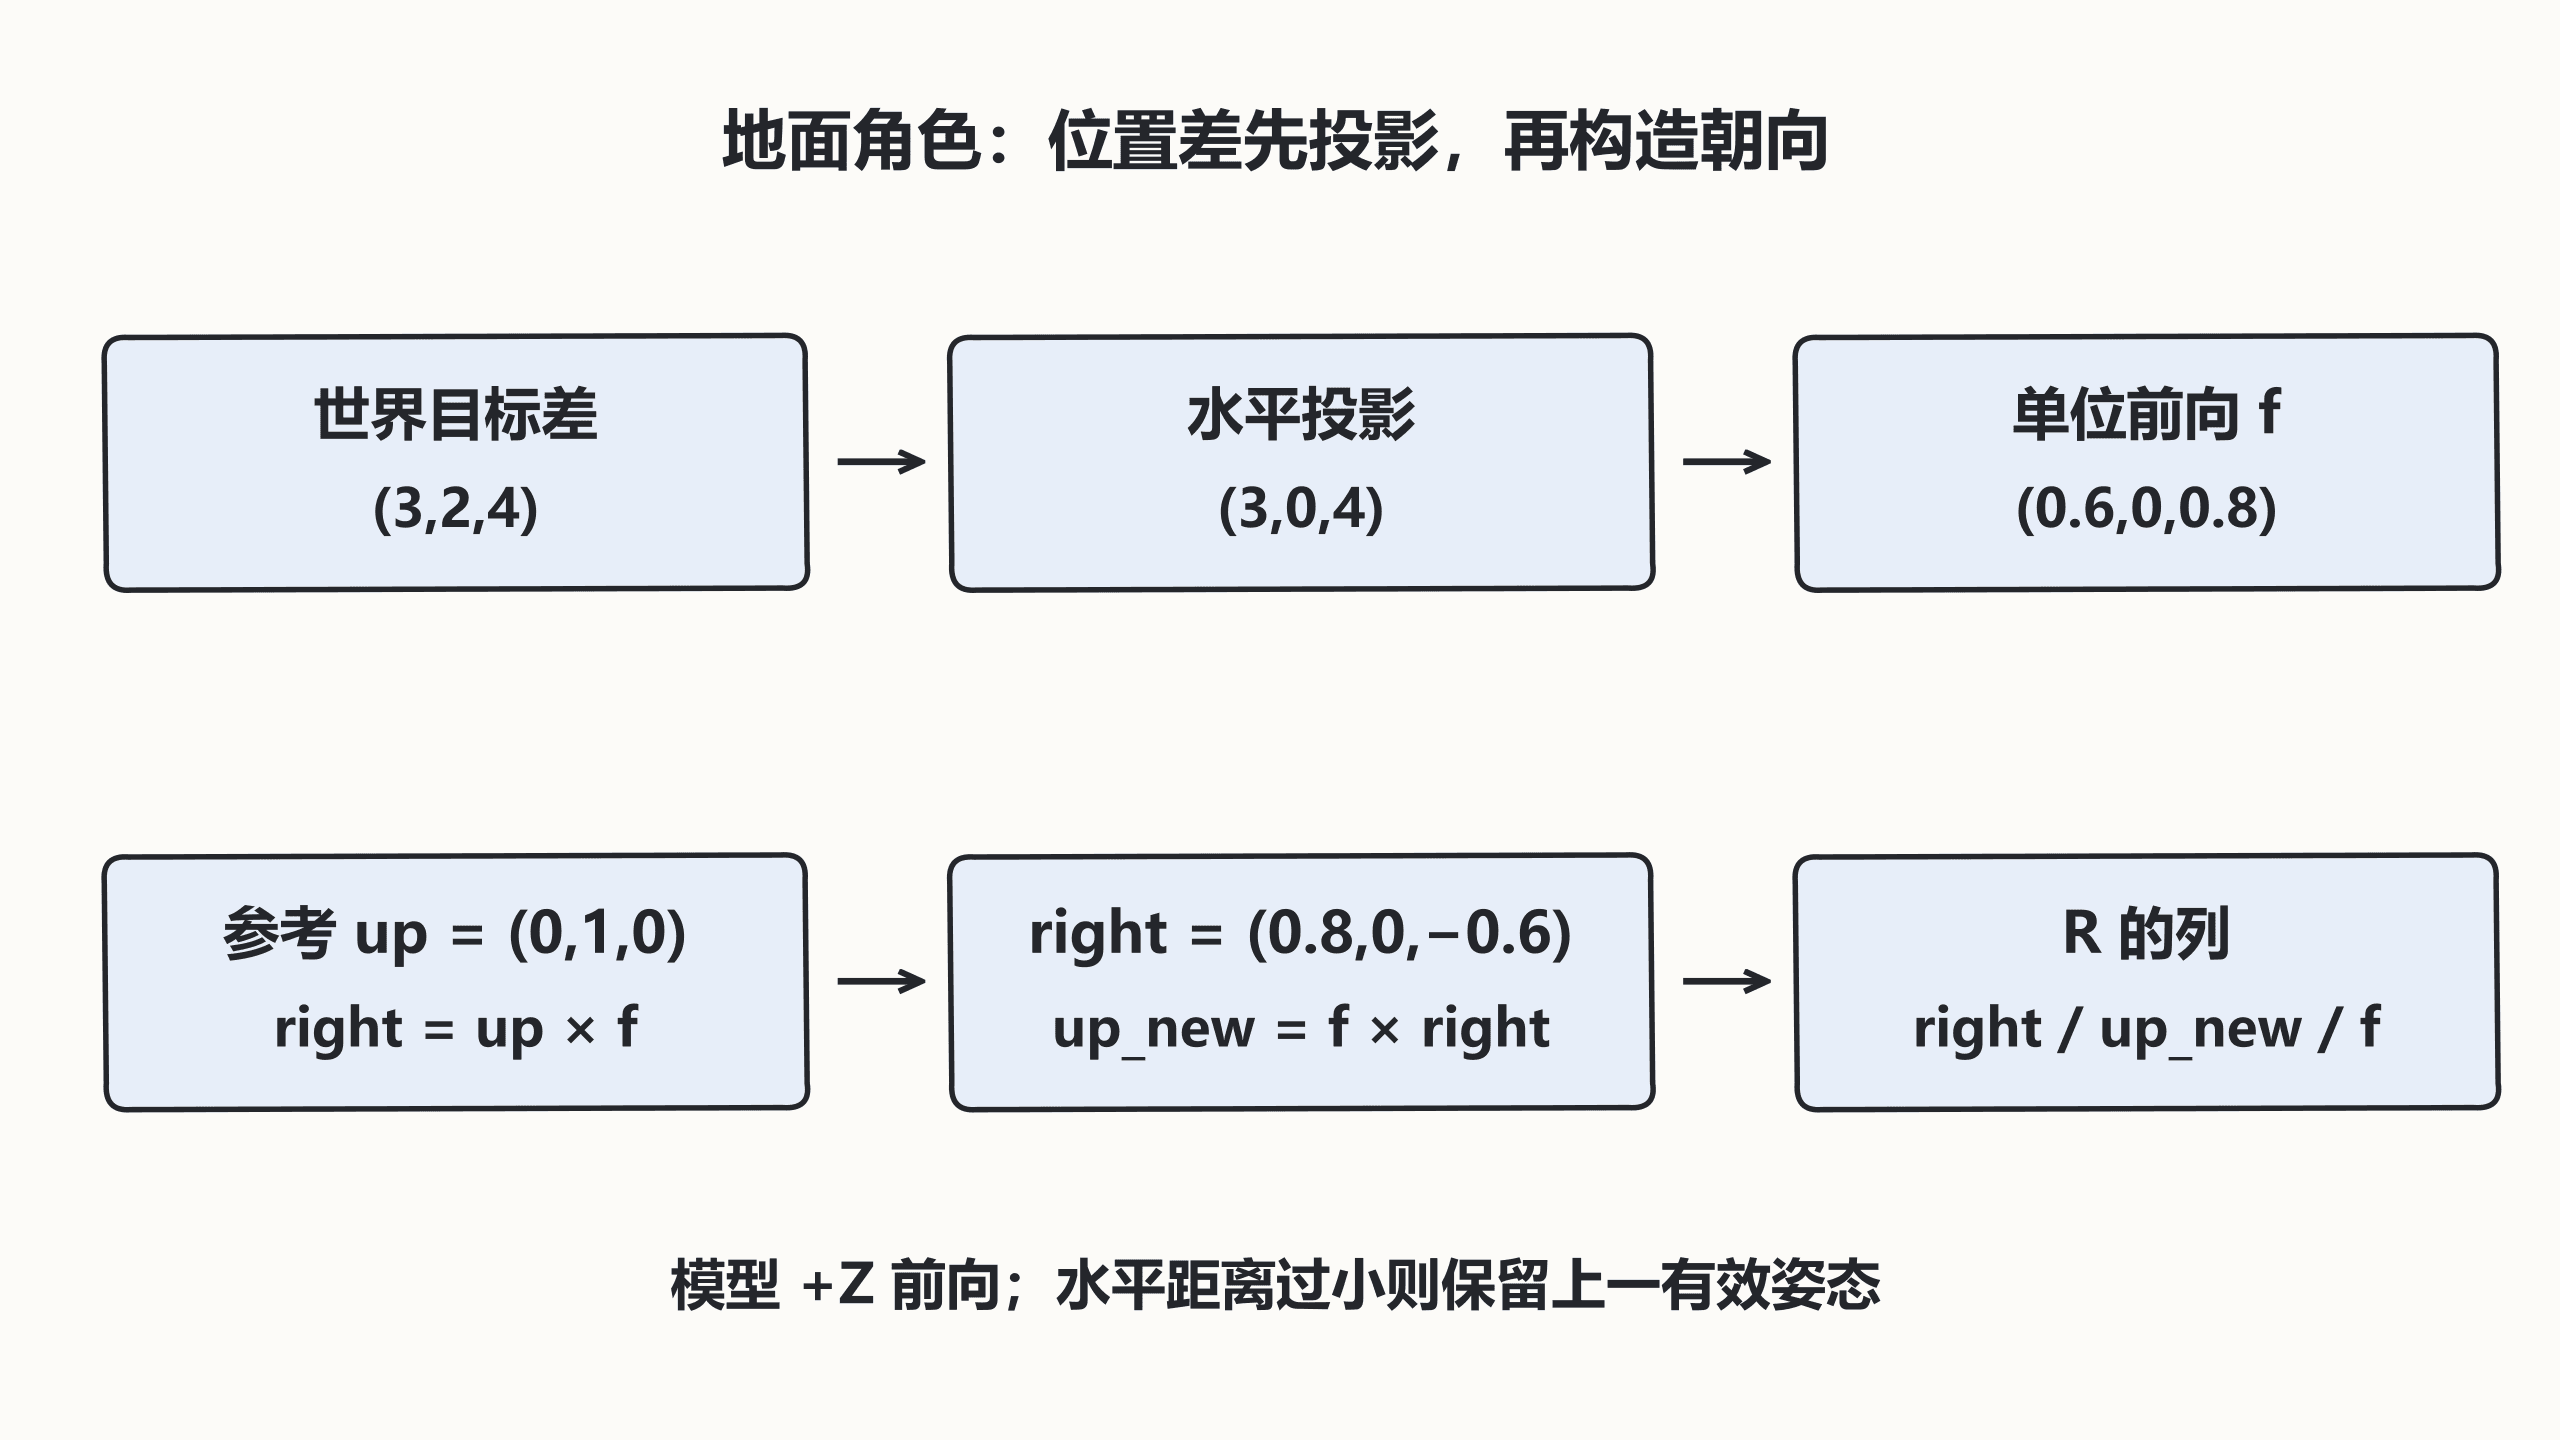
本例使用右手坐标、Y 向上,角色模型前向约定为局部 +Z。位置为 (0,0,0),目标为 (3,2,4)。地面转身忽略高度差,方向由 (3,0,4) 归一化得到 (0.6,0,0.8)。若是炮台的上下瞄准,不能丢弃 Y 分量,应采用另一个控制规则。
参考上轴 up=(0,1,0),先求 right=normalize(up×forward),再求 corrected_up=forward×right。以三根轴作为列组成 R,便得到把局部 +Z 转到目标方向的旋转矩阵。若前向平行参考上轴,叉积退化,必须换参考轴或沿用上一帧有效姿态。
把退化情况变成明确返回值
以下 Python 3.12 与 NumPy 2.x 示例专用于地面朝向。返回 None 代表方向无法定义,调用方可保留原姿态。输入值需为有限三维位置;这里演示的是方向构造,不包含动画状态和角色控制器。
python
import numpy as np

def ground_basis(position, target):
    p,t = np.asarray(position,dtype=float),np.asarray(target,dtype=float)
    if p.shape!=(3,) or t.shape!=(3,) or not np.all(np.isfinite([p,t])):
        raise ValueError('finite world positions required')
    forward = t-p
    forward[1] = 0  # 地面角色只改变水平朝向。
    length = np.linalg.norm(forward)
    if length<=1e-8: return None
    forward /= length
    right = np.cross([0,1,0],forward)
    up = np.cross(forward,right)
    return np.column_stack((right,up,forward))

r = ground_basis([0,0,0],[3,2,4])
print('forward=', np.round(r[:,2],3).tolist())
print('right=', np.round(r[:,0],3).tolist())
print('orthogonal=', bool(np.allclose(r.T@r,np.eye(3))))
print('same point=', ground_basis([0,0,0],[0,2,0]) is None)
预期输出:
text
forward= [0.6, 0.0, 0.8]
right= [0.8, 0.0, -0.6]
orthogonal= True
same point= True
原始目标姿态与实际转身分开
构造矩阵得到的是期望姿态,不等于应立刻把角色转过去。需要有限转速时计算与当前姿态的角差,按最大角速度推进;需要平滑跟随时再使用时间常数和旋转插值。碰撞移动、脚步动画与上身瞄准可能采用不同状态,应记录各自输出。
目标很近时,微小位置噪声就会让方向剧烈变化。可按游戏单位设置最小朝向距离并使用进入、退出两个阈值,避免反复切换。模型若采用 −Z 前向,应增加明确的资源轴向适配;不能随手把目标方向取负,因为那会同时影响所有行为的含义。
按自己的节奏,确认真正理解。