
游戏客户端架构 / 系统课时
矩阵逆能把空间变回来
矩阵逆能把空间变回来
把世界点还原成物体局部点,需要撤销先前的全部变换。逆矩阵能完成这个过程,但零缩放会让信息永久丢失。本篇用可逆仿射矩阵验证往返,再识别奇异与病态输入,避免把求逆失败当成普通坐标。
学习目标
- 用逆变换还原局部点。
- 理解组合逆变换的反向次序。
- 检查求逆是否可靠而非只看是否抛异常。
撤销操作必须逆序进行
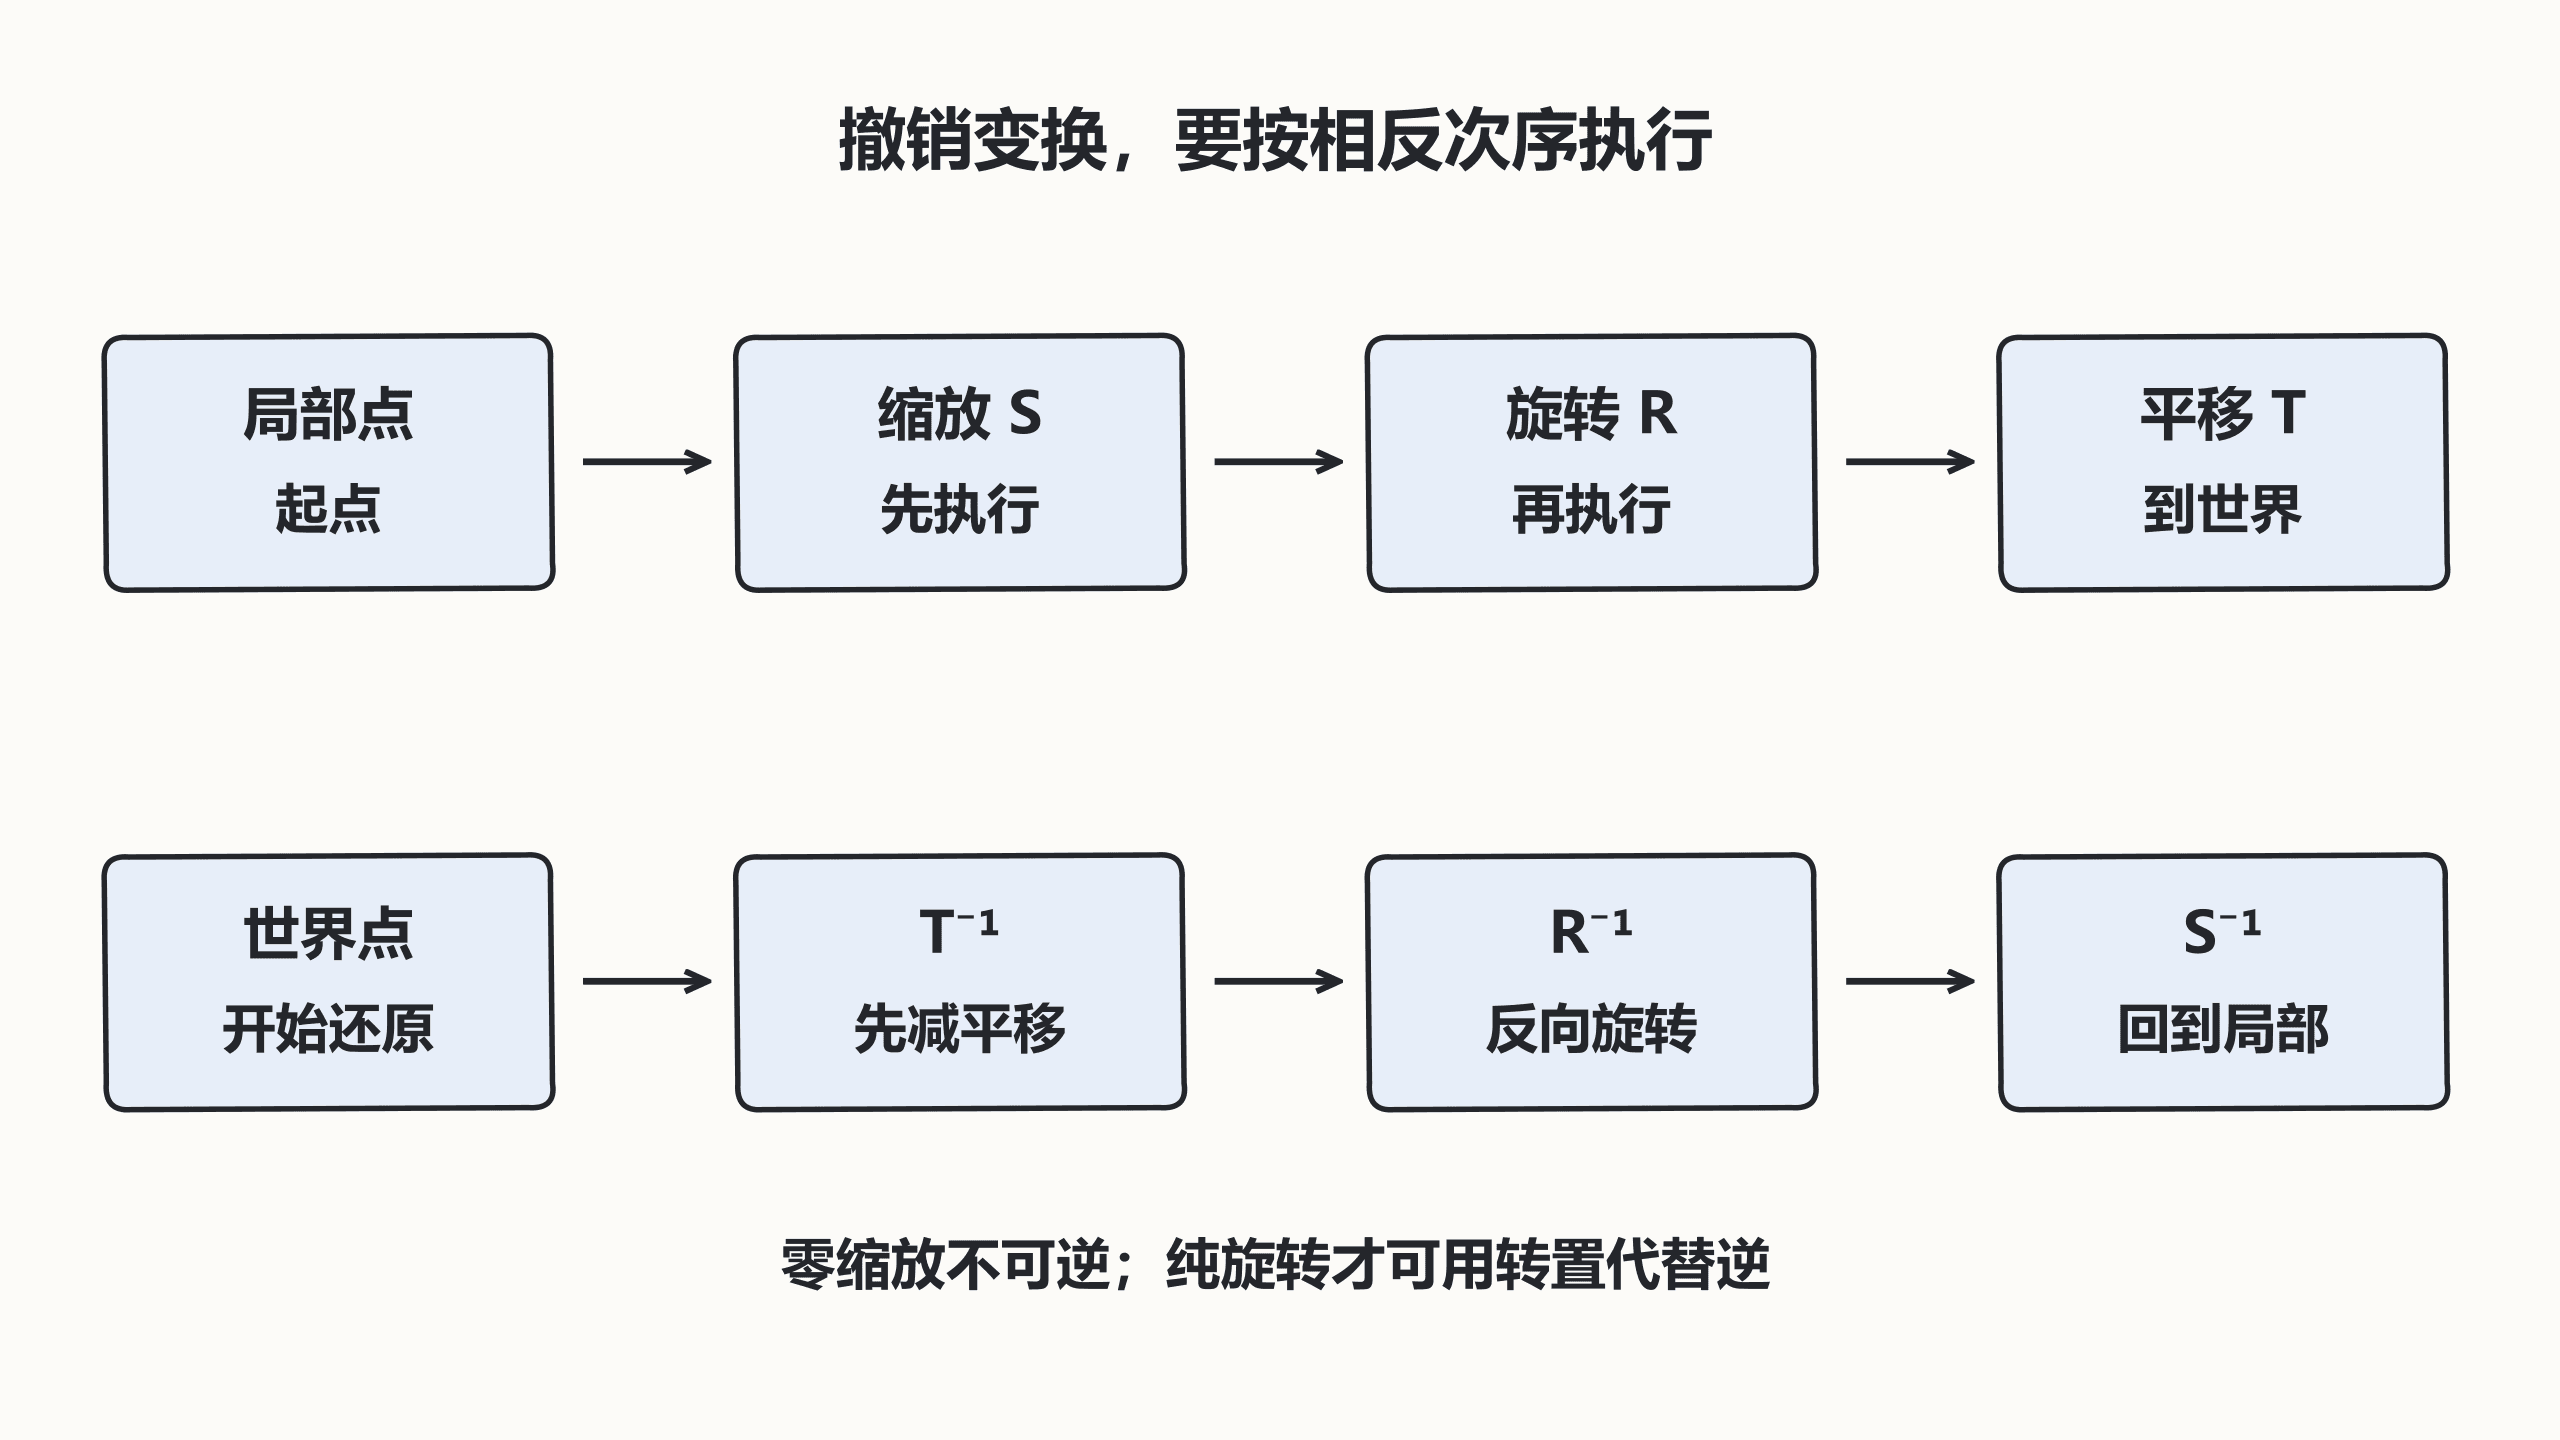
若模型先缩放、再旋转、再平移,世界矩阵为 M=T R S,逆变换为 S⁻¹ R⁻¹ T⁻¹。还原时先减平移,再反向旋转,最后除以原缩放;把每个逆矩阵按原书写顺序相乘通常是错的。
对纯正交旋转,逆等于转置。这个捷径不适用于带缩放、剪切或平移的完整矩阵。看起来接近旋转的矩阵也应先验证正交性,否则转置可能悄悄放大长度。
求解还原点并验证残差
以下 Python 3.12、NumPy 2.x 程序构造 M,先得到世界点,再用 solve 求满足 M local=world 的局部点,同时与显式逆作对照。只需要还原一个点时,求线性方程常比先形成完整逆矩阵更合适。NumPy solve。
python
import numpy as np

m = np.array([[0, -1, 10], [2, 0, 0], [0, 0, 1]], dtype=float)
local = np.array([1, 3, 1], dtype=float)
world = m @ local
restored = np.linalg.solve(m, world)
print('world=', world.tolist())
print('local=', restored.tolist())
# 往返及显式逆对照,容差适用于这个米制小规模例子。
print('inverse agrees=', bool(np.allclose(restored, np.linalg.inv(m) @ world)))
print(f'residual={np.linalg.norm(m @ restored-world):.1f}')
预期输出:
text
world= [7.0, 2.0, 1.0]
local= [1.0, 3.0, 1.0]
inverse agrees= True
residual=0.0
奇异与病态矩阵需要不同诊断
把某轴缩放设为零,会把多个不同局部点压到同一个世界点,因此没有唯一逆。NumPy 对奇异求解通常抛出 LinAlgError;不能用单位矩阵代替失败结果,假装转换已经完成。
缩放极接近零时,矩阵可能可逆却不可靠。条件数很大意味着输入或计算的小误差可能被放大;没有抛异常不代表精度合格。NumPy 逆矩阵说明提醒病态矩阵的这一限制。
在调用方保留失败状态
对拾取、挂点和瞄准,转换失败可以返回明确失败并保留上一帧有效结果,或跳过该对象。记录对象、矩阵版本、条件数与残差,便于定位零缩放或坏父级。伪逆适合明确的最小二乘需求,不是任意空间还原的无损替代。
验收时使用多个非对称点做正向再逆向测试,并测试零缩放与近零缩放负例。只用原点或单位矩阵,无法覆盖旋转和平移组合中的顺序错误。
按自己的节奏,确认真正理解。