
游戏客户端架构 / 系统课时
摄像机跟随为何会抖动
摄像机跟随为何会抖动
跟随公式正确,镜头仍可能抖动,因为相机读取了更新频率不同的目标状态。物理角色每隔固定时间推进,渲染却在更密集的时刻采样。本篇用一维匀速运动拆解阶梯采样,并说明渲染插值的延迟代价。
学习目标
- 区分物理状态与显示状态。
- 用相邻快照构造渲染插值。
- 依据时间戳定位跟随抖动。
先检查相机读到了哪一帧
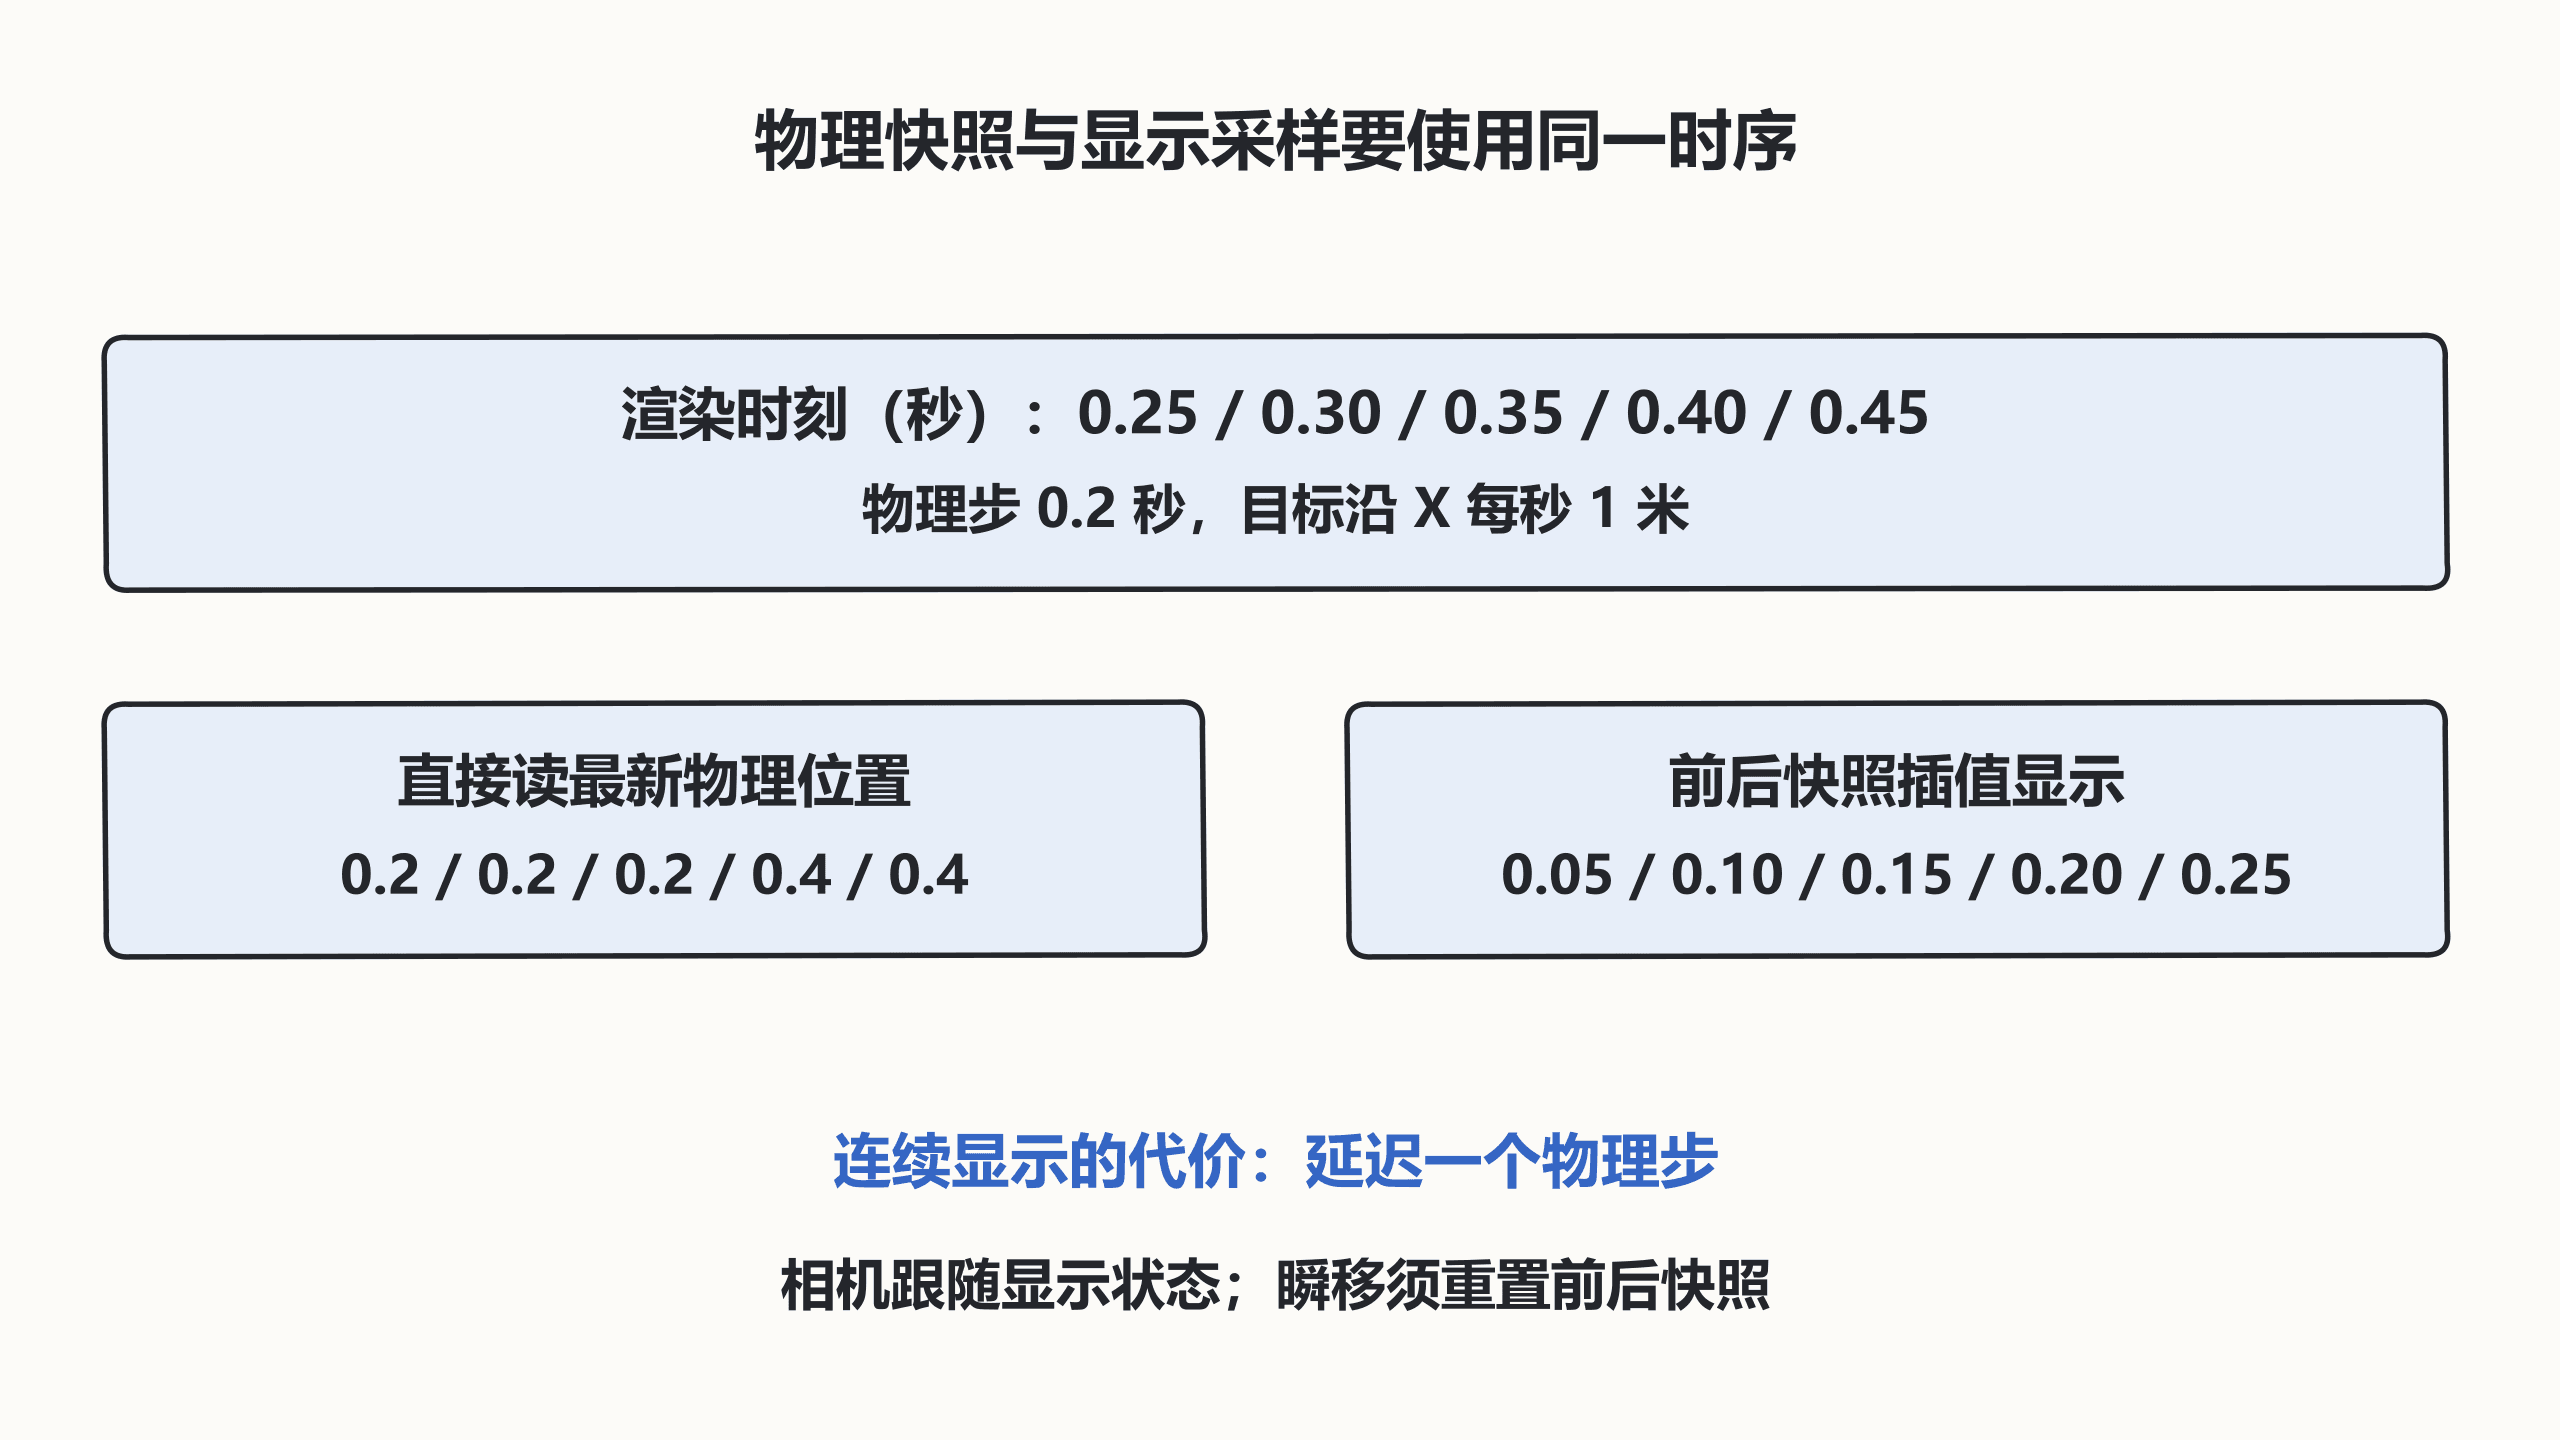
假设角色每 0.2 秒更新一次,沿 X 以每秒一米运动。物理位置在 0.2 秒为 0.2,在 0.4 秒为 0.4。渲染在 0.25、0.30、0.35 秒直接读最新完成状态时,都得到 0.2,因此画面像停住后突然跳一步。
常见显示策略是保存前一个与当前物理状态,以物理步内的余量作为插值比例,显示前一步到当前步之间的位置。这需要落后真实时间一个物理步,换取连续运动。相机应读取角色的显示位置;角色显示经过插值,相机却仍跟随原始物理位置时,两者会不同步。
单独模拟采样方式
以下 Python 3.12 标准库程序使用已知匀速轨迹生成快照。它仅复现采样机制,没有声称运行某个引擎的物理循环。浮点微小误差在确定已完成步时以很小容差处理,输出保留两位小数。
python
import math

step = 0.2
times = [0.25,0.30,0.35,0.40,0.45]
raw, interpolated = [],[]
for t in times:
    tick = math.floor(t/step+1e-10)
    current_time = tick*step
    previous, current = current_time-step,current_time
    alpha = (t-current_time)/step  # 显示落后一个物理步的区间。
    raw.append(round(current,2))
    interpolated.append(round(previous+(current-previous)*alpha,2))
print('raw=', raw)
print('render=', interpolated)
预期输出:
text
raw= [0.2, 0.2, 0.2, 0.4, 0.4]
render= [0.05, 0.1, 0.15, 0.2, 0.25]
加更多平滑可能只会掩盖时序问题
若角色和镜头由两个系统同时写世界位置,指数平滑也不能消除竞争。记录输入采样、物理推进、角色显示更新、相机跟随、渲染提交的顺序与时间戳,确认一个状态只有明确的写入来源。
插值和预测不是一回事。预测可以减少延迟,却可能在碰撞或网络修正后需要回退。瞬移时应同时重置前后显示快照,避免插值穿越整张地图;暂停时冻结时间推进,不能用过期快照继续追赶。
在固定场景里逐层排查
先让相机直接跟随匀速目标的显示位置,再加入偏移、阻尼、碰撞与震屏。逐层记录相对位移是否出现周期跳变。如果只在整数像素量化时出现,检查像素对齐;若每个物理步出现,优先检查状态采样。最终需要在实际渲染循环验证,本例只提供可复现的数学证据。
按自己的节奏,确认真正理解。