
游戏客户端架构 / 系统课时
视图矩阵为什么是相机的逆
视图矩阵为什么是相机的逆
相机向右移动,静止物体在相机坐标中会向左移动,这是视图变换取相机世界变换之逆的直接结果。本篇用平移加旋转的相机还原观察坐标,并验证相机自身原点必须映到观察空间原点。
学习目标
- 区分相机世界矩阵与世界到相机矩阵。
- 使用逆变换得到观察空间坐标。
- 检查刚体相机的旋转和平移逆序。
观察空间以相机为参考系
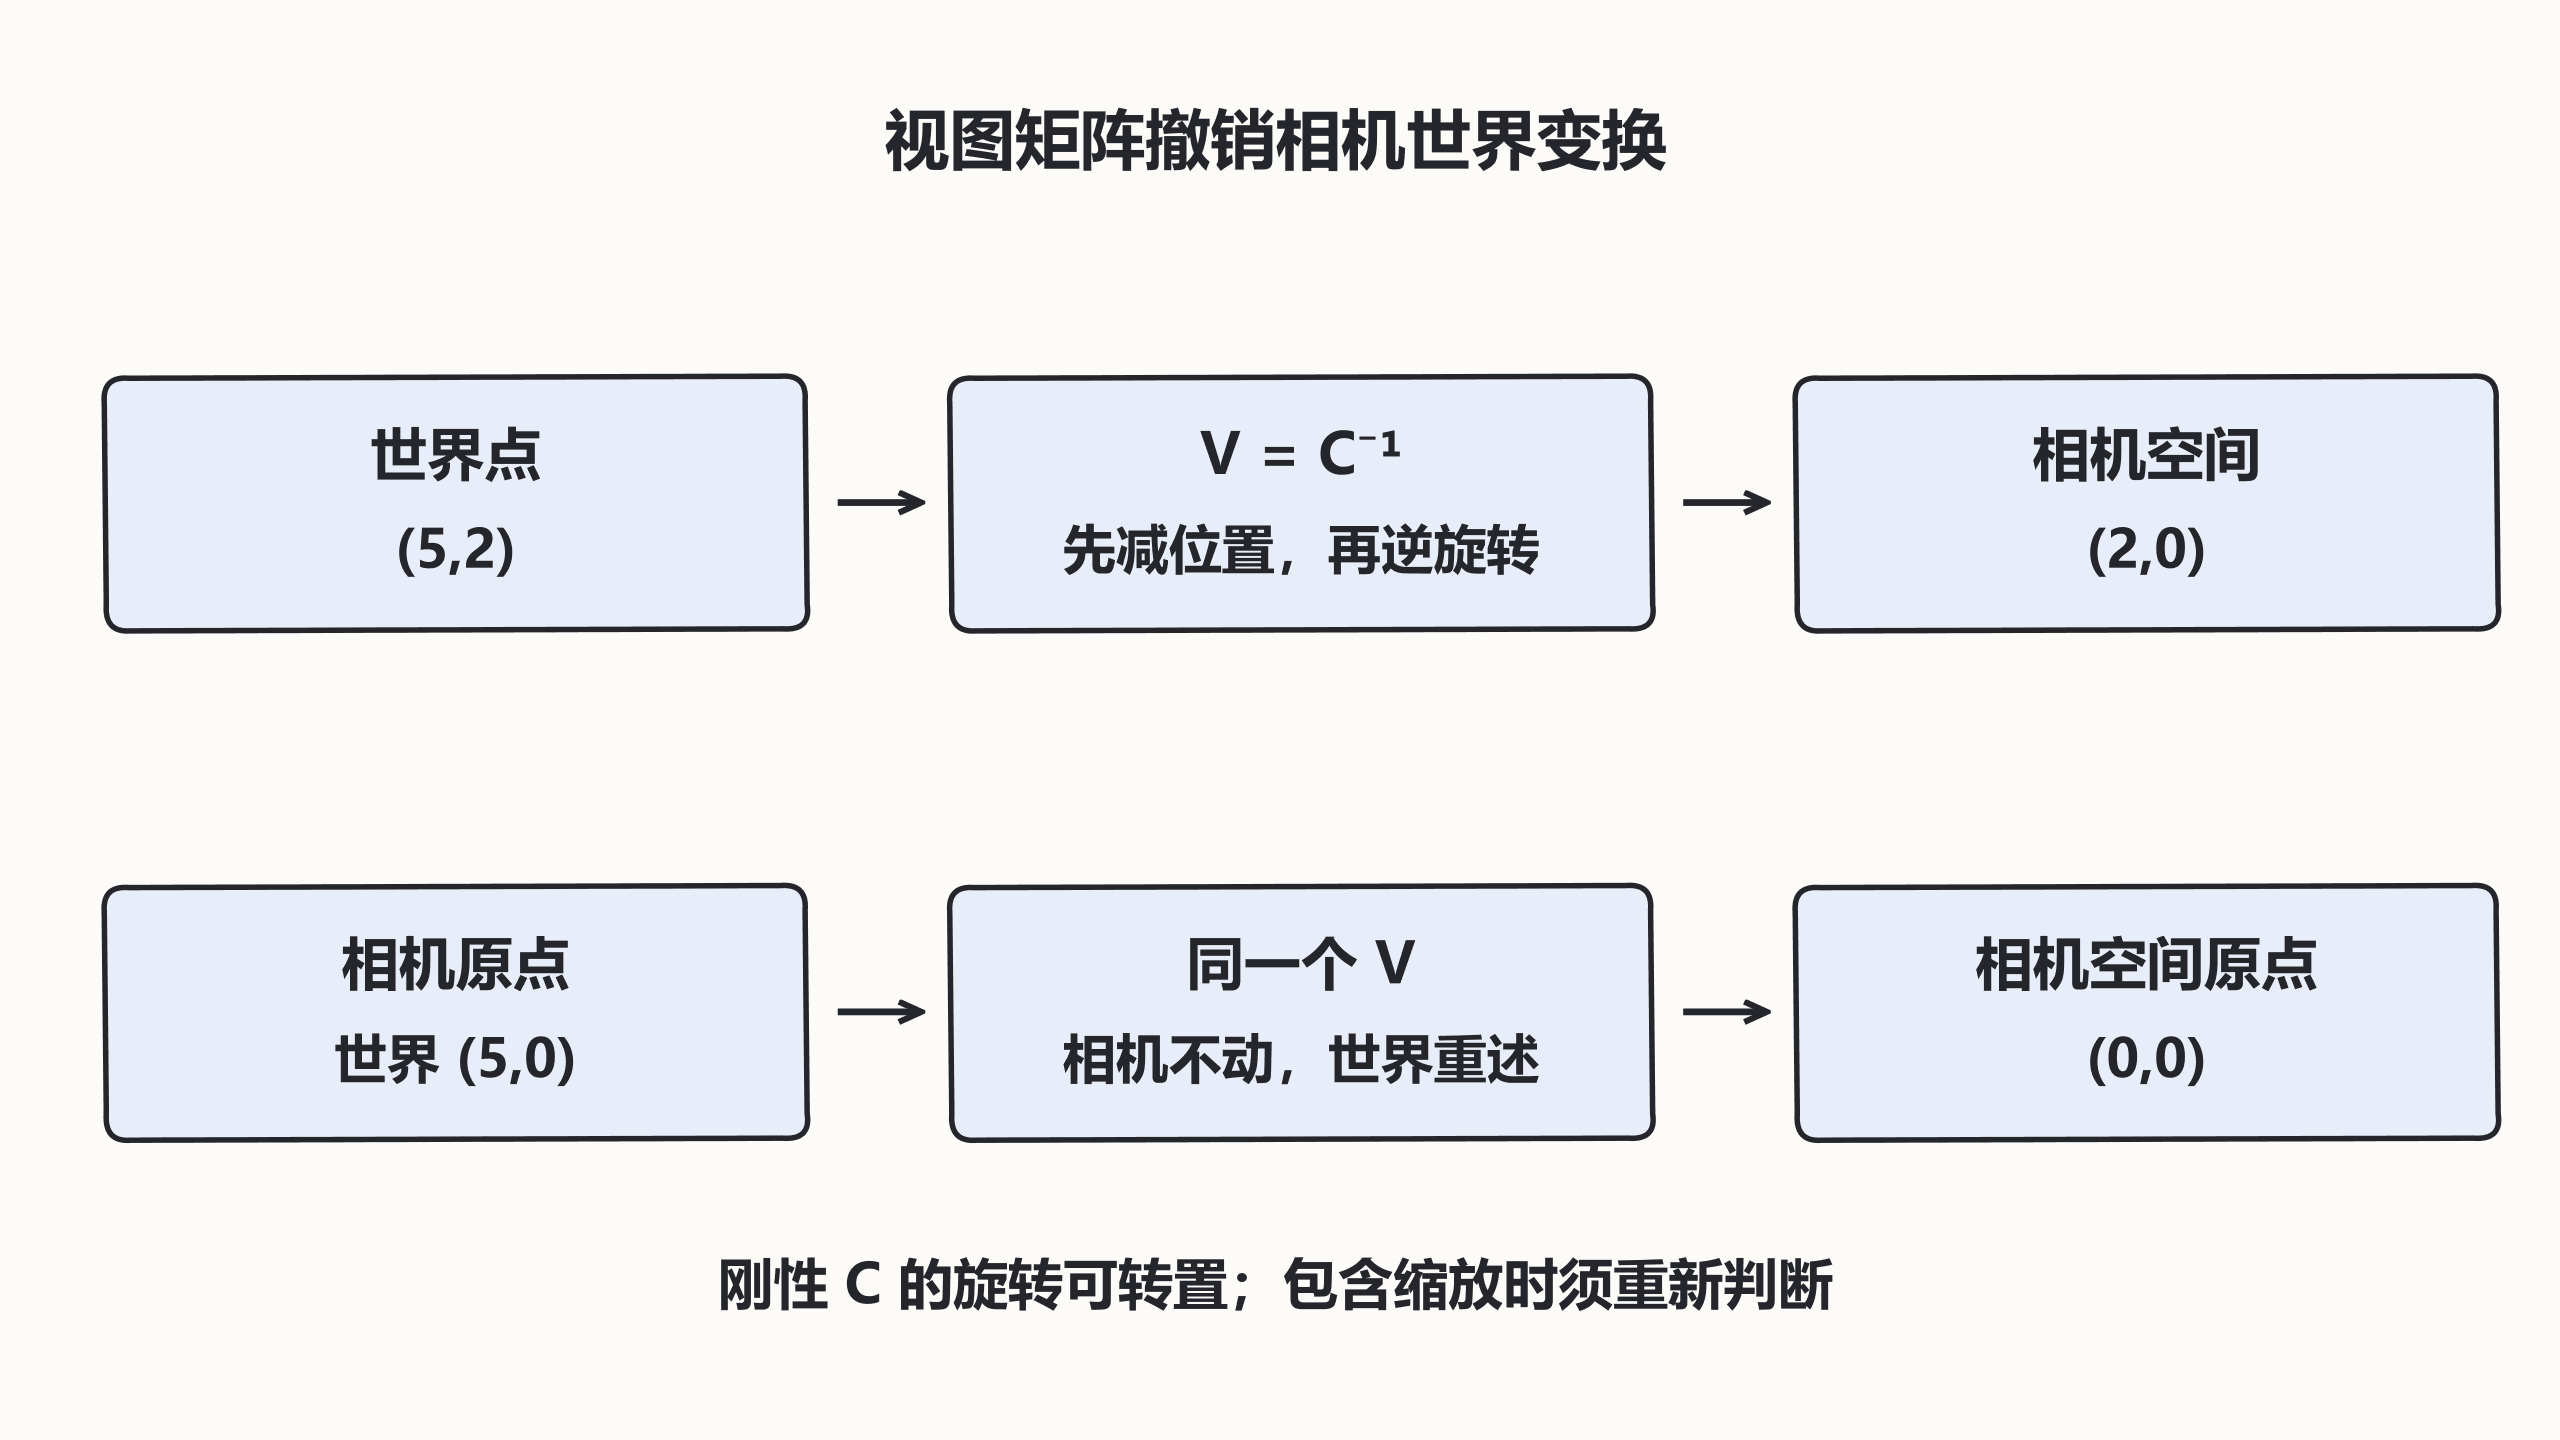
相机世界矩阵 C 将相机局部点放入世界;视图矩阵 V 将世界点放回相机坐标,因此 V=C⁻¹。二维例子中相机位于 (5,0),局部 X 经正 90 度旋转指向世界 Y。世界点 (5,2) 位于相机局部 (2,0)。
世界点不会因为相机移动而真的改变位置,变化的是描述它的坐标。若相机和目标一起平移同样距离,相对坐标应保持。只减相机位置而忽略相机旋转,会让转动镜头时画面不按预期变化。
运行带旋转的相机例子
以下 Python 3.12、NumPy 2.x 程序使用二维齐次矩阵,概念可扩展到三维。它通过解方程计算相机局部点,并用相机世界位置作为第二个探针,避免只测单个点恰好通过。
python
import numpy as np

c = np.array([[0, -1, 5], [1, 0, 0], [0, 0, 1]], dtype=float)
v = np.linalg.inv(c)
world = np.array([5, 2, 1], dtype=float)
print('camera point=', (v @ world).tolist())
print('camera origin=', (v @ [5, 0, 1]).tolist())
# C 与 V 的组合应恢复输入,而非再次累加相机变换。
print('round trip=', bool(np.allclose(c @ v @ world, world)))
预期输出:
text
camera point= [2.0, 0.0, 1.0]
camera origin= [0.0, 0.0, 1.0]
round trip= True
刚体相机可以使用旋转的转置
若 C 的线性部分是正交旋转 R、位置是 t,那么观察坐标为 Rᵀ(world-t)。视图平移项因此是 -Rᵀt,不是直接把相机矩阵的平移取负。先平移到相机原点再转进相机轴,是两个必要步骤。
相机父链含缩放或剪切时,Rᵀ 未必是正确逆。实际引擎可能限制或特殊处理相机缩放,接入时应按对应版本的相机 API 验证,不能把本例刚体捷径用于任意对象矩阵。
检查前向约定再接投影
本篇二维示例不指定图形 API 的近远深度规则。三维观察空间中的相机前向可能是正 Z 或负 Z,投影矩阵必须与之匹配。先让位于镜头正前方的已知点得到预期观察坐标,再乘投影矩阵。
如果相机平移时物体同方向移动,优先检查是否使用了 C 而不是 C⁻¹。如果相机原点不能映到零,查平移项;如果距离正确但左右上下颠倒,查基轴顺序、手性和行列约定。
按自己的节奏,确认真正理解。