
游戏客户端架构 / 系统课时
平移旋转缩放怎么写成矩阵
平移旋转缩放怎么写成矩阵
把平移、旋转和缩放写成齐次矩阵后,可以用同一条乘法链处理位置。本篇构造一个二维 TRS 变换,逐步核对点和方向的结果,明确矩阵顺序与齐次分量,避免把平移加进方向。
学习目标
- 构造平移、正向旋转与缩放矩阵。
- 按列向量约定组合 T、R、S。
- 验证点受平移影响而方向不受影响。
三种变换各自改变什么
本例使用 XY 平面、列向量、逆时针正旋转、米制坐标。缩放 S=(2,1),旋转为正 90 度,平移 T=(10,0)。组合 M=T R S,右侧先执行,所以局部点 (1,0) 先变为 (2,0),再变为 (0,2),最后得到 (10,2)。
二维齐次矩阵是三行三列,最后分量为 1 的点会累加平移;最后分量为 0 的方向只受旋转缩放影响。三维对应四行四列,并没有引入新的物理空间轴。
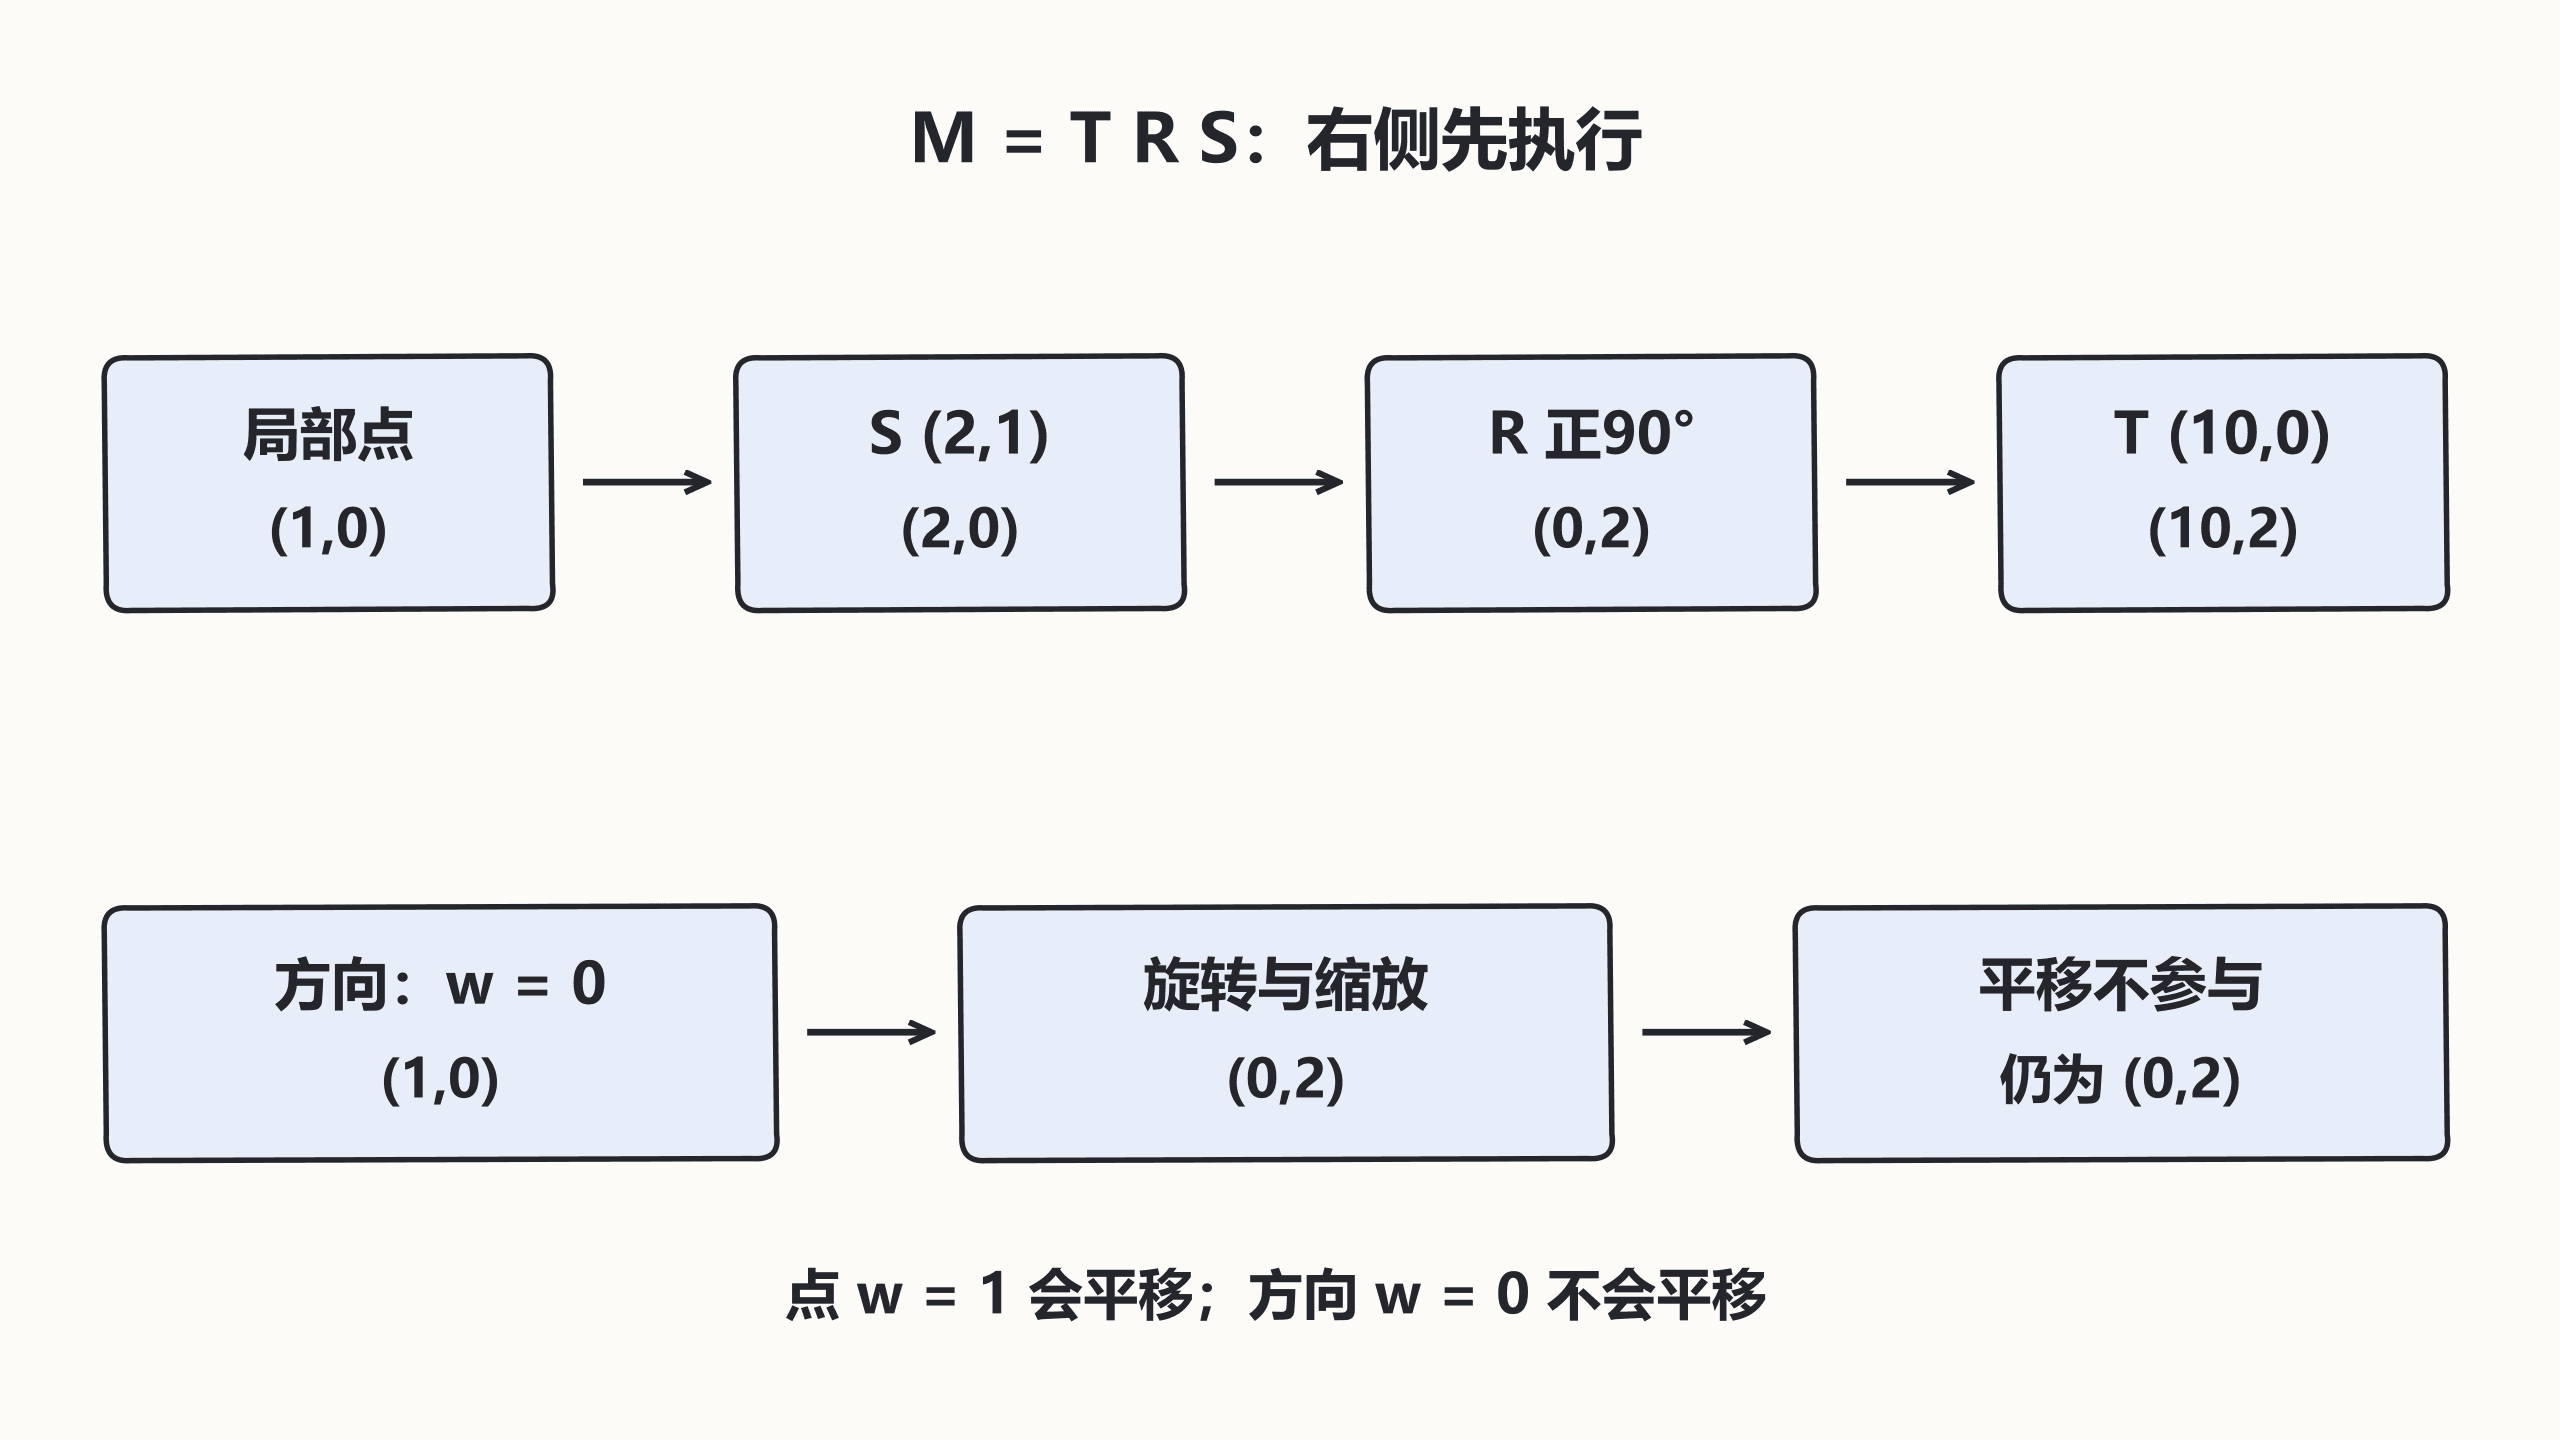
构造并执行三个矩阵
以下完整程序需要 Python 3.12、NumPy 2.x;独立环境可用 python -m pip install "numpy>=2,<3" 安装。固定四分之一圈使用精确的 0、1,避免把三角函数的小残差误当成变换错误。
python
import numpy as np

t = np.array([[1, 0, 10], [0, 1, 0], [0, 0, 1]], dtype=float)
r = np.array([[0, -1, 0], [1, 0, 0], [0, 0, 1]], dtype=float)
s = np.diag([2.0, 1.0, 1.0])
m = t @ r @ s
# 点和方向使用相同线性部分,齐次分量决定是否加入平移。
print('point=', (m @ [1, 0, 1]).tolist())
print('direction=', (m @ [1, 0, 0]).tolist())
print('origin=', (m @ [0, 0, 1]).tolist())
预期输出:
text
point= [10.0, 2.0, 1.0]
direction= [0.0, 2.0, 0.0]
origin= [10.0, 0.0, 1.0]
任意旋转角要先统一角度单位
一般二维旋转矩阵左上部分为 cos、负 sin、sin、cos。Python 的三角函数使用弧度,90 度应通过 radians 转换;不要把 90 直接交给 cos。三维还要明确旋转轴和组合顺序,单个二维公式不能代表任意欧拉角约定。
本例缩放围绕局部原点。若要围绕某个枢轴 c 旋转,应先平移 -c,再旋转,最后平移回 c;在列约定中矩阵写成 T(c) R T(-c)。对象绕世界原点转圈,常常是枢轴和平移顺序没有按需求设置。
用三个探针检查最终矩阵
输入原点可以读出平移;输入单位点减去变换后的原点,可以读出对应线性基轴;输入齐次方向可以确认平移是否被排除。验收时先分别启用 T、R、S,再组合,不要用对称模型掩盖轴向错误。
按自己的节奏,确认真正理解。