
游戏客户端架构 / 系统课时
左手系与右手系怎么区分
左手系与右手系怎么区分
跨引擎复制三个坐标值,可能把前方变成后方,或让旋转方向相反。本篇先明确轴向和手性,再用反射一个轴的数值例子检查转换;手性属于整组基向量,不能只凭“Y 向上”判断。
学习目标
- 从有序基向量判断手性变化。
- 区分轴语义、手性与旋转正方向。
- 验证改变单个轴符号后的坐标映射。
先写清三根轴的物理意义
Unity 6 的世界约定为左手系,X 右、Y 上、Z 前;Unreal 的世界约定也为左手系,X 前、Y 右、Z 上;Godot 3D 为右手系,Y 上,常用相机前向为负 Z。相同的 (0,0,1) 因而不能直接解释成同一个运动方向。Unity 约定、Unreal 约定、Godot 约定。
这些是世界坐标约定,不代表所有模型资源都沿相同轴朝前。导入模型、相机和骨骼可能还有局部轴修正。检查一个带标记的轴模型比观察球体可靠,球体旋转后外观可能完全不变。
改变一根轴会翻转手性
在同一个参考空间中,有序基的行列式符号区分两种朝向。交换两根轴,或只把一根轴反向,都会改变符号;同时反向两根轴则保持符号。绕某轴旋转整个基不会改变手性,镜像反射才会。
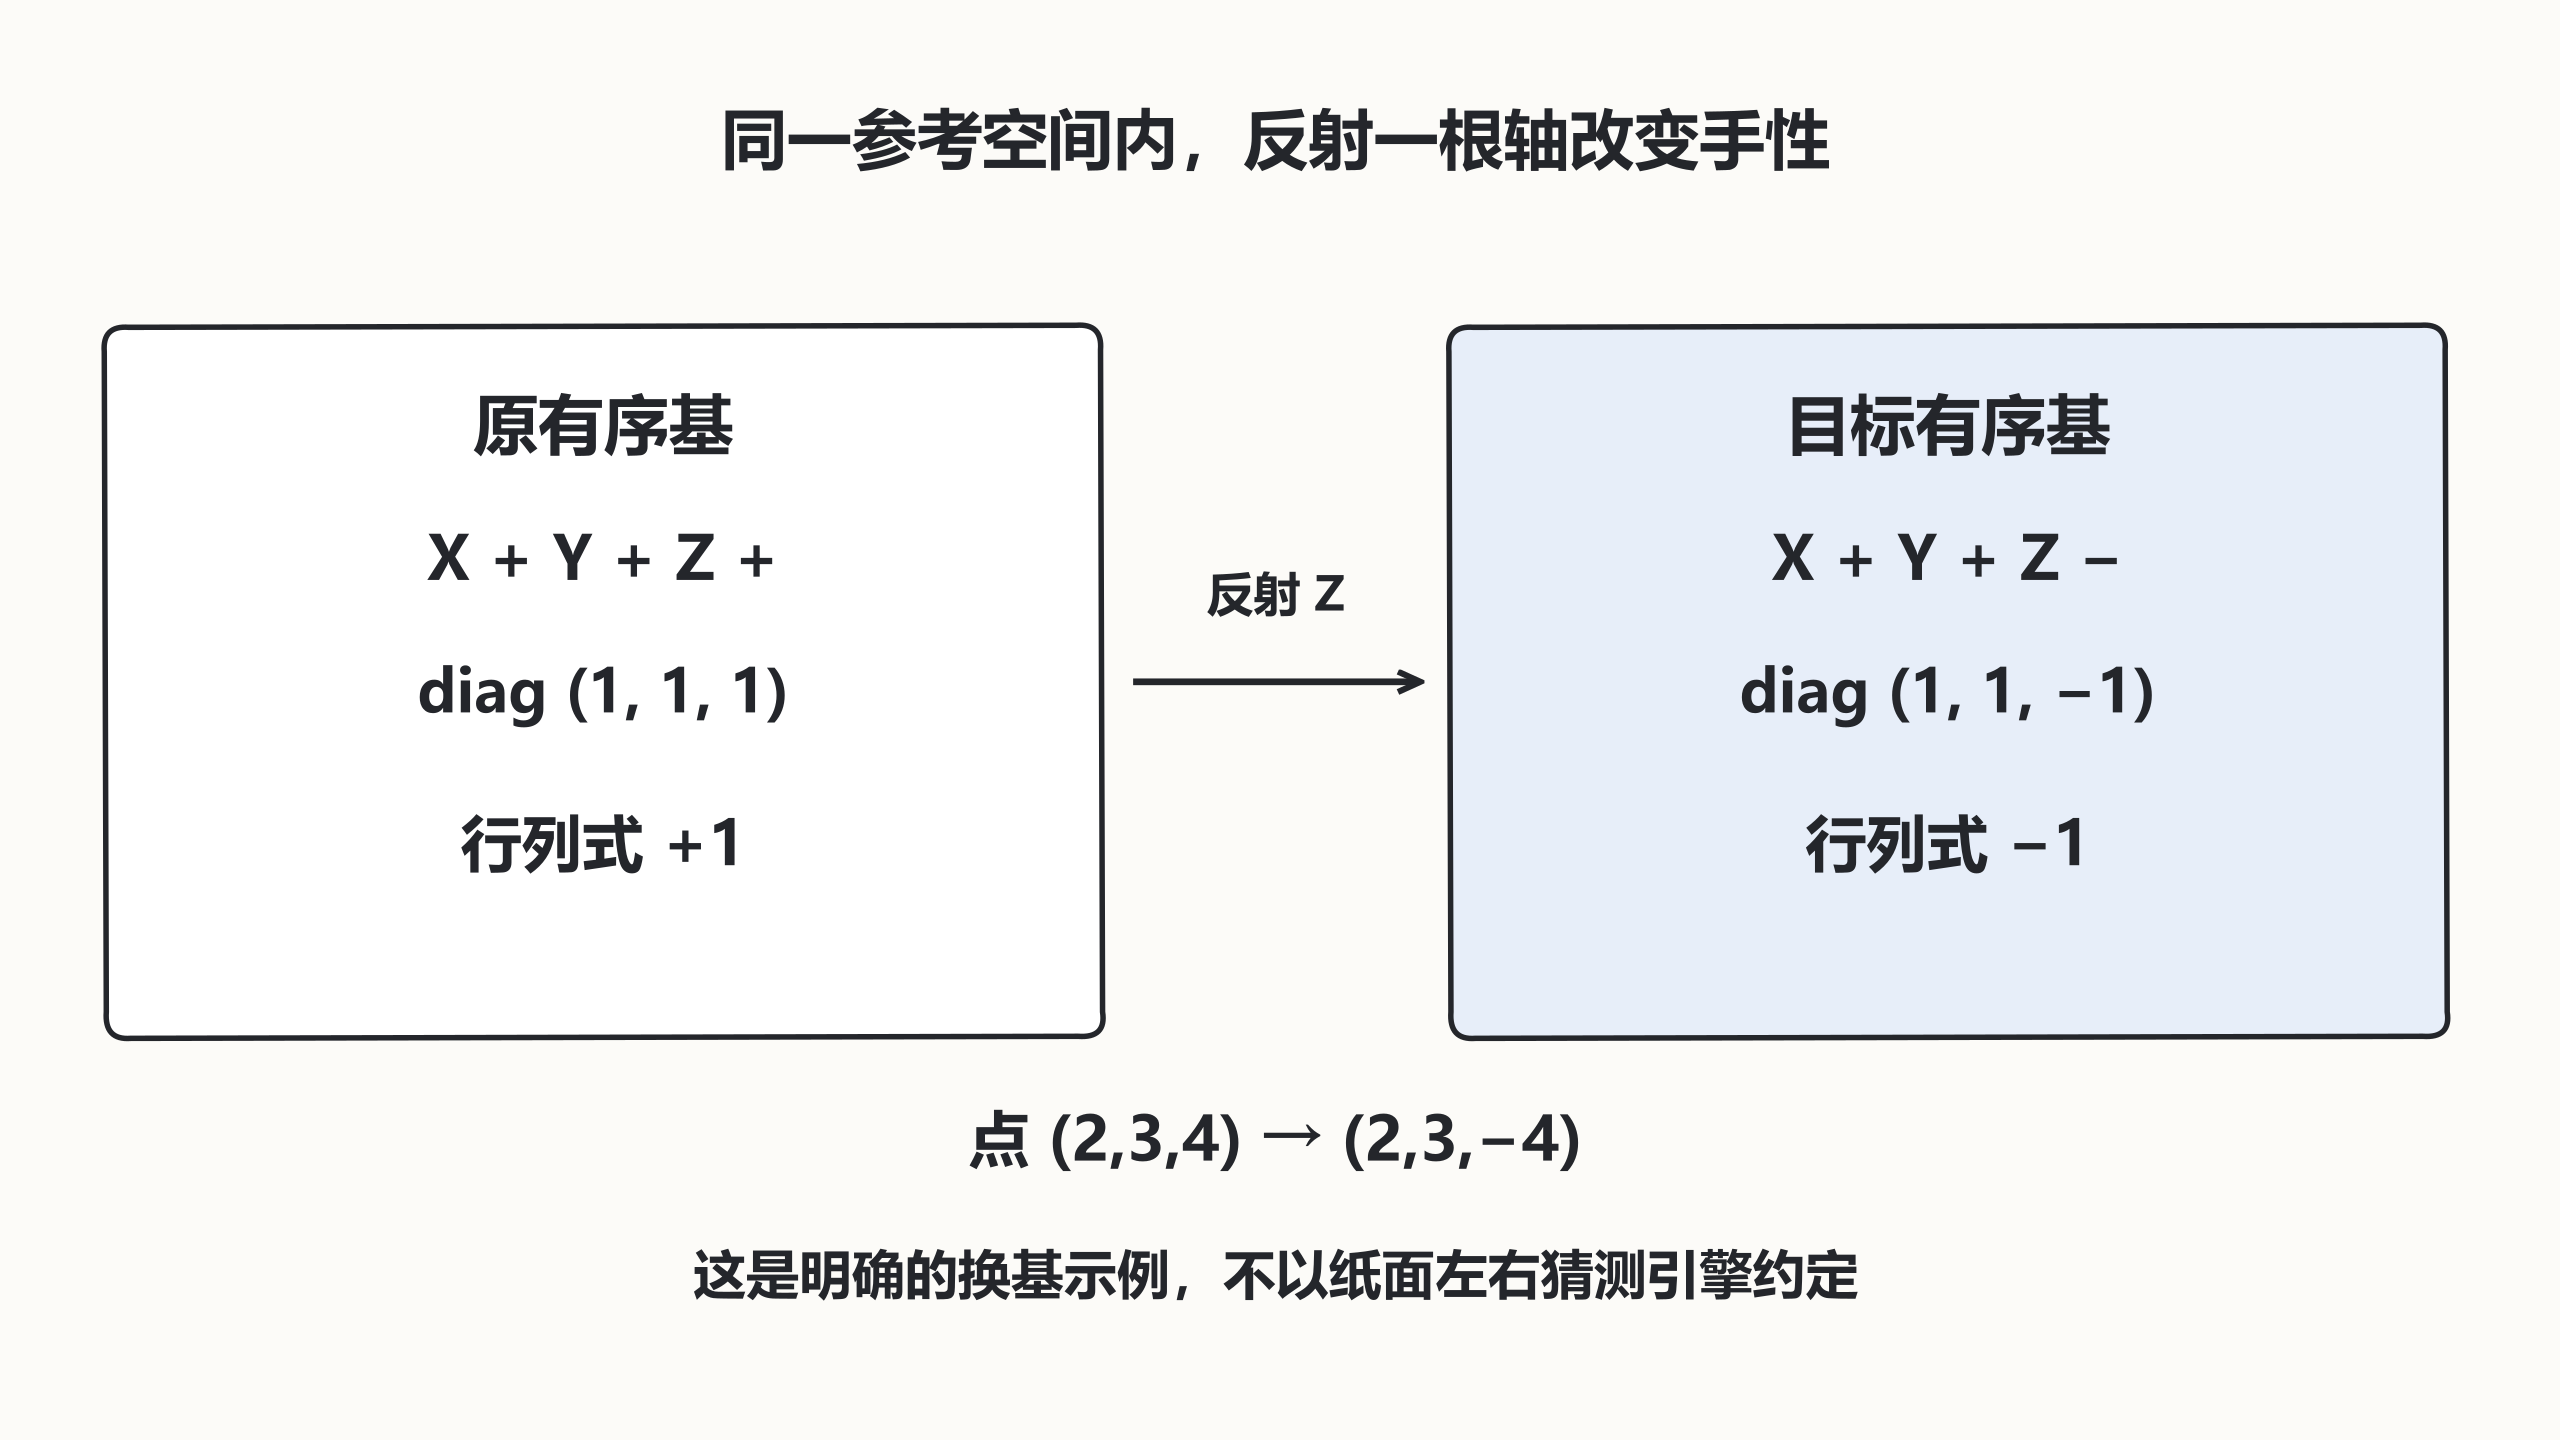
用轴反射建立最小测试
以下 Python 3.12 程序演示目标坐标系只把 Z 正向反过来时的分量映射,不声称它自动解决所有引擎转换。实际迁移还要确认单位、轴置换、局部父级与矩阵乘法约定。
python
point = (2, 3, 4)
def flip_z(v):
    # 此映射同时适用于位置与极向量分量;旋转需另做换基。
    return (v[0], v[1], -v[2])

converted = flip_z(point)
print(converted)
print('round trip=', flip_z(converted) == point)
print('basis determinant=', 1 * 1 * -1)
预期输出:
text
(2, 3, -4)
round trip= True
basis determinant= -1
叉积和旋转也要一起核对
叉积返回的定向法向与有序基有关。不要因为目标引擎手性不同,就盲目交换程序中的叉积参数;先在目标 API 中测试 X、Y 两单位向量的结果,再看这组分量在真实场景指向哪里。
对旋转矩阵做换基时使用目标映射 C,把 R 转成 C R C 的逆映射组合,即 C R C⁻¹。不能只反转四元数一个分量就宣称完成任意转换。用“前向轴、上轴、正向四分之一圈”三个探针核对最终运动,并保留往返转换测试。
按自己的节奏,确认真正理解。