
游戏客户端架构 / 系统课时
TRS 为什么会产生旋转偏差
TRS 为什么会产生旋转偏差
父节点带非均匀缩放、子节点再旋转时,世界矩阵的轴可能不再垂直。若把它强行解释成纯旋转,便会出现朝向偏差。本篇用两个二维基轴的点积揭示剪切,区分组合矩阵正确与分解假设失效。
学习目标
- 识别非均匀缩放和旋转组合产生的剪切。
- 检查基轴长度与正交性。
- 为层级结构和矩阵分解选择可控策略。
单个 TRS 与层级合成不是同一问题
列向量的 T R S 在自身局部缩放轴上执行缩放,R 的轴可以仍然正交。但父级世界非均匀缩放 S_parent 乘子级旋转 R_child,组合为 S_parent R_child,可能让子级两根世界轴夹角偏离 90 度。
例如父缩放为 (2,1),子旋转 45 度,两根世界基轴长度都约 1.581,点积为 -1.5。它们不是旋转矩阵的两根正交单位轴。原矩阵可以准确映射点,错误通常发生在把它分解成某个受限 TRS 表示时。
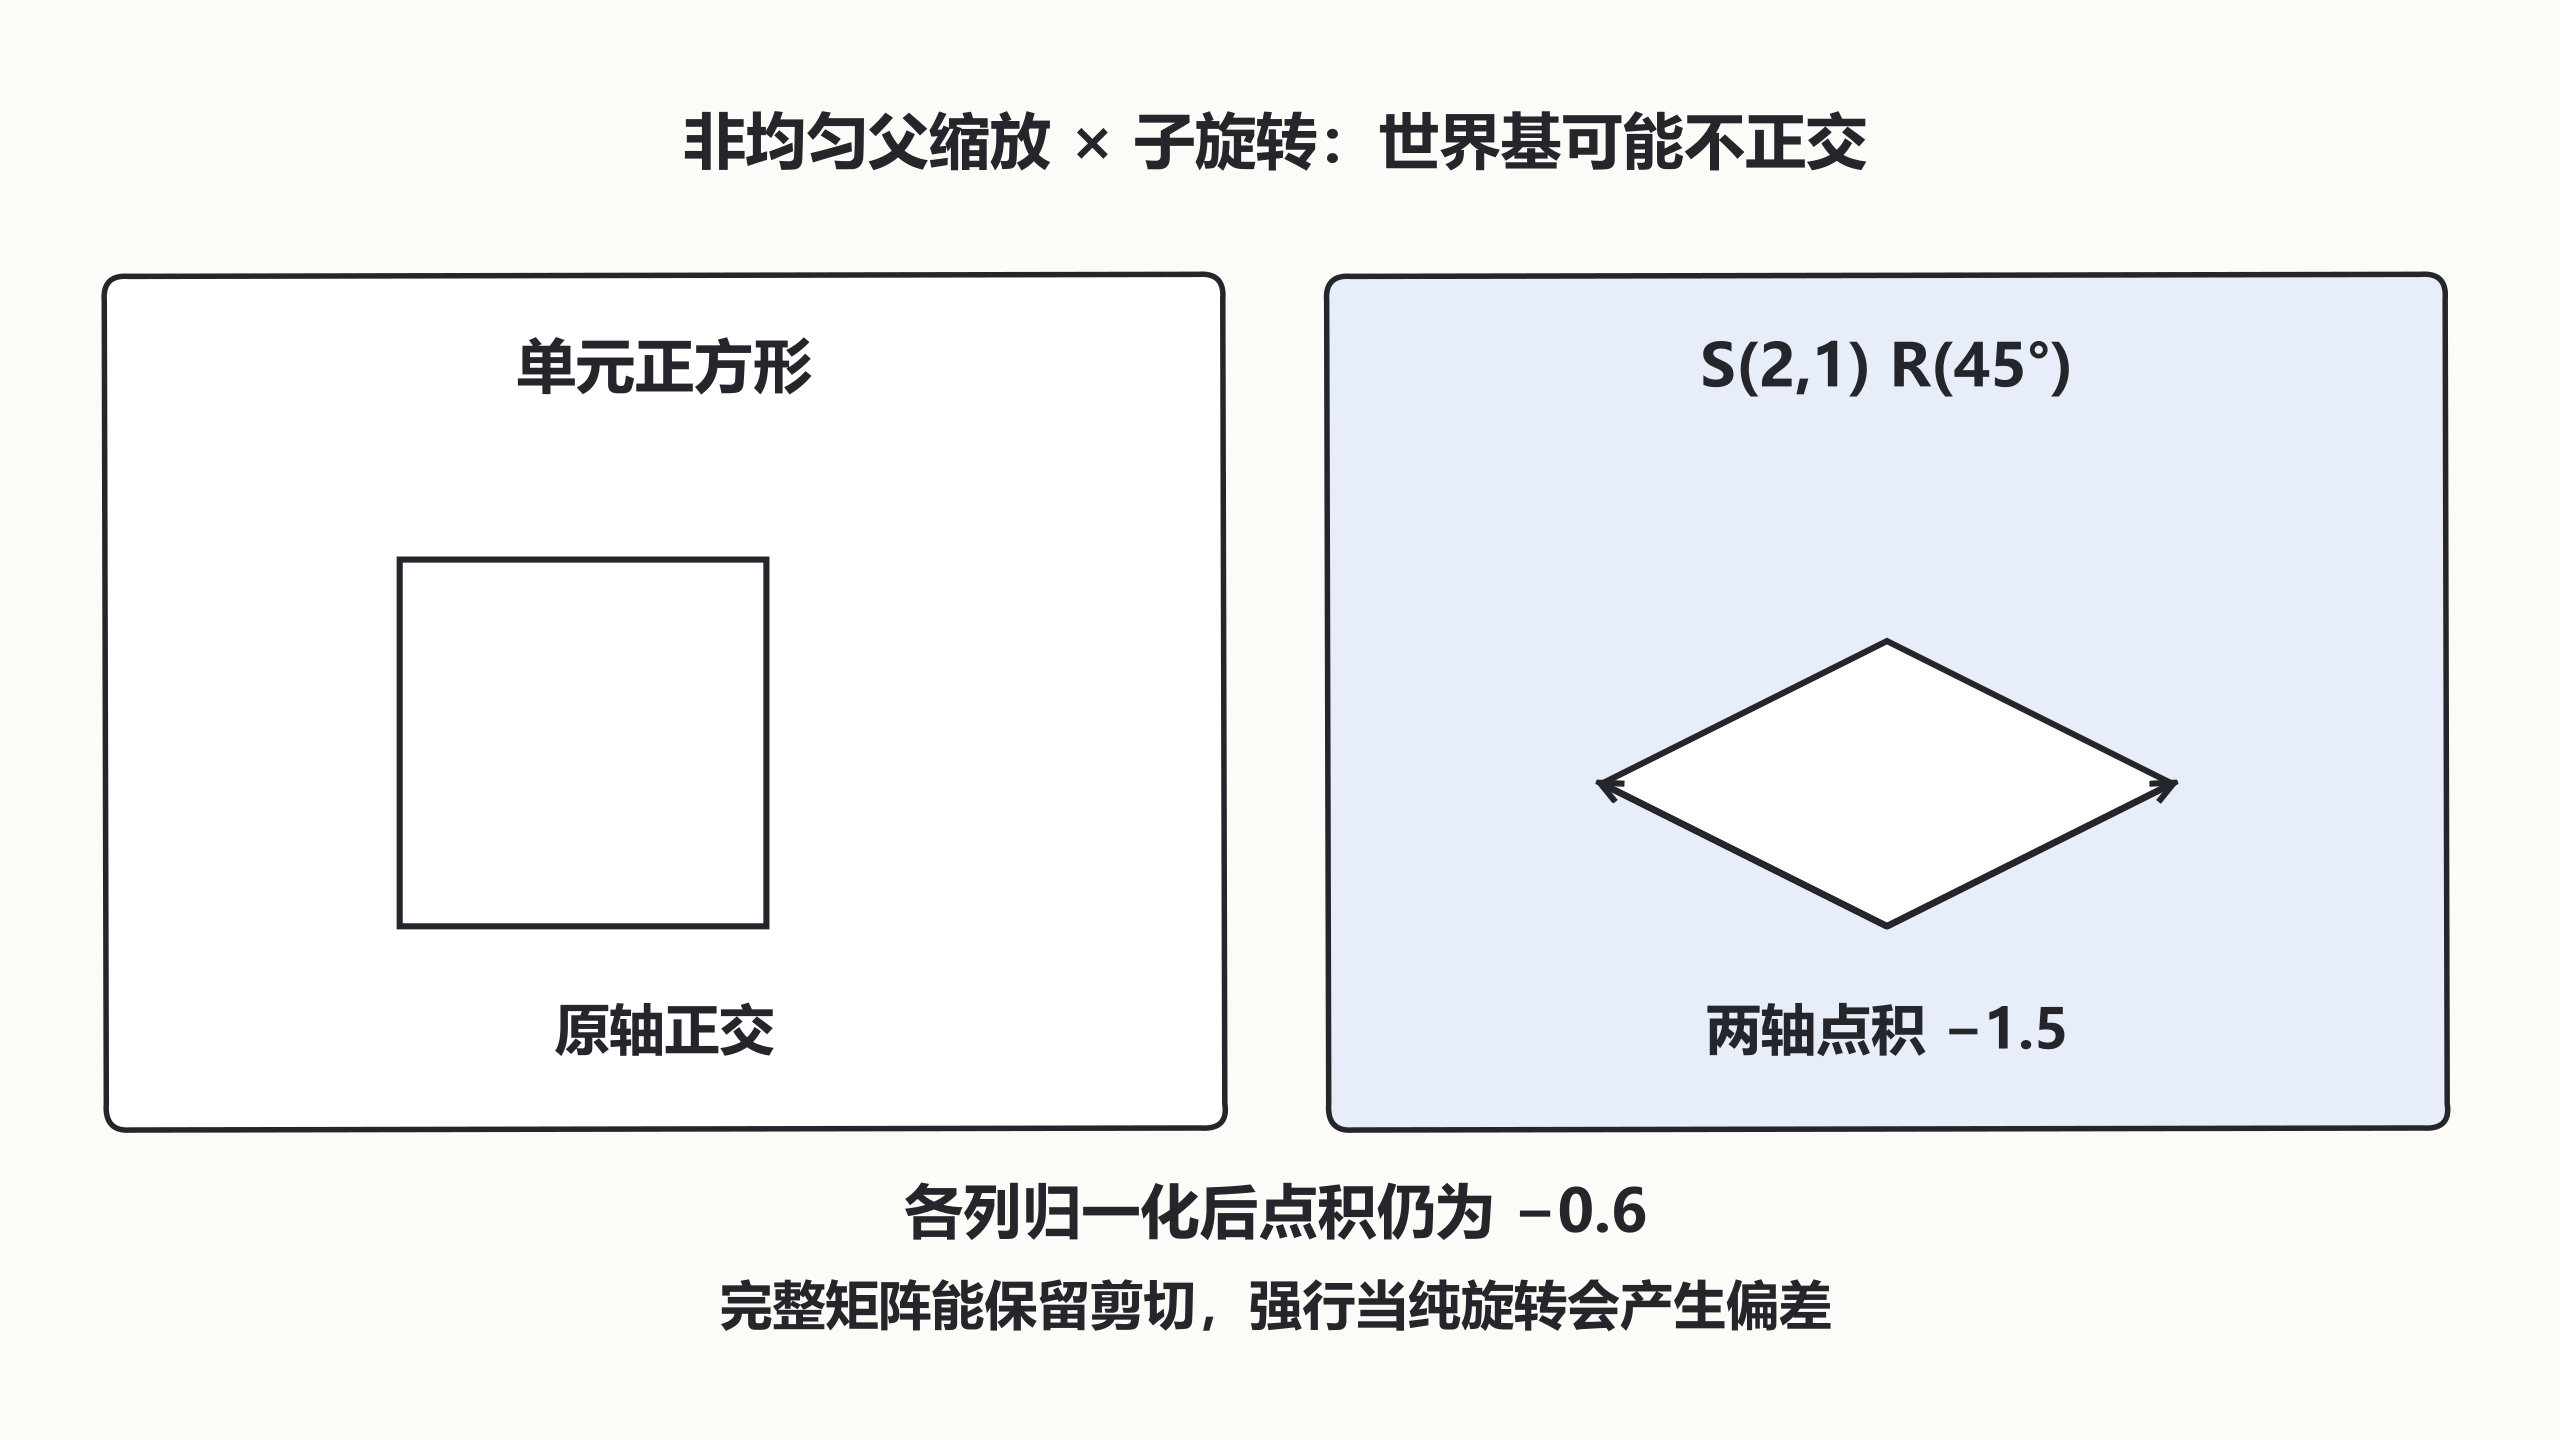
通过正交性检查发现剪切
以下 Python 3.12、NumPy 2.x 程序只处理二维线性部分,平移不影响基轴夹角。输出两列长度与点积,再显示即使各列分别归一化,二者仍不垂直。
python
import numpy as np

c = np.sqrt(0.5)
r = np.array([[c, -c], [c, c]])
s = np.diag([2.0, 1.0])
world = s @ r
a, b = world[:, 0], world[:, 1]
print('lengths=', [round(float(np.linalg.norm(v)), 3) for v in [a, b]])
print(f'dot={a @ b:.3f}')
# 各自单位化只能改长度,不能消除轴间夹角。
print(f'normalized dot={(a @ b)/(np.linalg.norm(a)*np.linalg.norm(b)):.3f}')
预期输出:
text
lengths= [1.581, 1.581]
dot=-1.500
normalized dot=-0.600
结构上把视觉缩放与旋转控制分开
一种做法是让用于朝向和运动的父链保持单位或均匀缩放,把非均匀缩放放到更靠下的视觉节点。这样控制轴不受视觉拉伸干扰。需要精确保留剪切的导入管线,则应保留完整矩阵而非只保存位置、四元数和三轴缩放。
若必须提取旋转,可使用明确的极分解或正交化策略,但结果是按某种准则近似原线性变换,不是无损恢复唯一 TRS。负行列式、零缩放和接近退化时还要单独处理,不能直接把列塞进四元数转换函数。
用探针确认是计算还是显示问题
先把父缩放改为 (1,1),再改为 (2,2),最后改为 (2,1)。仅非均匀缩放组合旋转时出现异常,优先检查剪切与分解。不要只看编辑器显示的欧拉角,因为不同分解或等价角可能显示不同数值。
同时验证一个点和两根基轴。若完整矩阵结果正确但提取的朝向不同,定位到分解策略;若点也错误,再检查乘法顺序、父级空间和矩阵转置。
按自己的节奏,确认真正理解。