
游戏客户端架构 / 系统课时
欧拉角为什么会遇到万向节锁
欧拉角为什么会遇到万向节锁
欧拉角用三个角描述姿态,却不保证三个参数在所有姿态下都独立。摄像机俯仰到某个特殊角度时,偏航与滚转可能产生相同的作用。本篇用明确的矩阵顺序复现这种退化,区分表示的限制与物体真实的旋转能力。
学习目标
- 固定欧拉角的轴和组合次序。
- 用两组参数验证奇异姿态。
- 判断四元数能解决什么问题。
先把旋转顺序写出来
使用右手主动旋转、列向量,定义 R = Rz(yaw) Ry(pitch) Rx(roll)。右侧先作用,各旋转矩阵都按固定坐标轴构造。这里的名称只服务本例,不能直接套用某个引擎的 yaw、pitch、roll 标签。
当 pitch 为 90 度时,最终矩阵仅依赖 yaw 与 roll 的差。于是 (yaw,roll) 为 (30,10) 或 (50,30) 时,虽然参数不同,姿态却相同。三个数字仍在,但局部只有两个独立的变化方向,这就是此顺序的万向节锁。
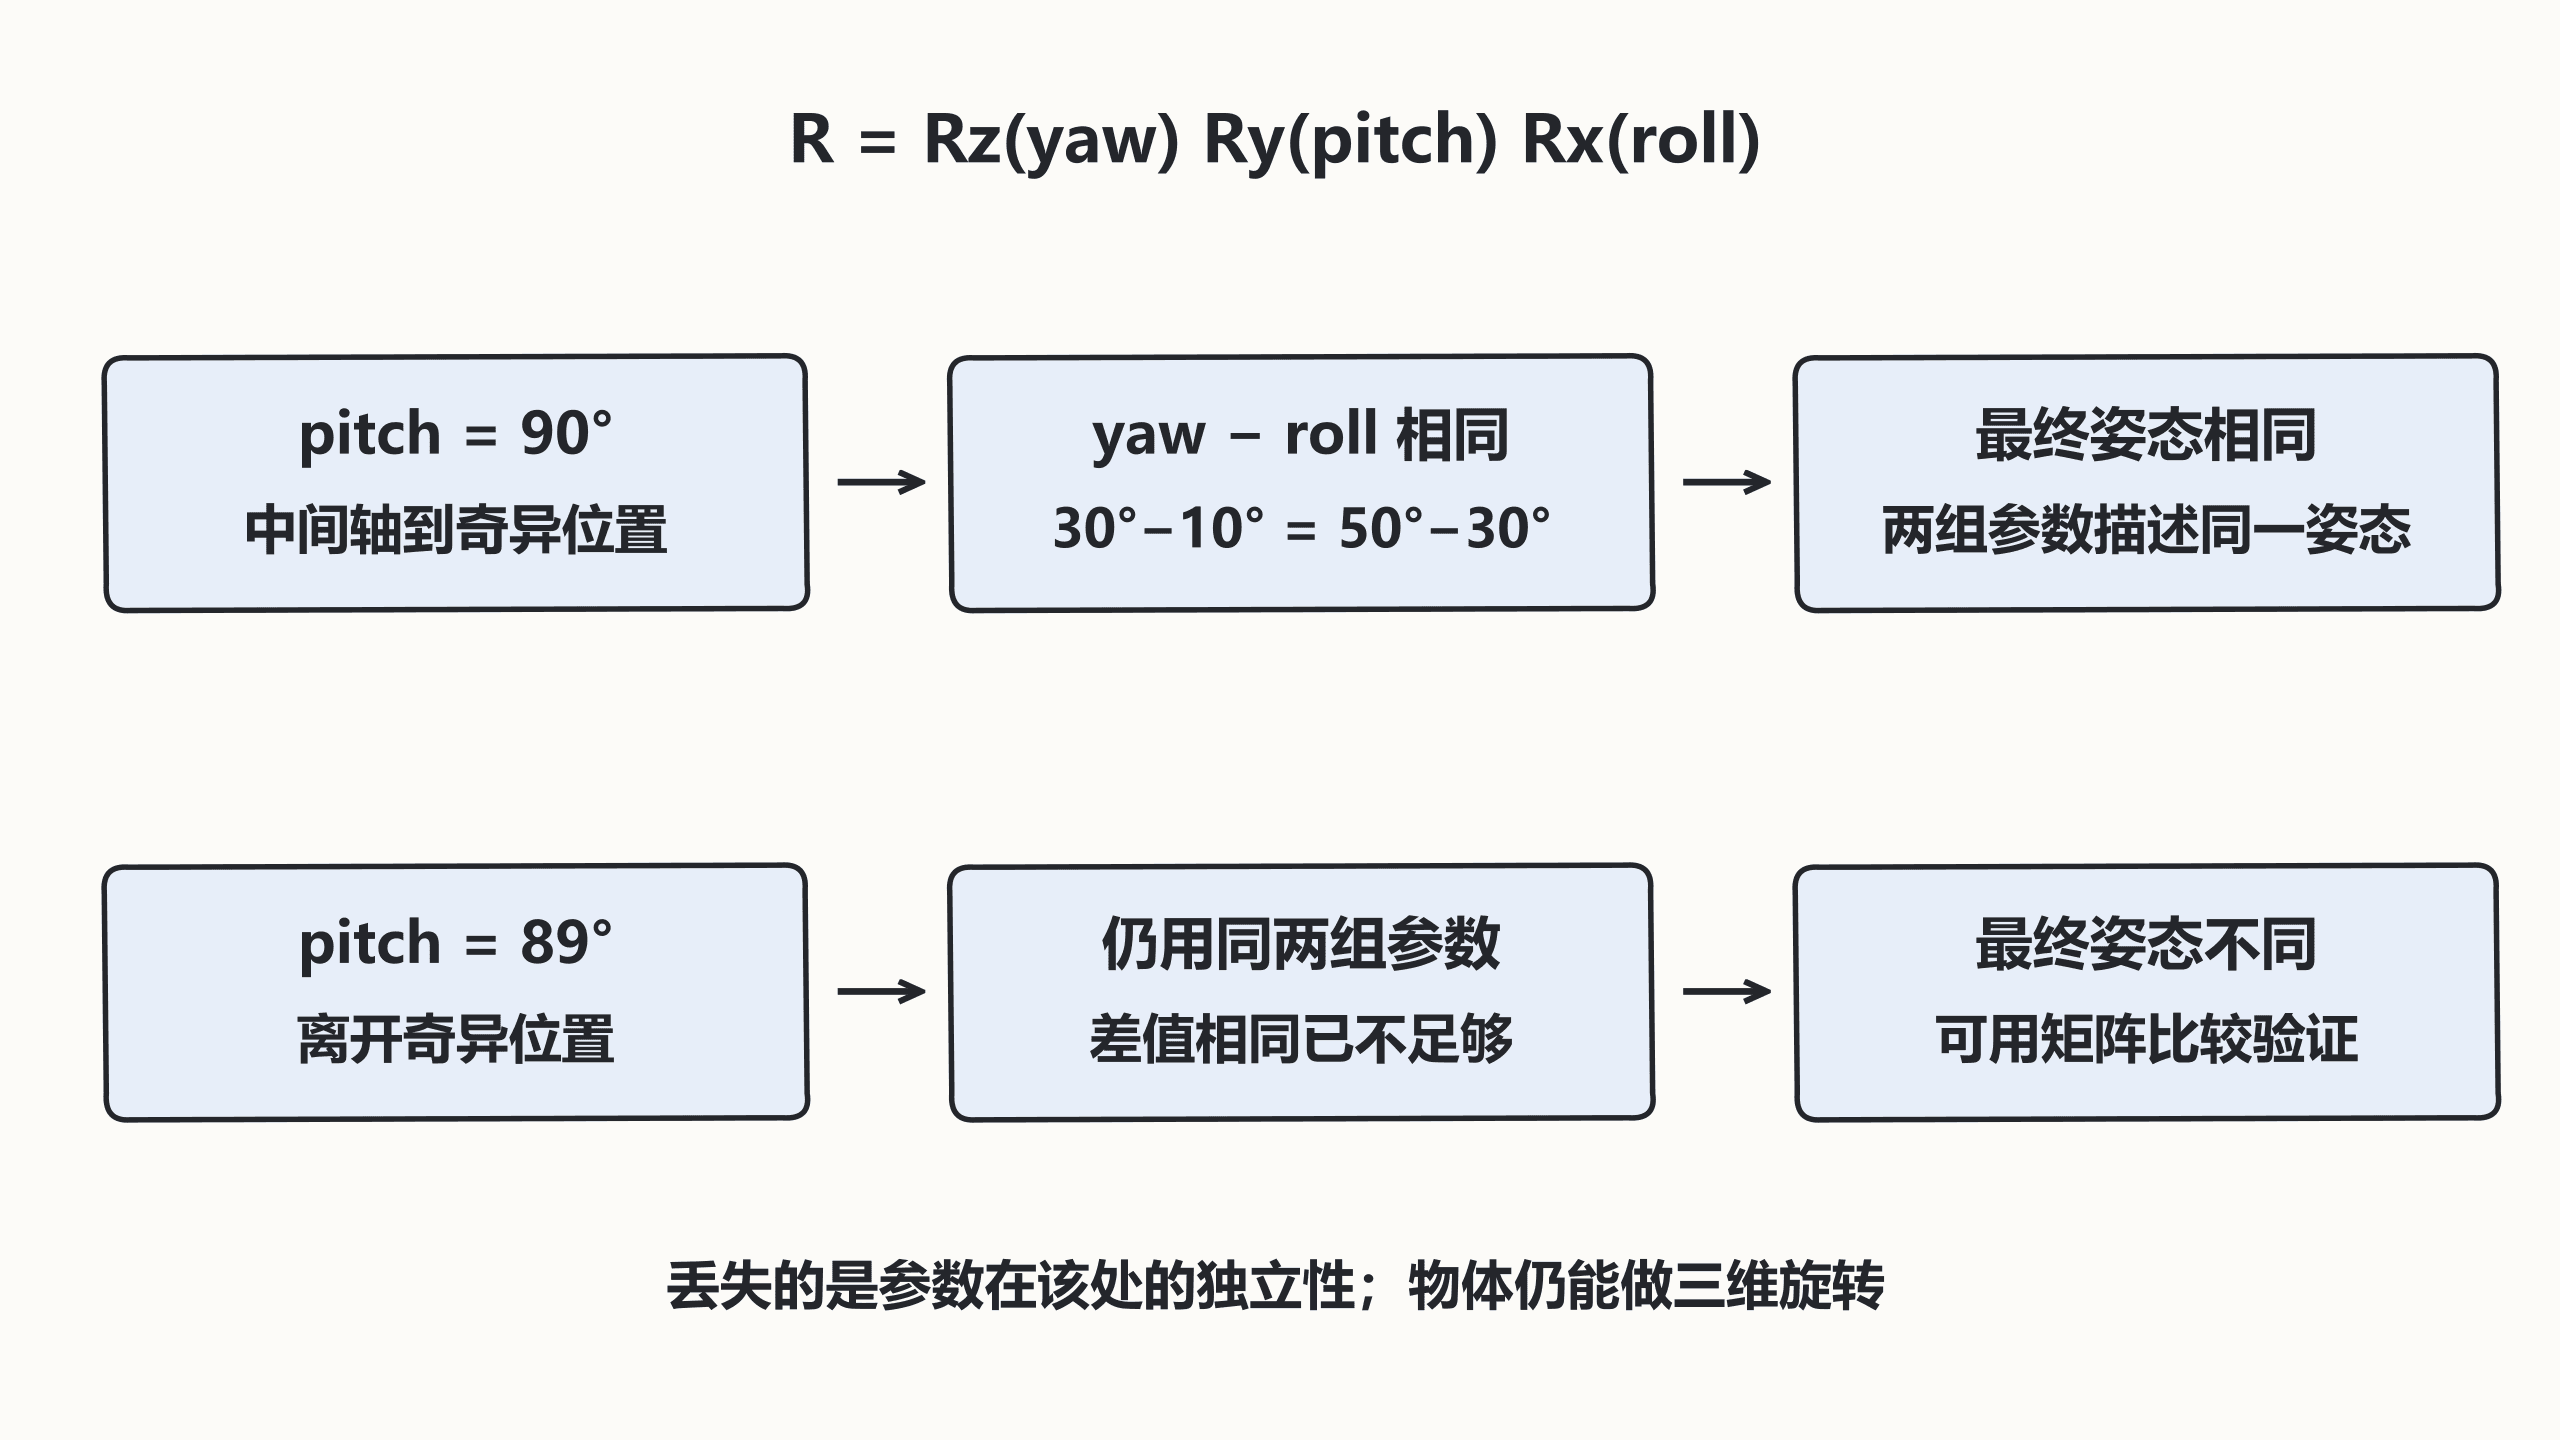
用矩阵验证,不比较角度文本
以下独立程序使用 Python 3.12 与 NumPy 2.x。旋转矩阵保留完整精度,比较时使用容差,避免把三角函数的舍入误差当成姿态差异。
python
import math
import numpy as np

def rotation(yaw, pitch, roll):
    z, y, x = map(math.radians, (yaw, pitch, roll))
    cz, sz, cy, sy, cx, sx = math.cos(z), math.sin(z), math.cos(y), math.sin(y), math.cos(x), math.sin(x)
    rz = np.array([[cz,-sz,0],[sz,cz,0],[0,0,1]])
    ry = np.array([[cy,0,sy],[0,1,0],[-sy,0,cy]])
    rx = np.array([[1,0,0],[0,cx,-sx],[0,sx,cx]])
    return rz @ ry @ rx  # 固定本例的组合次序。

for pitch in (90, 89):
    same = np.allclose(rotation(30,pitch,10), rotation(50,pitch,30), atol=1e-10, rtol=0)
    print('pitch=', pitch, 'same=', bool(same))
预期输出:
text
pitch= 90 same= True
pitch= 89 same= False
四元数避免的是这个参数奇点
单位四元数没有上述欧拉参数奇点,适合保存和组合姿态;它不会让旋转天然满足摄像机的俯仰限制,也不会修正错误的乘法次序。若每帧把四元数转成欧拉角、修改后再转回,仍会重新遇到角度跳变和奇异位置。
轨道相机可以独立累计 yaw、pitch,并把 pitch 限制在例如正负 80 度,然后每帧由这两个控制参数构造姿态。任意三维物体则适合直接累计四元数。两种方案对应不同的操控需求,不能靠替换变量类型自动互换。
排查时记录角速度响应
在 pitch 接近 90 度时分别只改变 yaw 和 roll,观察三根局部轴的世界方向。如果两项控制几乎互相抵消,先检查表示与顺序;若只是在 359 度到 0 度突然跳变,则先检查周期角差。这里验证的是数学模型,尚未在引擎编辑器复现输入与镜头行为。
按自己的节奏,确认真正理解。