
游戏客户端架构 / 系统课时
屏幕坐标如何还原世界位置
屏幕坐标如何还原世界位置
屏幕上的一个点只给出二维位置,通常不足以确定唯一三维点。补充深度可以反投影成一个世界点;没有深度时,只能得到一条射线。本篇用近远两个深度还原世界端点,明确像素、NDC 与深度约定。
学习目标
- 将视口位置换成 NDC。
- 用逆矩阵和齐次除法还原世界点。
- 区分已知深度与沿射线查询场景。
先明确屏幕与深度约定
本例视口宽 800、高 600,输入是以左上角为原点的连续视口坐标,中心为 (400,300)。NDC X=2x/宽-1,Y=1-2y/高,因此中心得到 (0,0)。若输入整数像素索引并表示像素中心,应先加 0.5;引擎 API 的屏幕原点可能不同。
相机沿负 Z 看,近 1、远 10,NDC 深度 -1~1。把 (ndcX,ndcY,ndcZ,1) 乘逆投影视图矩阵后,还要除以所得 w。深度缓冲值若属于 0~1,在本约定中先转成 2depth-1;不要对其他约定盲目套用。
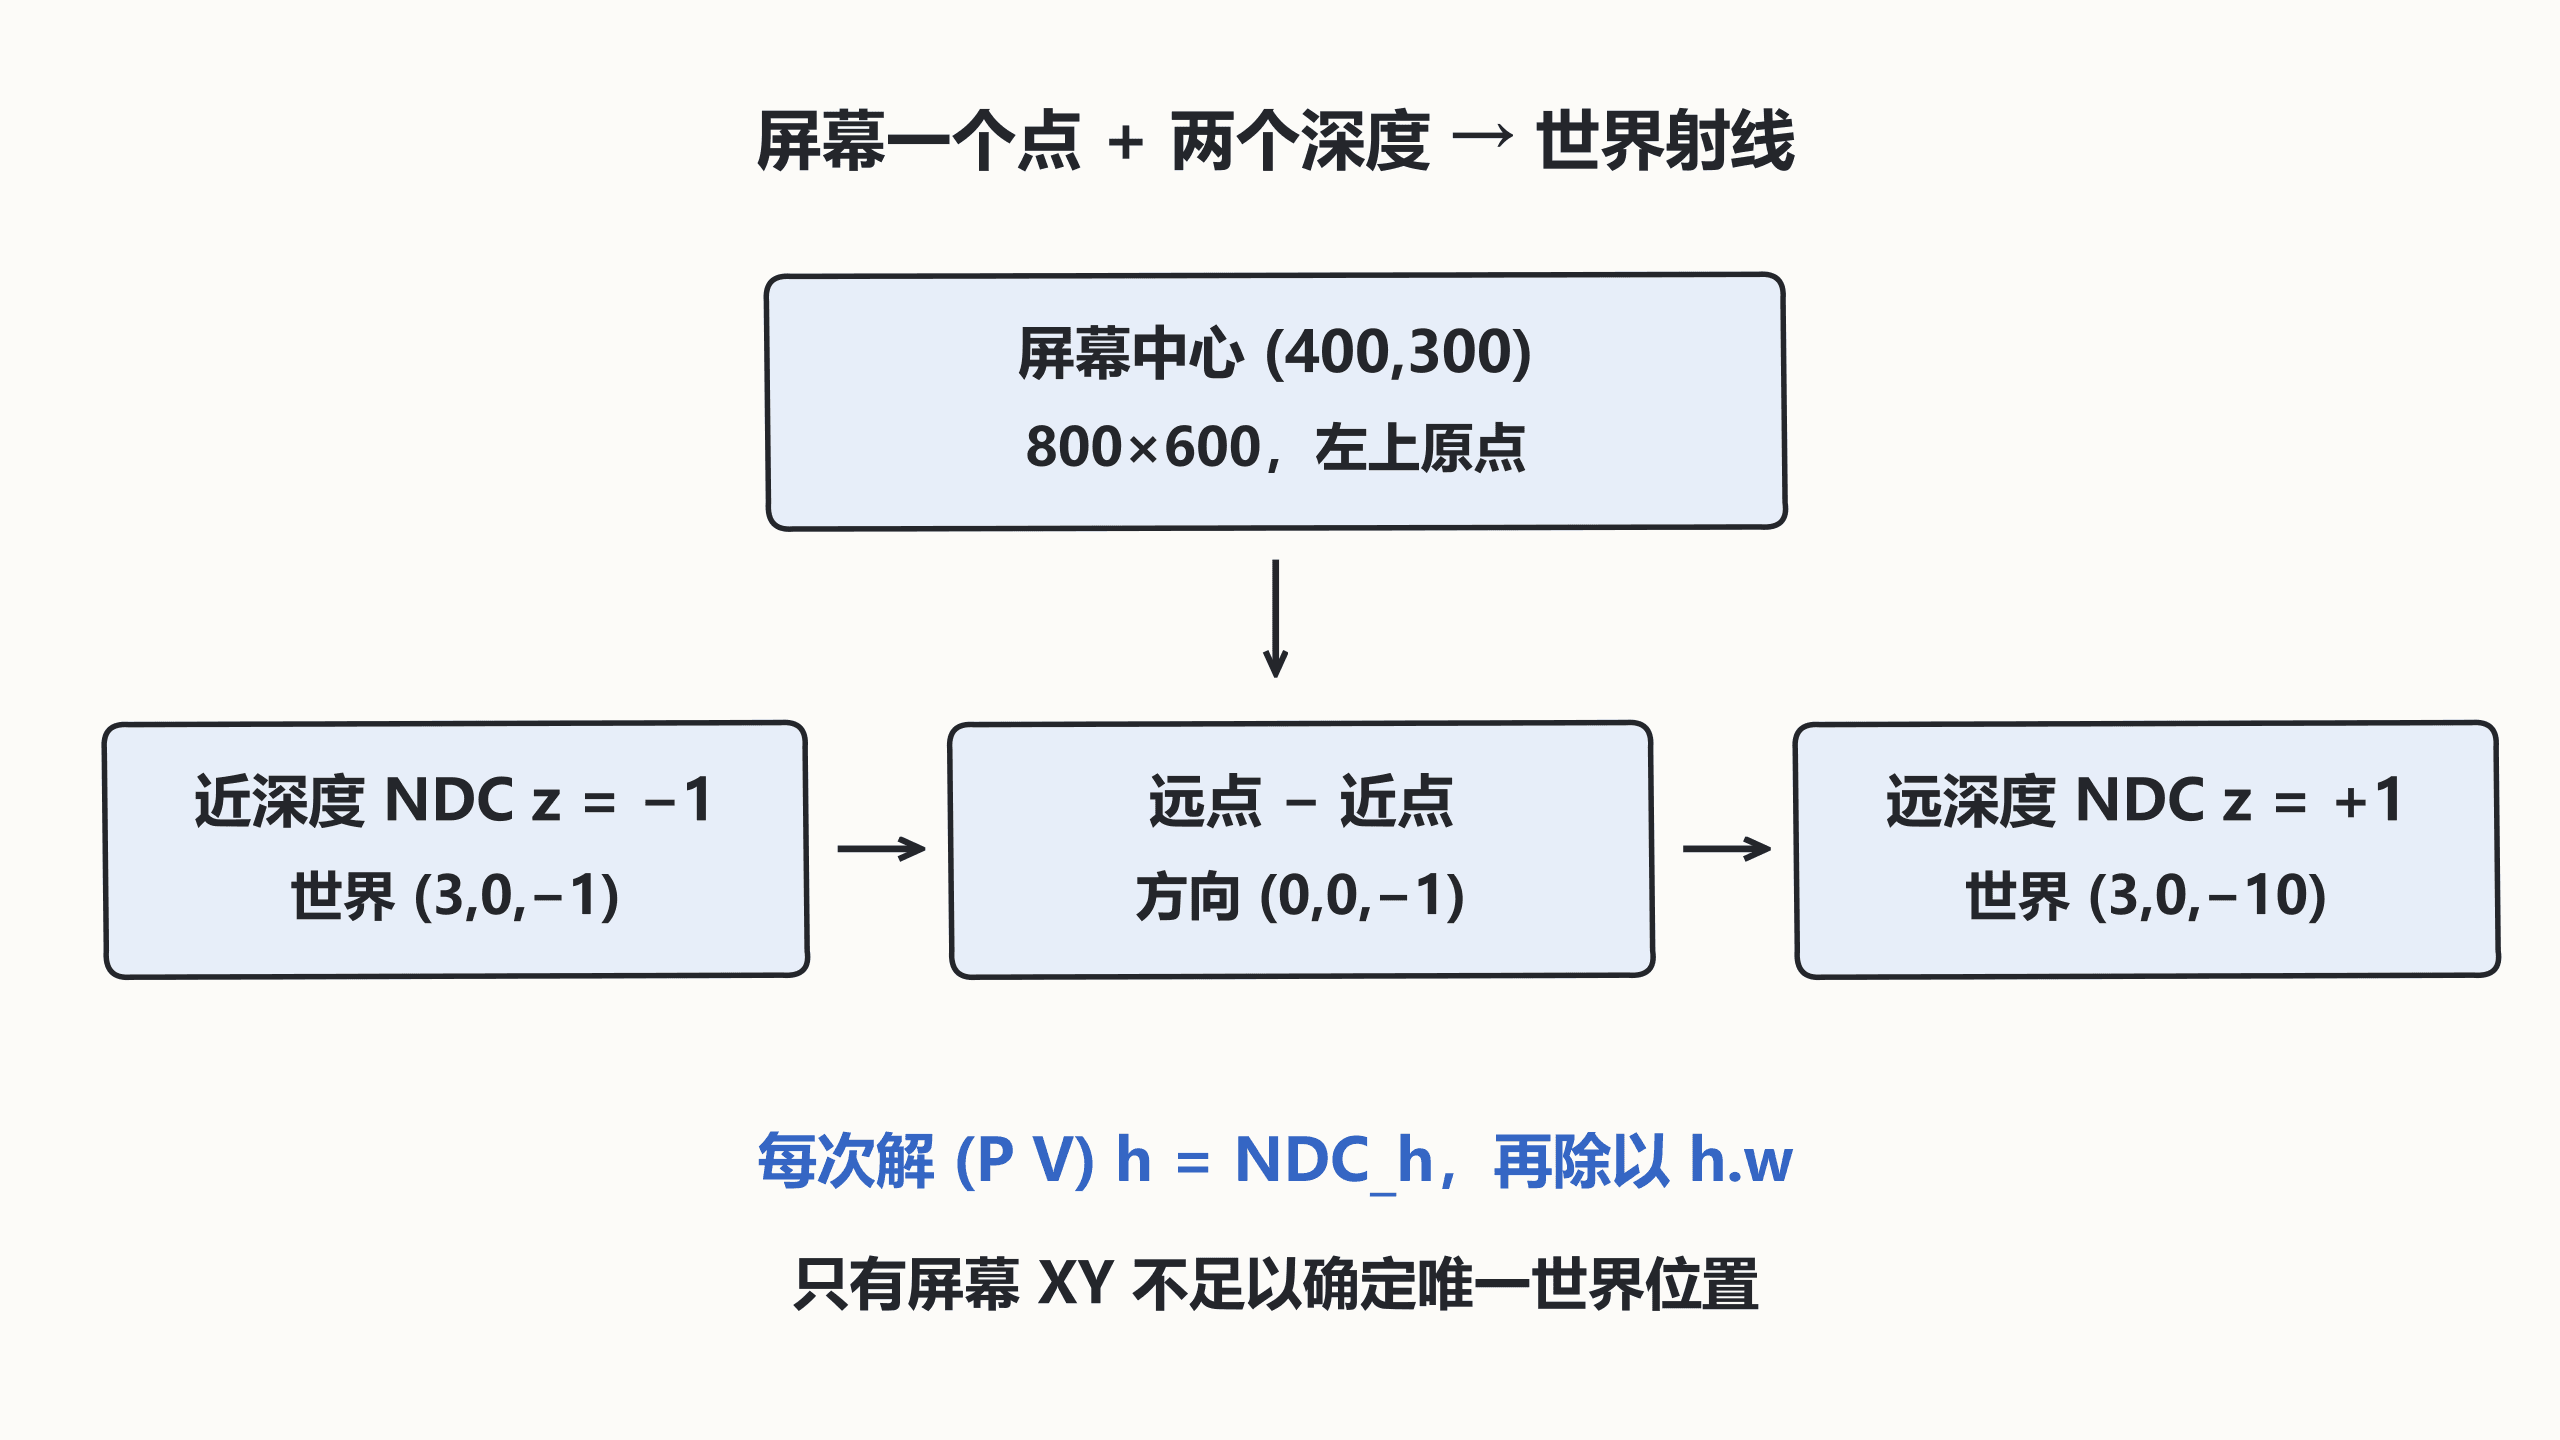
从同一个屏幕点得到两个世界端点
以下 Python 3.12、NumPy 2.x 程序的相机世界位置为 (3,0,0),无旋转。用 solve 避免重复形成完整逆矩阵;最终输出四舍五入以排除近远点的小舍入残差。
python
import numpy as np

p = np.array([[1,0,0,0],[0,1,0,0],[0,0,-11/9,-20/9],[0,0,-1,0]], dtype=float)
v = np.eye(4); v[0, 3] = -3
x, y, width, height = 400, 300, 800, 600
nx, ny = 2*x/width-1, 1-2*y/height
for depth in [-1, 1]:
    h = np.linalg.solve(p @ v, [nx, ny, depth, 1])
    if abs(h[3]) <= 1e-8:
        raise ValueError('point at infinity')
    # 齐次除法在逆变换后也不能省略。
    print(np.round(h[:3]/h[3], 3).tolist())
预期输出:
text
[3.0, 0.0, -1.0]
[3.0, 0.0, -10.0]
深度来源决定还原点的含义
如果读取了可见表面的深度,可以反投影出对应表面点;如果使用近面深度,只会得到近面上的点,不是鼠标命中的物体。透明物、多个采样和深度缓冲策略还会影响读取值的实际含义。
没有可靠深度时,用近远点之差构造方向,交给场景射线查询或与目标平面求交。查询结果需要独立的碰撞规则与最大距离;不能把远端点直接当成点击移动目标。
用往返测试定位屏幕偏差
选一个已知世界点,先按同一帧 P、V 投影到 NDC,再映射视口,带同一深度反投影回世界。若 Y 镜像,查屏幕原点;若边缘误差更大,查宽高比与视口尺寸;若相机运动时漂移,查矩阵快照和镜头抖动,而不是随意给结果加固定偏移。
按自己的节奏,确认真正理解。