
游戏客户端架构 / 系统课时
旋转为什么不能直接线性插值
旋转为什么不能直接线性插值
位置的线性插值可以直接连接两个点,旋转却还涉及角度周期、单位约束和路径选择。本篇比较欧拉角平均、归一化四元数插值与球面插值,用同一转动的四分之一进度观察角速度差异,并处理四元数符号问题。
学习目标
- 识别角度跨越零度时的错误平均。
- 区分 Nlerp 与 Slerp 的路径速度。
- 处理同姿态的相反四元数符号。
分量平均没有理解旋转
350 度到 10 度的普通数值中点是 180 度,但沿最短角差前进的中点应为 0 度。三维欧拉角还依赖顺序并有奇异位置,逐分量插值不能普遍代表平稳的三维转动。
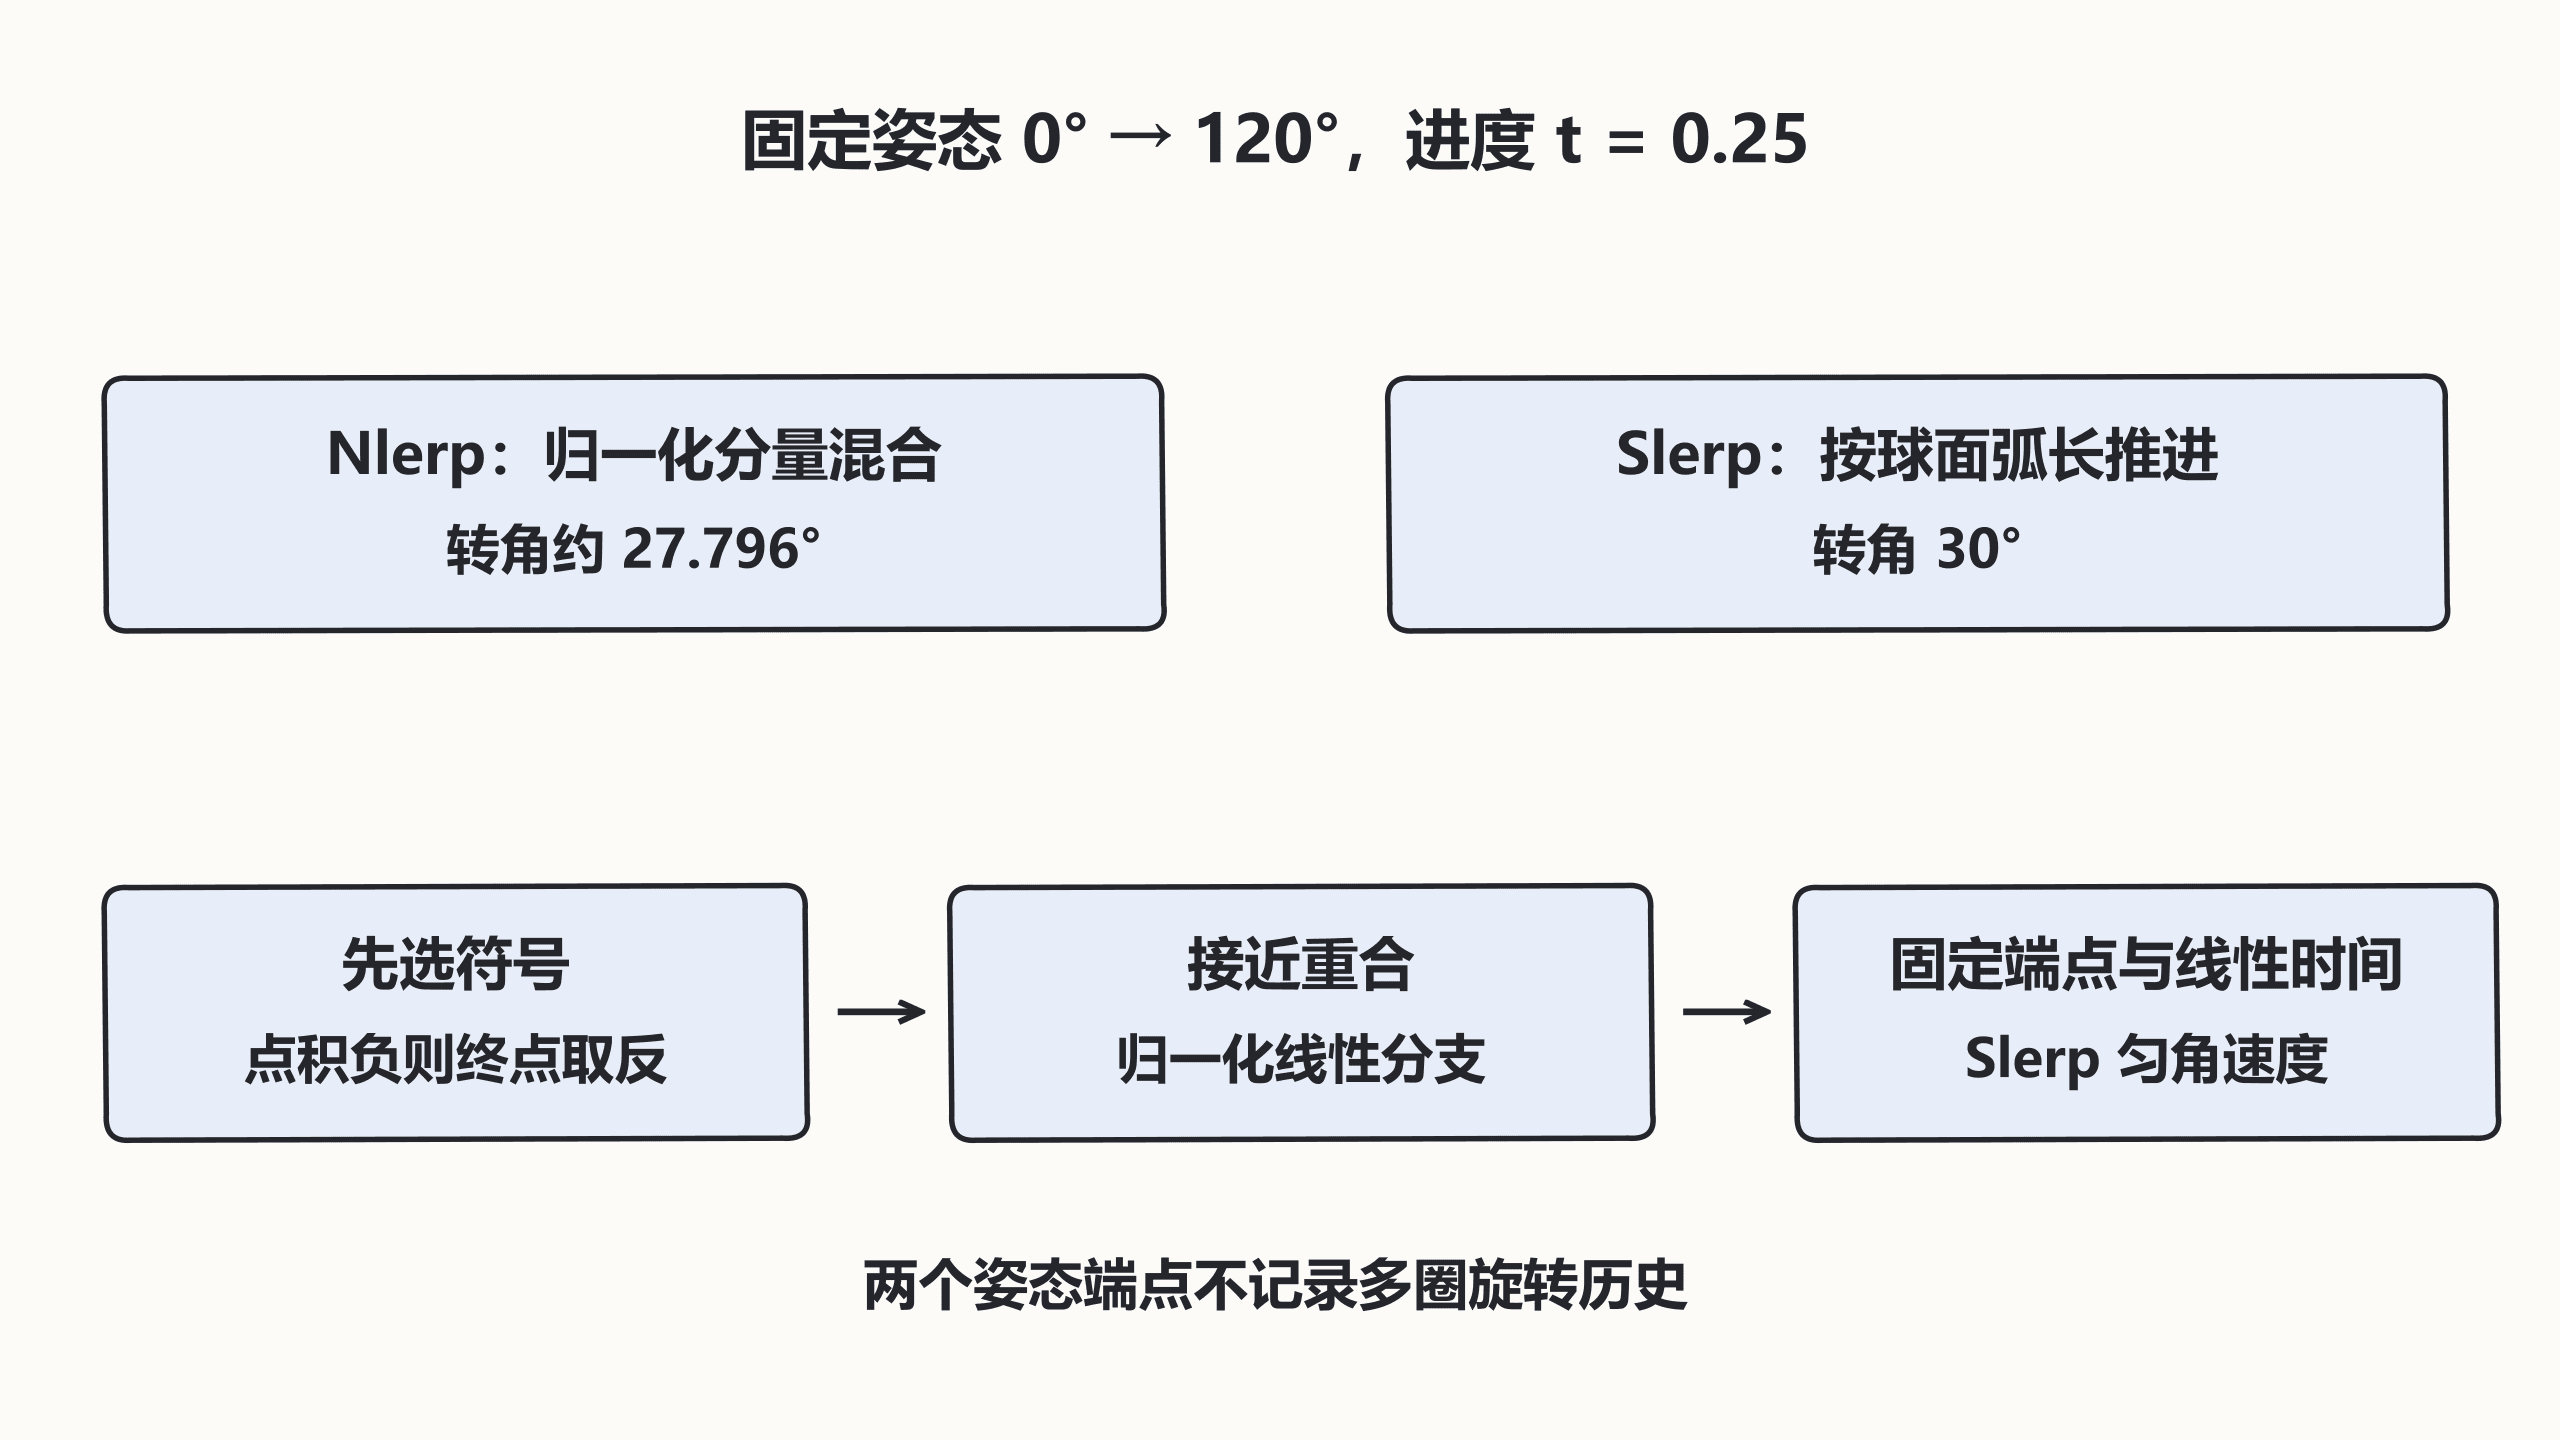
四元数直接平均通常不再单位化,必须归一化,形成 Nlerp。选好符号后它沿同一短弧前进,却通常不是匀角速度。Slerp 按单位四维球面的弧长参数化;当固定起点、终点且 t 线性随时间增加时,对应转动保持匀角速度。
实现包含退化分支的球面插值
以下 Python 3.12 与 NumPy 2.x 程序使用 (w,x,y,z) 单位四元数。点积为负时翻转终点符号,选同一半球;接近重合时用 Nlerp,避免除以很小的正弦。演示输入角为 0 与 120 度,均绕 +Z。
python
import math
import numpy as np

def unit(q):
    q = np.asarray(q,dtype=float)
    n = np.linalg.norm(q)
    if q.shape!=(4,) or not np.all(np.isfinite(q)) or not np.isfinite(n) or n<=1e-8:
        raise ValueError('valid quaternion required')
    return q/n

def interpolate(a,b,t,spherical):
    if not math.isfinite(t) or not 0<=t<=1:
        raise ValueError('t outside [0,1]')
    a,b = unit(a),unit(b)
    if a@b<0: b=-b  # q 与 -q 同姿态,先选短弧。
    dot = float(np.clip(a@b,-1,1))
    if not spherical or dot>0.9995:
        return unit((1-t)*a+t*b)
    theta = math.acos(dot)
    return unit((math.sin((1-t)*theta)*a+math.sin(t*theta)*b)/math.sin(theta))

a,b = [1,0,0,0],[0.5,0,0,math.sqrt(0.75)]
for name,spherical in [('nlerp',False),('slerp',True)]:
    q = interpolate(a,b,0.25,spherical)
    print(name, f'{math.degrees(2*math.atan2(q[3],q[0])):.3f}')
预期输出:
text
nlerp 27.796
slerp 30.000
短弧不能表达多圈转动
从恒等姿态到绕 Z 转 360 度最终仍是同一姿态,只存两个端点无法知道中间是否需要转一圈。风车或车轮应另外保存累计角或角速度。恰好相差 180 度时短路径也不唯一,应让动画或控制逻辑指定稳定选择。
每帧把当前姿态当起点再 Slerp,仍然是递推跟随,不能据此声称从最初起点到终点匀速。程序验证的是固定端点的数学插值,真实镜头还需要处理输入、限制和更新时序。
按自己的节奏,确认真正理解。