
游戏客户端架构 / 系统课时
四元数怎样旋转一个向量
四元数怎样旋转一个向量
炮管的局部前向和世界中的开火方向属于不同空间,必须经过姿态变换。本篇用单位四元数旋转一个方向,再由炮塔位置与炮管长度得到炮口位置,明确旋转方向与变换位置的职责,避免给方向错误地加上平移。
学习目标
- 用单位四元数旋转方向。
- 检查方向长度是否保持。
- 从世界位置和旋转后的偏移构造炮口点。
把方向当成纯四元数
使用 Hamilton 乘法、(w,x,y,z) 和右手主动旋转,方向 v 写成 (0,v),旋转结果为 q (0,v) q⁻¹ 的向量部分。单位 q 的逆可用共轭。该操作没有平移,也不改变方向长度。
实际实现可用等价的叉积形式:t = 2(q_vector × v),v_out = v + w t + q_vector × t。它省去完整四元数乘法,但仍要求 q 为单位四元数。若输入非单位,不能仅凭结果看起来接近就接受。
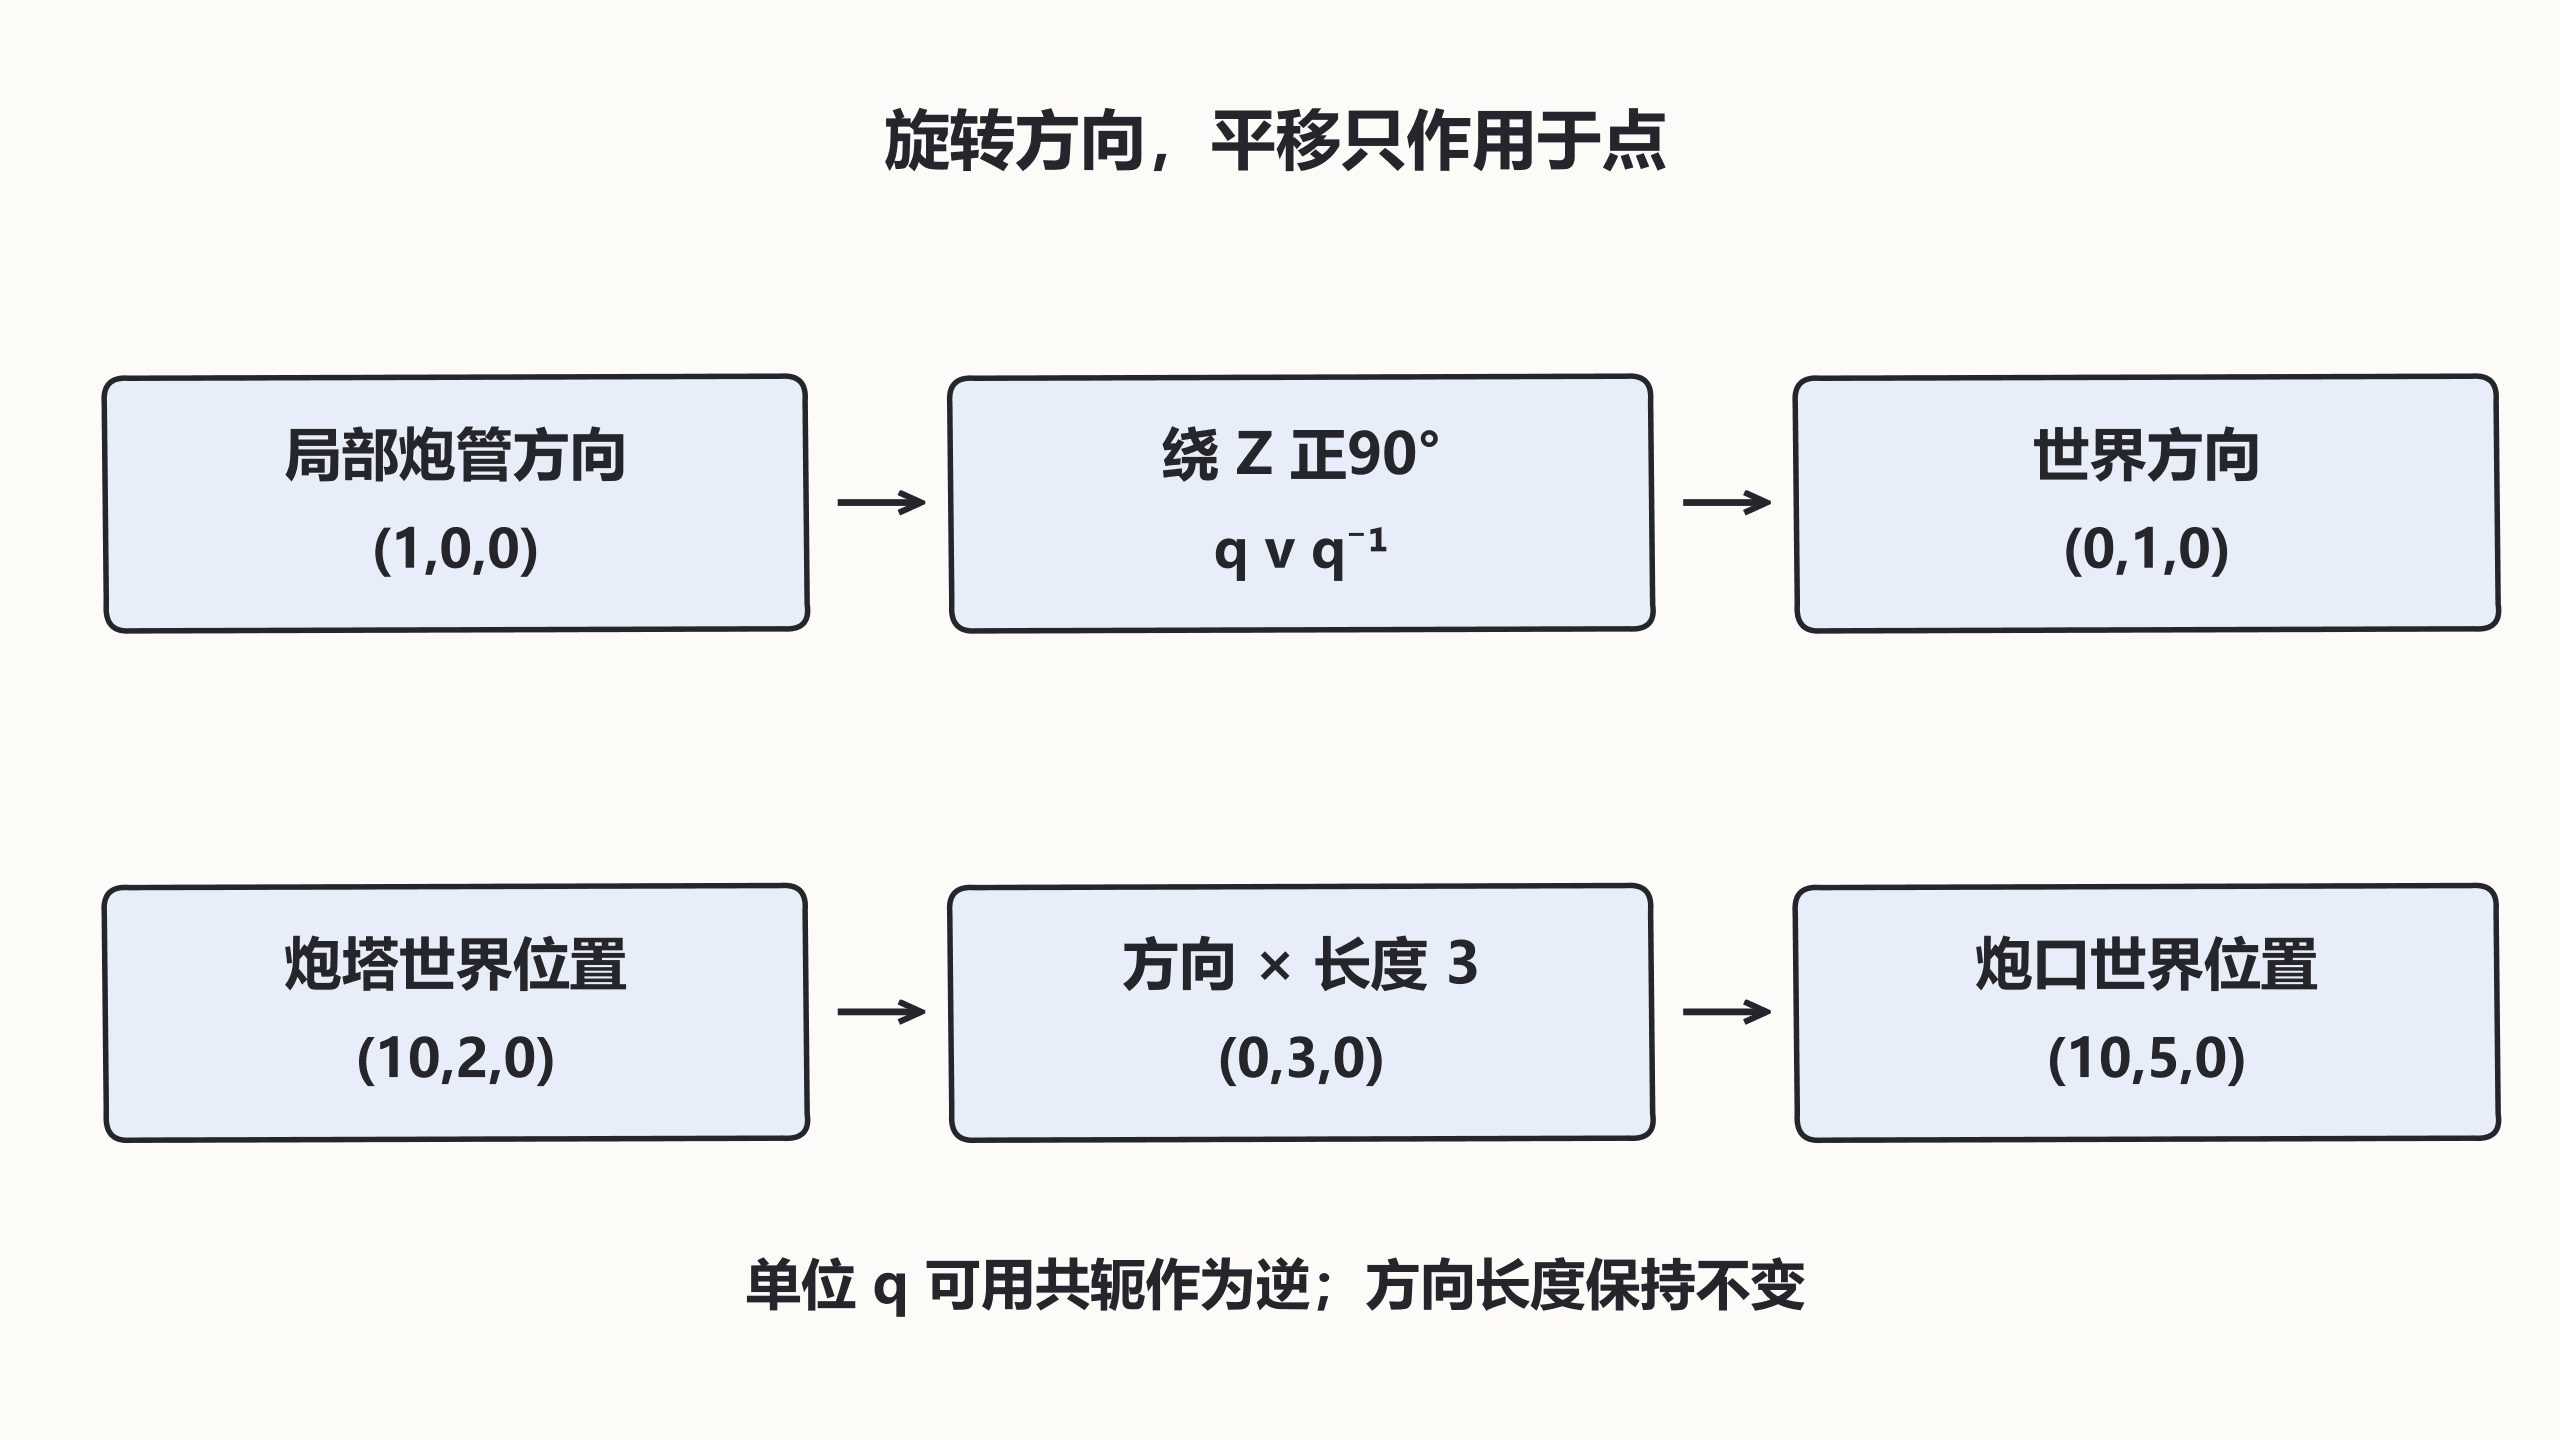
运行一次炮口计算
以下 Python 3.12 与 NumPy 2.x 程序在入口检查四元数单位长度,方向由调用方提供。浮点零残差只在显示时清理,随后验证旋转前后的向量长度一致。
python
import math
import numpy as np

def rotate(q, v):
    q, v = np.asarray(q,dtype=float), np.asarray(v,dtype=float)
    if q.shape!=(4,) or v.shape!=(3,) or not np.all(np.isfinite(q)) or not np.all(np.isfinite(v)):
        raise ValueError('finite q and v required')
    if not np.isclose(np.linalg.norm(q),1,atol=1e-8,rtol=0):
        raise ValueError('unit q required')
    t = 2 * np.cross(q[1:],v)
    return v + q[0]*t + np.cross(q[1:],t)

h = math.sqrt(0.5)
direction = rotate((h,0,0,h), (1,0,0))
muzzle = np.array([10,2,0]) + 3*direction
clean = lambda v: np.where(abs(v)<1e-10,0,np.round(v,3)).tolist()
print('direction=', clean(direction))
print('muzzle=', clean(muzzle))
print('length=', round(float(np.linalg.norm(direction)),3))
预期输出:
text
direction= [0.0, 1.0, 0.0]
muzzle= [10.0, 5.0, 0.0]
length= 1.0
旋转必须包含滚转信息
单个前向方向只能确定两个自由度,不能单独确定完整姿态。枪械上的上方向也会随滚转改变,构造完整瞄准姿态时需要参考上轴或其他约束。反之,发射一条射线通常只需要已知姿态旋转后的前向,无需额外恢复欧拉角。
如果炮口在对象局部空间有任意偏移,使用世界位置加 q 旋转后的偏移;若父级还包含缩放,应走完整模型矩阵。纯四元数无法表达非均匀缩放,因此不能在含缩放层级中无条件用本例替代点变换。
验收时让模型前向可见
先绘制本例 +X 局部前向的世界射线,再换成模型资源实际采用的前向轴。模型朝 −Z 而代码默认 +X 时,数学结果仍可能正确,外观却偏转 90 度。记录模型基准、姿态来源与单位长度,能把资源轴向问题和旋转公式问题分别定位。
按自己的节奏,确认真正理解。