
游戏客户端架构 / 系统课时
矩阵每一列到底表示什么
矩阵每一列到底表示什么
列向量约定下,线性变换矩阵的每一列就是对应单位轴变换后的结果。本篇用两根新基向量重建一个点,帮助你从矩阵数字看出旋转、缩放与剪切,避免只记元素位置却不理解几何意义。
学习目标
- 用单位轴读取矩阵的列。
- 将矩阵乘法解释为基向量的加权和。
- 判断矩阵是否仍表示纯旋转。
输入单位轴会挑出对应的一列
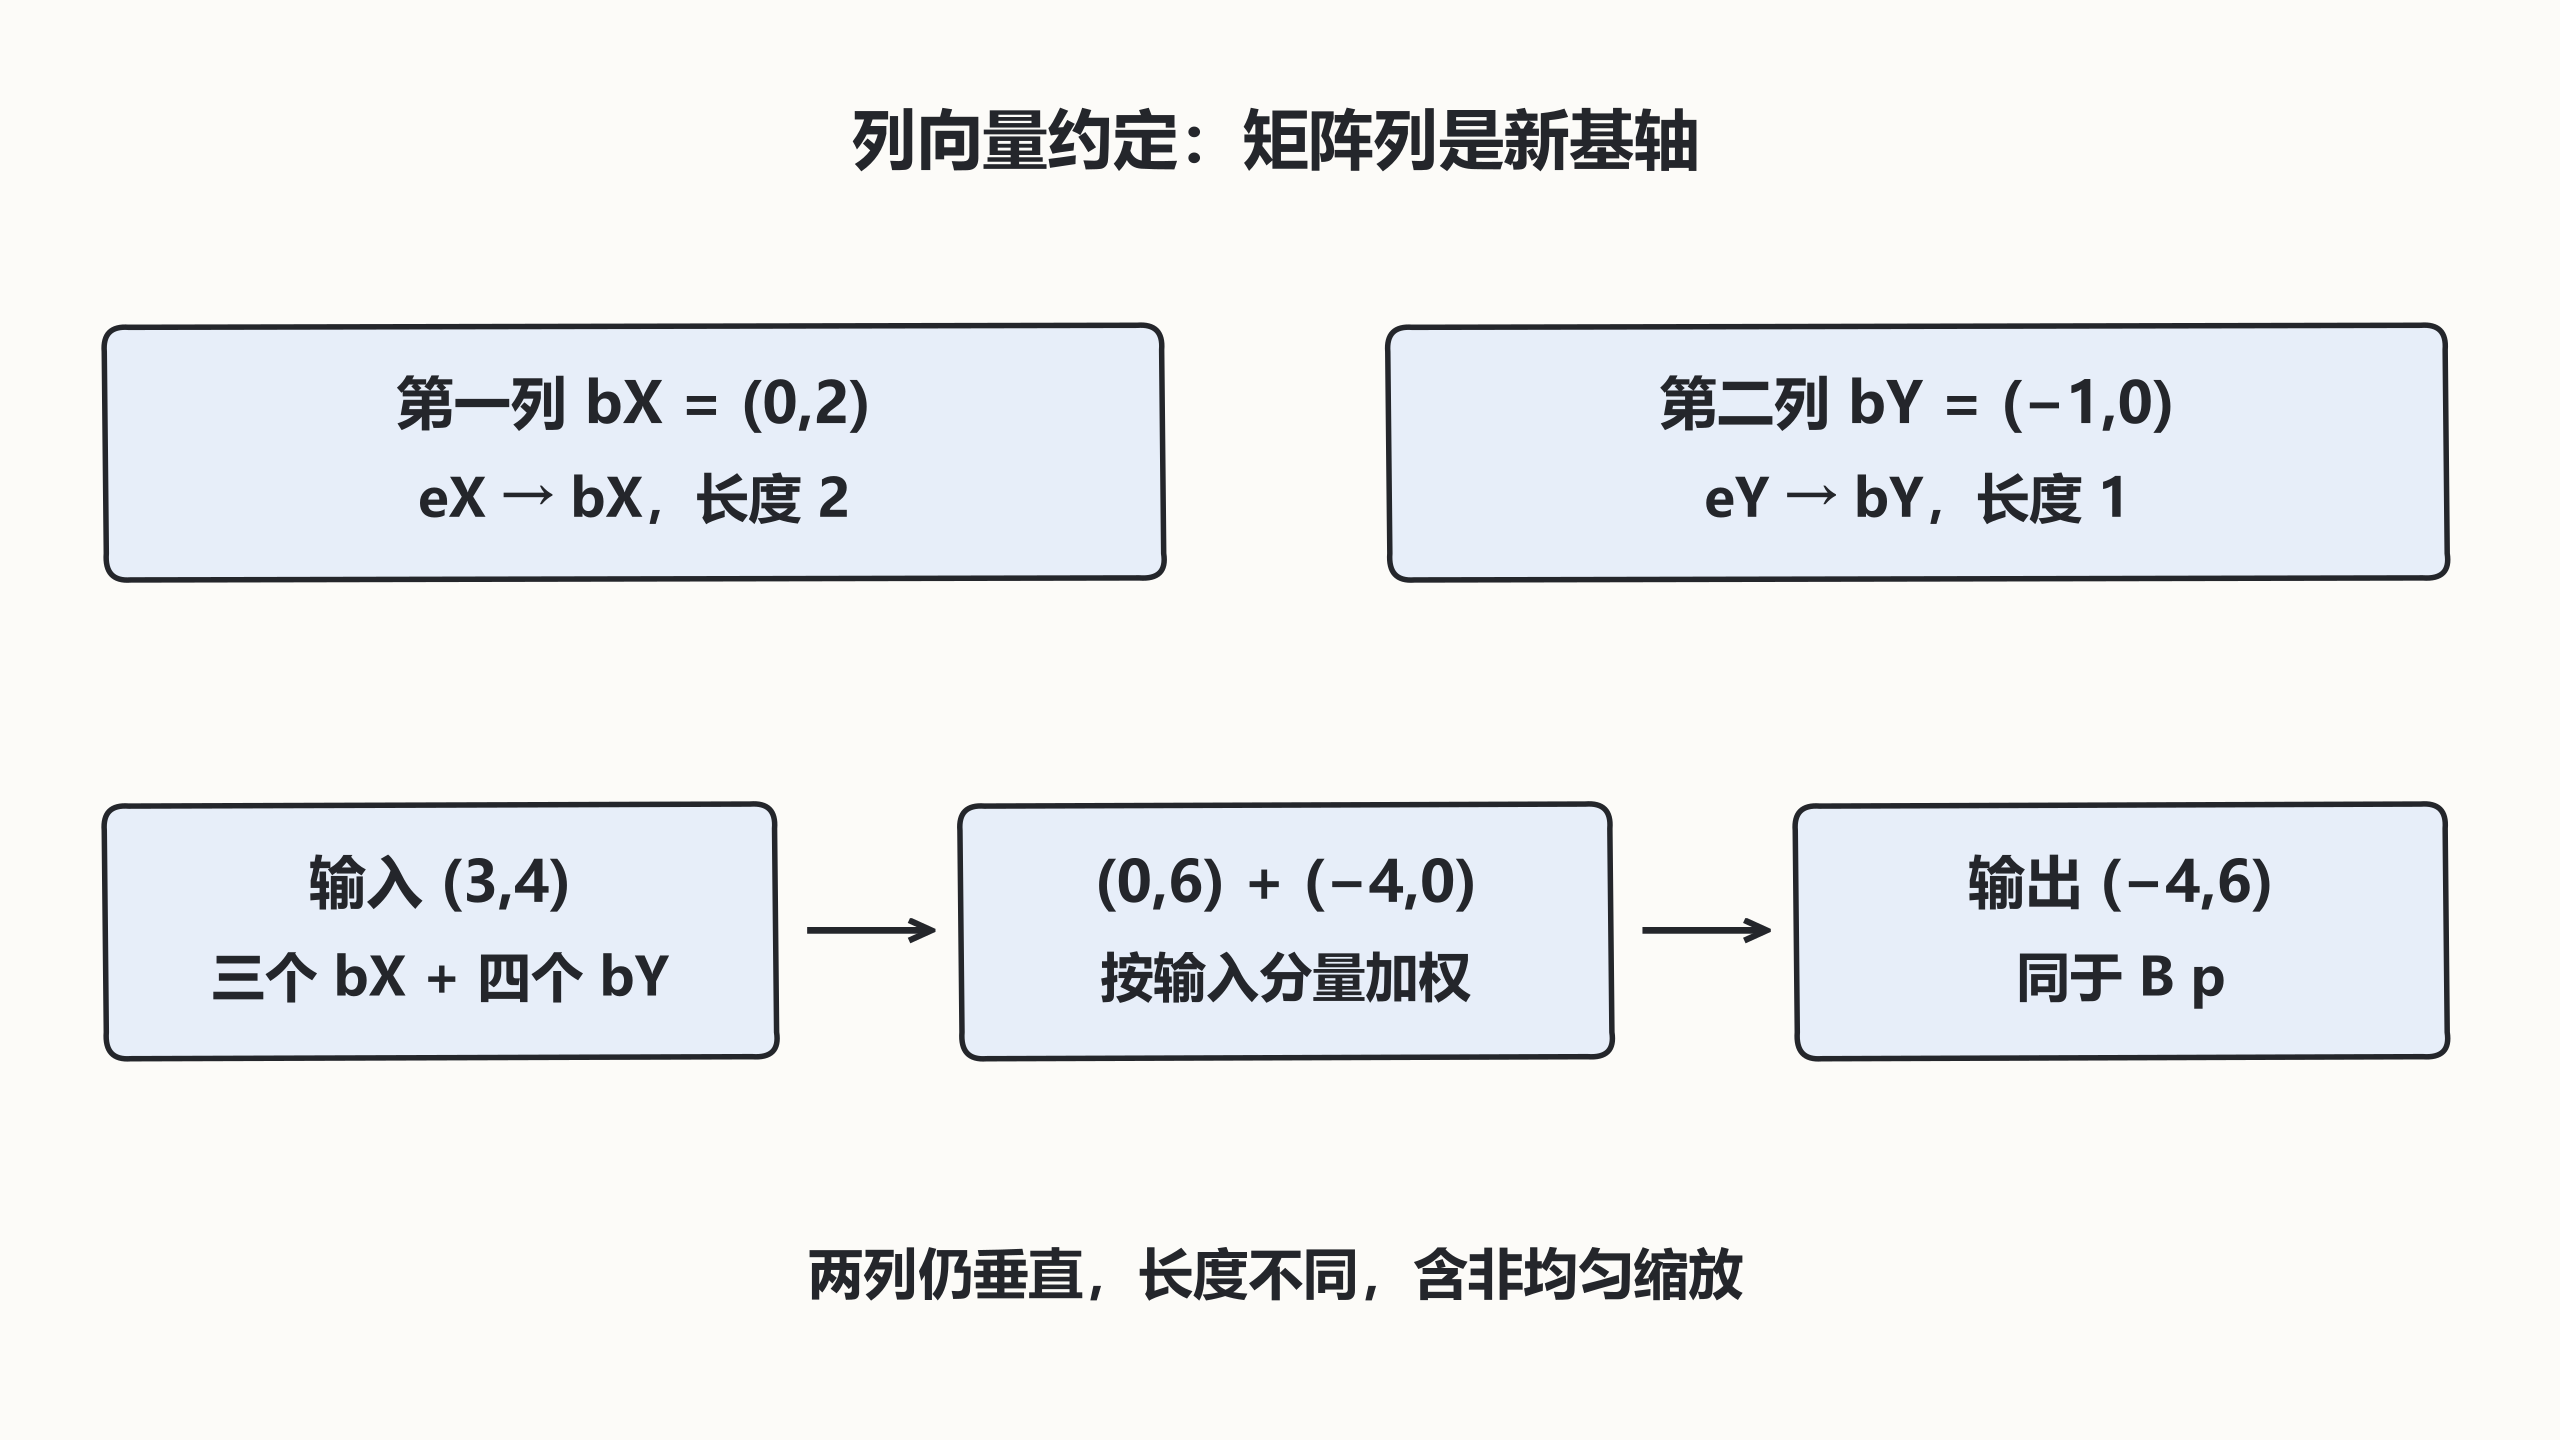
定义二维矩阵 B 的两列分别为 (0,2) 和 (-1,0)。原 X 单位轴 (1,0) 经 B 后成为 (0,2),原 Y 单位轴 (0,1) 经 B 后成为 (-1,0)。两个新轴垂直,但长度分别为 2 和 1,因此它包含非均匀缩放。
任意输入 (3,4) 可以写成三倍原 X 轴加四倍原 Y 轴。变换后同样是三倍新 X 轴加四倍新 Y 轴,得到 (-4,6)。这里的分量是相对输入基的权重,不能把矩阵列误读为两个普通位置。
运行单位轴与重建检查
以下使用 Python 3.12 和 NumPy 2.x。可在独立环境用 python -m pip install "numpy>=2,<3" 安装依赖,再保存程序运行。NumPy 的一维数组在此作为右侧列向量使用,运算符 @ 表示矩阵乘法。
python
import numpy as np

b = np.array([[0, -1], [2, 0]], dtype=float)
ex, ey = np.array([1, 0]), np.array([0, 1])
p = np.array([3, 4])
print('X=', (b @ ex).tolist(), 'Y=', (b @ ey).tolist())
# 两种求法应相等:矩阵乘点,或按输入分量组合矩阵列。
combined = p[0]*b[:, 0] + p[1]*b[:, 1]
print('point=', (b @ p).tolist())
print('same=', bool(np.allclose(b @ p, combined)))
预期输出:
text
X= [0.0, 2.0] Y= [-1.0, 0.0]
point= [-4.0, 6.0]
same= True
三维和齐次矩阵沿用同一规则
三维线性矩阵有三列,分别描述输入 X、Y、Z 单位轴如何映射。四维齐次仿射矩阵的前三列描述线性部分,第四列通常包含原点的平移;点的最后分量为 1,方向为 0,因此两者对平移反应不同。
这个解释依赖列向量约定。等价的行向量表达应转置矩阵,基向量出现在对应行;存储是否行主序是另一个问题。Godot 的基与变换说明也采用基向量帮助解释变换。
从列之间的关系判断变形
纯旋转的三根基轴长度应接近 1,互相点积接近 0,行列式接近 +1。若长度不同但仍垂直,可能有非均匀缩放;若点积不为零,则包含剪切或数值误差。行列式为负还提示镜像,不能仅将每列归一化就保证得到合法旋转。
按自己的节奏,确认真正理解。