
游戏客户端架构 / 系统课时
Lerp 为什么会越靠越慢
Lerp 为什么会越靠越慢
同样调用 Lerp,有的物体匀速到达,有的却越靠近目标越慢。区别通常在于起点是否每帧更新,而不在插值函数本身。本篇比较固定端点与递推起点,算出剩余误差的变化,给移动和镜头平滑选择正确的参数语义。
学习目标
- 区分进度参数与每步混合比例。
- 推导重复插值的剩余误差。
- 判断何时需要到达阈值或换用匀速移动。
固定端点的 Lerp 是线性的
定义 Lerp(a,b,t) = a + (b−a)t。固定 a=0、b=10,t 从 0 到 1 线性增加,结果也从 0 到 10 线性增加。若希望两秒到达,应保存原始起点,用已用时间除以两秒构造 t,并按业务限制到 [0,1]。
若每帧改成 x = Lerp(x,10,0.2),起点就是上一步结果。每次只消除当前误差的 20%,剩余误差乘 0.8。前几步位置为 2、3.6、4.88,步长依次缩小,因此表现为越来越慢。
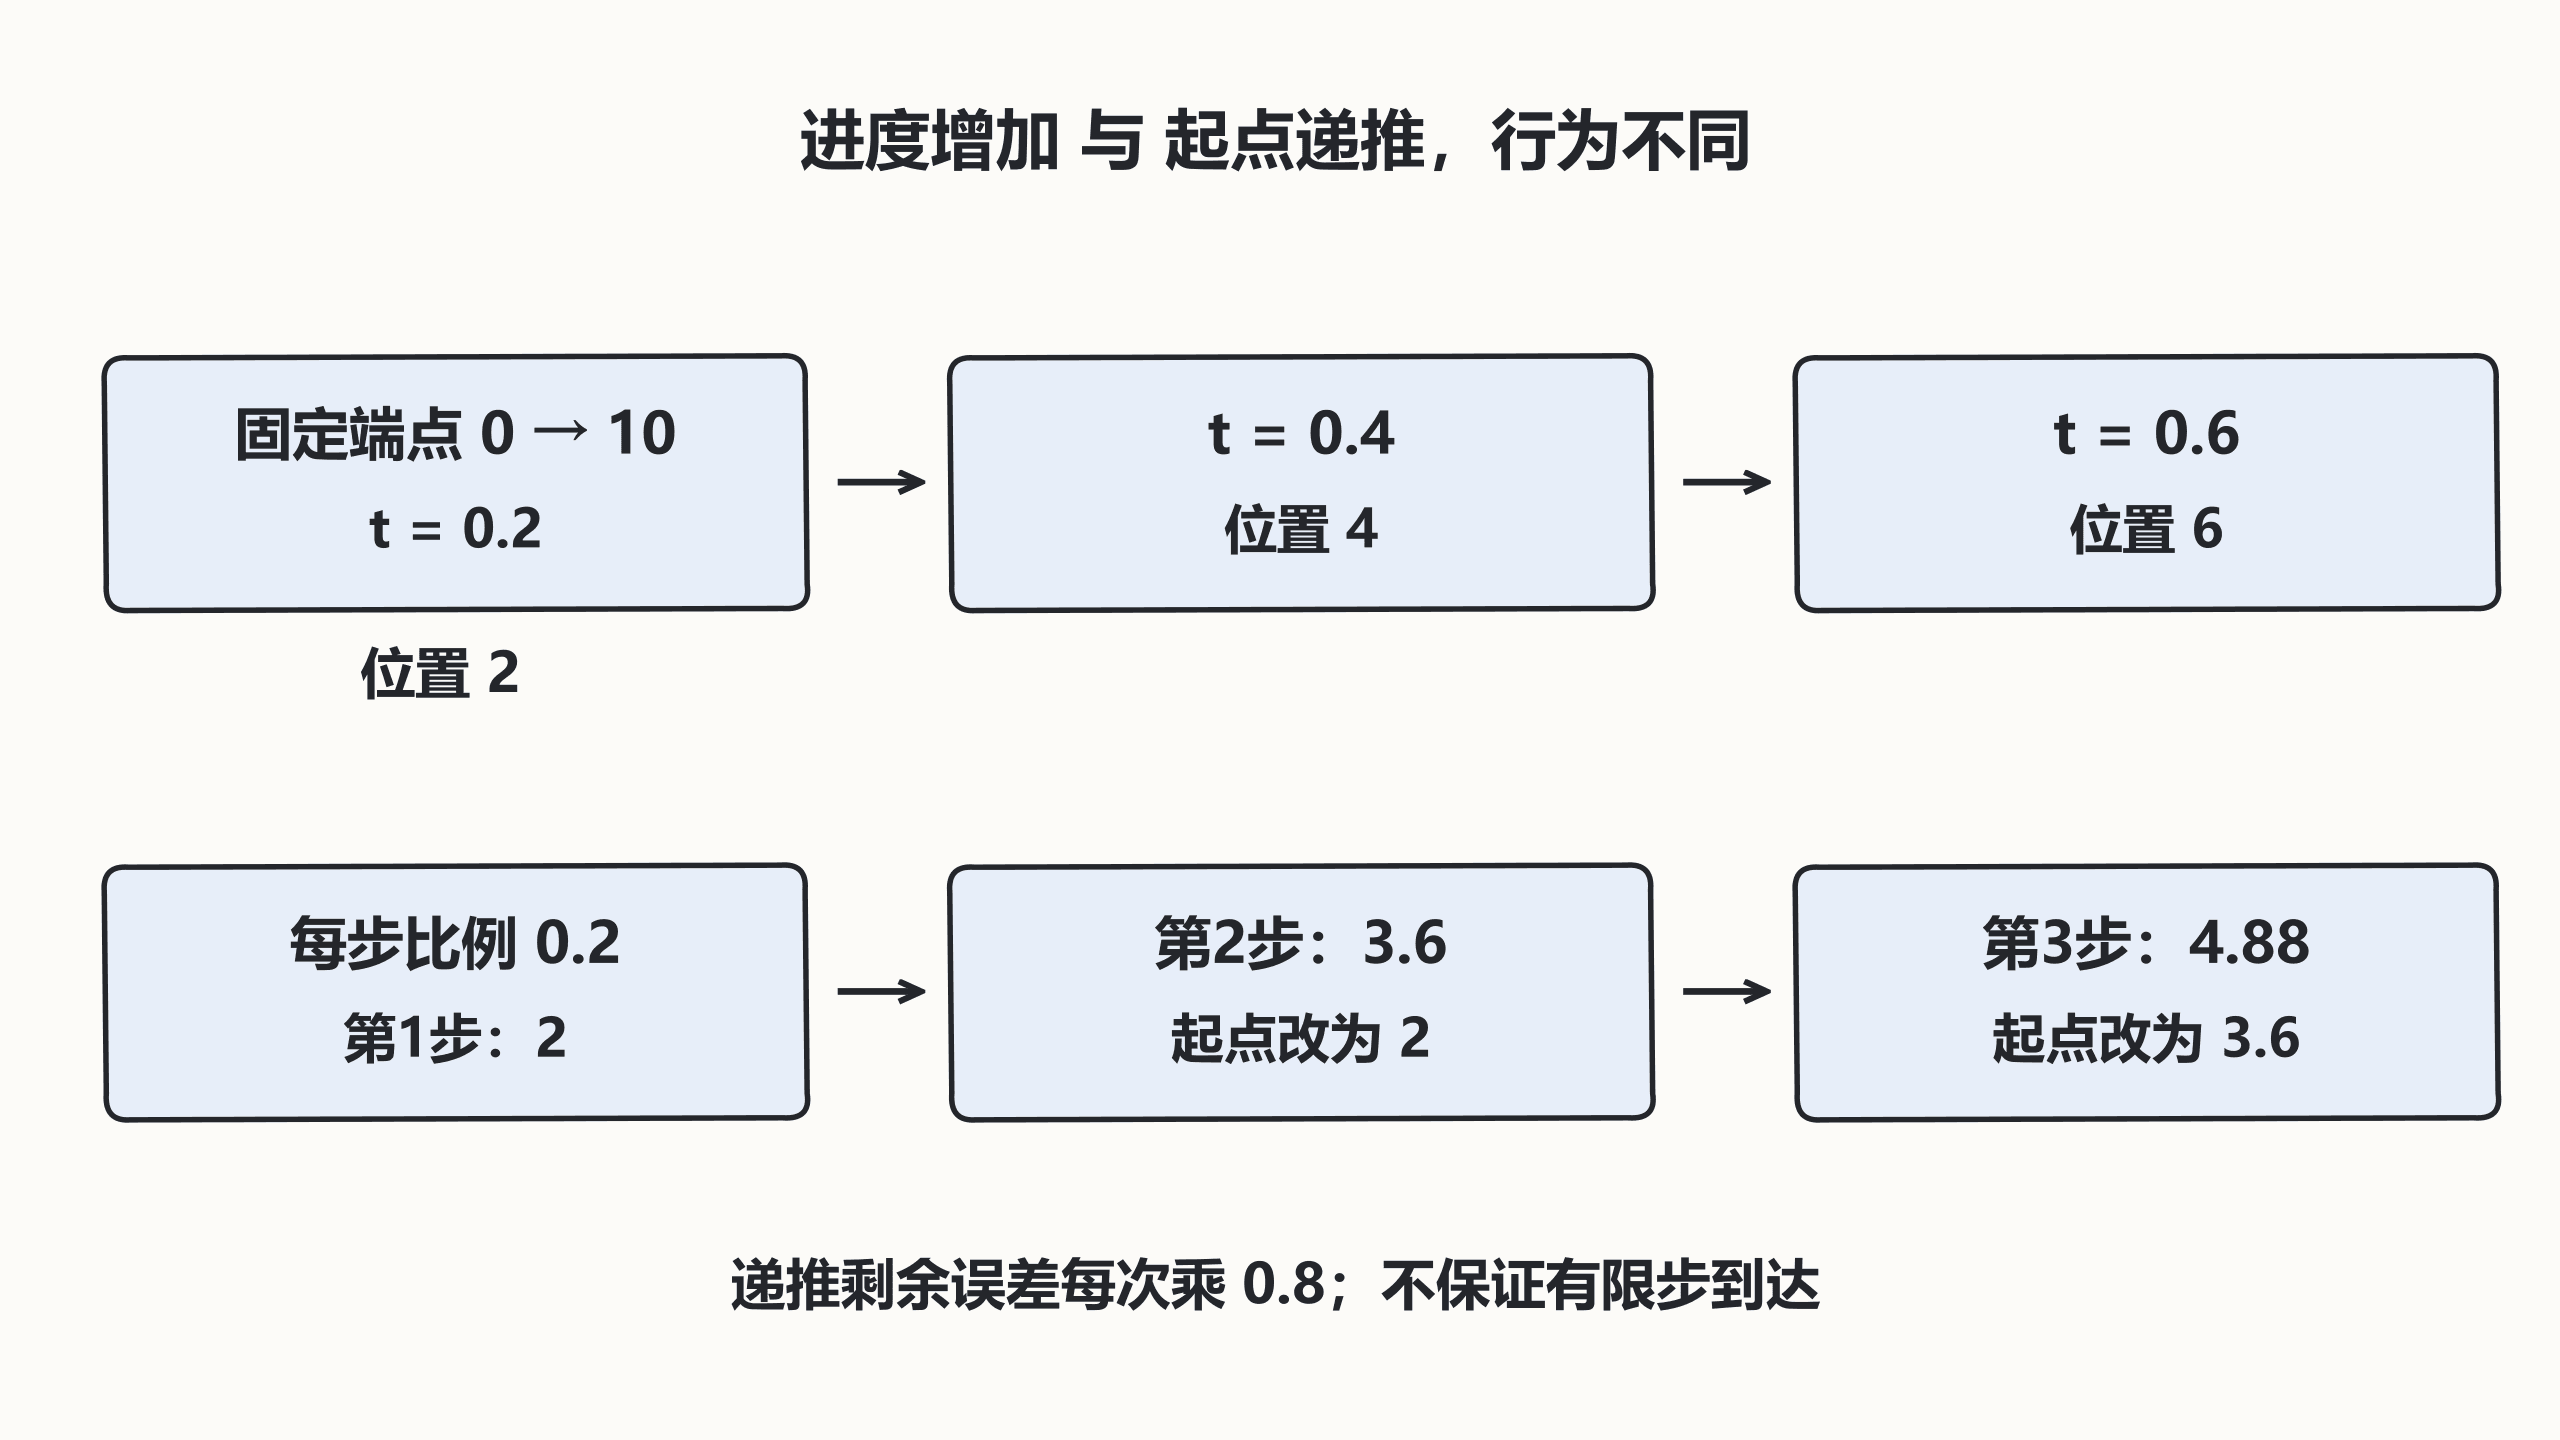
五步之后还差多少
以下 Python 3.12 标准库程序分别输出两种序列,并验证误差等于 10×0.8⁵。这里刻意不把比例乘帧时间,以便只研究参数意义;帧率问题将在时间常数一课处理。
python
def lerp(a, b, t):
    return a + (b-a)*t

fixed = [round(lerp(0,10,i/5),4) for i in range(1,6)]
x, recursive = 0.0, []
for _ in range(5):
    x = lerp(x,10,0.2)  # 本步起点更新,形成误差递推。
    recursive.append(round(x,4))
print('fixed=', fixed)
print('recursive=', recursive)
print('error=', round(10-x,4))
print('formula=', round(10*0.8**5,4))
预期输出:
text
fixed= [2.0, 4.0, 6.0, 8.0, 10.0]
recursive= [2.0, 3.6, 4.88, 5.904, 6.7232]
error= 3.2768
formula= 3.2768
理论上趋近,业务上需要终点
在精确实数中,比例严格在 0 与 1 之间时误差不会有限步变成零。浮点舍入可能让结果停在某个值,不能依赖它触发任务完成。若距离小于例如 0.01 米就允许到达,应明确吸附到目标并触发一次完成事件。
目标不断移动时,这种递推会留下跟随延迟,适合部分镜头平滑,不适合要求固定到达时间或固定速度的移动。每帧比例不变还意味着高帧率单位时间混合更多次,需要用基于时间的衰减系数解决。
参数超界要由接口约定决定
数学表达式允许 t 超过 1 进行外插,但有的 API 会夹紧。接入时读取所用函数的约定,不能把一次外插导致的越界归因于 Lerp 不稳定。上例的比例都在范围内,程序是可运行数学模型,未包含引擎调度与碰撞约束。
按自己的节奏,确认真正理解。