
游戏客户端架构 / 系统课时
四元数乘法怎样组合旋转
四元数乘法怎样组合旋转
组合旋转可以先分别作用,也可以合成一个四元数后作用,但组合次序必须一致。本篇用绕 X 与 Z 的两次直角旋转比较结果,并把世界轴增量和局部轴增量连接到左右乘法,避免靠试错调换因子。
学习目标
- 实现约定明确的 Hamilton 乘法。
- 验证不同顺序的旋转结果。
- 判断旋转增量应该乘在哪一侧。
右侧先作用是本例的约定
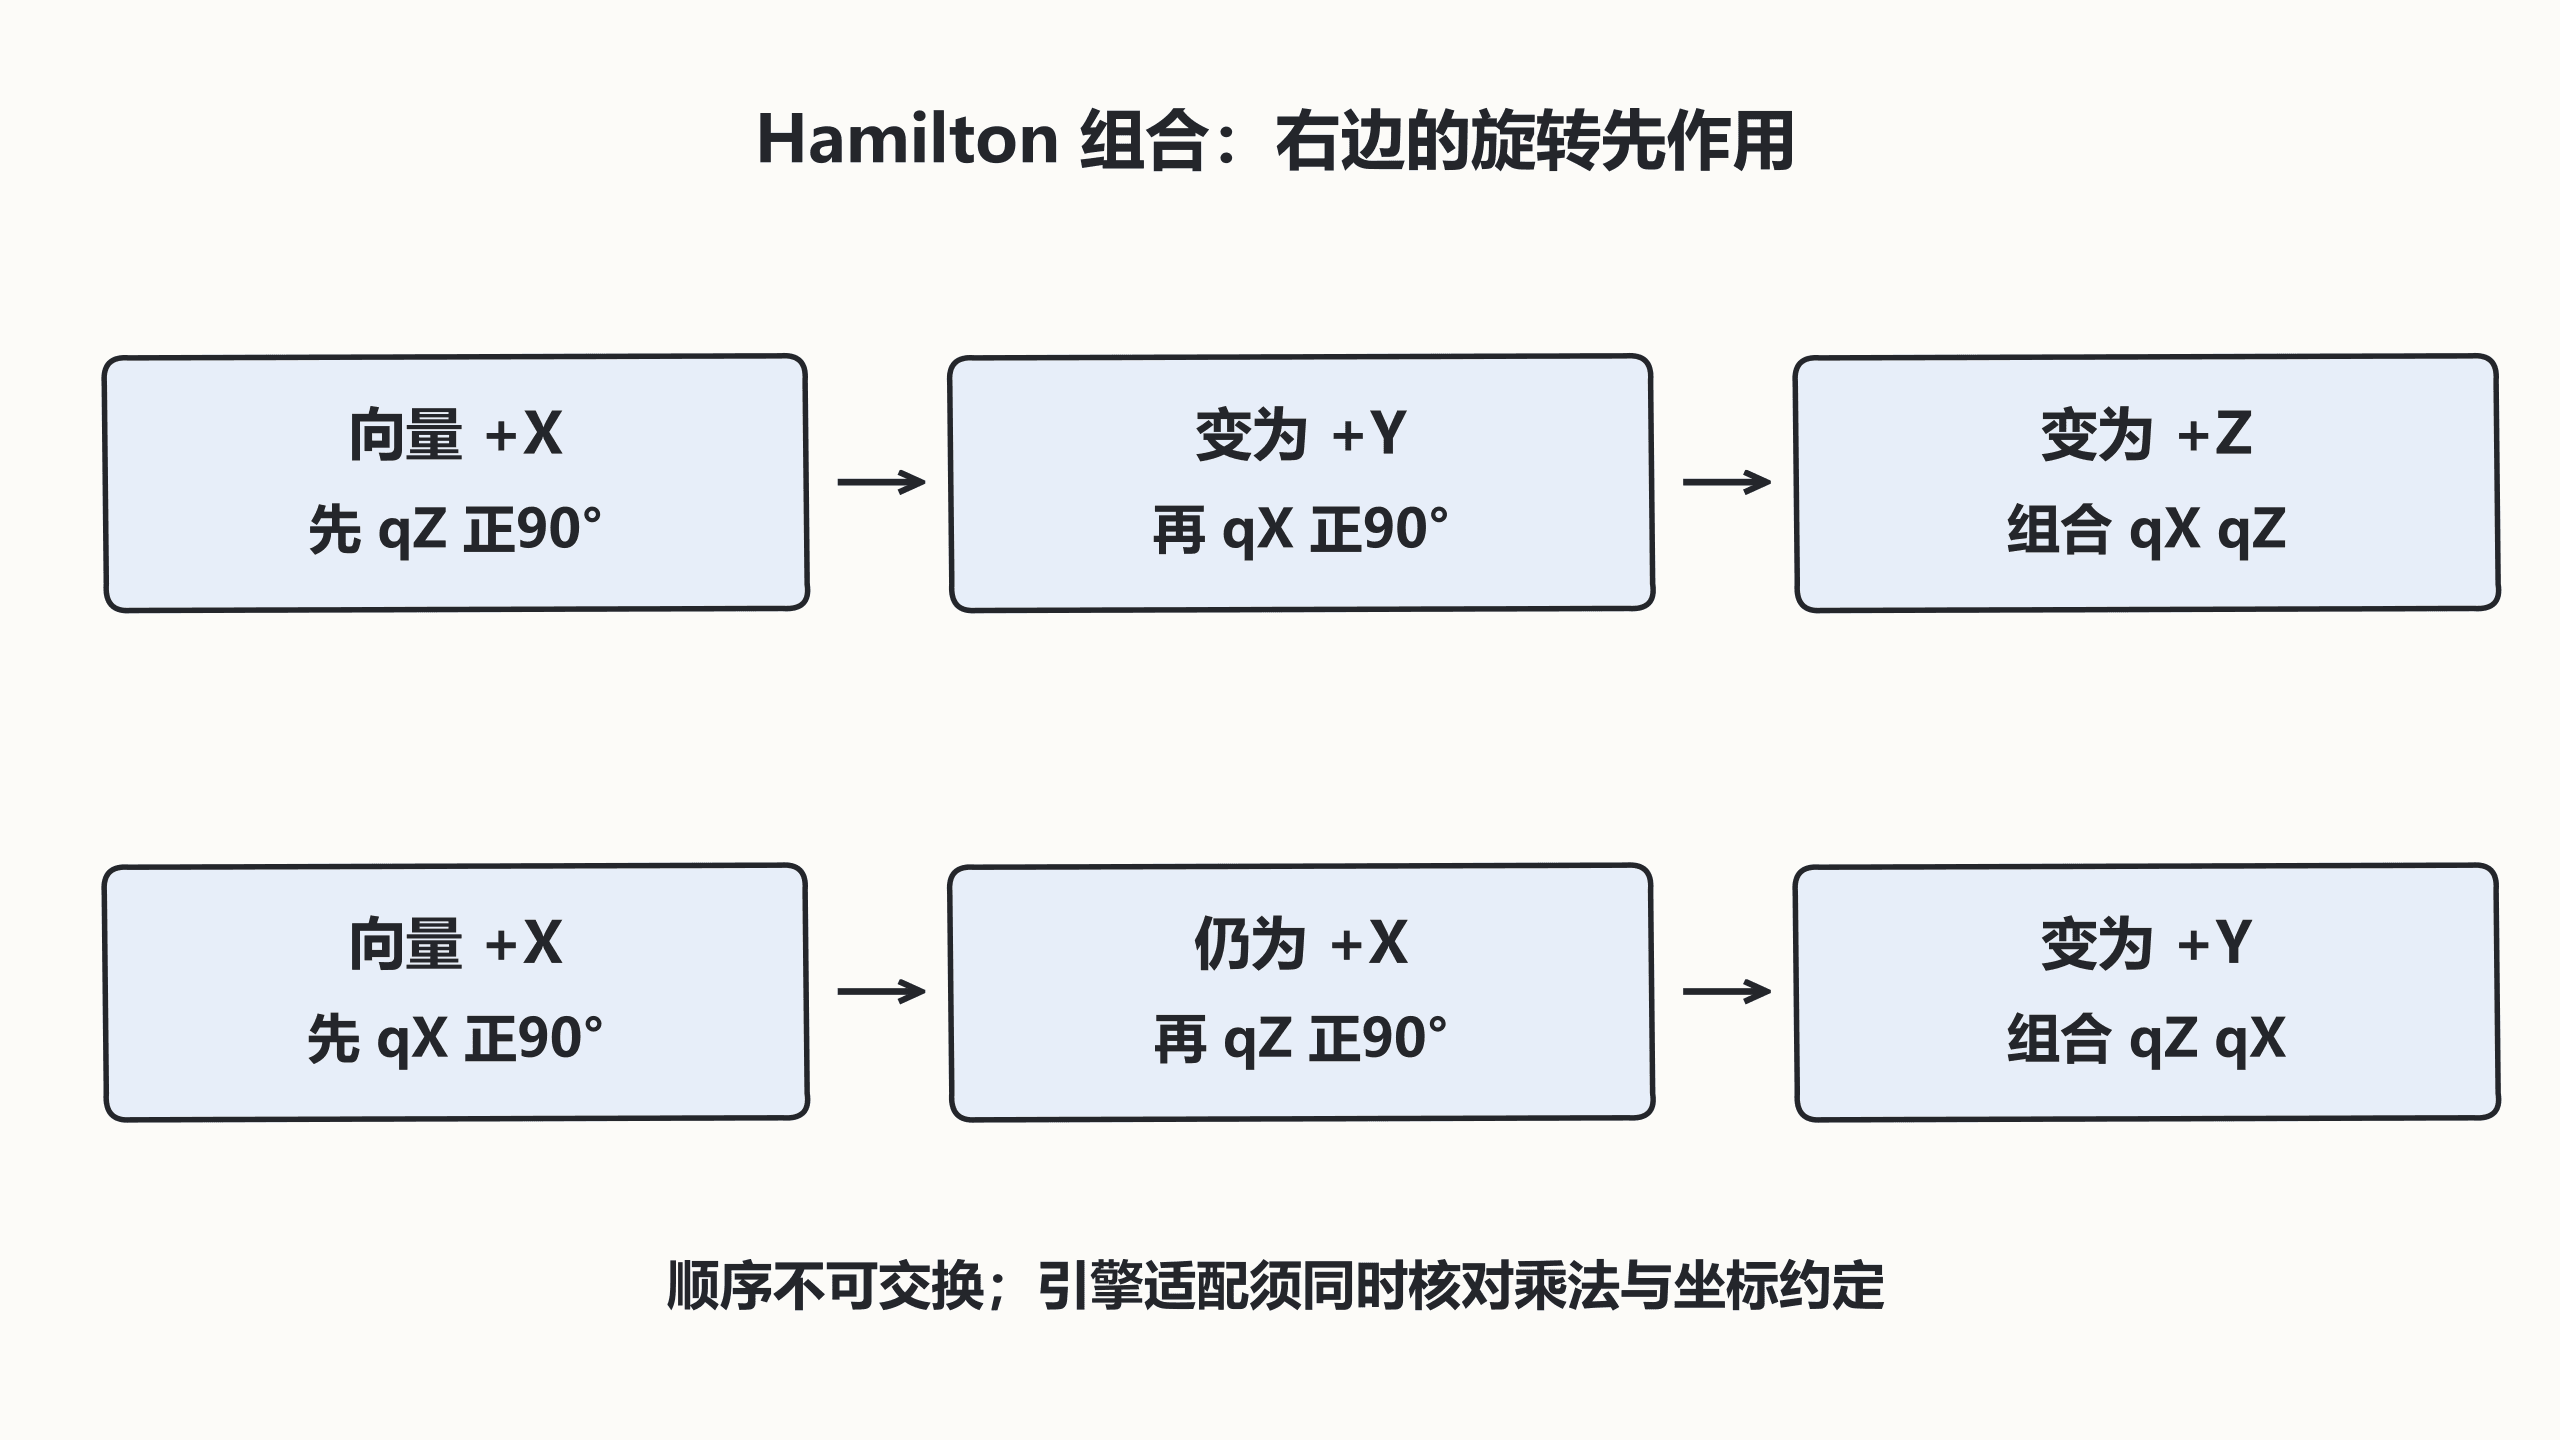
使用单位四元数 (w,x,y,z)、右手主动旋转,向量以纯四元数 (0,v) 表示,旋转为 q v q⁻¹。先 qZ 再 qX 等价于组合 qX qZ。因为相邻的逆与原四元数可以抵消,这个次序与列向量矩阵的组合规则对应。
让 +X 先绕 Z 正转 90 度得到 +Y,再绕 X 正转 90 度得到 +Z。反过来先绕 X 时 +X 不变,再绕 Z 才得到 +Y。最后方向不同,证明四元数乘法一般不能交换。
把顺序写成可复现程序
以下 Python 3.12 标准库程序显式实现乘法,所有旋转均为单位四元数,因此用共轭作为逆。输出把接近零的舍入残差规范为 0.0,计算本身不提前取整。
python
import math

def mul(a, b):
    w,x,y,z = a
    s,u,v,t = b
    return (w*s-x*u-y*v-z*t, w*u+x*s+y*t-z*v,
            w*v-x*t+y*s+z*u, w*t+x*v-y*u+z*s)

def rotate(q, v):
    conjugate = (q[0], -q[1], -q[2], -q[3])
    return mul(mul(q, (0,*v)), conjugate)[1:]

h = math.sqrt(0.5)
qx, qz = (h,h,0,0), (h,0,0,h)
for label, q in [('Z then X', mul(qx,qz)), ('X then Z', mul(qz,qx))]:
    out = rotate(q, (1,0,0))  # 输入输出均在同一固定坐标基描述。
    print(label, tuple(0.0 if abs(v)<1e-10 else round(v,3) for v in out))
预期输出:
text
Z then X (0.0, 0.0, 1.0)
X then Z (0.0, 1.0, 0.0)
世界增量与局部增量不要混用
若 q 把对象局部方向转到世界,世界轴上的增量 d 应合成为 d q;对象局部轴上的增量 d 则为 q d。前者先得到世界方向再增加世界旋转,后者先在局部改变方向再进入世界。这个解释依赖本篇约定,接入引擎 API 前应做同样的基轴测试。
父子姿态也应写清空间:父世界姿态乘子局部姿态得到子世界姿态。若父级包含非均匀缩放和剪切,单一四元数无法保存完整世界变换,不能用乘四元数替代全部矩阵链。
用方向探针检查组合
除 +X 外再检查 +Y 与 +Z,确认三根轴单位、正交、朝向一致。只验证模型前向会漏掉绕前向的滚转错误。累计许多小增量时还需检查单位长度,并按策略归一化;把浮点残差解释成乘法顺序错误,会让修复方向偏离真正的问题。
按自己的节奏,确认真正理解。