
游戏客户端架构 / 系统课时
四元数的四个分量代表什么
四元数的四个分量代表什么
四元数看起来有四个数,却不能把其中三个当成欧拉角、另一个当成附加旋转。本篇从轴角生成一个单位四元数,用长度和已知角度检查分量含义,为后续组合、插值和旋转向量固定一致的记法。
学习目标
- 从单位轴与旋转角生成四元数。
- 区分标量部分和向量部分。
- 识别单位约束与双重表示。
半角把轴和角编码到一起
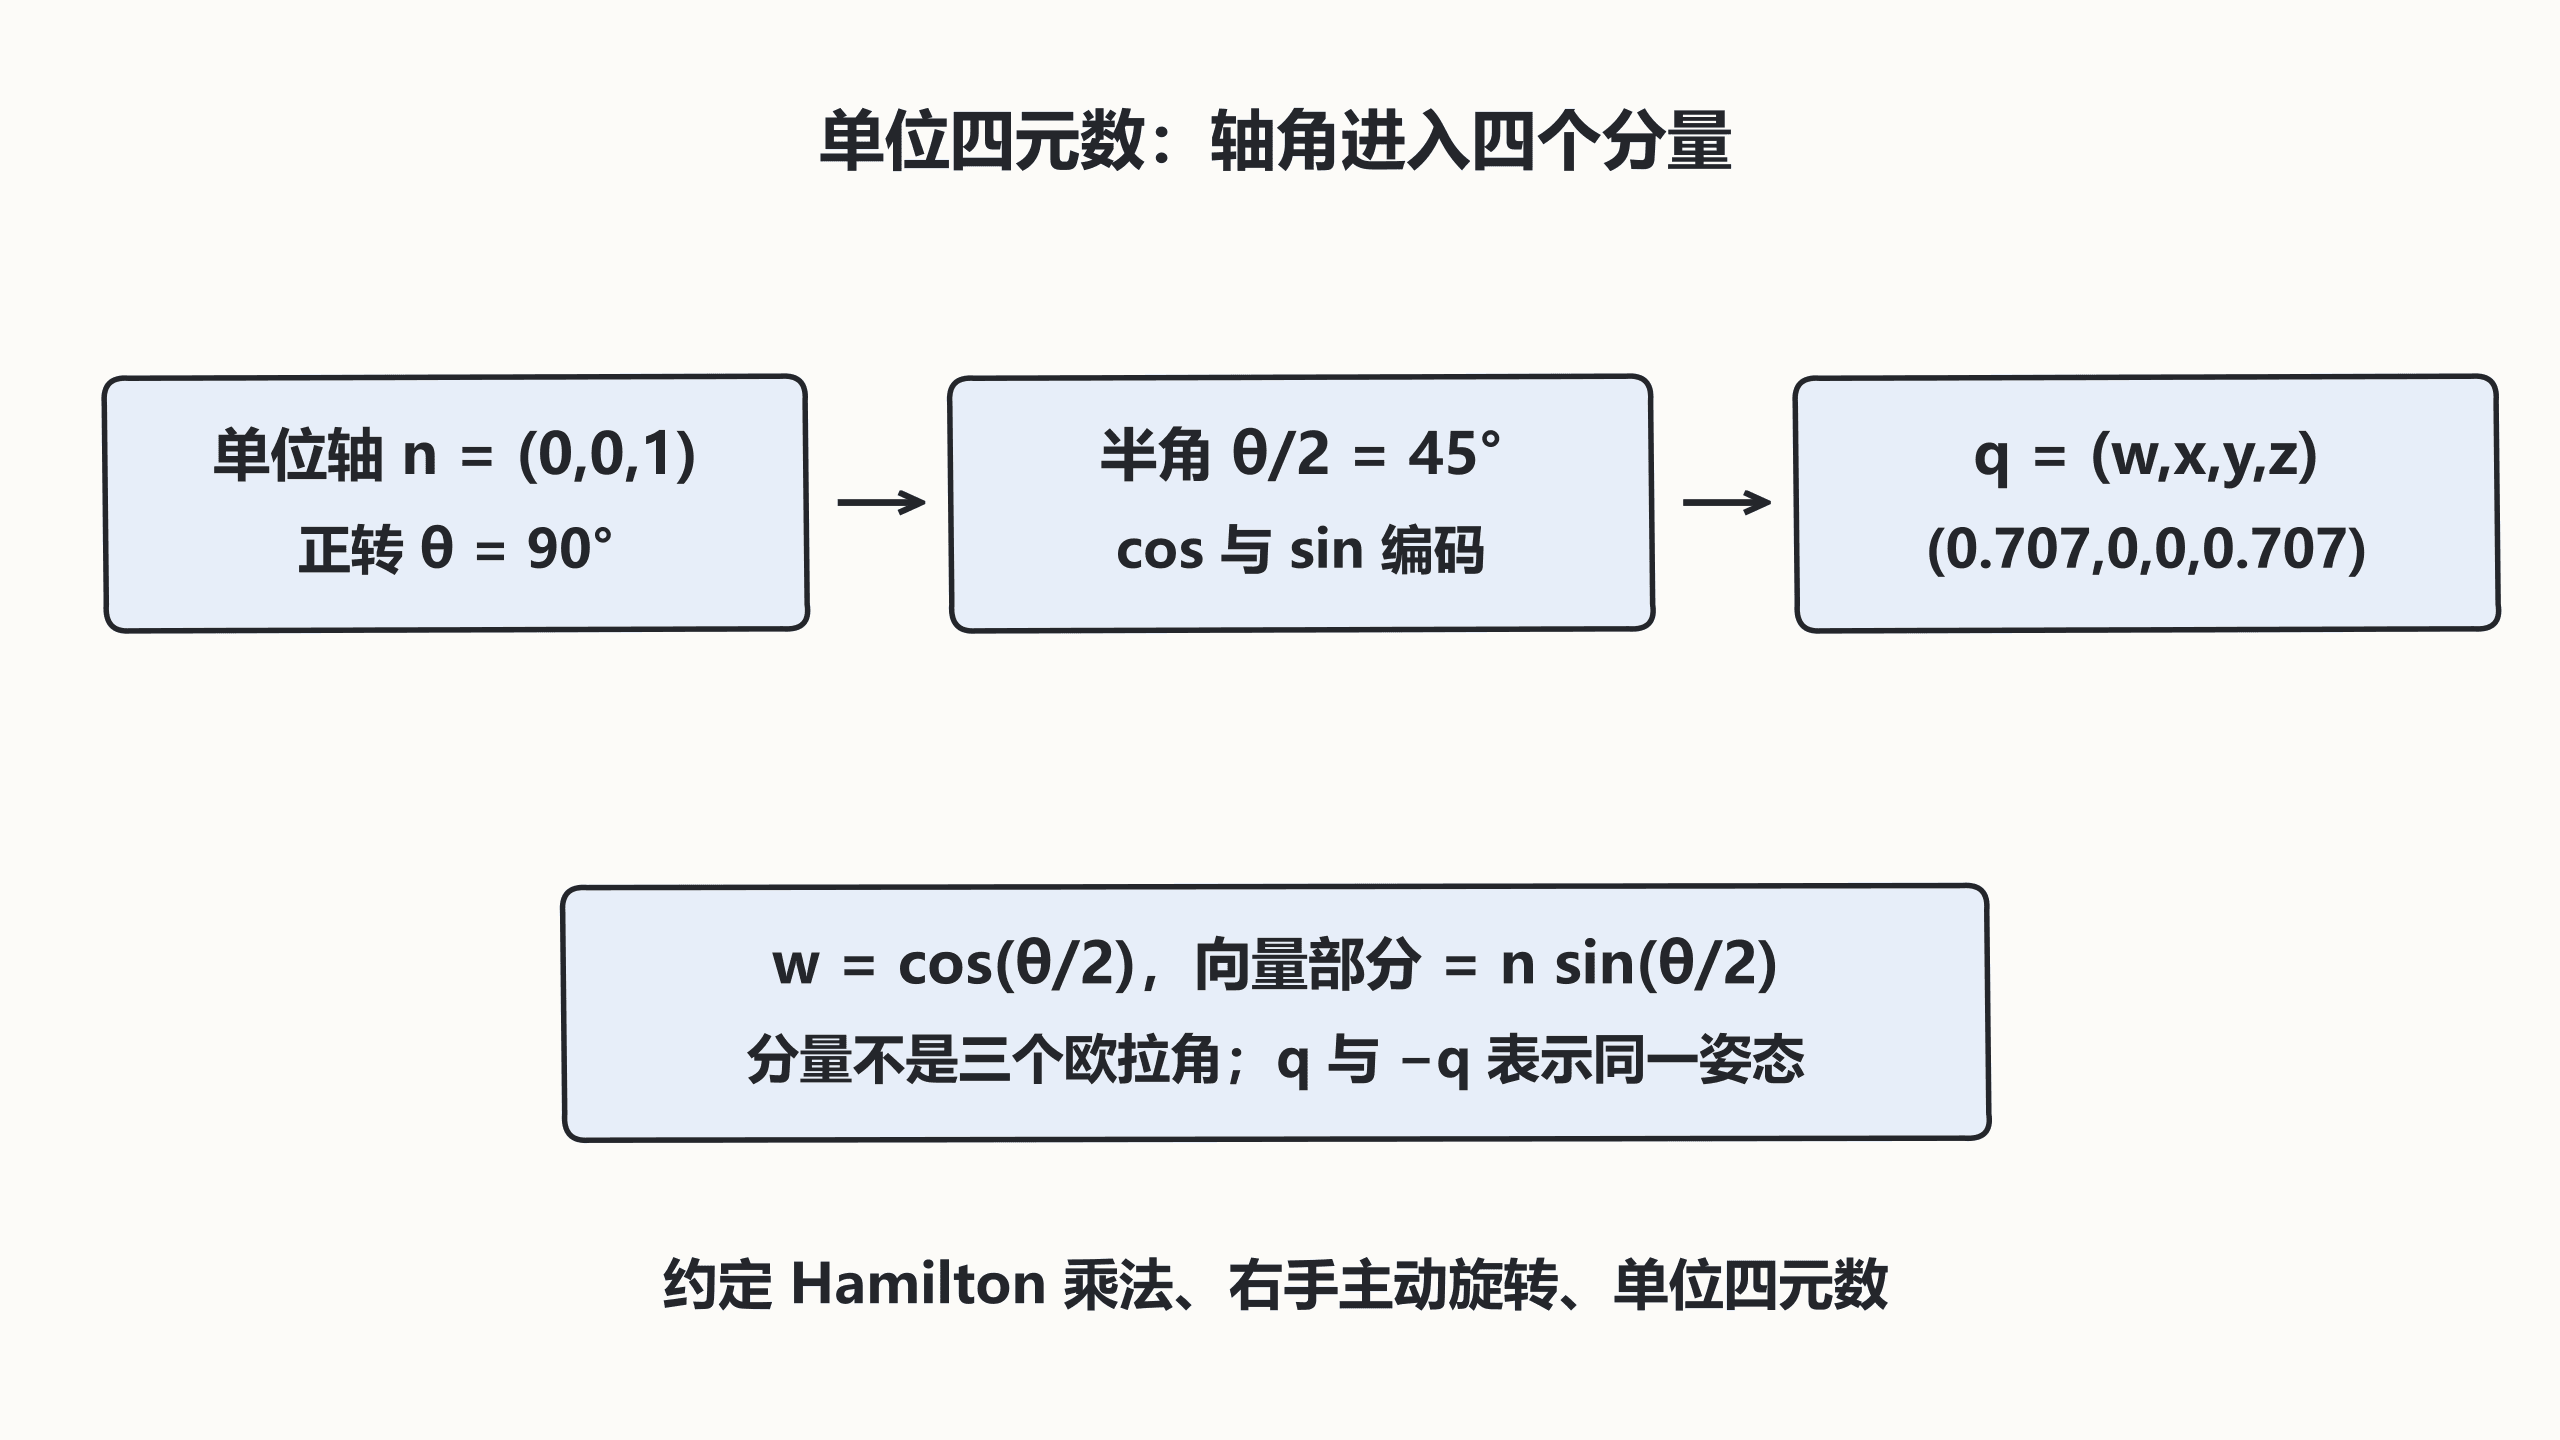
本课程数学示例使用 (w,x,y,z) 顺序、Hamilton 乘法、右手主动旋转。单位轴 n 与角 θ 对应 w = cos(θ/2),向量部分为 n sin(θ/2)。例如绕 +Z 正转 90 度得到约 (0.707,0,0,0.707)。这四项联合描述一次旋转,x、y、z 并非分别绕三个轴的角度。
单位约束为 w²+x²+y²+z²=1,因此四个分量只有三个连续自由度。恒等旋转为 (1,0,0,0),零四元数没有可用的旋转意义。角度为零时轴可以任意选,因为向量部分已经为零。
先检查轴,再构造分量
以下 Python 3.12 程序只需要标准库。接受非单位轴,但会先归一化;输入为零轴或非有限值时明确拒绝,避免把无效方向包装成看似正常的四元数。
python
import math

def axis_angle(axis, degrees):
    if len(axis) != 3 or not all(math.isfinite(v) for v in (*axis, degrees)):
        raise ValueError('finite axis and angle required')
    length = math.hypot(*axis)
    if length <= 1e-8:
        raise ValueError('zero axis')
    half = math.radians(degrees) / 2
    vector = tuple(v / length * math.sin(half) for v in axis)
    return (math.cos(half), *vector)

q = axis_angle((0,0,2), 90)
print('q=', tuple(round(v,3) for v in q))
print('norm=', round(math.hypot(*q),6))
print('identity=', axis_angle((1,0,0), 0))
预期输出:
text
q= (0.707, 0.0, 0.0, 0.707)
norm= 1.0
identity= (1.0, 0.0, 0.0, 0.0)
两个分量数组可以表示同一姿态
q 与 −q 对任意向量的旋转相同,这是旋转表示的双重覆盖。比较姿态时可检查单位四元数点积的绝对值是否接近 1,而不能逐分量要求相等。插值前还要选择一致符号,否则可能沿较长路径旋转,甚至在普通线性平均中得到零。
导入外部数据时同时记录分量顺序、坐标轴、旋转正向、乘法约定。即使同为四个浮点数,(x,y,z,w) 与本例 (w,x,y,z) 也需要显式重排。只调换最后一项并不能完成所有跨坐标系转换。
用已知转动验收数据
保存轴角输入和单位长度还不够,下一步应让该四元数旋转 +X,确认结果为 +Y。若输出相反,检查角的符号和主动、被动变换;若长度也改变,检查单位约束和旋转公式。显示给人看的欧拉角可以保留在界面层,运行状态则保持约定明确的姿态数据。
按自己的节奏,确认真正理解。