
游戏客户端架构 / 系统课时
用向量与四元数完成瞄准系统
用向量与四元数完成瞄准系统
一个可控瞄准系统需要从目标位置求方向、施加转动限制,再让当前姿态向目标姿态推进。本篇实现静态目标的基础链路,明确模型前向、俯仰范围和四元数符号,并验证平滑中间姿态及目标重合时的处理。
学习目标
- 从目标差计算受限的 yaw 与 pitch。
- 用单位四元数组合目标姿态。
- 平滑推进姿态并保留退化输入策略。
先声明机械约束与模型轴
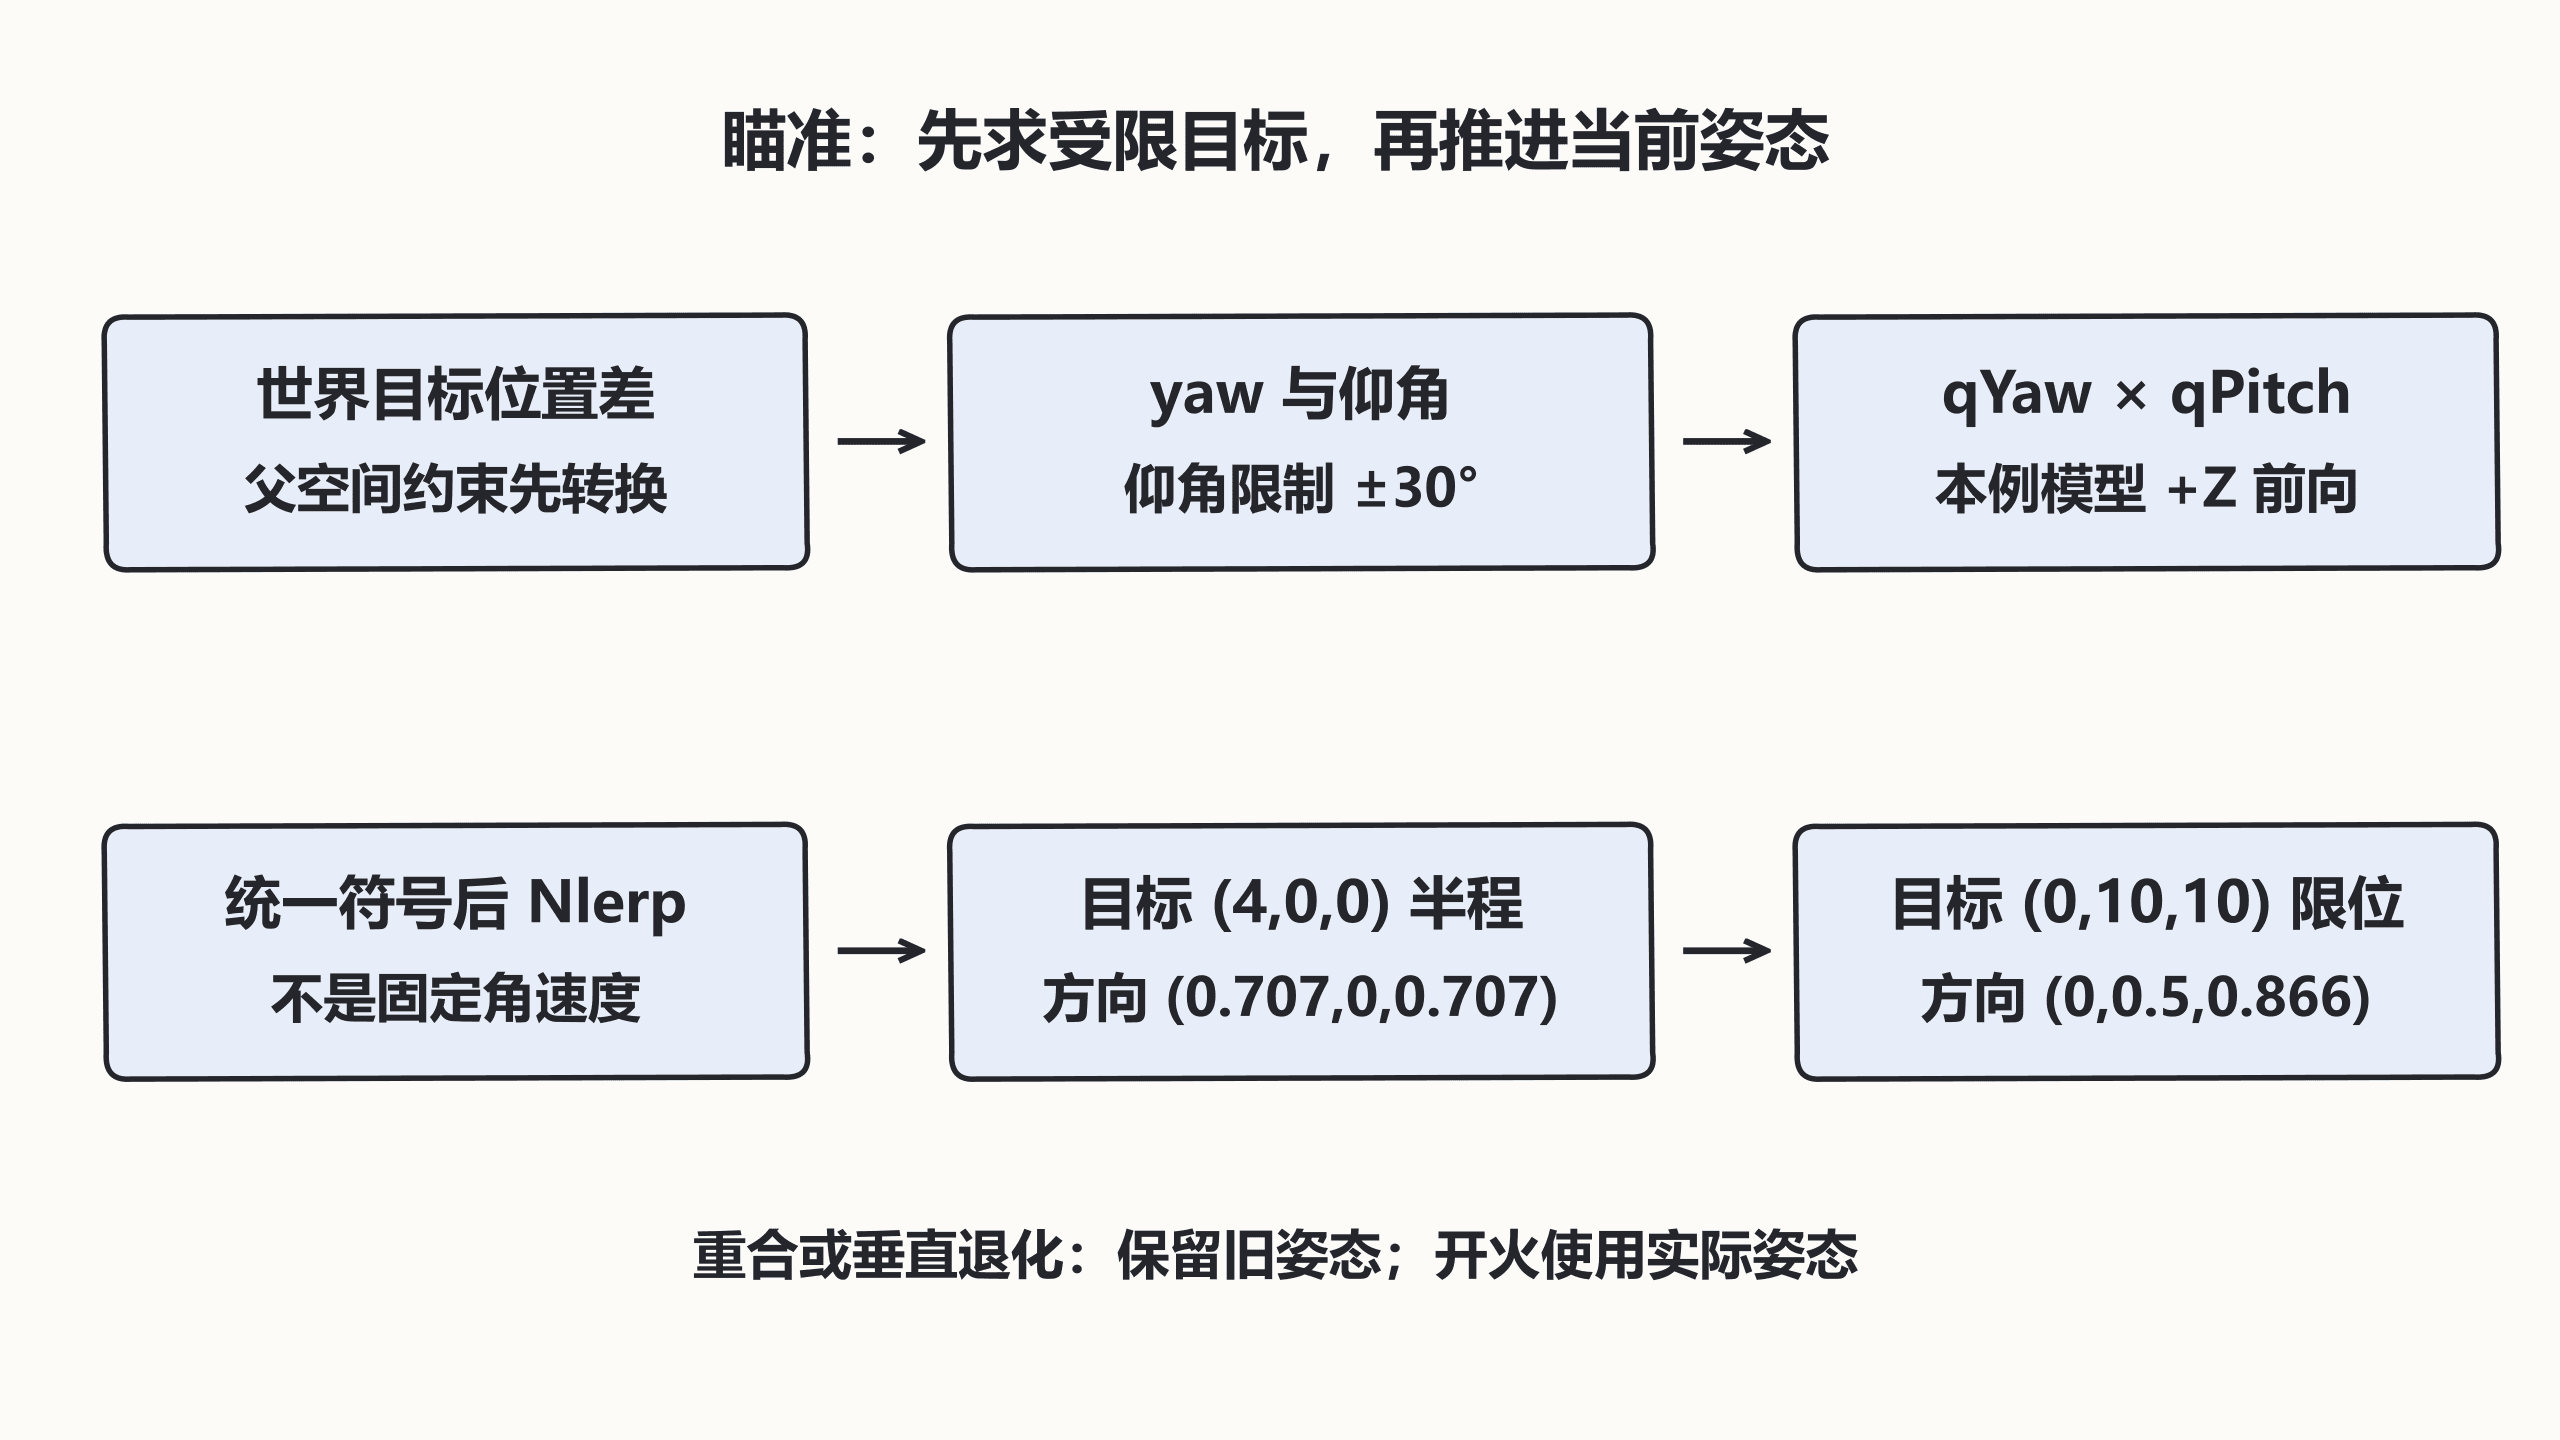
使用右手、Y 向上、模型局部 +Z 为炮管前向,四元数为 Hamilton (w,x,y,z)。水平转角由 atan2(dx,dz) 得到;向上的仰角由 atan2(dy,水平距离) 得到,并限制在正负 30 度。绕局部 X 的正转会让 +Z 朝 −Y,因此四元数构造使用负仰角。
目标方向与当前姿态必须在同一个空间。本例炮塔没有旋转父级,直接在世界中求姿态;有父级时应先把目标方向转换到炮塔父空间,再应用该父空间的机械限制。只把世界角度写入子节点局部旋转会在父级转动后失效。
一个可独立运行的最小实现
以下 Python 3.12 与 NumPy 2.x 程序采用 Nlerp 作为单步姿态混合,t=0.5 不代表每秒固定转速。生产入口还应检查时间参数与来源精度,这里对目标方向做有限性和重合检查,并验证最终方向。
import math
import numpy as np

def mul(a,b):
    w,x,y,z=a
    s,u,v,t=b
    return np.array([w*s-x*u-y*v-z*t,w*u+x*s+y*t-z*v,
                     w*v-x*t+y*s+z*u,w*t+x*v-y*u+z*s])

def target_q(delta):
    d=np.asarray(delta,dtype=float)
    if d.shape!=(3,) or not np.all(np.isfinite(d)): raise ValueError('finite direction')
    if np.linalg.norm(d)<=1e-8: return None
    horizontal=math.hypot(d[0],d[2])
    if horizontal<=1e-8: return None  # 垂直目标保留旧姿态,避免不确定偏航。
    yaw=math.atan2(d[0],d[2])
    elevation=np.clip(math.atan2(d[1],horizontal),-math.pi/6,math.pi/6)
    y,p=yaw/2,-float(elevation)/2
    return mul([math.cos(y),0,math.sin(y),0],[math.cos(p),math.sin(p),0,0])

def nlerp(a,b,t):
    if a@b<0: b=-b
    q=(1-t)*a+t*b
    return q/np.linalg.norm(q)

def forward(q):
    v=np.array([0.,0,1])
    t=2*np.cross(q[1:],v)
    return v+q[0]*t+np.cross(q[1:],t)

clean=lambda v: np.where(abs(v)<1e-10,0,np.round(v,6)).tolist()
current=np.array([1.,0,0,0])
goal=target_q([4,0,0])
print('goal=', clean(forward(goal)))
print('half=', clean(forward(nlerp(current,goal,0.5))))
print('limited=', clean(forward(target_q([0,10,10]))))
print('overlap=', target_q([0,0,0]) is None)
预期输出:
goal= [1.0, 0.0, 0.0]
half= [0.707107, 0.0, 0.707107]
limited= [0.0, 0.5, 0.866025]
overlap= True
平滑参数与机械限制分别验收
固定每帧混合比例会受帧率影响,连续跟随可用 α=1−exp(−dt/τ);固定角速度则应按角差限制单步转角。两者行为不同,不应仅把参数都命名为速度。短弧四元数插值也不保证任意起终姿态的中间状态都满足炮塔限制;严格的轴限位应在控制角层推进,再重新构造姿态。
目标突然切换时需要明确是否立即瞄准,失去目标时选择保持、回中或跟随角色。发射应使用当前实际姿态得到的方向,不能使用尚未转到的目标方向,否则画面炮管与弹道分离。
还没有包含哪些系统
本例只处理静态目标的几何瞄准,不含弹道重力、目标速度预测、遮挡检测、后坐力或网络延迟。验收时先画出当前与目标两条射线,检查限制、重合和父级旋转,再接入命中系统。代码已在数学环境运行,尚未在引擎中实测炮塔表现。