
单片机与物联网 / 系统课时
用独立看门狗恢复卡死的主循环
用独立看门狗恢复卡死的主循环
主循环可能因为死循环、等待外设超时或任务状态异常而停止工作。独立看门狗(IWDG)能够在固件未按时喂狗时触发硬件复位。本课使用 STM32F407 配置约 2 秒的看门狗超时,故意阻塞主循环,再通过复位标志验证系统是否真正恢复执行。
学习目标
- 理解 Cortex-M 系统中独立看门狗的计数、喂狗与复位机制。
- 使用 STM32F407 的 IWDG 寄存器配置超时,并实现带健康检查的喂狗逻辑。
- 人为制造主循环卡死,读取复位原因并验证故障恢复效果。
独立看门狗如何发现主循环卡死
独立看门狗是由独立时钟驱动的硬件倒计数器。STM32F407 的 IWDG 使用内部低速振荡器 LSI,而不依赖主程序使用的系统时钟。启动后,计数器持续递减;程序必须在计数到期前写入刷新密钥,否则硬件产生系统复位。
IWDG 不会自动判断主循环是否健康。它只检查计数器是否被及时刷新。因此,如果在 SysTick 中断或者高频定时器中断里无条件喂狗,即使主循环已经卡死,中断仍可能继续运行,看门狗也就无法发现故障。
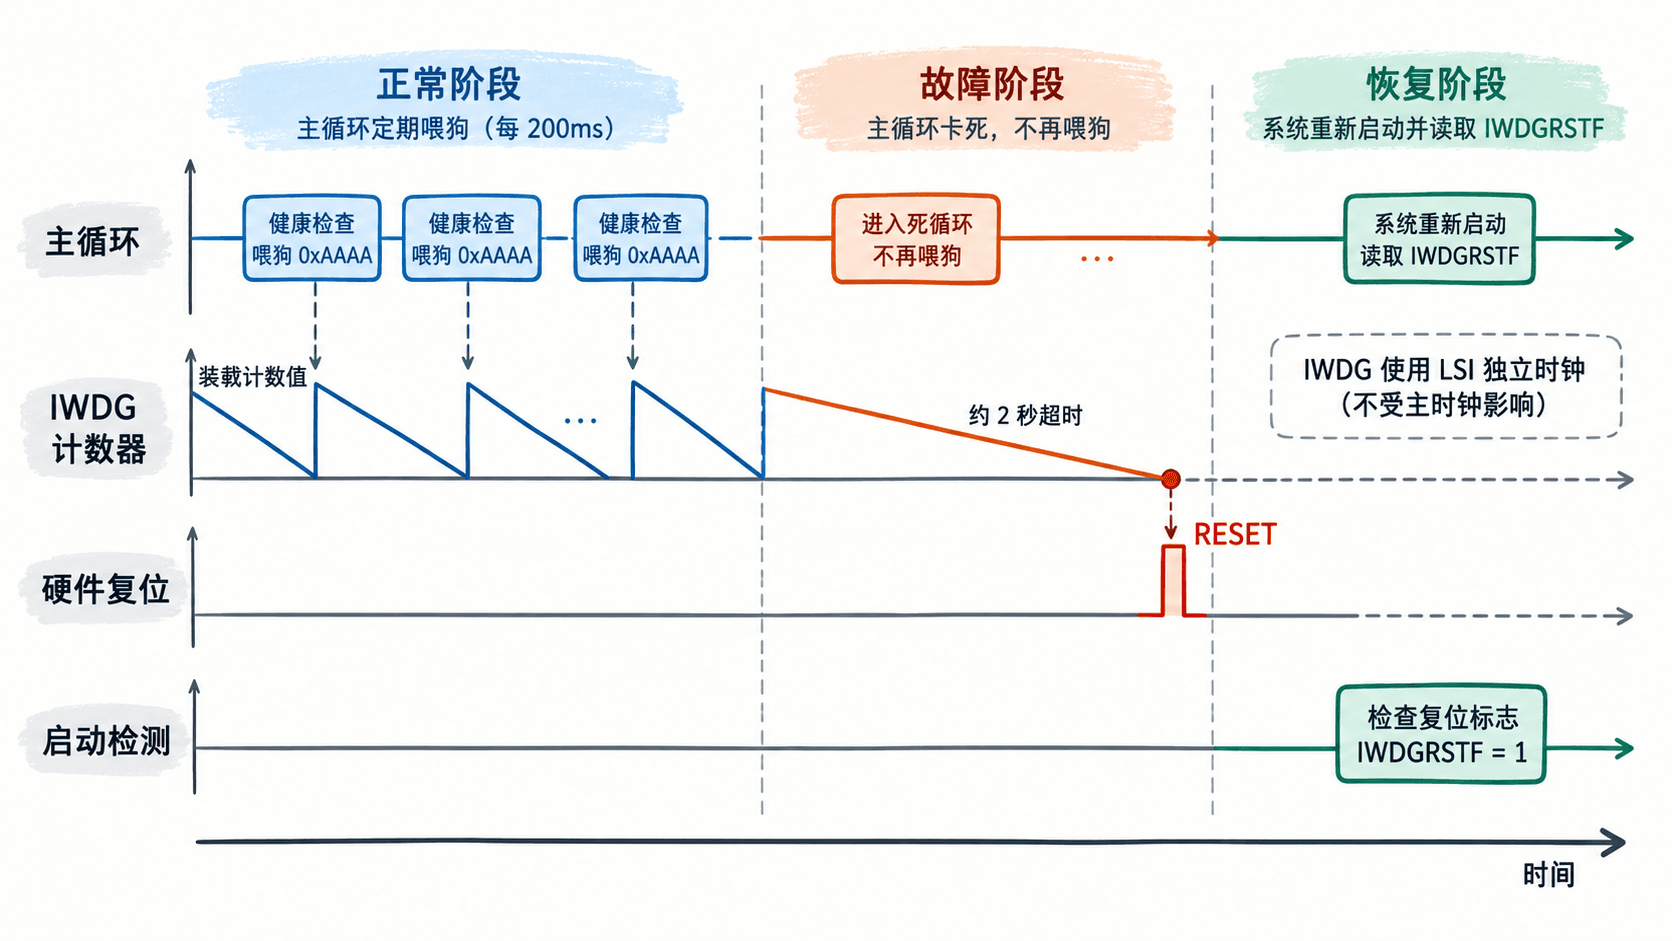
STM32F407 的三个关键寄存器及其用途如下。
| 寄存器 | 用途 | 关键操作 |
|---|---|---|
IWDG_KR |
控制访问、启动和刷新 | 0x5555 解锁,0xCCCC 启动,0xAAAA 喂狗 |
IWDG_PR |
设置计数器预分频 | 写入 4,对应 64 分频 |
IWDG_RLR |
设置重装载值 | 写入 999,共计 1000 个计数周期 |
IWDG_SR |
检查寄存器更新状态 | 等待更新标志清零 |
IWDG 一旦在软件模式下启动,普通程序不能直接关闭它,通常只能通过系统复位重新开始。对于硬件看门狗选项字节已经启用的芯片,IWDG 还可能在上电时自动启动。
计算并配置两秒超时
本示例针对 STM32F407,采用 CMSIS 设备头文件直接操作寄存器,不依赖 STM32 HAL。工程需要包含对应型号的启动文件、SystemInit 实现和 CMSIS 设备头文件,并正确配置目标芯片宏 STM32F407xx。
按照 LSI 标称频率 32 kHz 计算,IWDG 超时时间为:
其中 RLR 是重装载寄存器值,P 是预分频系数,f_{LSI} 是 LSI 时钟频率。选择 RLR=999、P=64,得到:
LSI 是内部 RC 振荡器,存在频率偏差,因此 2 秒只是基于标称频率的估算值,不是精确的复位保证时间。量产固件应根据数据手册规定的 LSI 频率范围、最长任务执行时间和安全裕量计算重装载值,必要时实际测量。
下面的程序配置 SysTick 为 1 ms 计时基准,正常主循环每 200 ms 刷新一次看门狗。宏 INJECT_DEADLOCK 控制是否故意进入死循环。变量 g_iwdg_reset_seen 用于在调试器中观察上一次启动是否由 IWDG 引起。
#include <stdint.h>
#include "stm32f407xx.h"

#define INJECT_DEADLOCK 1U

static volatile uint32_t g_ms = 0U;
volatile uint32_t g_iwdg_reset_seen = 0U;
volatile uint32_t g_heartbeat = 0U;

void SysTick_Handler(void)
{
    ++g_ms;
}

static void delay_ms(uint32_t duration)
{
    uint32_t start = g_ms;
    while ((uint32_t)(g_ms - start) < duration) {
        // 使用计时差值处理毫秒计数器回绕。
    }
}

static void iwdg_start(void)
{
    // 解锁预分频和重装载寄存器。
    IWDG->KR = 0x5555U;
    IWDG->PR = 4U;       // 64 分频
    IWDG->RLR = 999U;   // 标称约 2 秒

    IWDG->KR = 0xCCCCU; // 启动独立看门狗

    // 等待 PR、RLR 更新完成后刷新计数器。
    while ((IWDG->SR & 0x03U) != 0U) {
    }
    IWDG->KR = 0xAAAAU;
}

int main(void)
{
    // 清除标志前保存上一次复位原因。
    g_iwdg_reset_seen =
        ((RCC->CSR & RCC_CSR_IWDGRSTF) != 0U) ? 1U : 0U;
    RCC->CSR |= RCC_CSR_RMVF;

    SystemCoreClockUpdate();
    if (SysTick_Config(SystemCoreClock / 1000U) != 0U) {
        while (1) {
            // 系统时钟配置异常,禁止继续运行。
        }
    }

    iwdg_start();

    while (1) {
        delay_ms(200U);
        ++g_heartbeat;

        if ((INJECT_DEADLOCK != 0U) &&
            (g_heartbeat >= 5U)) {
            // 模拟主循环卡死,不再刷新看门狗。
            while (1) {
            }
        }

        // 仅在本轮主循环正常完成后喂狗。
        IWDG->KR = 0xAAAAU;
    }
}预期结果:正常情况下,g_heartbeat 每约 200 ms 增加一次。如果启用故障注入,计数达到 5 后主循环停止喂狗,随后发生硬件复位。重新进入 main 后,g_iwdg_reset_seen 应为 1,表示检测到了 IWDG 复位标志。
上述示例依赖工程已有的 CMSIS 启动文件和系统时钟初始化。SysTick_Handler 必须是实际中断向量使用的处理函数,不能与工程中其他同名实现重复定义。示例假定 SystemCoreClock 与真实处理器频率一致。
把喂狗条件绑定到任务健康状态
仅仅把喂狗操作放在主循环末尾,可以检测主循环完全卡死,但不能发现某个任务已经失效、其他任务却仍正常执行的问题。例如,采集任务停止更新传感器数据,而通信任务继续处理请求,主循环仍可能正常喂狗。
更可靠的方式是在主循环中收集任务健康状态,只在所有必须完成的任务都取得有效进展后刷新看门狗。
下面给出一个片段示例,依赖前面已经定义的 IWDG 寄存器访问环境。sensor_ok 和 control_ok 必须由真实业务检查逻辑赋值,不能直接使用常量 1 代替。
/* 片段示例:放在主循环的任务调度逻辑中 */
uint32_t sensor_ok = check_sensor_progress();
uint32_t control_ok = check_control_progress();

// 两个关键任务都取得新进展才允许喂狗。
if ((sensor_ok != 0U) && (control_ok != 0U)) {
    IWDG->KR = 0xAAAAU;
}
其中 check_sensor_progress 和 check_control_progress 是项目需要自行实现的业务健康检查函数,并非 STM32 库提供的 API。例如,前者检查采样序号是否更新,后者检查控制周期计数是否更新。检查完成后还需要记录已确认的序号,避免反复把旧结果判为新进展。
建议使用如下判定规则:
| 检查项目 | 正常条件 | 故障条件 |
|---|---|---|
| 传感器采集 | 最近 500 ms 内出现新采样序号 | 采样序号持续不变 |
| 控制任务 | 最近 300 ms 内完成新控制周期 | 控制任务没有进展 |
| 主循环调度 | 全部关键任务健康,且在约 2 秒的看门狗期限内完成检查 | 任一关键任务无法通过健康检查 |
以上时间阈值是示例业务参数,必须根据实际采样周期、控制周期和允许的最大延迟调整。检查逻辑自身也必须具有超时保护,不能在等待任务结果时无限阻塞。
故意阻塞主循环并验证复位
测试需要一块 STM32F407 开发板、可用的 SWD 调试器,以及能够编译下载 CMSIS 裸机工程的工具链。可以使用 STM32CubeIDE 或已有的 GCC 裸机工程。不要在控制电机、继电器或其他危险负载时直接进行复位注入测试。
- 将
INJECT_DEADLOCK设为0U,编译并烧录程序。使用调试器观察g_heartbeat,确认计数持续增加,运行时间明显超过 2 秒也不会被 IWDG 复位。 - 将
INJECT_DEADLOCK改为1U,重新编译烧录,然后让程序自由运行,不要在循环中设置会长时间暂停处理器的断点。 - 主循环执行约 1 秒后进入故意阻塞状态。由于不再写入
0xAAAA,IWDG 继续倒计数,最终触发复位。 - 重新连接调试器或设置启动断点,在重新进入
main、完成复位标志读取后观察g_iwdg_reset_seen。正常情况下其值为1,并且g_heartbeat会从初始化值重新计数。 - 完成测试后将
INJECT_DEADLOCK恢复为0U,重新编译烧录,检查系统能否长期持续运行。
如果使用 STM32CubeIDE,可以通过 Run > Debug Configurations 配置调试启动,再在调试视图的 Expressions 中添加 g_iwdg_reset_seen 和 g_heartbeat。调试器暂停处理器时,某些调试配置可能冻结 IWDG 计数,因此应在自由运行状态下验证真实超时行为。
RCC->CSR 中的 IWDGRSTF 是看门狗复位原因标志,RMVF 用于清除复位标志。必须先读取并保存原因,再清除标志,否则新一轮启动可能无法正确判断复位来源。调试器观察窗口里的变量值也只代表当前启动周期,不会自动保留复位前的普通 RAM 数据。
验收时分别确认三个事实:故障注入确实停止了喂狗、硬件确实产生了复位、重新启动后业务确实恢复推进。仅观察到一次启动日志,不能证明恢复机制完整有效。
复位不发生或持续重启时如何排查
如果故意卡死后仍不复位,首先检查是否有其他执行路径继续写入 IWDG->KR = 0xAAAA,然后检查 IWDG_PR、IWDG_RLR 和调试冻结设置。不要仅根据 2 秒内没有复位就认为看门狗失效,实际 LSI 频率偏差也会改变超时时间。
如果程序始终复位,检查正常主循环的最长执行时间是否已经超过看门狗期限。特别是 Flash 擦写、外设超时等待、关中断区间和长时间阻塞式通信,可能导致合法业务尚未结束就触发复位。应优先将长操作改为分段执行或增加明确的进度检查,而不是在每个等待循环里无条件喂狗。
如果读不到 IWDGRSTF,先确认复位标志是否在程序早期被其他初始化代码清除。还应检查调试器使用的复位方式,以及系统是否同时存在独立的外部复位源。实际产品最好将启动次数、复位原因和最近一次故障阶段记录在具备复位保持能力的存储区域中,同时避免无限写入 Flash。
通过本次验证,应该能够观察到主循环正常推进时持续喂狗、故意阻塞后超时复位,以及重新启动后读取看门狗复位原因的完整过程。正式固件还需要结合关键任务健康检查和安全启动策略,才能让看门狗真正承担故障恢复职责。