
单片机与物联网 / 系统课时
读取按键输入与上下拉状态
读取按键输入与上下拉状态
裸机程序读取按键时,不能只检查 GPIO 输入寄存器,还必须确认引脚模式、上下拉配置和按键接线方式。本课以 STM32F407 的 PA0 为例,直接操作寄存器,完成按键电平读取,并判断按下和松开状态。
学习目标
- 区分浮空输入、上拉输入和下拉输入的电平表现。
- 使用 GPIOx_MODER、GPIOx_PUPDR 和 GPIOx_IDR 配置并读取按键。
- 根据实际接线确定有效电平,并识别悬空与机械抖动问题。
先根据接线确定有效电平
GPIO 输入引脚检测的是电压对应的逻辑电平,并不知道按键是否被按下。按键状态必须结合电路判断。
以普通常开按键为例,按键按下时触点闭合,松开时触点断开。假设 MCU 的 GPIO 工作在 3.3V 电平域,典型接线如下。
| 接线方式 | 松开时 | 按下时 | 有效电平 |
|---|---|---|---|
| 引脚通过上拉接 3.3V,按键接 GND | 高电平 1 | 低电平 0 | 低有效 |
| 引脚通过下拉接 GND,按键接 3.3V | 低电平 0 | 高电平 1 | 高有效 |
| 无上下拉且松开后没有其他驱动 | 不确定 | 取决于接线 | 不推荐 |
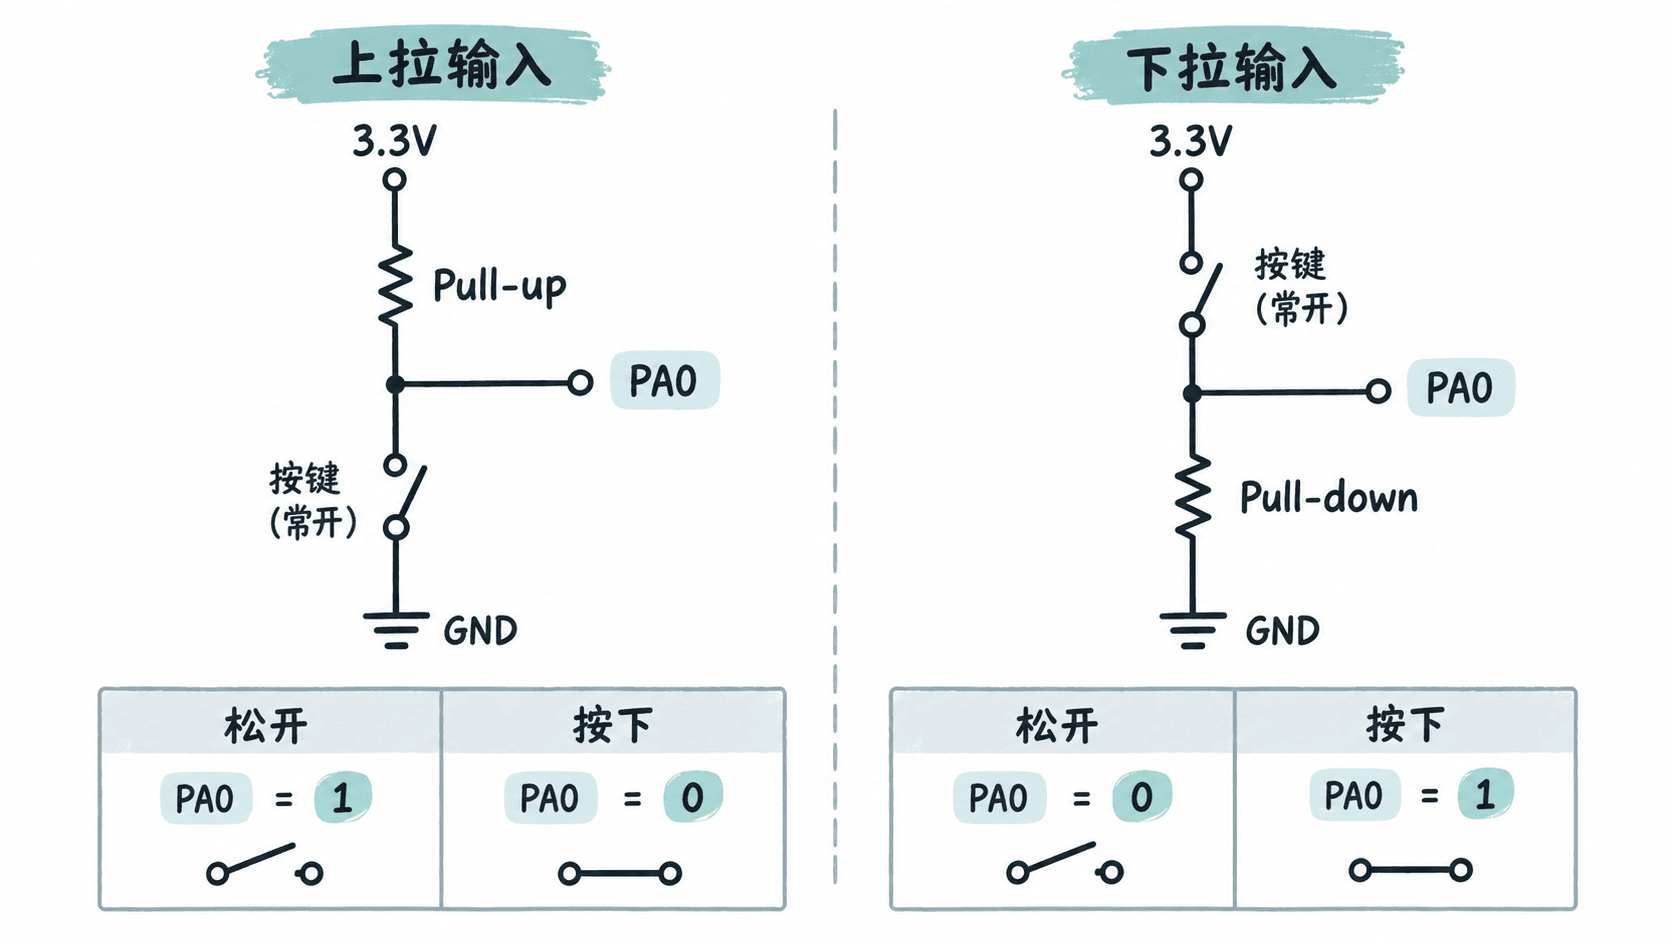
本课采用第一种接法:PA0 通过内部上拉保持高电平,按键按下时将 PA0 接地。因此,读取值为 0 表示按下,为 1 表示松开。
对照参考手册定位寄存器
以下寄存器地址和位定义适用于 STM32F407。不同 Cortex-M 芯片的 GPIO 外设、时钟控制方式和寄存器布局可能不同,不能直接复制地址。Cortex-M 内核本身并不规定统一的 GPIO 寄存器。
| 寄存器 | 地址 | 本课用途 |
|---|---|---|
| RCC_AHB1ENR | 0x40023830 | 使能 GPIOA 外设时钟 |
| GPIOA_MODER | 0x40020000 | 设置 PA0 为输入模式 |
| GPIOA_PUPDR | 0x4002000C | 设置 PA0 内部上拉 |
| GPIOA_IDR | 0x40020010 | 读取 PA0 的实际输入逻辑电平 |
每个 GPIO 引脚在 MODER 和 PUPDR 中分别占用两位。对于 PA0,这两位是 bit[1:0]。
- MODER 的
00表示通用输入模式。 - PUPDR 的
00表示无上下拉,01表示上拉,10表示下拉。 - IDR 的 bit0 是 PA0 的输入状态,读取时用掩码
0x1提取。
例如,将 PUPDR 的 bit[1:0] 设置为 01,只修改 PA0 的配置,不应该直接将整个 PUPDR 寄存器写成 1,否则可能清除其他引脚原有的上下拉设置。
编写寄存器级读取程序
下面是面向 STM32F407 的独立 C 示例。依赖条件是工程已具有适用于 STM32F407 的启动文件、链接脚本和基本运行环境,使用裸机 CMSIS 工程或自建工程均可。PA0 连接到 GND 的常开按键,且没有其他外设驱动或占用 PA0。
#include <stdint.h>
#include <stdbool.h>

#define REG32(addr) (*(volatile uint32_t *)(addr))

#define RCC_AHB1ENR REG32(0x40023830UL)
#define GPIOA_MODER REG32(0x40020000UL)
#define GPIOA_PUPDR REG32(0x4002000CUL)
#define GPIOA_IDR   REG32(0x40020010UL)

static void button_init(void)
{
    // 使能 GPIOA 时钟,保留其他外设的使能状态。
    RCC_AHB1ENR |= (1UL << 0);
    (void)RCC_AHB1ENR;

    // PA0 配为输入,内部上拉使松开状态稳定为高电平。
    GPIOA_MODER &= ~(3UL << 0);
    GPIOA_PUPDR = (GPIOA_PUPDR & ~(3UL << 0)) | (1UL << 0);
}

static bool button_pressed(void)
{
    // 低有效:IDR bit0 为 0 才表示按下。
    return (GPIOA_IDR & (1UL << 0)) == 0UL;
}

int main(void)
{
    button_init();
    volatile bool pressed = false;

    while (1)
    {
        // 在调试器中观察 pressed,确认输入状态变化。
        pressed = button_pressed();
    }
}
预期结果:将程序下载到 STM32F407 后,在调试器中观察 pressed,正常接线时应得到以下结果。
按键松开:GPIOA_IDR bit0 = 1,pressed = false
按键按下:GPIOA_IDR bit0 = 0,pressed = true
上述文字是预期观测值,不是程序自动打印的串口日志。实际 IDR 的其他位由对应引脚电平决定,不能假设整个 IDR 寄存器恒等于 0 或 1。
如果需要改成下拉输入且按键接 3.3V,应把 PUPDR 对应两位设置为 10,并将按下判断改为 IDR bit0 等于 1。两处必须同步修改,不能只反转软件判断。
下载调试并核对电平
推荐使用 STM32CubeIDE 和 ST-LINK 调试器,适用于支持 STM32F407 的工程配置。开始前确认工程目标型号、调试连接与实际板卡一致。
- 构建并下载固件,进入 Debug 调试会话。
- 打开
Window > Show View > Expressions,添加表达式pressed。 - 程序运行时松开、按下按键,暂停执行以查看变量的最近一次采样结果。
- 需要直接核对寄存器时,在 Expressions 中添加
GPIOA_IDR;也可以在支持的外设寄存器视图中查看 GPIOA 的 IDR。 - 通过按下和松开多次测试,确认 bit0 与接线表一致。
注意,暂停时变量显示的是最后一次采样值,并不一定是暂停瞬间的物理电平。调试器读取硬件寄存器的显示刷新行为也会随工具和调试状态变化。
如果按键一直显示为按下,优先检查 PA0 是否被接地、外部电路是否有下拉,以及 PUPDR 是否真正设置为上拉。如果一直显示为松开,检查按键触点与地线是否连通,并用万用表测量按下后 PA0 对地的电压是否接近 0V。
识别悬空输入与按键抖动
悬空输入和机械抖动是两个不同问题。
悬空输入发生在松开按键后,引脚既没有上下拉也没有外部驱动。此时输入可能受噪声影响随机变化。解决方法是根据接线启用内部上下拉,或使用板级外部电阻。内部上下拉阻值受具体器件与工作条件影响,不能把它视为精密固定阻值。
机械抖动则发生在触点闭合或断开的短时间内。即使使用上拉,IDR 仍可能连续读到 0、1、0、1、0。如果每次检测到 0 都触发一次操作,一次按键可能被误判为多次操作。
针对普通人机按键,可以采用 20ms 稳定时间作为软件消抖的初始实验值:检测到与已确认状态不同的电平后,启动计时;只有新状态连续保持至少 20ms 才确认变化。时间应由真实按键测试调整,不能保证所有按键都在 20ms 内稳定。
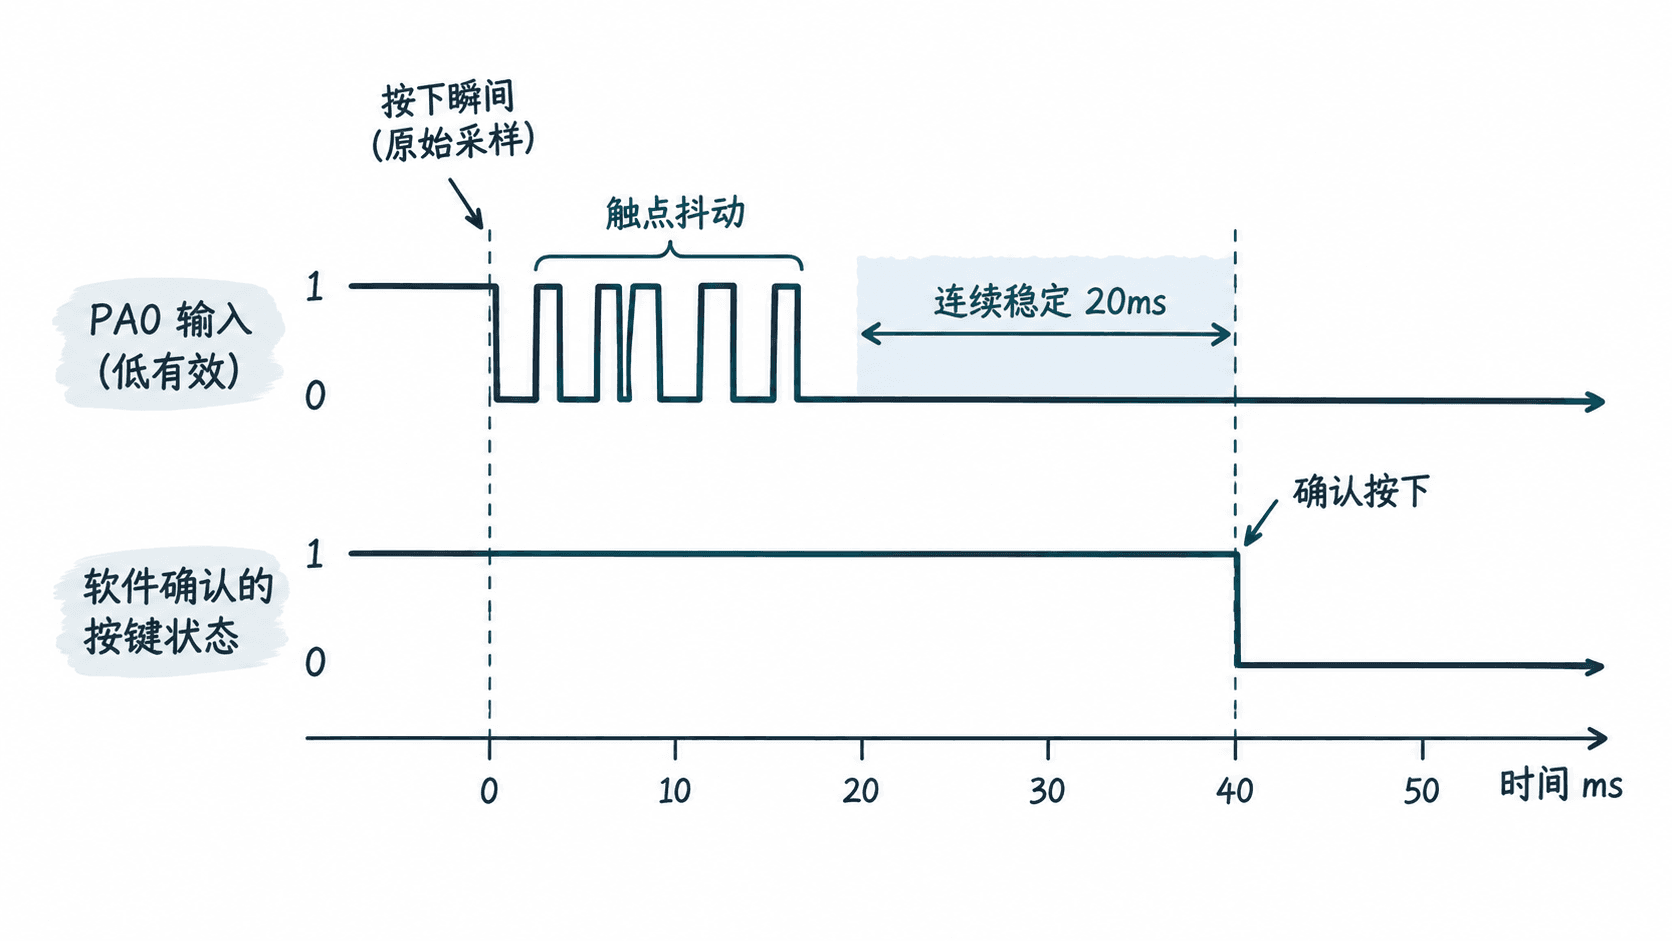
最终验收可以使用三项条件:松开时 PA0 稳定为 1,按下时 PA0 稳定为 0,连续操作时不会出现与实际接线相反的长期状态。如果前两项不成立,先修正接线和上下拉寄存器,再处理软件消抖。