
单片机与物联网 / 系统课时
避免 DMA 缓冲区被提前复用
避免 DMA 缓冲区被提前复用
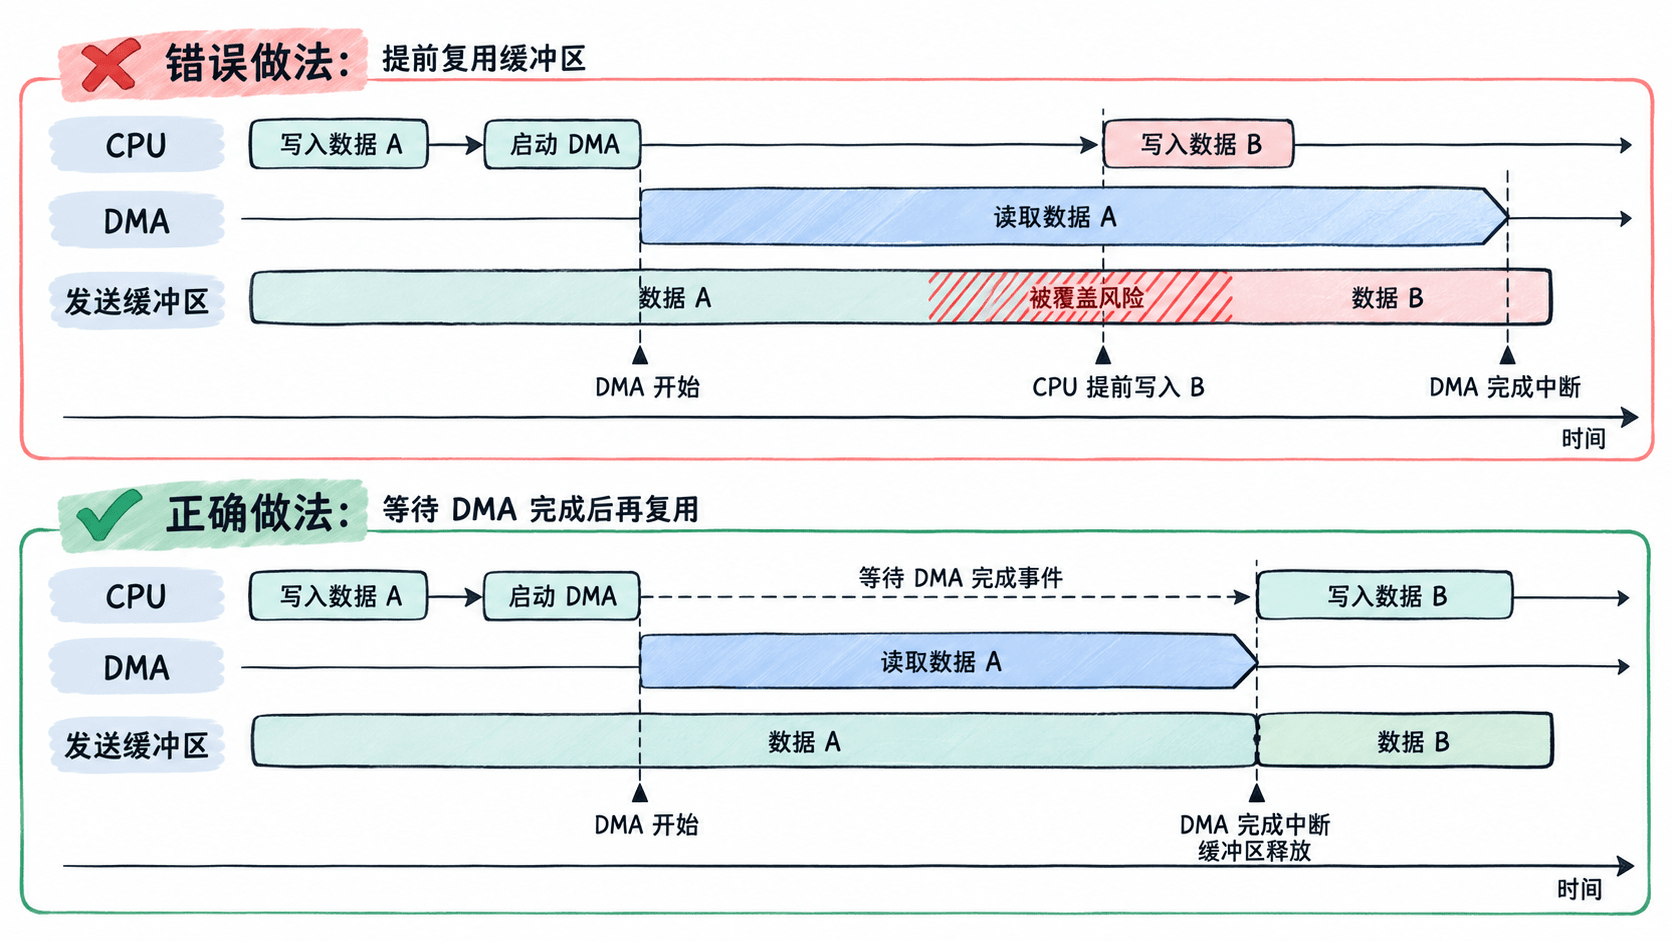
使用 DMA 发送串口数据时,CPU 启动传输后就能继续执行,但 DMA 可能还在读取原缓冲区。如果此时覆盖或重复提交缓冲区,接收端就可能收到混杂、截断或重复的数据。本篇通过完成标志、状态机和双缓冲管理,确保数据在 DMA 使用期间不会被提前修改。
学习目标
- 理解 DMA 传输期间缓冲区的所有权和释放时机。
- 使用传输完成中断管理缓冲区的空闲、准备和传输状态。
- 实现双缓冲发送,并验证连续发送时不会覆盖未完成的数据。
为什么 DMA 启动成功不代表缓冲区可以复用
假设串口工作在 115200 bit/s、8N1 模式,每字节包含 1 位起始位、8 位数据位和 1 位停止位。发送 256 字节的理论线路耗时约为:
如果程序启动 DMA 后只等待 1 ms,就向同一数组写入下一包数据,DMA 很可能读取到修改后的字节。即使调用 DMA 启动函数返回成功,也只能说明传输请求已被接受,不能证明数据发送结束。
需要区分三个时刻:
- CPU 填写缓冲区:应用程序拥有写入权。
- DMA 传输期间:缓冲区借给 DMA,CPU 不得修改这次传输涉及的字节。
- DMA 传输完成:DMA 已完成指定的数据搬运,软件可以按约定重新获得缓冲区。
用状态机约束缓冲区所有权
为每个发送缓冲区定义三个状态,而不是仅通过延时推测 DMA 是否结束。
| 状态 | 缓冲区写入权限 | 允许的操作 |
|---|---|---|
| FREE | CPU 可写 | 写入新数据 |
| READY | 数据已封装,待发送 | 提交给 DMA,不再改写 |
| IN_FLIGHT | DMA 正在读取 | 只能等待完成或执行受控取消 |
典型状态迁移为 FREE 到 READY、READY 到 IN_FLIGHT,以及 DMA 完成后的 IN_FLIGHT 到 FREE。DMA 启动失败时,应保留 READY 状态以供重试,不应直接宣布发送完成。
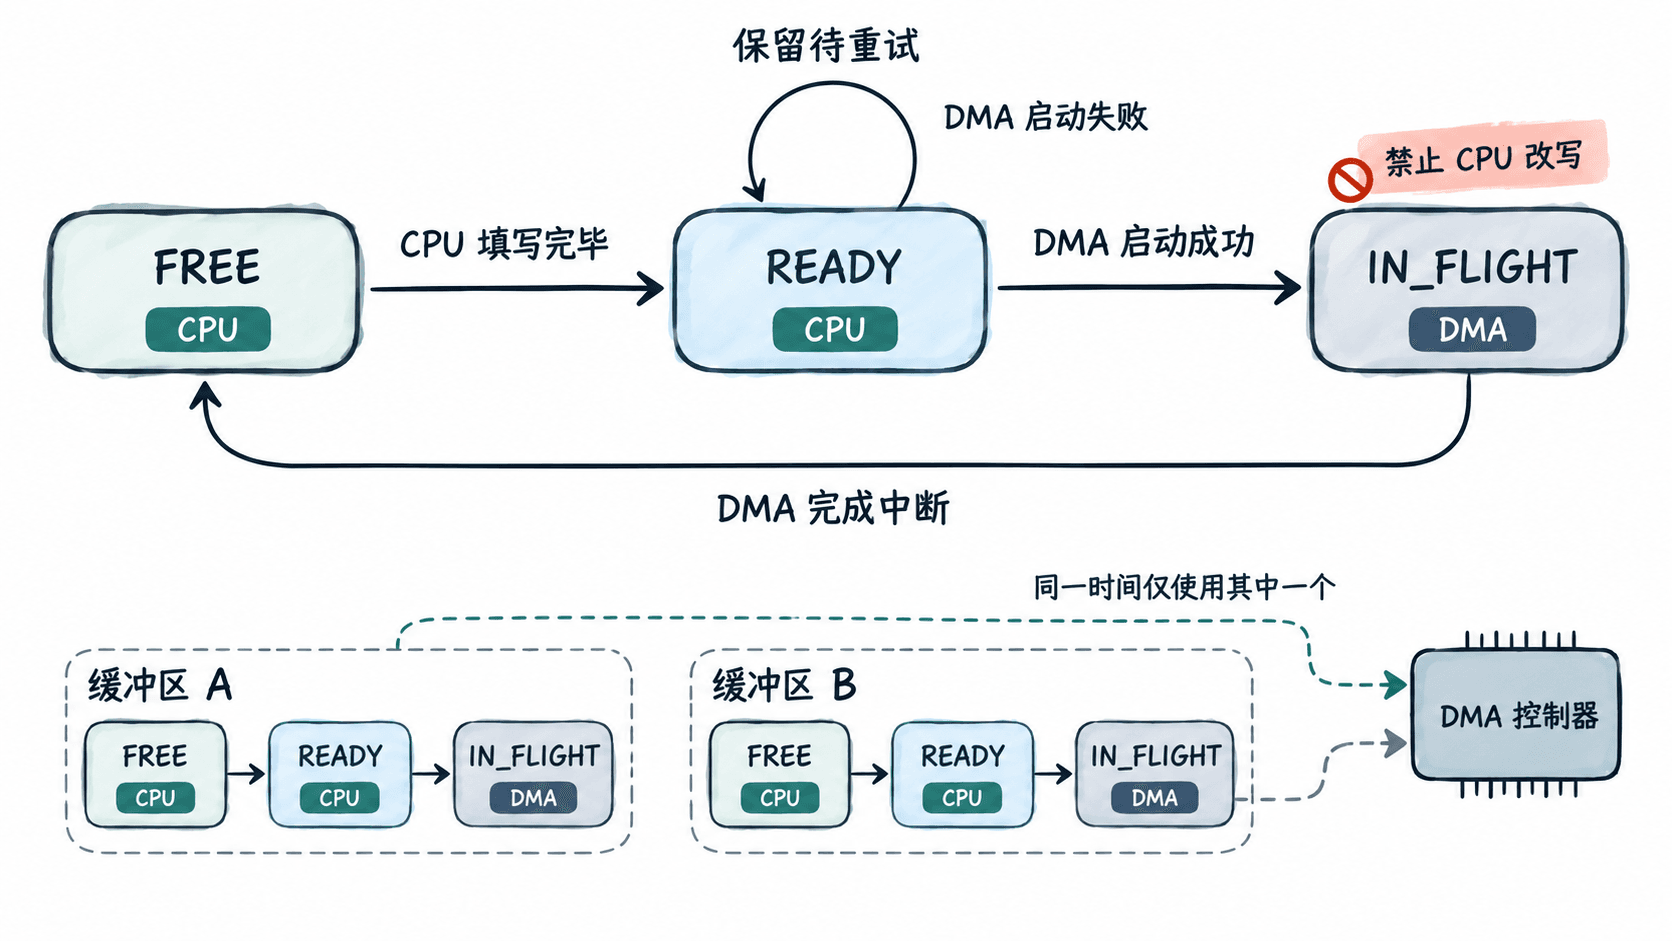
实际项目还需要明确异常路径:DMA 传输错误不能当作正常完成;取消传输必须先确认 DMA 已停止访问内存,再释放缓冲区。状态变更与 DMA 启动操作应在一个明确的临界区内完成,防止主循环和中断同时修改状态。
在 STM32 HAL 中实现双缓冲发送
下面采用 STM32F4 HAL 的 UART DMA 发送接口说明所有权管理。适用前提是工程已经由 STM32CubeMX 或同等方式生成 UART、TX DMA、NVIC 和 HAL 初始化代码,且 USART 发送 DMA 已正确关联 UART 句柄。
示例使用两个 256 字节静态缓冲区,主循环负责提交数据,UART DMA 完成回调负责释放当前缓冲区。为了避免依赖未提供的板级配置,以下代码是可集成到已初始化工程中的片段示例,不是独立的整板启动程序。
#include "main.h"
#include <stdint.h>
#include <string.h>

extern UART_HandleTypeDef huart2;

#define TX_CAPACITY 256U

typedef enum {
    BUF_FREE,
    BUF_READY,
    BUF_IN_FLIGHT
} BufferState;

typedef struct {
    uint8_t data[TX_CAPACITY];
    uint16_t length;
    volatile BufferState state;
} TxBuffer;

static TxBuffer tx[2];
static volatile int8_t active = -1;

/* 主循环调用;成功只是入队,不能代表已发送完成。 */
int tx_enqueue(const uint8_t *data, uint16_t length)
{
    if (data == NULL || length == 0U || length > TX_CAPACITY) {
        return -1;
    }

    for (uint32_t i = 0; i < 2U; ++i) {
        if (tx[i].state != BUF_FREE) {
            continue;
        }

        /* 单生产者主循环写入,ISR 不会修改 READY 缓冲区。 */
        memcpy(tx[i].data, data, length);
        tx[i].length = length;
        tx[i].state = BUF_READY;
        return (int)i;
    }
    return -1;
}

/* 仅从主循环调用,禁止与其他 UART 发送接口并发使用。 */
void tx_service(void)
{
    if (active >= 0) {
        return;
    }

    for (uint32_t i = 0; i < 2U; ++i) {
        if (tx[i].state != BUF_READY) {
            continue;
        }

        __disable_irq();
        if (active == -1 && tx[i].state == BUF_READY) {
            active = (int8_t)i;
            tx[i].state = BUF_IN_FLIGHT;
            __enable_irq();

            HAL_StatusTypeDef result = HAL_UART_Transmit_DMA(
                &huart2, tx[i].data, tx[i].length);
            if (result != HAL_OK) {
                __disable_irq();
                tx[i].state = BUF_READY;
                active = -1;
                __enable_irq();
            }
            return;
        }
        __enable_irq();
    }
}

/* STM32F4 HAL 的普通 UART DMA TX 完成回调。 */
void HAL_UART_TxCpltCallback(UART_HandleTypeDef *huart)
{
    if (huart == &huart2 && active >= 0) {
        tx[active].state = BUF_FREE;
        active = -1;
    }
}
代码中的 tx_enqueue() 复制数据后只将缓冲区标记为 READY,tx_service() 负责从 READY 中选取一块并启动 DMA。若两个缓冲区均不空闲,函数返回 -1,由上层决定等待、丢弃或实施背压,而不是强行覆盖旧数据。
上述片段假定单生产者、同一个主循环上下文调用 tx_enqueue() 和 tx_service(),UART2 独占发送功能,且未在这两个函数执行期间由其他代码修改中断屏蔽状态。实际产品中应使用项目统一的临界区封装保存并恢复 PRIMASK,避免无条件 __enable_irq() 意外改变调用者原有的中断状态。
验证传输完成与缓冲区释放
在已有的 STM32F4 HAL 工程中,将 USART2 配置为 115200、8N1、TX DMA Normal 模式,并确保相应 DMA IRQ、USART2 IRQ 已启用且调用 HAL 提供的中断处理函数。普通模式下,HAL 的 UART 发送完成回调通常在 DMA 搬运结束后,经 UART TC 事件路径触发,因此回调释放缓冲区可能比 DMA 实际停止读取内存更晚,但不会更早。
在 main() 完成 HAL、时钟、GPIO、DMA 和 UART 初始化后,可在主循环中执行下面的测试片段。示例依赖前述 tx_enqueue()、tx_service(),不应与其他 USART2 发送操作同时使用。
static const uint8_t first[] = "AAAA\r\n";
static const uint8_t second[] = "BBBB\r\n";

/* 在已初始化的 main() 主循环中周期调用。 */
void app_poll(void)
{
    static uint8_t submitted = 0U;

    if (submitted == 0U) {
        int a = tx_enqueue(first, sizeof(first) - 1U);
        int b = tx_enqueue(second, sizeof(second) - 1U);
        if (a >= 0 && b >= 0) {
            submitted = 1U;
        }
    }
    tx_service();
}
预期结果:连接串口终端,设置 115200、8N1,并反复在主循环调用 app_poll()。在两个缓冲区均成功入队、DMA 和中断配置正确的前提下,终端应先后收到以下内容,每条只出现一次。
AAAA
BBBB
由于代码没有实现发送日志,不能把该终端输出误认为固件自动打印的状态记录。可以在调试器 Watch 窗口观察 tx[0].state、tx[1].state 和 active:正常传输时最多一块处于 IN_FLIGHT;完成回调后对应缓冲区回到 FREE。
还应进行三项针对性检查:
- DMA 活动期间连续调用
tx_enqueue(),当两块缓冲区均非 FREE 时,应返回 -1,已有数据保持不变。 - 暂时屏蔽发送完成回调中的释放操作,确认缓冲区不会被自动重复利用;恢复回调后再次验证。
- 故意让 UART 或 DMA 初始化失效,检查启动失败时 READY 数据是否保留;不要将启动失败视为已发送。
扩展到高吞吐量与异常恢复
双缓冲只能容纳两笔未释放的数据。如果上层产生数据的速度持续超过串口发送能力,最终仍会出现缓冲区耗尽。以上述 115200 bit/s、8N1 为例,线路理论最大有效字节吞吐量约为 11520 B/s,256 字节发送一帧至少约 22.2 ms,不包括其他软件开销。
连续数据流可以采用固定数量的缓冲区池,并规定入队失败时的背压行为:重要日志延后发送,实时遥测可以按业务规则丢弃旧的待发送帧,但绝不能改写 IN_FLIGHT 缓冲区。
异常恢复时必须先停止 DMA 与 UART 发送操作,确认硬件不再读取对应内存,再将缓冲区归还 FREE 或标记为待重试。对于 STM32F4 HAL,还应核对 HAL_UART_AbortTransmit() 的执行结果及适用版本;在异常中断上下文中不能直接假定阻塞式恢复调用一定安全。
另一个容易忽略的问题是 Cortex-M7 等带数据缓存的芯片。如果 DMA 读取的 SRAM 区域可缓存,启动前必须处理数据缓存一致性,例如按芯片要求清理覆盖发送区域的 D-Cache 缓存行,并满足对齐约束。Cortex-M4 无数据缓存的常见 STM32F4 配置通常没有这一问题,但这并不意味着代码迁移到所有 Cortex-M 芯片后仍可直接运行。
缓冲区管理的验收标准很明确:只有明确的传输完成或受控取消路径才能释放 IN_FLIGHT 缓冲区;启动失败不能丢失待发数据;缓冲区耗尽不能覆盖仍被 DMA 使用的数据。