
单片机与物联网 / 系统课时
用状态机处理串口命令与超时
用状态机处理串口命令与超时
串口命令如果依靠阻塞等待接收,主循环就无法及时处理按键、定时任务和其他事件。本课使用接收中断、事件队列和毫秒计时器构建命令状态机,让固件在等待命令结束或处理超时时,仍能持续响应其他任务。
学习目标
- 设计具有接收、完成和超时行为的串口命令状态机。
- 使用中断生产事件、主循环消费事件,避免阻塞等待。
- 通过正常命令、超时和队列溢出测试验证响应能力。
定义命令协议与状态
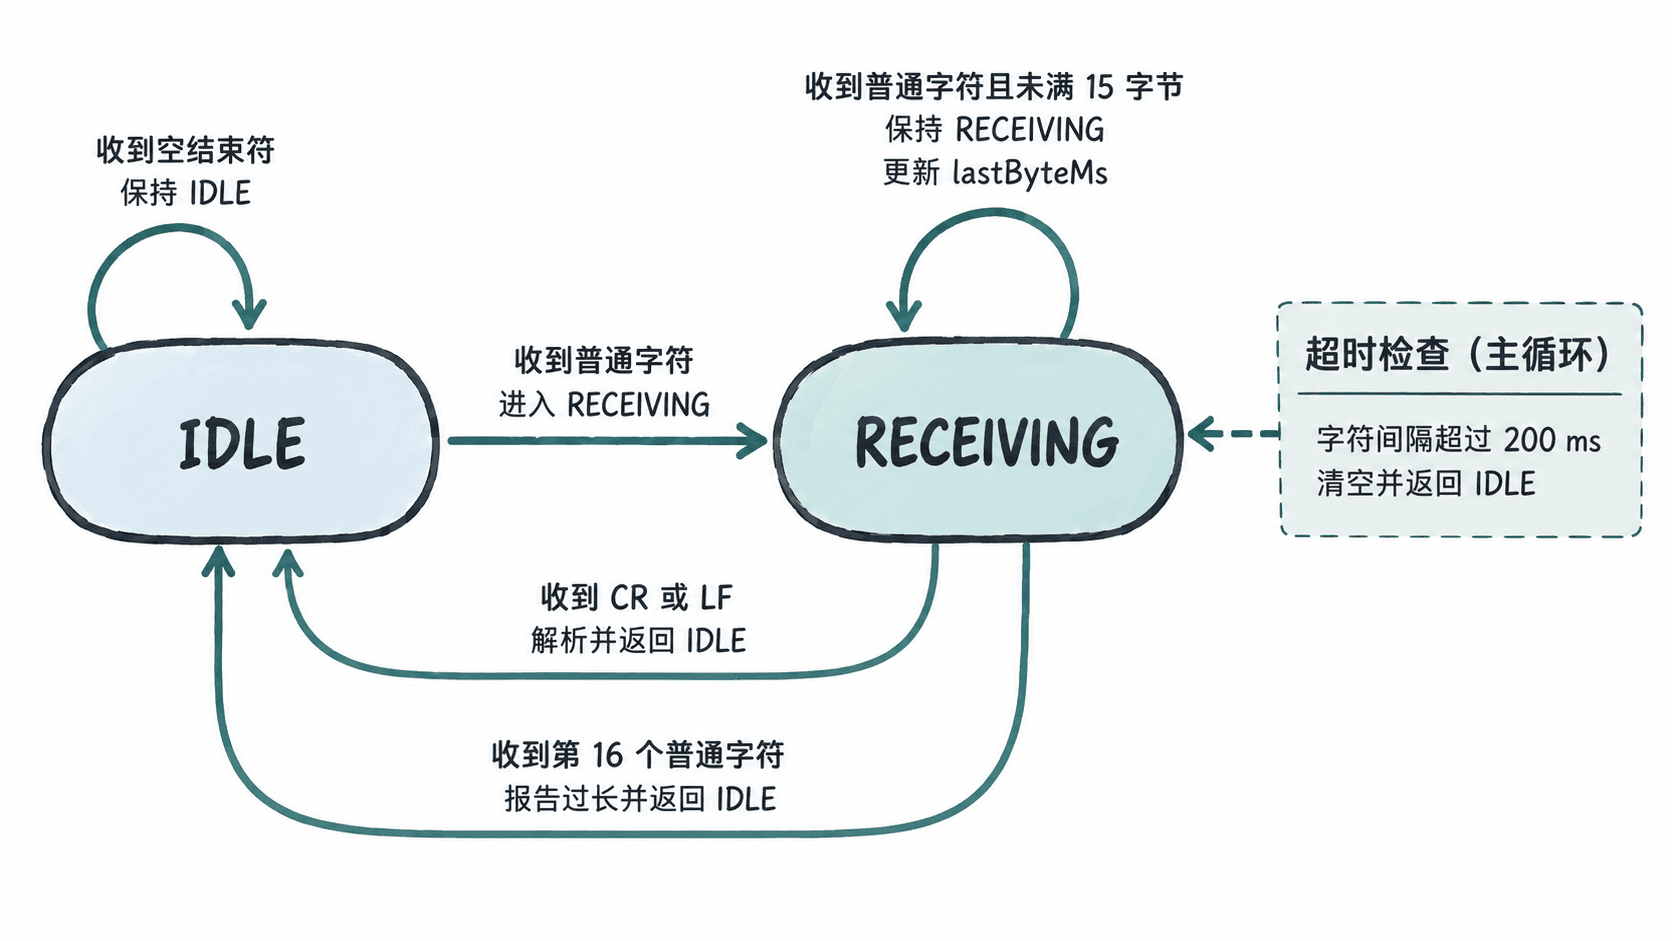
假设设备接受两条 ASCII 命令:LED ON 和 LED OFF。每条命令以回车或换行结束,最大命令长度为 15 字节,不包含终止符。两次有效字符到达之间超过 200 ms,就丢弃尚未完成的命令。
设置两个解析状态:
IDLE:等待第一个字符,没有未完成的命令。RECEIVING:已经收到部分字符,继续等待结束符或超时。
结束符到达时解析命令并回到 IDLE;超时或命令过长时清空缓冲区并回到 IDLE。命令完成是一次状态机动作,不必额外保留一个持续存在的 COMPLETE 状态。
这里的 200 ms 是字符间隔超时,不是从第一个字符开始计算的整条命令总时限。每收到一个有效字符,都需要刷新最后接收时间。
建立中断与主循环之间的事件队列
以下示例面向 Cortex-M 裸机 C 工程,使用 CMSIS 的 __get_PRIMASK、__disable_irq 和 __enable_irq。假定启动文件已经配置 SysTick,串口驱动已经启用接收中断。
约定 UART_RxIRQHandler() 由芯片实际 USART 中断处理函数在读取接收数据寄存器后调用;board_led_set() 和 board_uart_send() 需要由板级驱动提供,不同厂商的 USART 寄存器、LED 引脚和外设时钟配置不能直接通用。
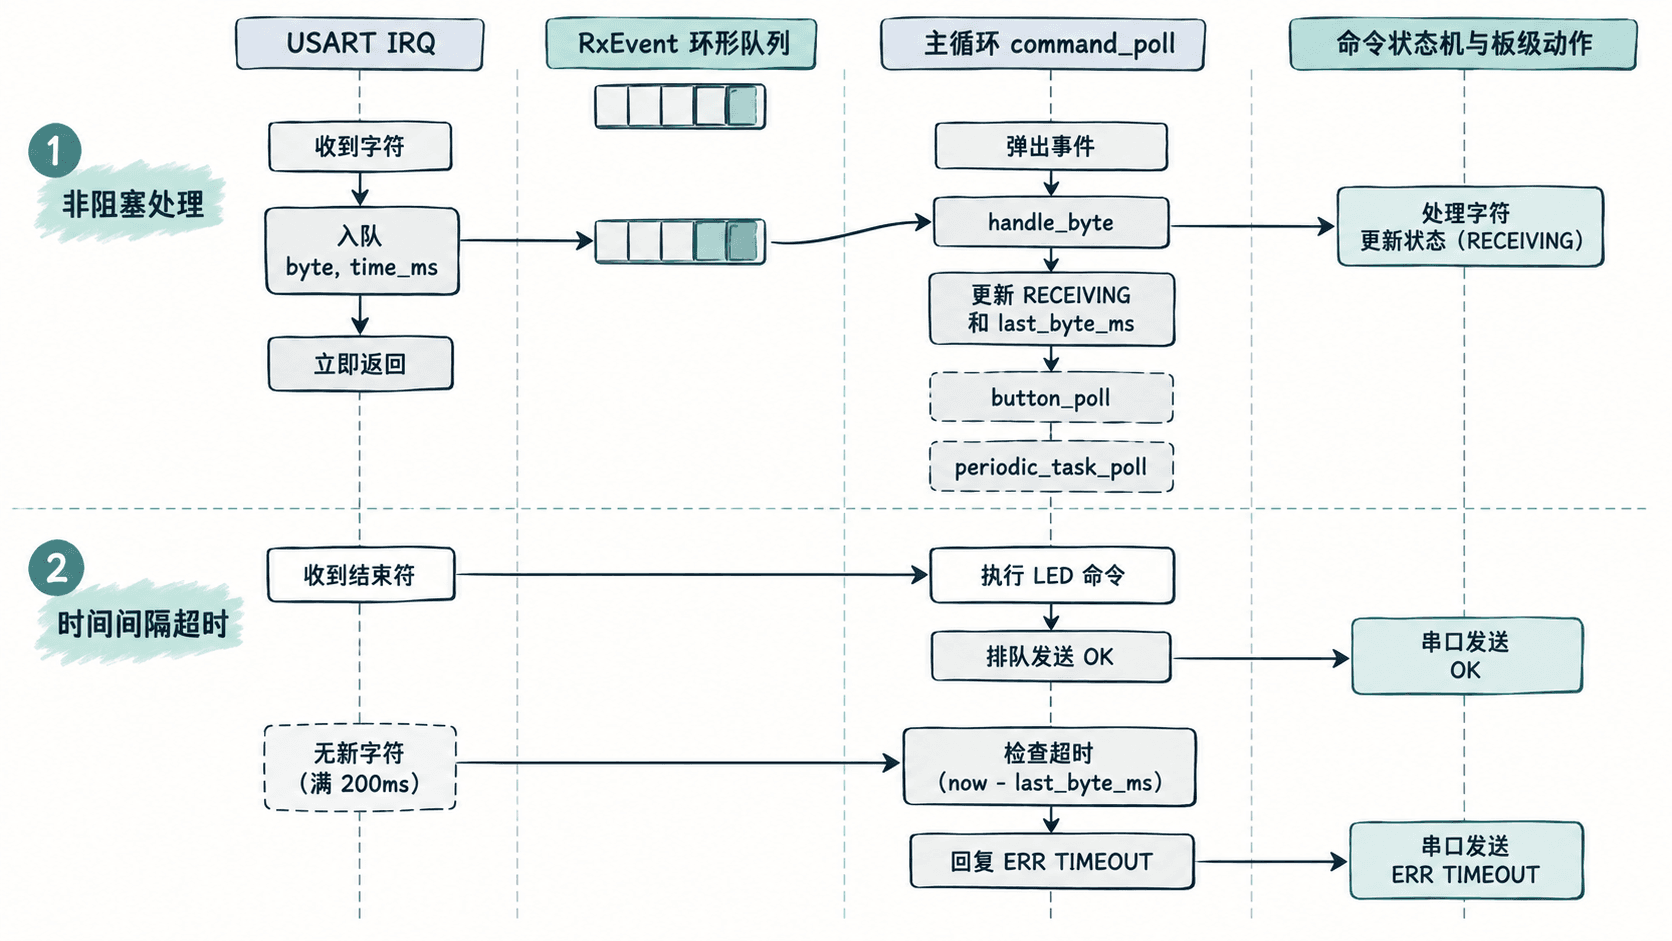
使用单生产者、单消费者的环形队列保存接收字节及到达时间。队列容量为 64,实际可存储 63 条事件,留一个位置区分满和空。中断只入队,不执行命令解析,也不等待发送完成。
下面是可放入工程的核心实现。它依赖 CMSIS 内核头文件以及上述板级驱动,属于片段示例;board_uart_send() 还应采用非阻塞发送缓冲区或 DMA,不能在内部忙等串口发送完成。
#include <stdint.h>
#include <stdbool.h>
#include <string.h>
#include "cmsis_gcc.h"  // GCC 工具链示例;其他工具链使用对应 CMSIS 头文件

#define QUEUE_SIZE 64u
#define CMD_MAX 15u
#define CMD_TIMEOUT_MS 200u

typedef struct {
    uint8_t byte;
    uint32_t time_ms;
} RxEvent;

typedef enum { IDLE, RECEIVING } CmdState;

static volatile uint32_t tick_ms;
static RxEvent queue[QUEUE_SIZE];
static volatile uint8_t head, tail;
static volatile bool overflow;
static CmdState state = IDLE;
static char command[CMD_MAX + 1u];
static uint8_t length;
static uint32_t last_byte_ms;

void SysTick_Handler(void) {
    ++tick_ms;
}

static uint32_t now_ms(void) {
    return tick_ms;
}

// 在实际 USART IRQ 中读取一个接收字节后调用。
void UART_RxIRQHandler(uint8_t byte) {
    uint8_t next = (uint8_t)((head + 1u) % QUEUE_SIZE);
    if (next == tail) {
        overflow = true;
        return;
    }
    queue[head].byte = byte;
    queue[head].time_ms = tick_ms;
    head = next;
}

static bool pop_event(RxEvent *event) {
    uint32_t mask = __get_PRIMASK();
    __disable_irq();
    bool available = head != tail;
    if (available) {
        *event = queue[tail];
        tail = (uint8_t)((tail + 1u) % QUEUE_SIZE);
    }
    if ((mask & 1u) == 0u) __enable_irq();
    return available;
}

static void reset_command(void) {
    state = IDLE;
    length = 0u;
}

static void execute_command(void) {
    command[length] = '\0';
    if (strcmp(command, "LED ON") == 0) {
        board_led_set(true);
        board_uart_send("OK ON\r\n");
    } else if (strcmp(command, "LED OFF") == 0) {
        board_led_set(false);
        board_uart_send("OK OFF\r\n");
    } else {
        board_uart_send("ERR CMD\r\n");
    }
}

static void handle_byte(uint8_t byte, uint32_t received_ms) {
    if (state == RECEIVING &&
        (uint32_t)(received_ms - last_byte_ms) >= CMD_TIMEOUT_MS) {
        board_uart_send("ERR TIMEOUT\r\n");
        reset_command();
    }

    if (byte == '\r' || byte == '\n') {
        if (state == RECEIVING) execute_command();
        reset_command();
        return;
    }

    if (byte < 32u || byte > 126u) {
        board_uart_send("ERR CHAR\r\n");
        reset_command();
        return;
    }

    if (length >= CMD_MAX) {
        board_uart_send("ERR LENGTH\r\n");
        reset_command();
        return;
    }

    command[length++] = (char)byte;
    last_byte_ms = received_ms;
    state = RECEIVING;
}

void command_poll(void) {
    RxEvent event;
    bool lost;
    uint32_t mask = __get_PRIMASK();
    __disable_irq();
    lost = overflow;
    if (lost) {
        overflow = false;
        tail = head;  // 数据丢失后放弃整个未处理批次
    }
    if ((mask & 1u) == 0u) __enable_irq();

    if (lost) {
        reset_command();
        board_uart_send("ERR OVERFLOW\r\n");
        return;
    }

    while (pop_event(&event)) {
        handle_byte(event.byte, event.time_ms);
    }

    if (state == RECEIVING &&
        (uint32_t)(now_ms() - last_byte_ms) >= CMD_TIMEOUT_MS) {
        reset_command();
        board_uart_send("ERR TIMEOUT\r\n");
    }
}
queue 由中断写入、主循环读取;使用短暂的临界区获取完整事件,并保护队列丢失后的复位操作。这里假设只有一个串口中断生产事件,且 UART_RxIRQHandler() 不会被多个生产者并发调用。
代码还假设 32 位 tick_ms 的读取在目标 Cortex-M 上具有原子性,SysTick 每 1 ms 递增一次。无符号减法能正确处理计数器回绕,只要待测时间间隔小于半个 32 位计数周期即可。对于 Cortex-M0/M0+,应按目标 CMSIS 工具链选用实际可用的内核头文件。
把状态机接入非阻塞主循环
初始化时需要设置系统时钟、LED GPIO、USART 和 SysTick。假设 SystemCoreClock 已更新为实际内核频率,下面使用 CMSIS 的 SysTick_Config() 建立 1 ms 节拍:
int main(void) {
    SystemCoreClockUpdate();
    board_led_init();
    board_uart_init();

    if (SysTick_Config(SystemCoreClock / 1000u) != 0u) {
        for (;;) { }  // SysTick 重装载值无效,停止启动
    }

    board_uart_enable_rx_irq();
    for (;;) {
        command_poll();
        button_poll();
        periodic_task_poll();
    }
}这是片段示例,依赖具体芯片的启动文件、时钟初始化以及 board_* 函数。button_poll() 和 periodic_task_poll() 也必须快速返回,不能包含 HAL_Delay() 一类的阻塞等待;若串口发送采用中断缓冲,发送缓冲已满时应快速报告或计数,不能原地等待。
预期结果:串口尚未收到完整命令时,主循环仍反复执行按键扫描和周期任务;收到 LED ON 加换行后,LED 点亮,串口返回:
OK ON收到 LED OFF 加换行后,LED 熄灭,并返回:
OK OFF本设计的执行关系是:USART 接收中断记录字节和时间,主循环从队列取出事件,解析器更新命令状态,板级驱动执行 LED 操作并排队回复。超时扫描放在每次事件批次处理之后,不需要启动一个专用的阻塞延时。
验证超时、队列溢出和任务响应
用 115200 bit/s、8 数据位、无校验、1 停止位配置串口调试工具,换行模式选择 LF。若板级串口配置使用其他波特率,应保持两端一致。采用串口工具分别发送以下输入,并核对 LED 与串口响应:
| 测试输入 | 预期响应 | 状态结果 |
|---|---|---|
LED ON + LF |
OK ON |
回到 IDLE,LED 点亮 |
LED OFF + LF |
OK OFF |
回到 IDLE,LED 熄灭 |
LED BAD + LF |
ERR CMD |
回到 IDLE |
LED 后静默超过 200 ms |
ERR TIMEOUT |
清空未完成命令 |
连续发送 16 个 A |
ERR LENGTH |
第 16 个字符触发复位 |
| 字符间隔始终小于 200 ms | 结束符到达后解析 | 不发生字符间隔超时 |
超时测试应保证主循环持续执行,并以接收事件记录的时间戳判断字符间隔。若主循环被其他任务长期占用,即使字符已进入队列,回复也会延迟。应统计 command_poll() 最长调用间隔,并确保它明显小于期望的 200 ms 响应时间。
队列溢出需要通过暂停主循环消费者、持续向 USART 注入超过队列容量的字符来复现。恢复消费者后,应收到 ERR OVERFLOW,未完成命令被丢弃。测试时也应检查硬件 USART 是否出现接收溢出标志;硬件丢字节与软件队列满不是同一种故障,芯片驱动需要独立清除和统计硬件错误。
处理容易忽略的边界
首先,时间戳应在接收中断中获取,而不是出队时才读取。否则主循环忙碌 300 ms 后一次性取出多个旧字符,可能把原本相隔很久的字符错误地当成连续命令。当前实现也会检查相邻事件的时间差,避免旧事件掩盖超时。
其次,CRLF 两字符结尾需要特殊对待。当前状态机在处理 CR 后返回 IDLE,紧接着的 LF 在空闲状态被忽略,因此不会执行两次命令,也不会回复多余的错误。
再次,若输入超过 15 字节后继续发送剩余字符,当前简化实现会复位并把后续字符视为新命令。实际设备建议增加 DISCARDING 状态:出现超长或非法字符后,一直丢弃到 CR/LF,再返回 IDLE,避免错误尾部意外组成有效命令。
最后,接收与发送应分别管理容量。若 board_uart_send() 的发送缓冲已满,应记录发送失败并制定丢弃或重试策略;若需要保证每条命令都有回复,可以加入发送事件队列和独立发送状态机。不要为了保证回复成功而在串口接收处理中无限等待 TX 空闲。
验收时同时观察三项指标:完整命令执行正确、200 ms 字符间隔超时能够恢复解析器、持续串口输入期间按键与周期任务仍正常工作。这三项同时成立,才说明命令状态机确实接入了非阻塞事件循环。