
单片机与物联网 / 系统课时
从 map 文件核对固件空间占用
从 map 文件核对固件空间占用
裸机固件编译成功,不代表 Flash 和 SRAM 的空间分配一定正确。本课使用 GNU Arm 工具链的 size、nm 和链接器 map 文件,核对代码、常量、初始化数据、零初始化数据以及栈和堆的占用,最终判断固件能否安全装入目标芯片。
学习目标
- 读懂 ELF 的主要段、
size输出与 map 文件中的地址和大小。 - 根据链接脚本计算 Flash、SRAM 的实际占用和剩余空间。
- 定位体积异常的符号,并验证栈、堆和初始化数据是否被正确预留。
明确芯片内存与链接布局
以一颗具有 128 KiB Flash、32 KiB SRAM 的 Cortex-M 微控制器为例,假设链接脚本使用以下存储区域:
| 区域 | 起始地址 | 容量 | 结束地址(不含) |
|---|---|---|---|
| Flash | 0x08000000 |
131072 B | 0x08020000 |
| SRAM | 0x20000000 |
32768 B | 0x20008000 |
这是教学示例的内存布局,不代表所有 Cortex-M 芯片。实际项目必须从芯片数据手册和链接脚本确认地址与容量,尤其要注意 Bootloader、保留 Flash 页及多个 SRAM Bank。
GNU ld 的链接脚本通过 MEMORY 声明物理区域,再将输出节分配到区域中。下面是用于理解空间占用的片段示例,依赖工程已有的完整启动代码、链接脚本和其他输出节定义,不能直接作为完整链接脚本使用。
MEMORY
{
  FLASH (rx)  : ORIGIN = 0x08000000, LENGTH = 128K
  RAM   (rwx) : ORIGIN = 0x20000000, LENGTH = 32K
}

SECTIONS
{
  .text :
  {
    KEEP(*(.isr_vector))
    *(.text*)
    *(.rodata*)
  } > FLASH

  .data :
  {
    *(.data*)
  } > RAM AT > FLASH

  .bss (NOLOAD) :
  {
    *(.bss*)
    *(COMMON)
  } > RAM
}
其中 .text 放在 Flash;.data 运行于 SRAM,但初始化值存放在 Flash;.bss 运行于 SRAM,启动时清零,不需要在 Flash 中存储同等大小的初始化内容。完整工程还应处理节对齐、初始化数组、栈堆、加载地址符号等内容。
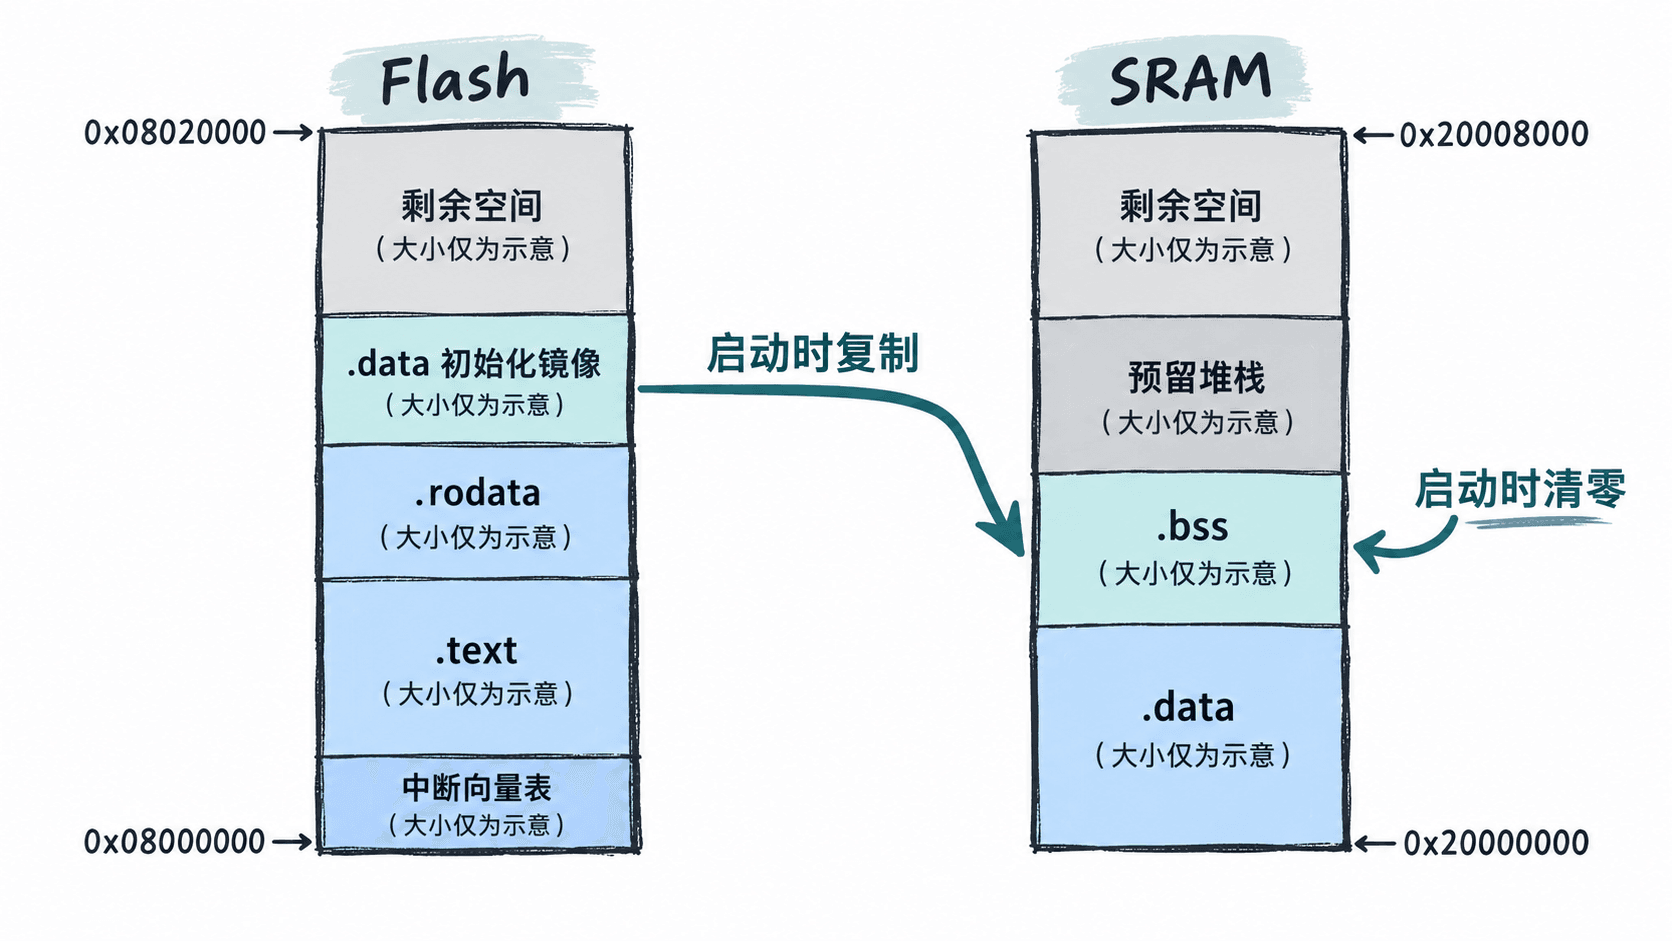
使用 size 快速检查各段
假设已使用 arm-none-eabi-gcc 完成编译与链接,得到 build/firmware.elf。在工程根目录运行:
arm-none-eabi-size -B build/firmware.elf预期输出(示例固件):
   text    data     bss     dec     hex filename
  24576    1024    4096   29696    7400 build/firmware.elf
这里的数值是教学样例,实际输出取决于固件。GNU size -B 使用 Berkeley 格式汇总段,不能直接把三个数字当作硬件存储空间的最终证明。
text = 24576 B:通常包含代码、只读常量及其他被归入只读或可加载内容的节。data = 1024 B:通常是需要运行时 RAM、且具有初始化内容的可写数据。bss = 4096 B:通常是不占用同等初始化镜像空间、但运行时必须占用 RAM 的零初始化或未初始化静态数据。dec = 29696 B:三列之和,不是单独的 Flash 占用,也不是 SRAM 占用。
在这个简化布局中,假设没有额外加载节和填充开销,可初步估算 Flash 使用 24576 + 1024 = 25600 B,SRAM 静态使用 1024 + 4096 = 5120 B。由于 .data 的初始值同时占用 Flash 加载空间和 SRAM 运行空间,不能只把 text 作为固件的 Flash 总量。
继续检查节的具体地址与属性:
arm-none-eabi-size -A -x build/firmware.elf
arm-none-eabi-objdump -h build/firmware.elf
预期结果:第一条命令按节列出十六进制大小和地址;第二条命令显示节的大小、VMA(运行地址)、LMA(加载地址)及属性。对于示例中的 .data,应看到运行地址位于 0x20000000 附近,加载地址位于 Flash 区域。具体节名称与地址由实际链接结果决定。
从 map 文件核对真实地址与大小
GNU ld 可以在链接阶段生成 map 文件。对于直接通过 GCC 驱动链接的工程,添加 -Wl,-Map=build/firmware.map,其中 -Wl, 表示将参数转交给链接器。
下面给出完整的检查命令。前提是工程已经产生 ELF 和对应的 map 文件,命令在工程根目录执行。
arm-none-eabi-size -B build/firmware.elf
arm-none-eabi-nm -S --size-sort --radix=d build/firmware.elf
预期结果:第一条打印段大小汇总;第二条按符号大小排序并输出十进制大小,末尾可看到较大的函数、静态数组或全局对象。符号列表依赖 ELF 中保留的符号信息,经过剥离的 ELF 可能无法提供完整结果。
查看 build/firmware.map 时,重点寻找以下内容:
Memory Configuration:确认 FLASH、RAM 的起始地址及长度与芯片实际分配一致。.text和.rodata:确认代码与常量的起始地址、大小及所属目标文件。.data:确认其 VMA 在 SRAM,加载地址 LMA 在 Flash,同时确认初始化镜像末尾未越过 Flash 边界。.bss:确认其起始地址、结束地址和大小,并检查是否还有.noinit、.heap等 SRAM 节。- 填充与对齐:留意 map 文件中的
*fill*及地址间隙,不能简单把所有符号大小相加当作最终节占用。
例如,假设 map 文件显示 .data 的 VMA 为 0x20000000,大小为 0x400,LMA 为 0x08006000,则它运行时占用 SRAM 的 0x20000000 至 0x200003FF,并在 Flash 的 0x08006000 至 0x080063FF 保存初始化镜像。
如果 .bss 紧接 .data,大小 0x1000,那么静态数据结束地址为 0x20001400,共占用 0x1400 = 5120 B。但这仅是指定布局下的示例计算,其他 SRAM 节仍须计入。
计算剩余 SRAM 并预留栈堆
沿用 32 KiB SRAM 和 5120 B 静态数据的示例,假设工程为主栈预留 4096 B,为堆预留 2048 B,且没有其他 SRAM 占用,则可计算:
| SRAM 项目 | 占用字节 |
|---|---|
.data |
1024 |
.bss |
4096 |
| 主栈预留 | 4096 |
| 堆预留 | 2048 |
| 合计 | 11264 |
| 剩余 | 21504 |
计算方式是 32768 - 1024 - 4096 - 4096 - 2048 = 21504 B,即约 21 KiB。这里的剩余空间是预算意义上的余量,不是程序运行时自动检测出的空闲 RAM。
需要注意,栈和堆的预留方式由工程决定。某些链接脚本使用符号声明最低堆栈需求,某些工程使用 NOLOAD 节实际占位,也有工程直接将栈顶设置为 RAM 末端。不能在已有预留节的基础上再次扣减相同栈堆容量。
对于 Cortex-M,初始主栈指针通常来自中断向量表第一个字。必须检查它是否指向允许的 SRAM 栈顶,同时确保栈向低地址增长时不会覆盖静态数据或堆。
若启用 RTOS,还要额外计算线程栈、控制块及动态分配的任务资源。单凭主栈预留 4096 B,无法证明所有任务栈都安全。
排查固件体积异常与验证结果
假设某次修改后,.bss 从 4096 B 增长到 12288 B,而 .text 几乎不变。优先检查是否引入了大型静态缓冲区,例如 uint8_t rx_buffer[8192]。该数组通常会额外消耗 8 KiB SRAM,但不会因此增加同等体积的 Flash 初始化镜像。
定位时执行:
arm-none-eabi-nm -S --size-sort --radix=d build/firmware.elf
arm-none-eabi-readelf -l build/firmware.elf预期结果:nm 可帮助找出最大的符号;readelf -l 显示 ELF 程序头中的可加载段、文件大小和内存大小,便于核对加载地址与实际镜像布局。具体数值取决于 ELF 文件。
对于异常占用,可以按以下方式判断:
| 现象 | 优先检查 | 修正方向 |
|---|---|---|
.text 显著增加 |
新增函数、库依赖、只读常量 | 删除无用功能、按需启用节回收 |
.data 显著增加 |
带非零初值的全局或静态变量 | 判断能否改为只读常量或零初始化数据 |
.bss 显著增加 |
大型数组、缓存、静态对象 | 缩小容量、复用缓冲区或调整内存布局 |
size 正常但运行崩溃 |
栈溢出、堆耗尽、地址配置错误 | 检查栈水位、内存边界和异常现场 |
若工程使用 GCC 的函数节与数据节划分,可以启用 -ffunction-sections -fdata-sections,并在链接时使用 -Wl,--gc-sections 回收未引用节。要同时保留中断向量表等必需内容,例如在链接脚本中使用 KEEP(*(.isr_vector)),避免错误清理。
最终验收应同时满足三个条件:Flash 所有加载内容均处于允许的 Flash 范围;全部 SRAM 输出节和栈堆预留互不重叠且未越界;真实运行中的栈和堆峰值没有超过预算。建议对比优化前后的 map 文件,再通过断点、栈水位检测及长时间运行测试验证,不能只凭链接成功判断内存安全。