
单片机与物联网 / 系统课时
实现采集与显示
实现采集与显示
本课完成环境数据从传感器到 OLED 的最小闭环:周期读取原始值,过滤偶发抖动,换算成工程单位,再刷新屏幕。最终效果是温度、湿度和空气质量按固定周期更新,单次采集失败时界面不会立即跳成无效数值。
学习目标
- 使用非阻塞周期调度触发传感器采集
- 对连续采样值进行简单滑动平均
- 将处理后的数据格式化并显示到 OLED
建立采集处理链
采集链路依次包含读取原始值、合法性检查、滤波、单位换算、更新数据快照和刷新显示。这里需要同时追踪多个步骤和异常分支,先明确流程再编码更不容易漏掉失败处理。
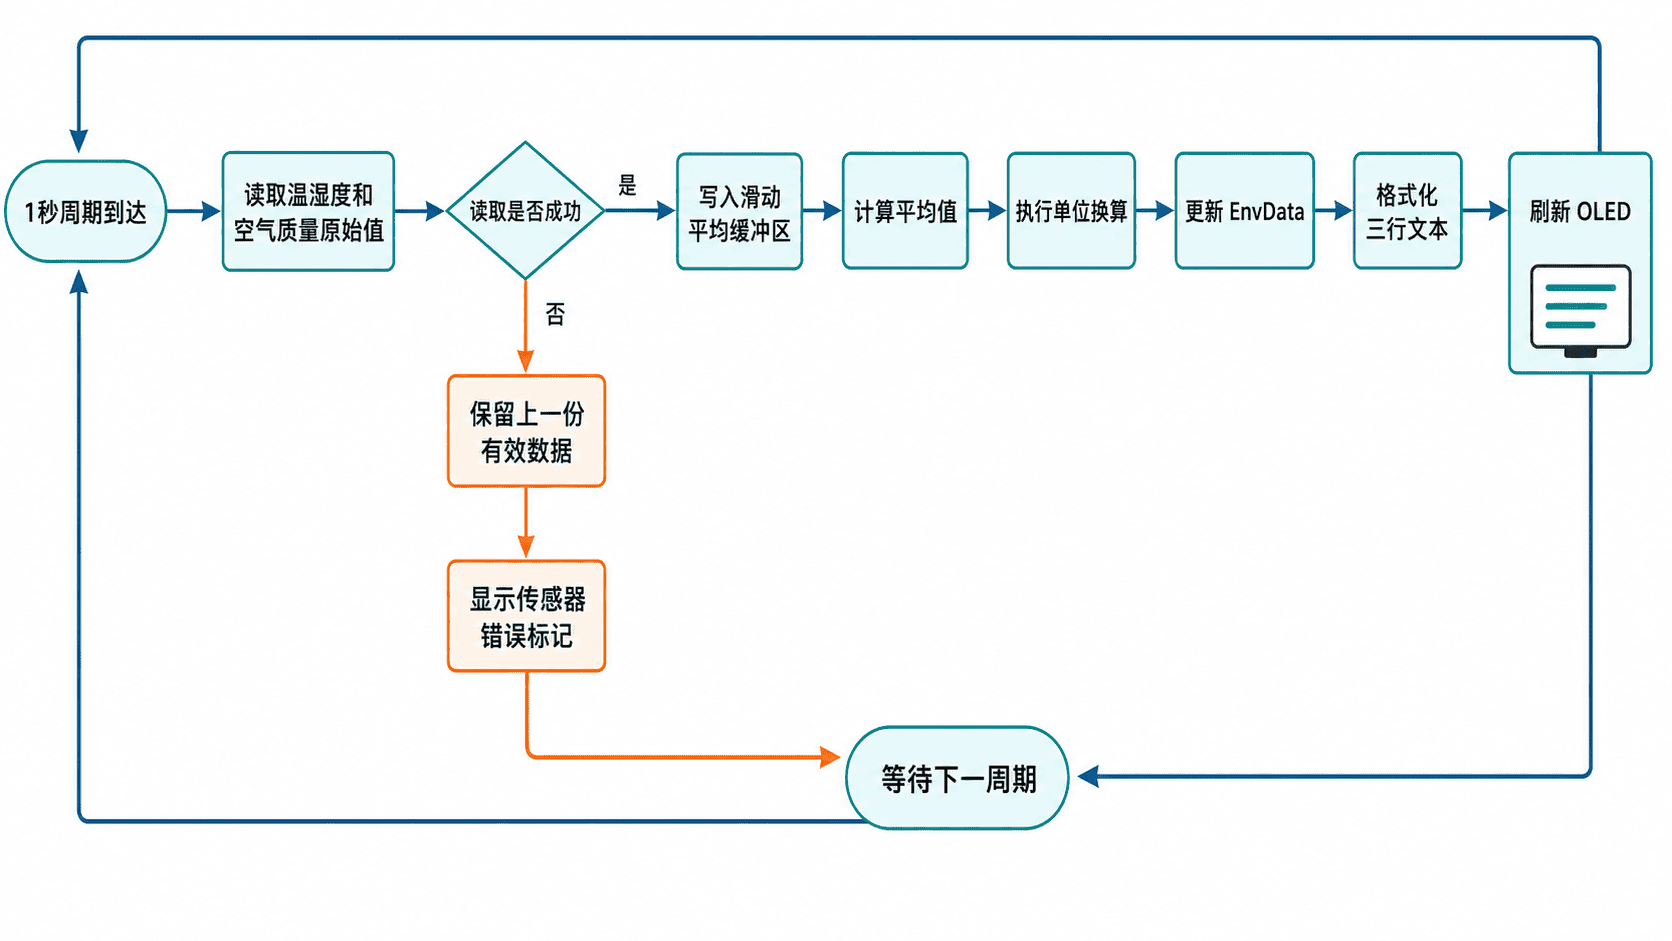
滑动平均适合处理短时噪声。窗口长度过大会让显示响应变慢,本例使用 4 个样本,在稳定性与实时性之间取折中。不同传感器的原始值范围和换算公式应以其数据手册为准。
编写周期采集代码
下面是应用层片段示例,依赖工程中已经实现的 Sensor_ReadRaw、OLED_Clear、OLED_DrawString、OLED_Refresh 和 STM32 HAL 的 HAL_GetTick。代码展示完整的调度、滤波和显示逻辑,但需与具体驱动文件一起编译。
#include "main.h"
#include <stdbool.h>
#include <stdint.h>
#include <stdio.h>

#define SAMPLE_PERIOD_MS 1000U
#define FILTER_SIZE 4U

typedef struct {
    float temperature_c;
    float humidity_pct;
    float air_quality_ppm;
    bool valid;
} EnvData;

typedef struct {
    float values[FILTER_SIZE];
    uint8_t index;
    uint8_t count;
} MovingAverage;

static MovingAverage temp_filter;
static MovingAverage hum_filter;
static MovingAverage air_filter;
static EnvData latest_data;
static uint32_t last_sample_ms;

bool Sensor_ReadRaw(uint16_t *temp_raw, uint16_t *hum_raw, uint16_t *air_raw);
void OLED_Clear(void);
void OLED_DrawString(uint8_t x, uint8_t y, const char *text);
void OLED_Refresh(void);

static float Filter_Update(MovingAverage *filter, float value)
{
    filter->values[filter->index] = value;
    filter->index = (uint8_t)((filter->index + 1U) % FILTER_SIZE);

    if (filter->count < FILTER_SIZE) {
        filter->count++;
    }

    float sum = 0.0f;
    for (uint8_t i = 0U; i < filter->count; i++) {
        sum += filter->values[i];
    }
    return sum / filter->count;
}

static void Display_Render(const EnvData *data)
{
    char line[24];

    OLED_Clear();
    if (!data->valid) {
        OLED_DrawString(0U, 0U, "Sensor error");
        OLED_Refresh();
        return;
    }

    snprintf(line, sizeof(line), "Temp: %.1f C", data->temperature_c);
    OLED_DrawString(0U, 0U, line);
    snprintf(line, sizeof(line), "Hum : %.1f %%", data->humidity_pct);
    OLED_DrawString(0U, 16U, line);
    snprintf(line, sizeof(line), "Air : %.0f ppm", data->air_quality_ppm);
    OLED_DrawString(0U, 32U, line);
    OLED_Refresh();
}

void EnvMonitor_Process(void)
{
    uint32_t now = HAL_GetTick();
    if ((uint32_t)(now - last_sample_ms) < SAMPLE_PERIOD_MS) {
        return;
    }
    last_sample_ms = now;

    uint16_t temp_raw;
    uint16_t hum_raw;
    uint16_t air_raw;

    if (!Sensor_ReadRaw(&temp_raw, &hum_raw, &air_raw)) {
        latest_data.valid = false;
        Display_Render(&latest_data);
        return;
    }

    float temperature_c = (float)temp_raw / 100.0f;
    float humidity_pct = (float)hum_raw / 100.0f;
    float air_quality_ppm = (float)air_raw;

    latest_data.temperature_c = Filter_Update(&temp_filter, temperature_c);
    latest_data.humidity_pct = Filter_Update(&hum_filter, humidity_pct);
    latest_data.air_quality_ppm = Filter_Update(&air_filter, air_quality_ppm);
    latest_data.valid = true;

    Display_Render(&latest_data);
}
在 while (1) 中持续调用 EnvMonitor_Process() 即可。函数通过时间差判断周期,不使用长时间 HAL_Delay(),因此主循环仍可处理通信、按键和告警任务。预期结果
OLED 每约 1 秒刷新一次:
Temp: 25.3 C
Hum : 61.8 %
Air : 420 ppm

读取失败时显示:
Sensor error
实际数值和刷新时刻会随传感器、系统时钟及执行延迟变化。
校准、显示与验证
示例假设温湿度原始值放大了 100 倍,空气质量原始值已经是 ppm。接入真实器件时,应把换算公式封装在传感器服务中,而不是散落在显示代码里。OLED 只接收工程单位,便于后续更换屏幕或把同一数据发送到串口。
snprintf 的目标缓冲区必须足够大,并注意部分嵌入式 C 库默认未启用浮点格式化。若屏幕不显示浮点数,可在链接选项中启用浮点 printf,或改用整数和小数部分拼接。
验证时先使用固定原始值检查单位换算和 OLED 排版,再接入真实传感器。若数值不更新,依次检查 HAL_GetTick() 是否递增、Sensor_ReadRaw() 是否返回成功、I2C 或 SPI 总线是否有应答,以及 OLED 刷新函数是否真正发送显存。
若显示抖动明显,可适当增大滤波窗口;若变化响应太慢,则减小窗口。窗口调整后应同时观察稳定性和延迟,不能只追求平滑。