
单片机与物联网 / 系统课时
输入捕获测量
输入捕获测量
本课使用定时器输入捕获记录外部脉冲的边沿计数值,并由相邻边沿之间的差值计算周期、频率、高电平宽度和占空比。完成后,你将掌握从“边沿时间戳”还原信号参数的基本方法。
学习目标
- 理解输入捕获锁存计数值的工作过程
- 计算外部脉冲的周期、频率和高电平时间
- 处理计数器回绕与低频测量边界
输入捕获的测量思路
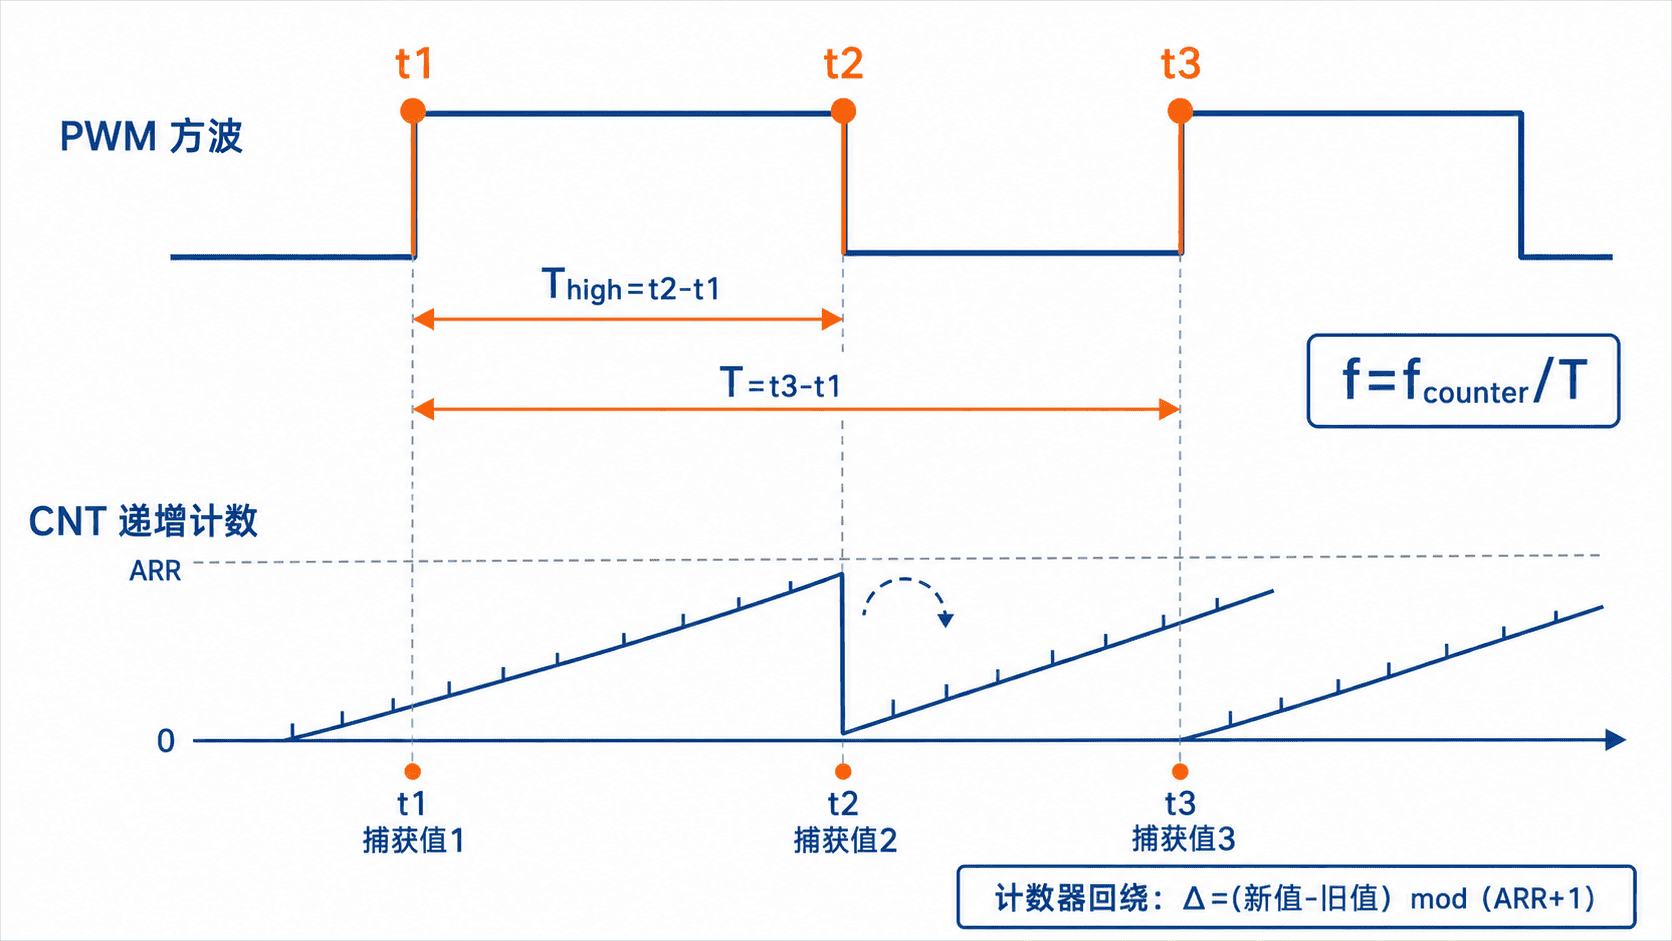
定时器持续按固定频率计数。当输入端出现指定边沿时,硬件会把当前计数器值锁存到捕获寄存器,并触发中断或 DMA 请求。软件只需读取时间戳,不必在中断中自行读取 GPIO 电平和系统时间。
测量一个完整 PWM 周期至少需要三个边沿:第一次上升沿记为 ,下降沿记为 ,下一次上升沿记为 。于是:
配置定时器与输入通道
示例使用 1 MHz 计数频率,因此每个计数对应 1 μs。将输入通道配置为直接输入模式,开启捕获中断,初始极性选择上升沿,数字滤波可从较小值开始,再根据信号噪声调整。
若使用 16 位定时器并将 ARR 设为 65535,单次计数范围为 65.536 ms。没有额外统计溢出次数时,只适合测量周期短于该范围的信号。
记录三个边沿并计算
下面是片段示例,依赖 CubeMX 已生成 htim2,并把外部信号连接到 TIM2 Channel 1。回调函数在上升沿、下降沿和下一次上升沿之间切换捕获极性。
#include "main.h"

extern TIM_HandleTypeDef htim2;

static volatile uint32_t first_rising = 0U;
static volatile uint32_t working_high_ticks = 0U;
static volatile uint32_t measured_high_ticks = 0U;
static volatile uint32_t measured_period_ticks = 0U;
static volatile uint8_t capture_state = 0U;
static volatile uint8_t measurement_ready = 0U;

static uint32_t tick_diff(uint32_t newer, uint32_t older, uint32_t modulo)
{
    return (newer >= older)
        ? (newer - older)
        : (modulo - older + newer);
}

void input_capture_start(void)
{
    capture_state = 0U;
    measurement_ready = 0U;
    __HAL_TIM_SET_CAPTUREPOLARITY(
        &htim2,
        TIM_CHANNEL_1,
        TIM_INPUTCHANNELPOLARITY_RISING
    );
    HAL_TIM_IC_Start_IT(&htim2, TIM_CHANNEL_1);
}

void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)
{
    if (htim->Instance != TIM2 || htim->Channel != HAL_TIM_ACTIVE_CHANNEL_1)
    {
        return;
    }

    const uint32_t captured = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1);
    const uint32_t modulo = __HAL_TIM_GET_AUTORELOAD(htim) + 1U;

    if (capture_state == 0U)
    {
        first_rising = captured;
        capture_state = 1U;
        __HAL_TIM_SET_CAPTUREPOLARITY(
            htim,
            TIM_CHANNEL_1,
            TIM_INPUTCHANNELPOLARITY_FALLING
        );
    }
    else if (capture_state == 1U)
    {
        working_high_ticks = tick_diff(captured, first_rising, modulo);
        capture_state = 2U;
        __HAL_TIM_SET_CAPTUREPOLARITY(
            htim,
            TIM_CHANNEL_1,
            TIM_INPUTCHANNELPOLARITY_RISING
        );
    }
    else
    {
        measured_period_ticks = tick_diff(captured, first_rising, modulo);
        measured_high_ticks = working_high_ticks;
        first_rising = captured;
        measurement_ready = 1U;
        capture_state = 1U;
        __HAL_TIM_SET_CAPTUREPOLARITY(
            htim,
            TIM_CHANNEL_1,
            TIM_INPUTCHANNELPOLARITY_FALLING
        );
    }
}
主循环读取结果时,应先复制由中断更新的变量,再完成除法运算,避免在中断中执行耗时计算。
void print_capture_result(void)
{
    if (measurement_ready == 0U)
    {
        return;
    }

    __disable_irq();
    const uint32_t period = measured_period_ticks;
    const uint32_t high = measured_high_ticks;
    measurement_ready = 0U;
    __enable_irq();

    if (period == 0U)
    {
        return;
    }

    const uint32_t frequency_hz = 1000000U / period;
    const uint32_t duty_x100 = (high * 10000U) / period;

    printf(
        "period=%lu us, frequency=%lu Hz, high=%lu us, duty=%lu.%02lu%%\r\n",
        period,
        frequency_hz,
        high,
        duty_x100 / 100U,
        duty_x100 % 100U
    );
}
预期输出
period=1000 us, frequency=1000 Hz, high=250 us, duty=25.00%动态值会随输入信号变化。串口波特率、端口和日志时间等环境参数应按实际工程设置。
处理回绕与异常信号
tick_diff() 可以处理两个边沿之间最多发生一次计数器回绕的情况。如果被测周期可能跨越多次溢出,应在更新中断中累计溢出次数,或者改用 32 位定时器和更低的计数频率。
输入悬空、抖动或噪声会产生伪边沿,使结果突然变小。应为输入端设置确定的上拉或下拉状态,并合理配置数字滤波。信号停止时还需要加入超时判断,避免界面一直显示最后一次测量值。
验证方法
可用另一个定时器输出已知的 1 kHz、25% 占空比 PWM,再将输出引脚连接到输入捕获引脚。串口结果应接近周期 1000 μs、高电平 250 μs、频率 1000 Hz 和占空比 25%。
测量偏差为固定倍数时,通常是定时器输入时钟或预分频器计算错误。结果偶发跳变时,优先检查接地、连线、输入滤波和中断处理是否及时。