
单片机与物联网 / 系统课时
独立看门狗
独立看门狗
独立看门狗使用独立低速时钟计数,即使主时钟或任务调度异常,仍能在超时后复位 MCU。本课完成超时时间配置、复位原因识别和喂狗位置设计,并通过故障注入验证保护是否真正生效。
学习目标
- 根据 LSI 频率、预分频和重装载值估算看门狗超时时间
- 使用 STM32 HAL 初始化独立看门狗并识别看门狗复位
- 将喂狗动作放在健康检查之后,避免故障任务掩盖系统失控
工作机制与超时计算
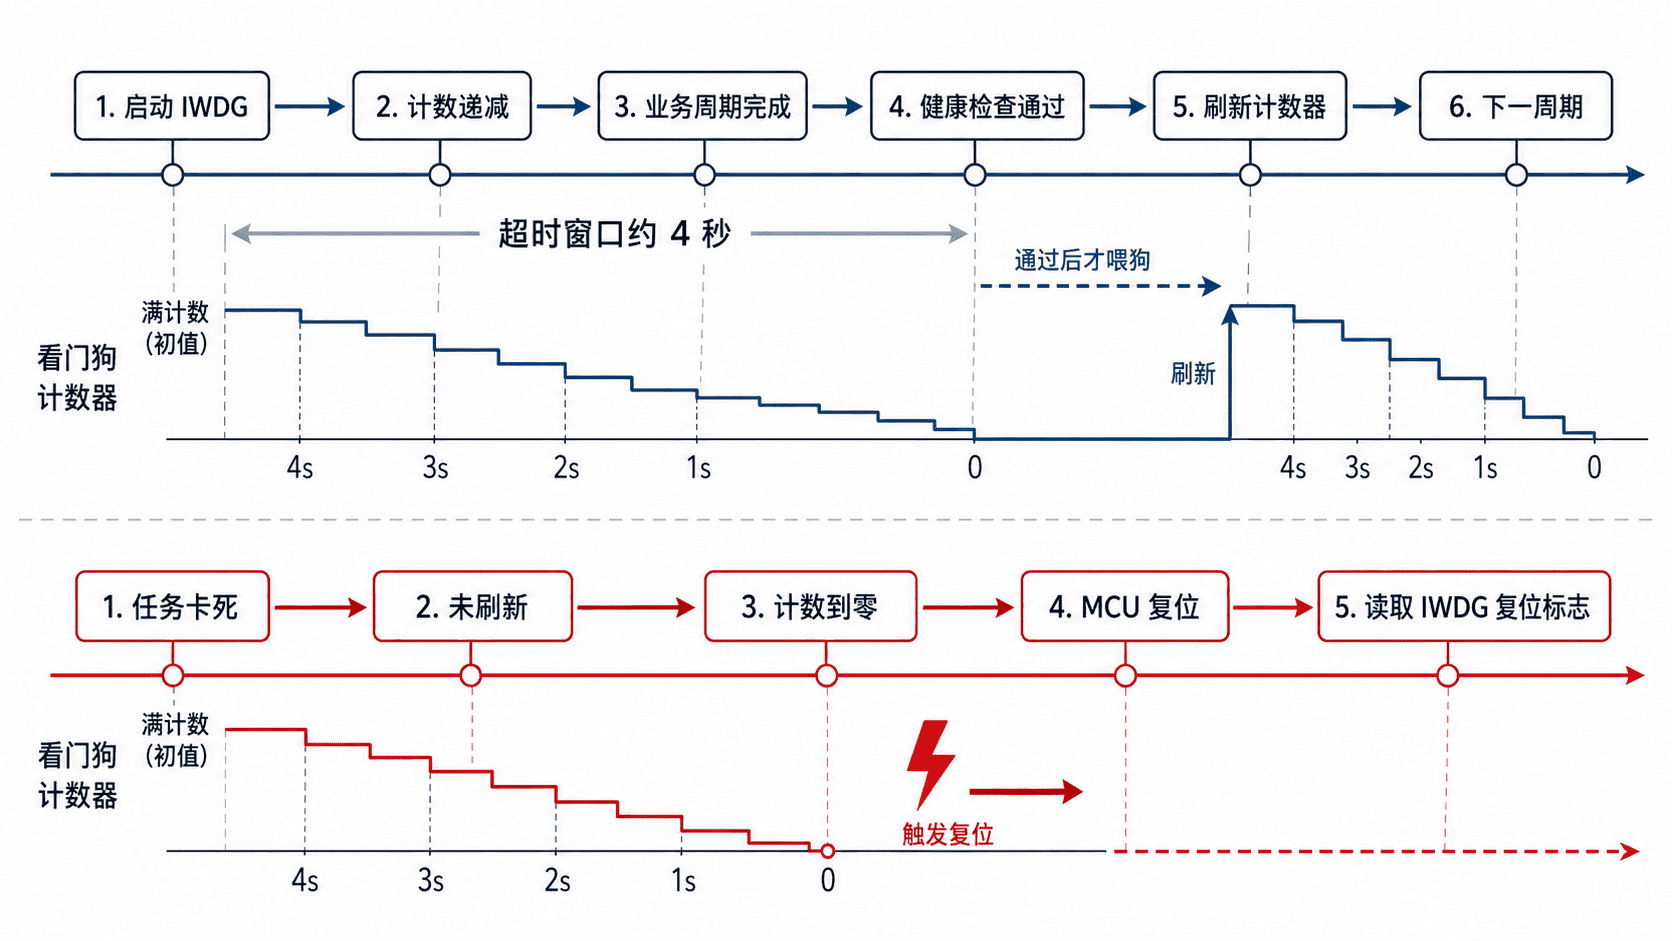
独立看门狗 IWDG 由 LSI 驱动,启动后通常不能由软件关闭。递减计数器到零时,硬件直接产生系统复位;程序必须在超时前写入重装载值,也就是“喂狗”。超时时间可近似表示为:
例如按 LSI 为 32 kHz、预分频为 64、重装载值为 1999 估算,超时时间约为 4 秒。LSI 存在器件与温度偏差,量产产品应根据芯片手册范围或实测频率留出裕量。
配置与喂狗实现
初始化前先读取复位标志,因为清除标志后无法再判断上一次是否由 IWDG 触发。启动看门狗后,主循环只有在关键模块本轮均正常时才刷新计数器。
下面是片段示例,依赖 STM32CubeMX 已生成时钟、GPIO、串口初始化函数,以及项目中的 Sensor_Poll()、Communication_Process() 和 Output_Apply()。示例通过 TEST_IWDG_TIMEOUT 宏停止喂狗,用于验证复位路径。
#include "main.h"
#include <stdbool.h>
#include <stdio.h>

IWDG_HandleTypeDef hiwdg;

static void MX_IWDG_Init(void)
{
    hiwdg.Instance = IWDG;
    hiwdg.Init.Prescaler = IWDG_PRESCALER_64;
    hiwdg.Init.Reload = 1999;
    hiwdg.Init.Window = IWDG_WINDOW_DISABLE;

    if (HAL_IWDG_Init(&hiwdg) != HAL_OK) {
        Error_Handler();
    }
}

int main(void)
{
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_USART2_UART_Init();

    bool reset_by_iwdg =
        (__HAL_RCC_GET_FLAG(RCC_FLAG_IWDGRST) != RESET);
    __HAL_RCC_CLEAR_RESET_FLAGS();

    printf("reset_cause=%s\r\n",
           reset_by_iwdg ? "iwdg" : "power_or_other");

    MX_IWDG_Init();
    printf("watchdog_started timeout≈4s\r\n");

    for (;;) {
        bool cycle_ok = true;

        cycle_ok &= (Sensor_Poll() == HAL_OK);
        cycle_ok &= (Communication_Process() == HAL_OK);
        cycle_ok &= (Output_Apply() == HAL_OK);

#ifdef TEST_IWDG_TIMEOUT
        /* 运行 5 秒后故意停止喂狗,验证硬件能否自动复位。 */
        if (HAL_GetTick() > 5000U) {
            cycle_ok = false;
        }
#endif

        if (cycle_ok) {
            HAL_IWDG_Refresh(&hiwdg);
        }

        HAL_Delay(100);
    }
}
正常运行时的预期输出如下。
reset_cause=power_or_other
watchdog_started timeout≈4s
启用 TEST_IWDG_TIMEOUT 后,程序运行约 5 秒停止喂狗,再经过约 4 秒发生复位。重启后的预期输出如下,实际时间会受 LSI 偏差影响。
reset_cause=iwdg
watchdog_started timeout≈4s
喂狗位置的设计原则
不要在定时器中断、空闲任务或单个高优先级任务中无条件喂狗。这样即使业务任务已经死锁,喂狗代码仍可能继续执行,看门狗就失去了发现系统失控的能力。
更可靠的方式是由监控任务收集多个关键任务的心跳。每个任务只有完成一次有效工作周期后才更新心跳,监控任务确认所有心跳都在限定时间内变化,才统一刷新 IWDG。
超时时间要大于系统最坏正常执行时间,包括 Flash 擦写、通信重试、低功耗唤醒和临界区延迟;同时又不能大到故障长期得不到恢复。若正常业务可能持续阻塞,应重构为可分段执行,而不是频繁无条件喂狗。
验证与常见失败
验证不能只看初始化函数返回成功。应主动制造一次可控卡死或停止喂狗,确认 MCU 确实复位,并在启动日志中看到 IWDG 复位标志。随后关闭测试宏,确认正常负载下不会误复位。
若设备持续复位,先检查 LSI 实际频率、预分频和重装载值是否与计算一致,再确认初始化后是否有一条正常路径能够及时刷新。若故障注入后没有复位,应检查调试器是否冻结了看门狗、芯片选项字节或低功耗模式是否改变了 IWDG 行为。