
单片机与物联网 / 系统课时
周期定时中断
周期定时中断
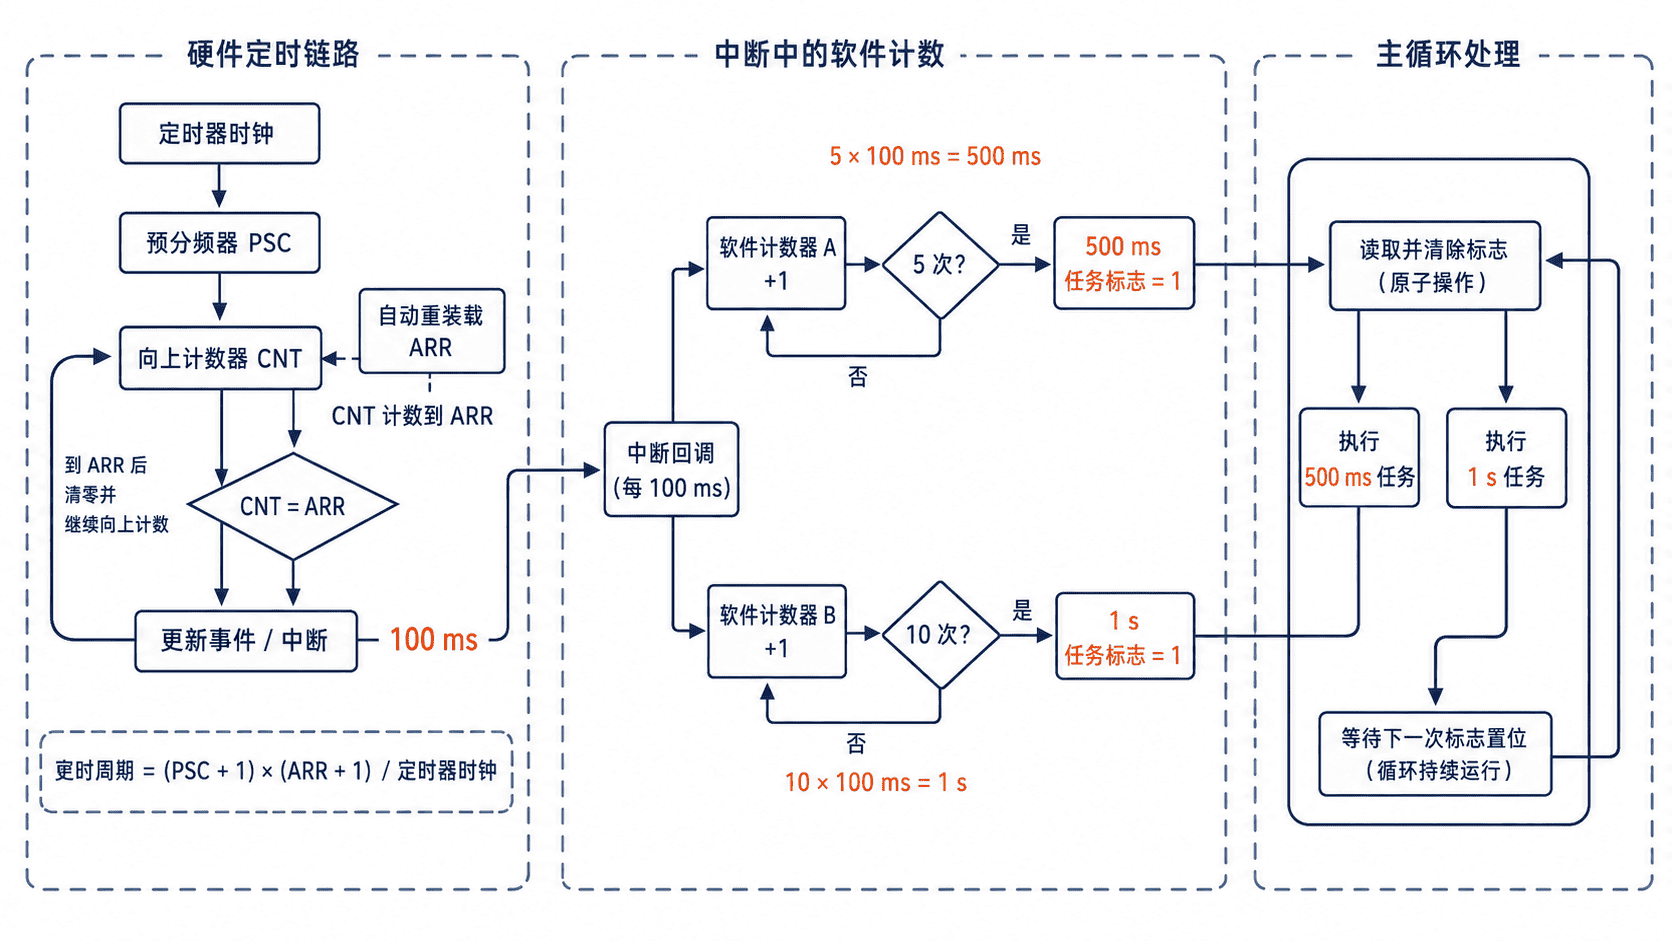
本课使用 STM32 HAL 库配置基础定时器,让它每 100 ms 进入一次中断,并通过软件计数把同一个节拍扩展为 500 ms 和 1 s 两类任务。完成后,你将掌握定时周期计算、中断回调和轻量级任务调度的基本方法。
学习目标
- 根据定时器时钟、预分频值和自动重装值计算中断周期
- 启动定时器中断并在回调函数中识别具体定时器
- 使用计数与任务标志调度不同周期的处理逻辑
定时周期怎样计算
定时器先对输入时钟分频,再从 0 计数到自动重装值。更新事件频率为:
若定时器时钟为 72 MHz,设置 PSC=7199、ARR=999,计数频率就是 10 kHz,每累计 1000 次产生一次更新事件,因此中断周期为 100 ms。
APB 总线分频不为 1 时,部分 STM32 系列的定时器时钟可能是对应 APB 时钟的 2 倍。实际值应以芯片参考手册和 CubeMX 的时钟树为准。
在 CubeMX 中完成配置
选择一个基础定时器,例如 TIM6,并启用内部时钟。将预分频器设为 7199,计数周期设为 999,再在 NVIC 设置中启用 TIM6 全局中断。生成工程后,CubeMX 会创建初始化函数和中断入口,业务代码只需放在用户代码区。
配置完成后,先确认生成的初始化参数与计算一致:
htim6.Instance = TIM6;
htim6.Init.Prescaler = 7199;
htim6.Init.CounterMode = TIM_COUNTERMODE_UP;
htim6.Init.Period = 999;
htim6.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;
这是配置片段,依赖 CubeMX 生成的 TIM_HandleTypeDef htim6 和 HAL_TIM_Base_Init() 调用。生效后,TIM6 每 100 ms 产生一次更新事件;验证时可在调试器中观察 htim6.Init 的实际值。
编写中断与任务调度代码
下面代码放入 CubeMX 工程的 main.c 用户代码区。假设 LED_A 和 LED_B 已配置为推挽输出,实际端口与引脚请替换为开发板对应定义。
#include "main.h"

volatile uint8_t task500msPending = 0;
volatile uint8_t task1sPending = 0;

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
    static uint8_t count500ms = 0;
    static uint8_t count1s = 0;

    if (htim->Instance != TIM6) {
        return;
    }

    if (++count500ms >= 5) {
        count500ms = 0;
        task500msPending = 1;
    }

    if (++count1s >= 10) {
        count1s = 0;
        task1sPending = 1;
    }
}

int main(void)
{
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_TIM6_Init();

    HAL_TIM_Base_Start_IT(&htim6);

    while (1) {
        if (task500msPending != 0) {
            task500msPending = 0;
            HAL_GPIO_TogglePin(LED_A_GPIO_Port, LED_A_Pin);
        }

        if (task1sPending != 0) {
            task1sPending = 0;
            HAL_GPIO_TogglePin(LED_B_GPIO_Port, LED_B_Pin);
        }
    }
}
预期结果:
TIM6 每 100 ms 进入一次更新中断
LED_A 每 500 ms 翻转一次电平
LED_B 每 1 s 翻转一次电平
LED 的亮灭极性取决于开发板电路,实际现象可能与“高电平点亮”相反。
为什么中断里只置标志
中断服务过程会暂停主循环。若在回调中执行阻塞延时、串口长报文或复杂计算,后续中断可能延迟甚至丢失。更稳妥的做法是让中断只完成计数、采样和置位,把耗时任务放回主循环执行。
共享标志使用 volatile,避免编译器把它缓存到寄存器。但 volatile 不等于线程安全;若变量会被主循环和多个中断同时读写,还需要考虑临界区或原子操作。
常见问题与验证顺序
定时器没有进入回调时,依次检查定时器时钟是否开启、NVIC 中断是否启用、是否调用 HAL_TIM_Base_Start_IT(),以及中断处理函数是否最终调用了 HAL 的 IRQ 处理函数。周期不准确时,优先核对实际定时器时钟,而不是只检查 PSC 和 ARR。
可在 HAL_TIM_PeriodElapsedCallback() 内设置断点,并观察两个静态计数器。确认中断每 100 ms 触发后,再验证 5 次和 10 次计数是否分别置位任务标志。