
单片机与物联网 / 系统课时
输出 PWM 波形
输出 PWM 波形
本课使用 STM32 定时器输出 1 kHz PWM 波形,完成周期、占空比和比较值之间的换算,并在程序运行时动态调整占空比。完成后,你可以把同样的方法用于 LED 调光、电机调速和蜂鸣器驱动。
学习目标
- 根据定时器时钟计算 PWM 频率与计数参数
- 配置 PWM 输出通道并理解 ARR、CCR 对波形的影响
- 使用 HAL 宏在运行时安全修改占空比
PWM 频率与占空比
边沿对齐、向上计数模式下,PWM 频率为:
在 PWM 模式 1、输出高电平有效时,占空比近似为:
假设定时器时钟为 72 MHz,设置 PSC=71 后计数频率为 1 MHz;再设置 ARR=999,计数器每 1000 μs 重新开始,因此 PWM 频率为 1 kHz。若 CCR=250,高电平持续约 250 μs,占空比为 25%。
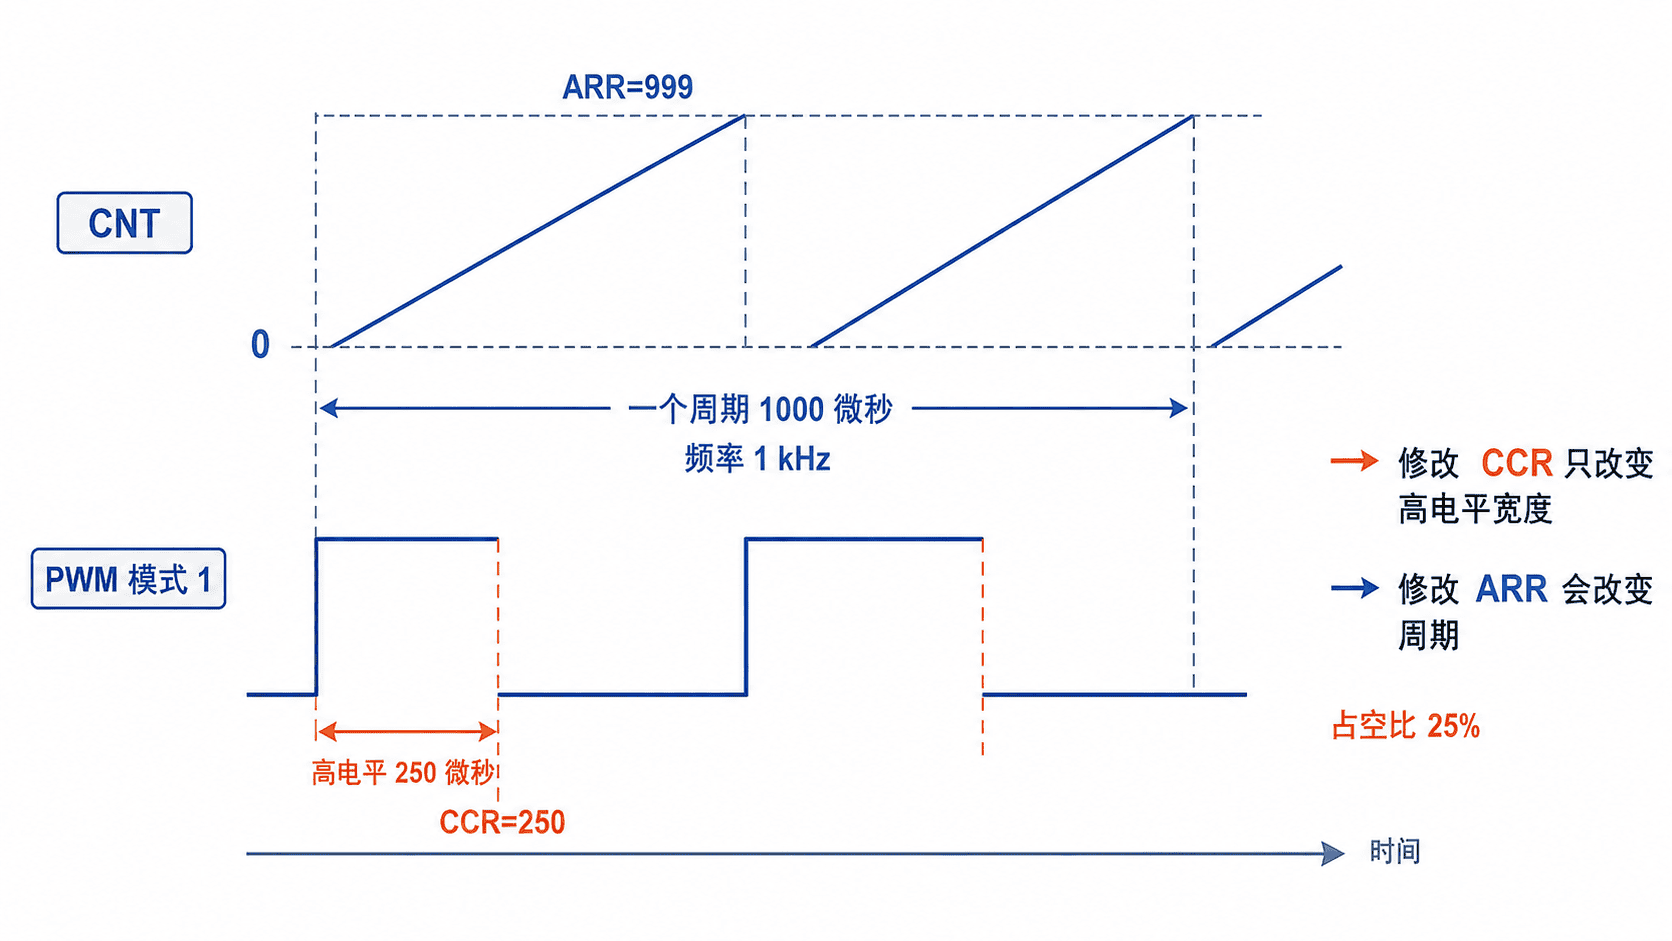
配置定时器输出通道
在 CubeMX 中选择支持 PWM 的通用定时器,例如 TIM3,将 Channel 1 设置为 PWM Generation CH1。配置 Prescaler=71、Counter Period=999、Pulse=250,极性选择 High。随后在引脚视图中确认该通道已经映射到正确的复用功能引脚。
生成代码后,关键初始化参数应类似:
htim3.Instance = TIM3;
htim3.Init.Prescaler = 71;
htim3.Init.CounterMode = TIM_COUNTERMODE_UP;
htim3.Init.Period = 999;
sConfigOC.OCMode = TIM_OCMODE_PWM1;
sConfigOC.Pulse = 250;
sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;
这是配置片段,依赖 CubeMX 生成的 GPIO 复用配置、htim3 句柄和通道初始化调用。验证时应检查对应引脚是否处于定时器复用功能,而不是普通 GPIO 输出模式。
启动 PWM 并动态修改占空比
下面代码放入 CubeMX 生成工程的 main.c 用户代码区。程序启动 TIM3 通道 1,并每隔 500 ms 按 0%、25%、50%、75%、100% 循环修改占空比。
#include "main.h"

static void PWM_SetDuty(TIM_HandleTypeDef *htim,
                        uint32_t channel,
                        uint32_t dutyPercent)
{
    if (dutyPercent > 100U) {
        dutyPercent = 100U;
    }

    uint32_t periodCounts = __HAL_TIM_GET_AUTORELOAD(htim) + 1U;
    uint32_t compare = periodCounts * dutyPercent / 100U;
    __HAL_TIM_SET_COMPARE(htim, channel, compare);
}

int main(void)
{
    static const uint8_t dutyTable[] = {0, 25, 50, 75, 100};
    uint32_t index = 0;

    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_TIM3_Init();

    HAL_TIM_PWM_Start(&htim3, TIM_CHANNEL_1);

    while (1) {
        PWM_SetDuty(&htim3, TIM_CHANNEL_1, dutyTable[index]);
        index = (index + 1U) % 5U;
        HAL_Delay(500);
    }
}
预期结果:
PWM 频率保持约 1 kHz
占空比每 500 ms 按 0%、25%、50%、75%、100% 循环变化
使用示波器观察时,周期约为 1 ms,高电平宽度随占空比变化
HAL_Delay() 只用于直观演示动态变化。实际控制系统通常由定时中断、状态机或任务调度器更新占空比,避免阻塞主循环。
边界值与更新时机
占空比为 0% 时比较值为 0,输出保持无有效脉冲;占空比为 100% 时比较值可设为 ARR+1,使整个计数周期都满足有效条件。不同 STM32 系列和输出模式对边界行为可能略有差异,最终应以参考手册和实测波形为准。
若启用了 CCR 预装载,新的比较值通常会在下一个更新事件生效,可避免周期中途修改造成窄脉冲。需要同时修改频率和占空比时,应先重新计算 ARR 与 CCR,确保新比较值没有超过新周期范围。
波形不正确时怎样排查
完全没有波形时,检查定时器时钟、GPIO 复用功能、通道编号和 HAL_TIM_PWM_Start() 返回值。频率错误时,重新确认定时器实际输入时钟以及 APB 分频规则。占空比与计算相反时,检查 PWM 模式 1/2、输出极性和外部驱动电路是否反相。
示波器探头应与开发板共地,并直接测量 PWM 输出引脚。若使用 LED 观察,亮度只能粗略反映平均功率,不能替代频率和脉宽测量。