
单片机与物联网 / 系统课时
DMA 传输完成回调
DMA 传输完成回调
本课使用 DMA 半传输与传输完成回调处理 ADC 循环缓冲区。你将明确两个回调的触发位置,把缓冲区分成前后两半,并用“中断只通知、主循环再处理”的方式避免阻塞采样。
学习目标
- 区分半传输回调与完成回调的触发时机
- 使用双半缓冲区连续处理 ADC 数据
- 避免在 DMA 中断中执行耗时操作
两个回调在何时触发
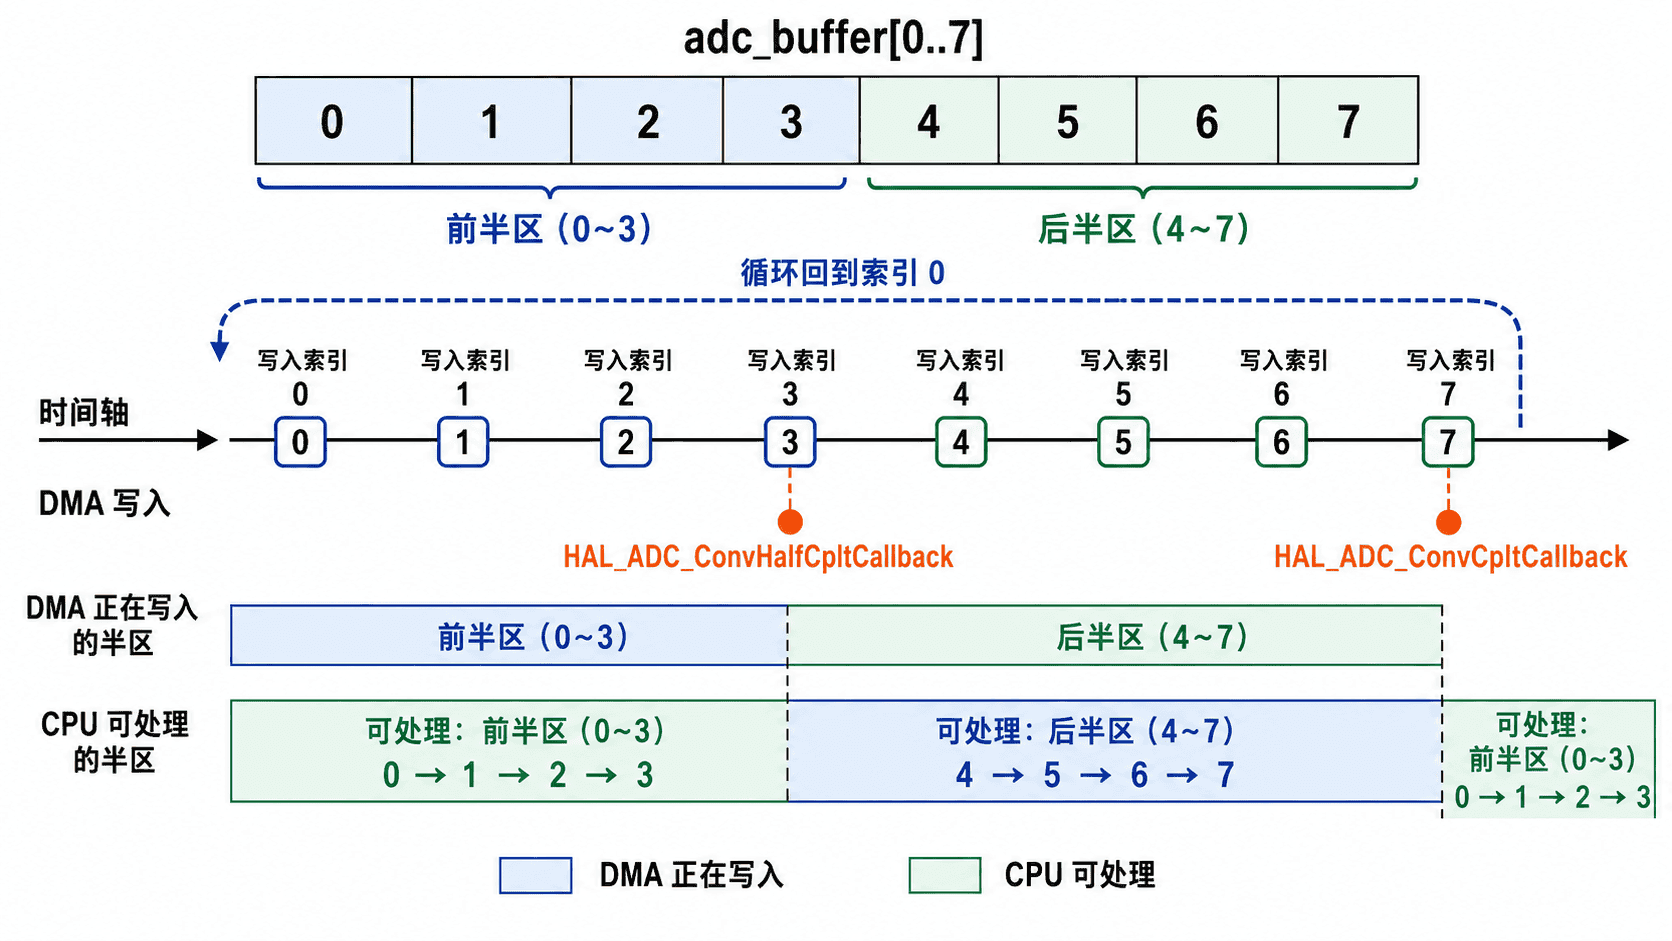
设缓冲区长度为 ,ADC 采样率为 。DMA 写满前半区时触发半传输回调,首次触发时间约为 ;写满整个缓冲区时触发完成回调,首次触发时间约为 。循环模式下,两类回调随后以半个缓冲区周期交替出现。
回调函数运行在 DMA 中断上下文中。此时应只设置标志、递增计数器或投递消息,不要直接执行串口阻塞发送、复杂浮点计算、文件写入或长时间循环,否则可能推迟下一次中断并造成数据覆盖。
双半缓冲区处理方式
长度为 8 的缓冲区可以分为 [0, 3] 和 [4, 7]。半传输回调到来时,前半区已经写完,DMA 正在写后半区;完成回调到来时,后半区已经写完,DMA 即将回到前半区。CPU 因而可以处理 DMA 当前没有写入的那一半。
这种方式成立的关键条件是:每半区的处理时间必须小于 DMA 填满另一半所需的时间。若处理速度跟不上,应扩大缓冲区、降低采样率、减少处理量,或使用队列把数据交给更高层任务。
主示例:回调通知,主循环处理
下面是片段示例,依赖 CubeMX 生成的 ADC、DMA 和 USART2 初始化代码。DMA 必须使用 Circular 模式,并开启 Half Transfer 与 Transfer Complete 中断。示例对每半区求平均值,回调中只更新事件计数。
#include "main.h"
#include "adc.h"
#include "dma.h"
#include "gpio.h"
#include "usart.h"
#include <stdio.h>

#define ADC_BUFFER_LENGTH 8U
#define HALF_LENGTH (ADC_BUFFER_LENGTH / 2U)

extern ADC_HandleTypeDef hadc1;
extern UART_HandleTypeDef huart2;

static volatile uint16_t adc_buffer[ADC_BUFFER_LENGTH];
static volatile uint32_t half_event_count;
static volatile uint32_t full_event_count;

static uint16_t average_samples(
    const volatile uint16_t *samples,
    uint32_t length
)
{
    uint32_t sum = 0U;

    for (uint32_t i = 0U; i < length; ++i) {
        sum += samples[i];
    }

    return (uint16_t)(sum / length);
}

static void print_average(const char *label, uint16_t value)
{
    char message[64];
    int length = snprintf(
        message,
        sizeof(message),
        "%s average=%u\r\n",
        label,
        value
    );

    HAL_UART_Transmit(
        &huart2,
        (uint8_t *)message,
        (uint16_t)length,
        HAL_MAX_DELAY
    );
}

void HAL_ADC_ConvHalfCpltCallback(ADC_HandleTypeDef *hadc)
{
    if (hadc->Instance == ADC1) {
        ++half_event_count;
    }
}

void HAL_ADC_ConvCpltCallback(ADC_HandleTypeDef *hadc)
{
    if (hadc->Instance == ADC1) {
        ++full_event_count;
    }
}

int main(void)
{
    HAL_Init();
    SystemClock_Config();

    MX_GPIO_Init();
    MX_DMA_Init();
    MX_ADC1_Init();
    MX_USART2_UART_Init();

    if (HAL_ADC_Start_DMA(
            &hadc1,
            (uint32_t *)adc_buffer,
            ADC_BUFFER_LENGTH
        ) != HAL_OK) {
        Error_Handler();
    }

    uint32_t handled_half = 0U;
    uint32_t handled_full = 0U;

    while (1) {
        uint32_t current_half = half_event_count;
        if (handled_half != current_half) {
            handled_half = current_half;
            uint16_t value = average_samples(
                &adc_buffer[0],
                HALF_LENGTH
            );
            print_average("first-half", value);
        }

        uint32_t current_full = full_event_count;
        if (handled_full != current_full) {
            handled_full = current_full;
            uint16_t value = average_samples(
                &adc_buffer[HALF_LENGTH],
                HALF_LENGTH
            );
            print_average("second-half", value);
        }
    }
}
预期输出如下,平均值会随模拟输入变化,两类结果按采样进度交替出现。
first-half average=<ADC_AVERAGE>
second-half average=<ADC_AVERAGE>
first-half average=<ADC_AVERAGE>
second-half average=<ADC_AVERAGE>
<ADC_AVERAGE> 是当前半区样本的平均值,实际数值可能不同。若只出现 second-half,应检查半传输中断是否被禁用;若两个回调都不触发,应确认 DMA IRQ 已启用、IRQHandler 中调用了对应的 HAL_DMA_IRQHandler(),并检查 ADC 与 DMA 句柄的链接关系。
回调设计的边界
事件计数比单个布尔标志更不容易丢失连续通知,但它不能阻止缓冲区被 DMA 覆盖。主循环如果落后多个半区,计数仍会增加,而旧数据可能已经被新采样替换。因此计数差值大于 1 时,应把它视为处理过载信号,而不是继续假设每一批数据都完整保留。
在 RTOS 项目中,可以由回调释放信号量或发送轻量消息,再由任务处理数据。无论使用主循环还是任务,原则都相同:中断负责快速通知,业务逻辑在非中断上下文执行。
验收检查
运行后观察串口输出是否按前半区、后半区交替出现,再提高采样率验证系统是否仍能及时处理。若输出开始跳批或计数差值持续增大,说明处理时间已经超过半缓冲区可提供的时间窗口。