
单片机与物联网 / 系统课时
共享数据与 volatile
共享数据与 volatile
中断服务函数与主循环可能同时访问同一变量。本课说明编译器优化为何会让主循环“看不见”更新,怎样正确使用 volatile,以及何时还必须用临界区保护原子性。
学习目标
- 解释共享变量在编译器优化下可能出现的可见性问题
- 正确判断哪些变量需要使用
volatile - 区分可见性、原子性与临界区保护
为什么共享变量会出错
主循环读取一个普通变量时,编译器可能认为该变量不会被当前执行路径之外的代码修改,于是把它长期保存在寄存器中,甚至把重复读取优化掉。若中断服务函数随后修改了内存中的值,主循环仍可能继续使用旧值。
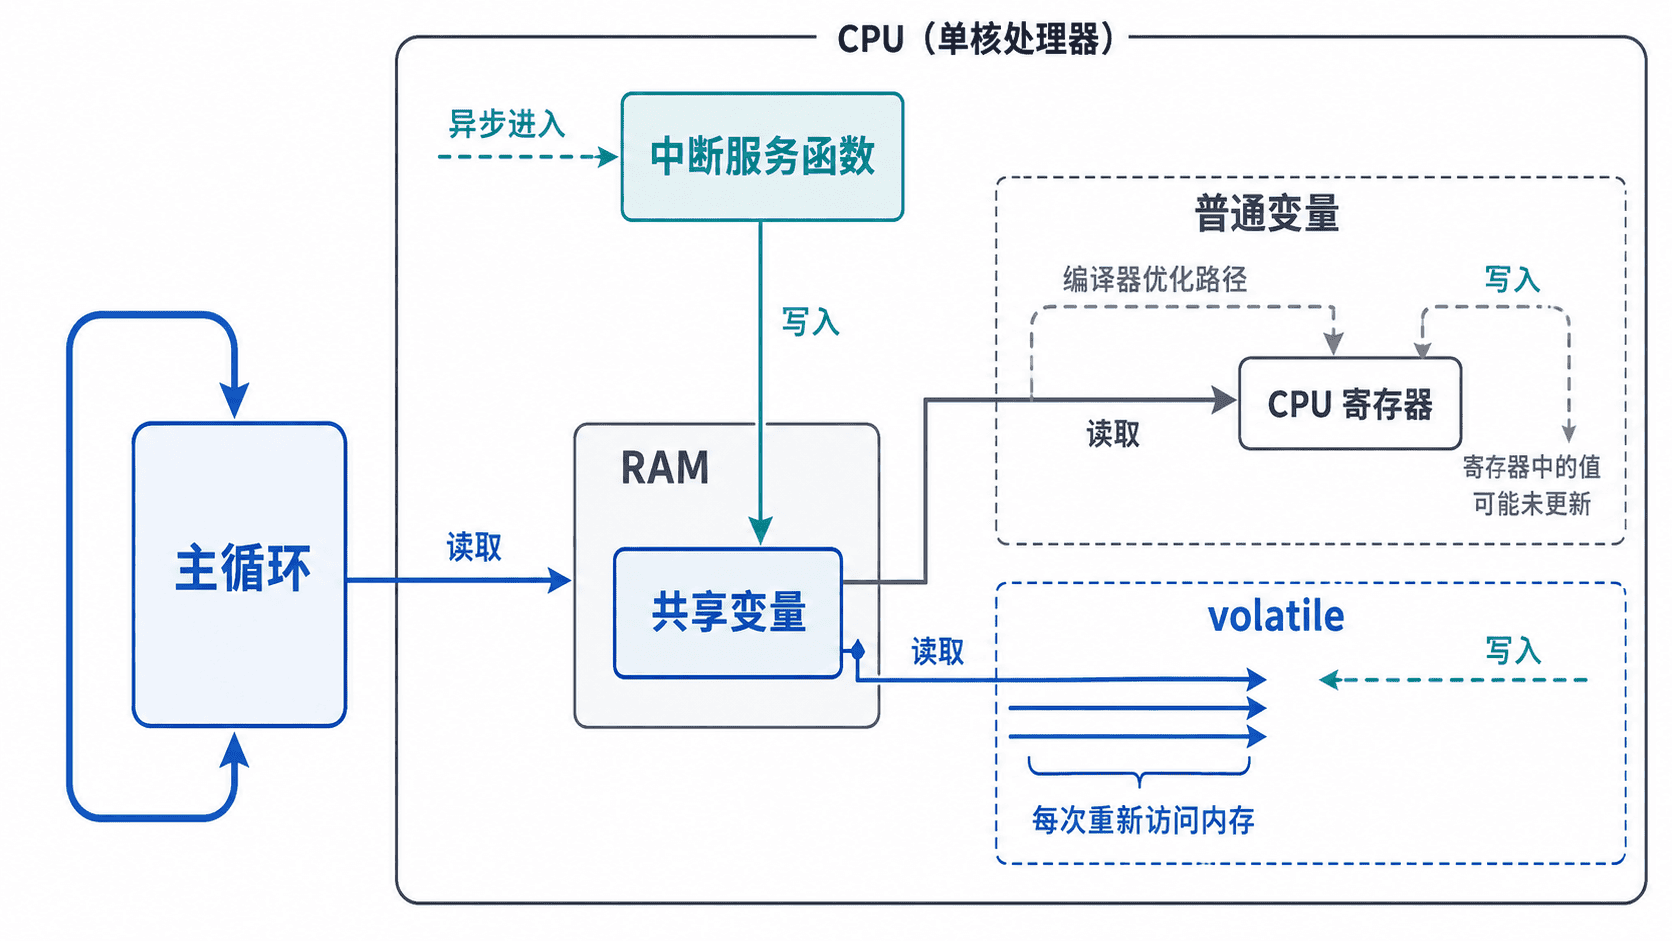
volatile 告诉编译器:这个对象可能在当前代码无法预见的时刻发生变化,因此每次读写都必须形成真实的内存访问。典型来源包括中断、DMA、外设寄存器和另一个执行上下文。
在中断与主循环之间使用 volatile
下面示例使用 SysTick 每 1 ms 更新一次共享计数。它依赖已包含 CMSIS 启动文件和设备头文件的 STM32 工程;设备头文件名称需按芯片系列替换。
#include "stm32f4xx.h"

volatile uint32_t g_ms_ticks = 0U;
volatile uint32_t g_elapsed_seconds = 0U;

void SysTick_Handler(void)
{
    g_ms_ticks++;
}

int main(void)
{
    SystemCoreClockUpdate();

    if (SysTick_Config(SystemCoreClock / 1000U) != 0U) {
        while (1) {
            /* SysTick 配置失败时停在此处 */
        }
    }

    uint32_t last_tick = 0U;
    while (1) {
        uint32_t now = g_ms_ticks;

        if ((uint32_t)(now - last_tick) >= 1000U) {
            last_tick += 1000U;
            g_elapsed_seconds++;
        }
    }
}
预期结果
调试器观察值:
g_ms_ticks 每 1 ms 增加 1
g_elapsed_seconds 每约 1000 ms 增加 1
实际增量会受系统时钟精度和调试暂停影响。使用无符号减法判断时间差,还能在计数器回绕时保持正确。
volatile 不能保证原子性
volatile 只约束编译器访问,不能把多条指令变成不可分割操作。例如 counter++ 通常包含读取、加一和写回三个步骤;若中断恰好插入其中,更新就可能丢失。宽于处理器字长的数据,如某些内核上的 64 位变量,也不能假定一次完成读写。
当主循环需要读取一组必须保持一致的数据,或执行读改写操作时,应在很短的临界区内暂时屏蔽中断。下面是片段示例,依赖 CMSIS 提供的中断控制函数:
uint32_t primask = __get_PRIMASK();
__disable_irq();

uint32_t snapshot = shared_counter;
shared_counter = 0U;

if (primask == 0U) {
    __enable_irq();
}
该写法先保存原中断状态,避免在本来已经关中断的上下文中错误地重新开启中断。临界区应只包含必要操作,不能放入延时、日志或阻塞调用。
使用边界与常见误区
外设寄存器通常已在芯片头文件中声明为 volatile,不需要再次强制转换。普通局部变量、只在单一执行路径中使用的状态,也不应为了“保险”全部加上 volatile,否则会增加内存访问并妨碍优化。
多线程 RTOS 中的任务同步不能只靠 volatile。任务间通知、计数或资源保护应优先使用队列、信号量、事件组或互斥锁;volatile 仍不能替代这些同步机制。