
单片机与物联网 / 系统课时
信号量与互斥锁
信号量与互斥锁
本课分别解决两个多任务问题:使用二值信号量把中断事件通知给任务,使用互斥锁限制共享外设一次只能被一个任务访问。完成示例后,你将能够正确选择同步工具,并避开在中断中误用互斥锁等常见错误。
学习目标
- 使用二值信号量完成中断与任务之间的事件同步
- 使用互斥锁保护串口等不可并发访问的共享资源
- 区分信号量通知与互斥锁所有权的使用边界
两种工具解决不同问题
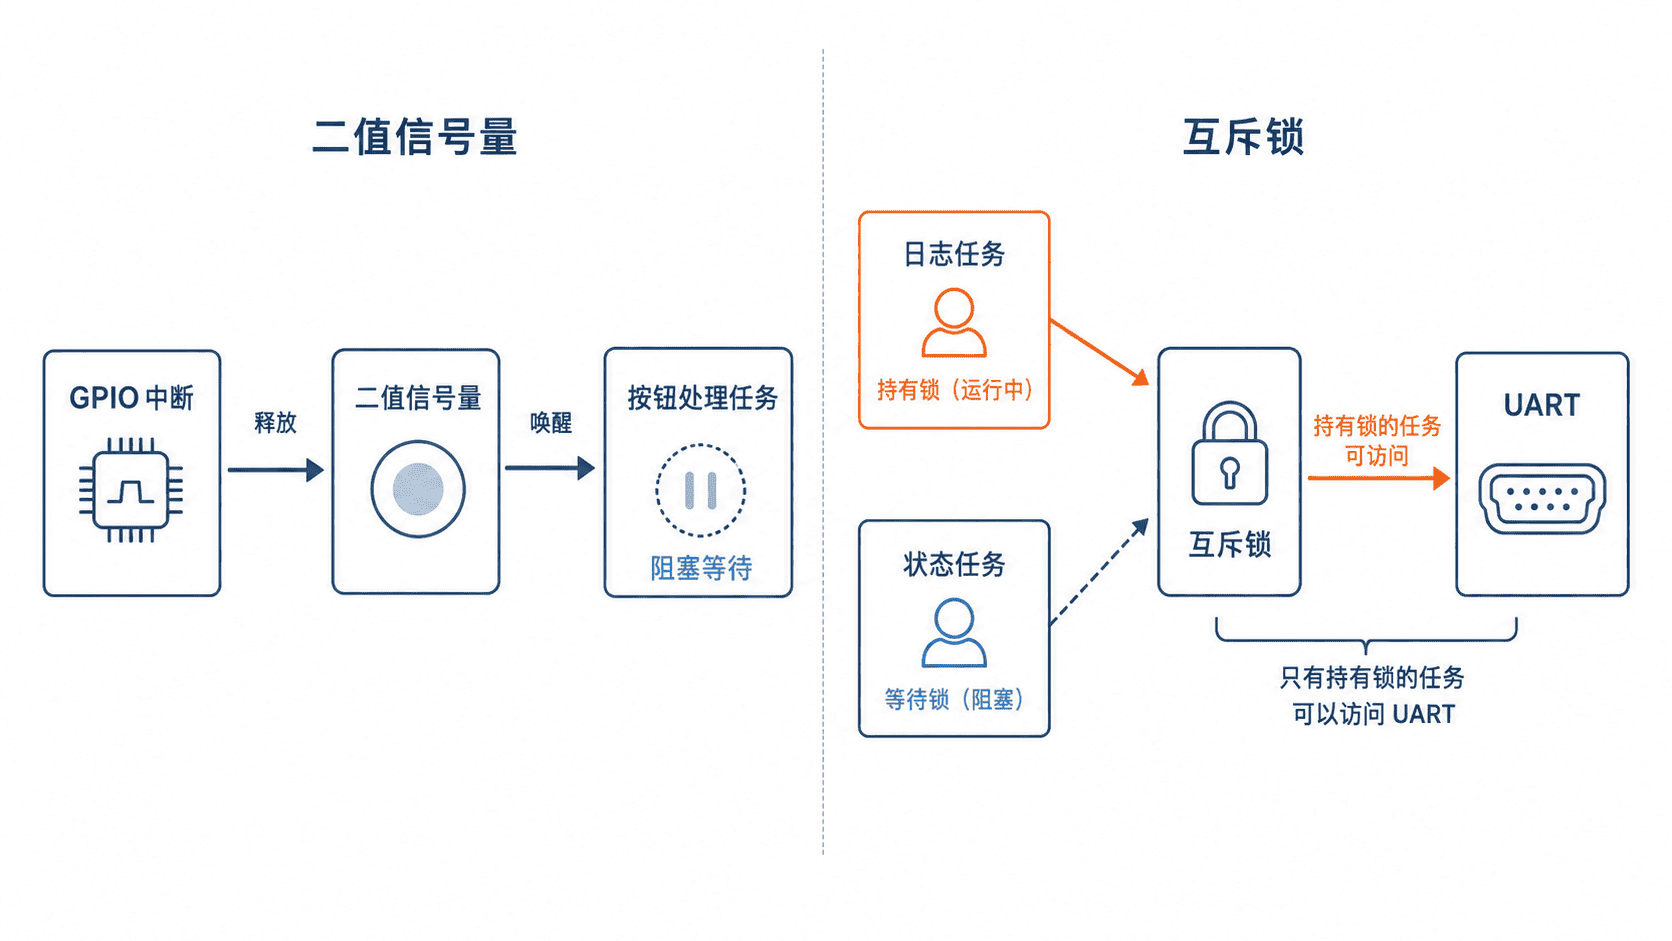
二值信号量表示某个事件是否已经发生。产生事件的一方执行释放操作,等待事件的一方执行获取操作,双方可以是中断与任务,也可以是两个任务。
互斥锁表示共享资源的使用权。任务获得互斥锁后访问资源,完成后必须由持有者释放。FreeRTOS 互斥锁还支持优先级继承,可降低优先级反转带来的阻塞风险。
| 工具 | 表达的含义 | 典型用途 | 是否可在中断中释放 |
|---|---|---|---|
| 二值信号量 | 一个事件或令牌 | 按键中断、DMA 完成、数据到达 | 可以,必须使用 FromISR API |
| 互斥锁 | 共享资源所有权 | 串口、显示屏、文件系统 | 不可以 |
创建同步对象
以下为片段示例,依赖 STM32CubeMX 已生成 GPIO 外部中断、UART、HAL 和 FreeRTOS 基础工程。AppTaskCreate() 应在调度器启动前调用,HAL_GPIO_EXTI_Callback() 由 HAL 的中断处理流程触发。
#include "FreeRTOS.h"
#include "task.h"
#include "semphr.h"
#include "stm32f4xx_hal.h"
#include <stdio.h>

static SemaphoreHandle_t buttonSemaphore;
static SemaphoreHandle_t uartMutex;

static void SafeLog(const char *message)
{
    /* 只有获得互斥锁的任务才能进入共享串口输出区。 */
    if (xSemaphoreTake(uartMutex, pdMS_TO_TICKS(100)) == pdTRUE) {
        printf("%s\r\n", message);
        xSemaphoreGive(uartMutex);
    }
}

static void ButtonTask(void *argument)
{
    for (;;) {
        if (xSemaphoreTake(buttonSemaphore, portMAX_DELAY) == pdTRUE) {
            SafeLog("button event handled");
        }
    }
}

static void StatusTask(void *argument)
{
    for (;;) {
        SafeLog("system running");
        vTaskDelay(pdMS_TO_TICKS(1000));
    }
}

void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
{
    if (GPIO_Pin == GPIO_PIN_13) {
        BaseType_t higherPriorityTaskWoken = pdFALSE;

        /* 中断中只能调用带 FromISR 后缀的信号量接口。 */
        xSemaphoreGiveFromISR(buttonSemaphore, &higherPriorityTaskWoken);
        portYIELD_FROM_ISR(higherPriorityTaskWoken);
    }
}

void AppTaskCreate(void)
{
    buttonSemaphore = xSemaphoreCreateBinary();
    uartMutex = xSemaphoreCreateMutex();

    configASSERT(buttonSemaphore != NULL);
    configASSERT(uartMutex != NULL);

    xTaskCreate(ButtonTask, "button", 256, NULL, 3, NULL);
    xTaskCreate(StatusTask, "status", 256, NULL, 2, NULL);
}
预期输出
system running
system running
button event handled
system running
system running 通常每秒输出一次。按下连接到 GPIO_PIN_13 外部中断的按键后,会增加一行按钮处理结果;实际引脚和触发方式以工程配置为准。
中断同步的执行顺序
按键产生外部中断后,中断回调只释放二值信号量,不直接执行耗时业务。等待信号量的 ButtonTask 随后被唤醒,再在线程上下文中完成日志、协议处理或外设控制。
portYIELD_FROM_ISR() 会在必要时请求中断退出后立即切换到更高优先级任务。这样既能缩短中断执行时间,又能让紧急事件得到快速处理。
二值信号量最多只保存一个未处理事件。若同一事件在任务处理前连续发生多次,多余次数可能合并。需要准确累计次数时,应改用计数信号量、队列或任务通知计数。
互斥锁的正确使用方式
访问共享外设前调用 xSemaphoreTake(),完成访问后调用 xSemaphoreGive()。临界区应尽量短,不要持锁执行长延时、等待其他信号量或进行无法预测时长的操作。
互斥锁必须由获得它的任务释放,因此不能用于中断与任务之间的事件通知。中断中也不得调用 xSemaphoreTake() 获取互斥锁,否则会破坏调度和所有权规则。
获取互斥锁后,如果函数存在多个返回分支,应确保每条路径都会释放锁。实际项目可以统一跳转到清理代码,避免某个错误分支遗漏
xSemaphoreGive()。
常见故障与验证
串口内容仍然交叉时,检查所有输出入口是否都经过同一把互斥锁。仅保护部分 printf 调用无法保证整体输出顺序,底层 UART 发送函数也不能绕过保护直接访问。
按键任务没有被唤醒时,依次检查 EXTI 是否进入回调、比较的 GPIO 引脚是否正确、信号量句柄是否已创建,以及中断优先级是否满足 FreeRTOS 可调用系统 API 的限制。