
单片机与物联网 / 系统课时
串口中断接收
串口中断接收
本课把 UART 接收从阻塞等待改为中断驱动。程序每收到一个字节就进入回调,将数据写入环形缓冲区并立即重新开启接收,主循环再按自己的节奏解析完整行,从而实现连续接收。
学习目标
- 理解接收中断、回调函数与主循环的职责分工
- 使用
HAL_UART_Receive_IT()启动并持续重启接收 - 通过环形缓冲区降低回调耗时并避免阻塞主循环
中断接收的执行流程
调用 HAL_UART_Receive_IT() 后,HAL 会配置接收状态并开启相关中断。UART 收到指定数量的数据时,HAL 中断处理程序最终调用 HAL_UART_RxCpltCallback()。该回调只代表本轮接收完成,不会自动开始下一轮,因此必须再次调用接收函数。
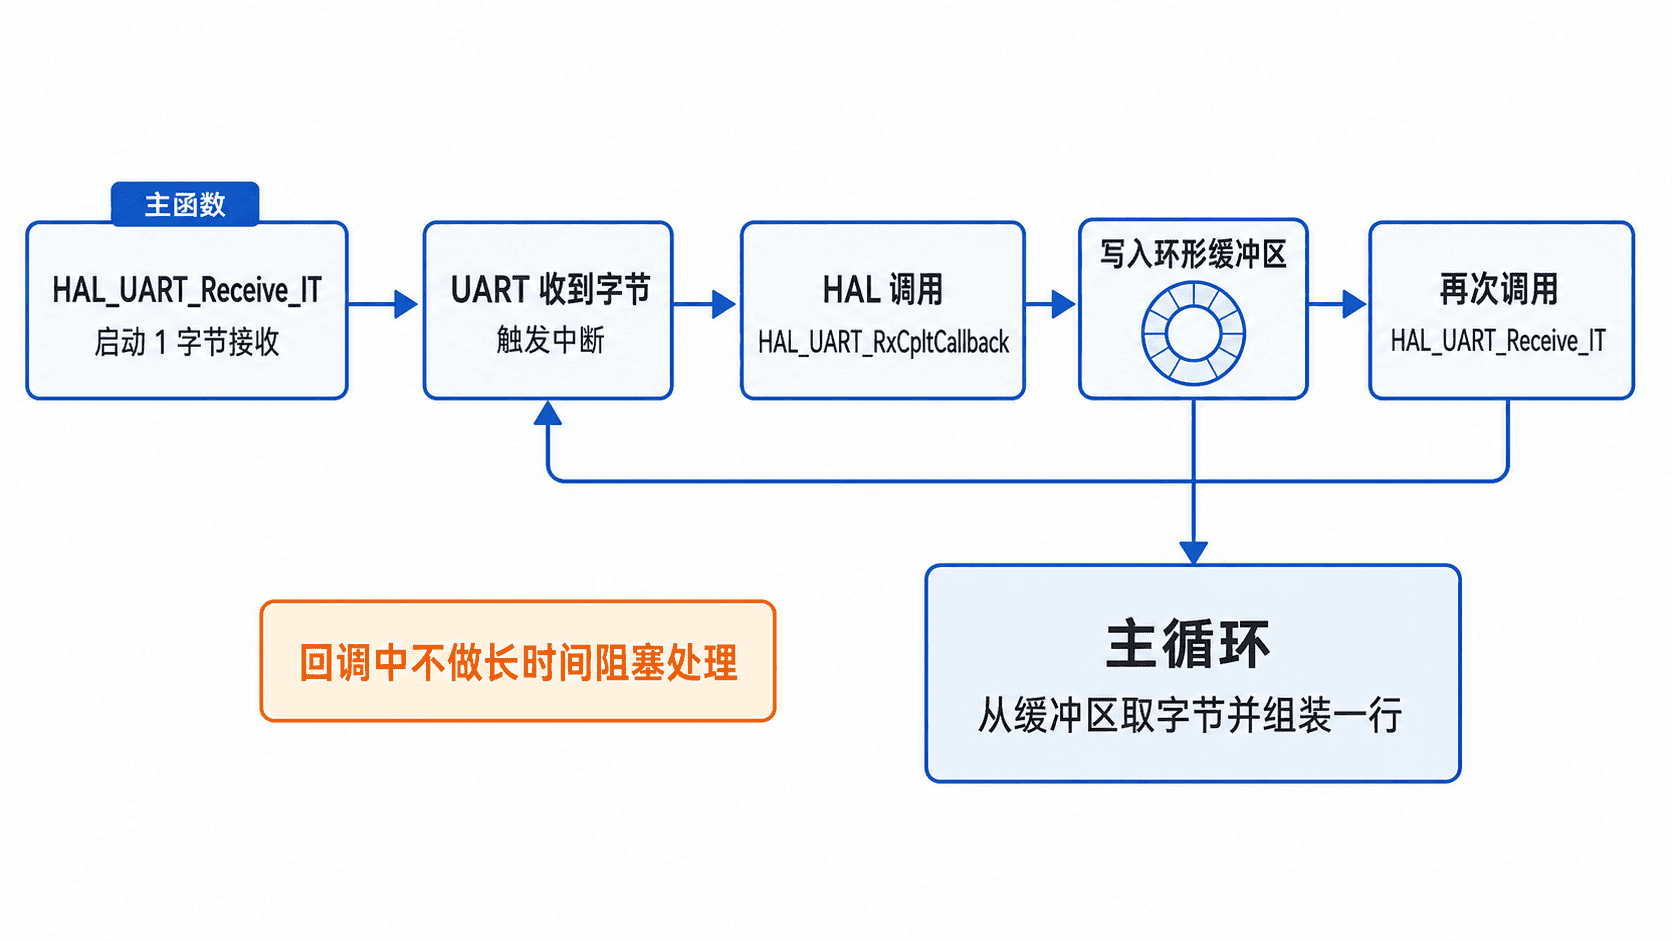
回调函数运行在中断上下文中,应只完成保存数据、更新索引和重新使能接收等短操作。字符串解析、日志输出、协议处理和耗时计算应放在主循环或任务中执行,否则其他中断会被延迟。
用环形缓冲区连续接收
下面是片段示例:代码放入 CubeMX 生成的 main.c,依赖已生成的 huart1、系统时钟、GPIO 和 USART1 初始化函数。中断每次接收 1 个字节并写入环形缓冲区,主循环读取字符,遇到换行后输出完整内容。
#include "main.h"
#include <string.h>

extern UART_HandleTypeDef huart1;

#define RX_RING_SIZE 128

static uint8_t rxByte;
static uint8_t rxRing[RX_RING_SIZE];
static volatile uint16_t rxHead;
static volatile uint16_t rxTail;
static volatile uint8_t rxOverflow;

static uint8_t UART_ReadByte(uint8_t *data)
{
    if (rxTail == rxHead)
    {
        return 0;
    }

    *data = rxRing[rxTail];
    rxTail = (uint16_t)((rxTail + 1U) % RX_RING_SIZE);
    return 1;
}

int main(void)
{
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_USART1_UART_Init();

    uint8_t ch;
    uint8_t line[64];
    uint16_t lineLength = 0;

    HAL_UART_Receive_IT(&huart1, &rxByte, 1);
    HAL_UART_Transmit(&huart1, (uint8_t *)"IRQ RX ready\r\n", 14, 1000);

    while (1)
    {
        while (UART_ReadByte(&ch))
        {
            if (ch == '\r')
            {
                continue;
            }

            if (ch == '\n')
            {
                line[lineLength] = '\0';
                HAL_UART_Transmit(&huart1, (uint8_t *)"RX: ", 4, 1000);
                HAL_UART_Transmit(&huart1, line, lineLength, 1000);
                HAL_UART_Transmit(&huart1, (uint8_t *)"\r\n", 2, 1000);
                lineLength = 0;
            }
            else if (lineLength < sizeof(line) - 1U)
            {
                line[lineLength++] = ch;
            }
        }

        if (rxOverflow)
        {
            rxOverflow = 0;
            HAL_UART_Transmit(
                &huart1,
                (uint8_t *)"RX overflow\r\n",
                13,
                1000
            );
        }
    }
}

void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
{
    if (huart->Instance != USART1)
    {
        return;
    }

    uint16_t next = (uint16_t)((rxHead + 1U) % RX_RING_SIZE);

    /* 缓冲区满时保留旧数据,并记录溢出状态 */
    if (next != rxTail)
    {
        rxRing[rxHead] = rxByte;
        rxHead = next;
    }
    else
    {
        rxOverflow = 1;
    }

    /* 每轮完成后必须重新启动下一字节接收 */
    HAL_UART_Receive_IT(&huart1, &rxByte, 1);
}

void HAL_UART_ErrorCallback(UART_HandleTypeDef *huart)
{
    if (huart->Instance == USART1)
    {
        HAL_UART_Receive_IT(&huart1, &rxByte, 1);
    }
}
预期结果:串口工具发送一行文本并附带换行符后,主循环输出该行。
IRQ RX ready
RX: hello stm32
如果串口工具只发送字符而不发送 \n,主循环会继续缓存,直到收到换行或行缓冲区达到上限。实际终端可能发送 \r\n,示例会忽略 \r,以 \n 作为一行结束标记。
连续接收的关键边界
rxHead、rxTail 和溢出标志由中断与主循环共同访问,因此使用 volatile,避免编译器把读取结果长期缓存。volatile 不等于完整的并发保护;本例只有单个生产者和单个消费者,并且索引宽度适合 Cortex-M 的原子访问,才可以保持实现简洁。
环形缓冲区满时,新字节会被丢弃并设置 rxOverflow。生产代码应根据协议速率扩大缓冲区、提高主循环处理速度,或使用 DMA 空闲中断方案。错误回调中重新启动接收,可处理部分错误导致接收状态停止的问题。
常见错误
只调用一次 HAL_UART_Receive_IT() 会导致程序仅接收一个字节或一批数据。把 HAL_UART_Transmit()、字符串格式化或协议解析全部放入接收回调,会显著拉长中断执行时间。回调判断串口实例时也不能省略,否则多个 UART 共用回调时可能处理错设备。