
单片机与物联网 / 系统课时
编写可靠中断函数
编写可靠中断函数
可靠的中断函数只负责捕获必须立即处理的信息,并尽快退出。本课通过事件标志和环形缓冲区,把耗时工作转移到主循环,避免延时、阻塞调用和共享数据竞争拖慢整个系统。
学习目标
- 区分中断上下文与主循环适合承担的工作
- 使用
volatile标志和缓冲区安全传递事件 - 识别阻塞、丢事件和共享变量竞争等常见风险
中断函数为什么必须短
处理器进入中断后会暂时打断主程序;同级或更低优先级中断也可能被推迟。若在中断中执行 HAL_Delay()、串口阻塞发送、动态内存分配或复杂计算,系统响应时间会变长,还可能造成数据丢失或看门狗复位。
可靠做法是把处理拆成两段:中断函数读取硬件状态、保存最小数据并设置事件;主循环或 RTOS 任务再完成解析、日志、通信和业务处理。
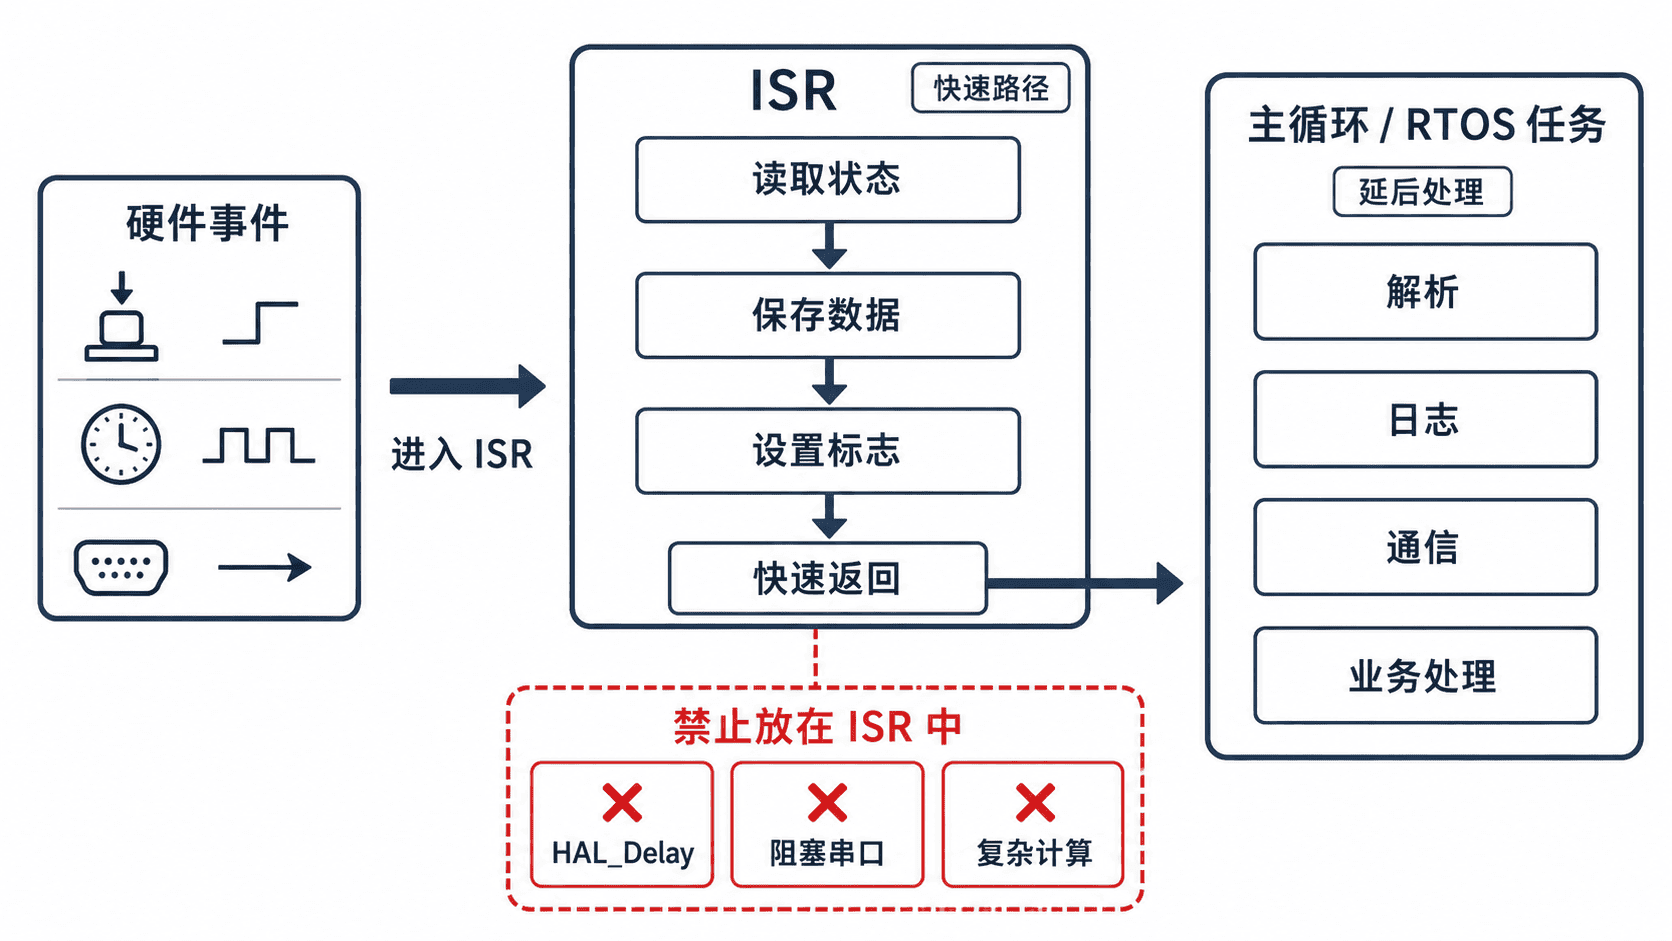
用标志传递单次事件
当业务只关心“事件是否发生”,一个 volatile 标志即可。volatile 告诉编译器该变量可能在异步上下文中改变,避免主循环一直使用寄存器中的旧值,但它不等于原子操作,也不能自动解决多变量一致性问题。
下面是片段示例,依赖 CubeMX 已配置好的外部中断和 LED GPIO。中断只置位,主循环完成消抖与 LED 控制。
#include "main.h"

volatile uint8_t g_button_pending = 0U;

void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
{
    if (GPIO_Pin == GPIO_PIN_13) {
        g_button_pending = 1U;
    }
}

int main(void)
{
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();

    uint32_t last_accept_ms = 0U;

    while (1) {
        if (g_button_pending != 0U) {
            g_button_pending = 0U;

            uint32_t now = HAL_GetTick();
            if ((now - last_accept_ms) >= 20U) {
                last_accept_ms = now;
                HAL_GPIO_TogglePin(GPIOA, GPIO_PIN_5);
            }
        }
    }
}
预期结果:中断立即返回,主循环只接受间隔不少于 20 ms 的按键事件,机械抖动造成的密集触发不会连续翻转 LED。系统启动后的具体毫秒值会不同。
有效按键事件 -> ISR 置位 -> 主循环消抖 -> LED 翻转一次单个布尔标志可能合并多个事件:主循环尚未清零时再次中断,标志仍然只是 1。若必须记录每一次事件,应改用计数器或环形缓冲区。
用环形缓冲区保存连续数据
串口接收、编码器脉冲或高速采样不能只用一个标志。环形缓冲区允许中断按顺序写入数据,主循环按顺序读取。为简化并发控制,可采用单生产者、单消费者模型:中断只修改写索引,主循环只修改读索引。
下面是可独立理解的片段示例。isr_push_byte() 在中断中调用,main_pop_byte() 在主循环调用;缓冲区满时丢弃新数据并累加溢出计数。
#include <stdbool.h>
#include <stdint.h>

#define RX_BUFFER_SIZE 16U

static volatile uint8_t g_rx_buffer[RX_BUFFER_SIZE];
static volatile uint8_t g_write_index = 0U;
static volatile uint8_t g_read_index = 0U;
static volatile uint32_t g_overflow_count = 0U;

void isr_push_byte(uint8_t value)
{
    uint8_t next = (uint8_t)((g_write_index + 1U) % RX_BUFFER_SIZE);

    if (next == g_read_index) {
        g_overflow_count++;
        return;
    }

    g_rx_buffer[g_write_index] = value;
    g_write_index = next;
}

bool main_pop_byte(uint8_t *value)
{
    if ((value == 0) || (g_read_index == g_write_index)) {
        return false;
    }

    *value = g_rx_buffer[g_read_index];
    g_read_index = (uint8_t)((g_read_index + 1U) % RX_BUFFER_SIZE);
    return true;
}预期结果:在主循环读取速度足够时,字节按写入顺序取出;当缓冲区没有剩余槽位时,新字节被丢弃,g_overflow_count 增加。该片段不直接输出日志,验证时可在调试器中观察索引和溢出计数。
写入 A、B、C -> 依次读出 A、B、C
缓冲区满后继续写入 -> overflow_count 增加
数组长度为 16,但实现会保留一个空槽用于区分“空”和“满”,因此最多保存 15 个字节。若中断与主循环访问的数据宽度超过处理器自然字长,或需要同时更新多个相关字段,应在主循环中使用短临界区保护快照。
中断中的禁止项与替代方案
不要在中断中调用可能等待锁、等待外设或依赖系统节拍推进的函数。HAL_Delay() 可能无法正常结束;阻塞串口发送会占用大量时间;printf() 常伴随锁、格式化和较大栈开销。
替代方式是记录错误码、时间戳或原始数据,再由主循环输出日志。对于 RTOS,可在中断中使用专门的 FromISR API 发送队列或信号量,并按内核要求决定是否触发任务切换。
验证可靠性
验证不能只看“功能能跑”。应提高事件频率,观察是否出现溢出、重复处理、主循环卡顿或其他中断延迟。还可在中断入口置高 GPIO、出口拉低,用逻辑分析仪测量脉宽,从而得到真实的中断执行时间。