
单片机与物联网 / 系统课时
采样数据滤波
采样数据滤波
ADC 原始数据常会因电源纹波、传感器抖动和瞬时干扰而跳变。本课用一组可运行的 C 程序实现限幅、滑动平均和中值滤波,并通过同一批采样值比较抗尖峰能力、平滑程度与响应速度。
学习目标
- 理解限幅、滑动平均和中值滤波分别解决什么噪声
- 能用 C 语言实现三种适合 MCU 的轻量滤波器
- 能根据噪声类型和响应速度选择滤波方案
先识别采样噪声
稳定输入下,ADC 结果仍可能在几个计数值内波动,这是量化误差与电气噪声共同作用的结果。若数据偶尔突然冲到满量程附近,通常属于尖峰干扰;若连续小幅抖动,则更适合用平均类算法平滑。
滤波并不是越强越好。窗口越大,输出越稳定,但变化被发现得越晚;阈值越小,限幅越严格,也越可能把真实的快速变化误判为异常。
三种算法的取舍
| 算法 | 主要作用 | 响应速度 | 典型代价 |
|---|---|---|---|
| 限幅滤波 | 拦截单次异常跳变 | 快 | 阈值不合适会丢失真实突变 |
| 滑动平均 | 降低连续随机抖动 | 中等 | 窗口越大,延迟越明显 |
| 中值滤波 | 消除孤立尖峰 | 中等 | 需要排序,计算量高于平均值 |
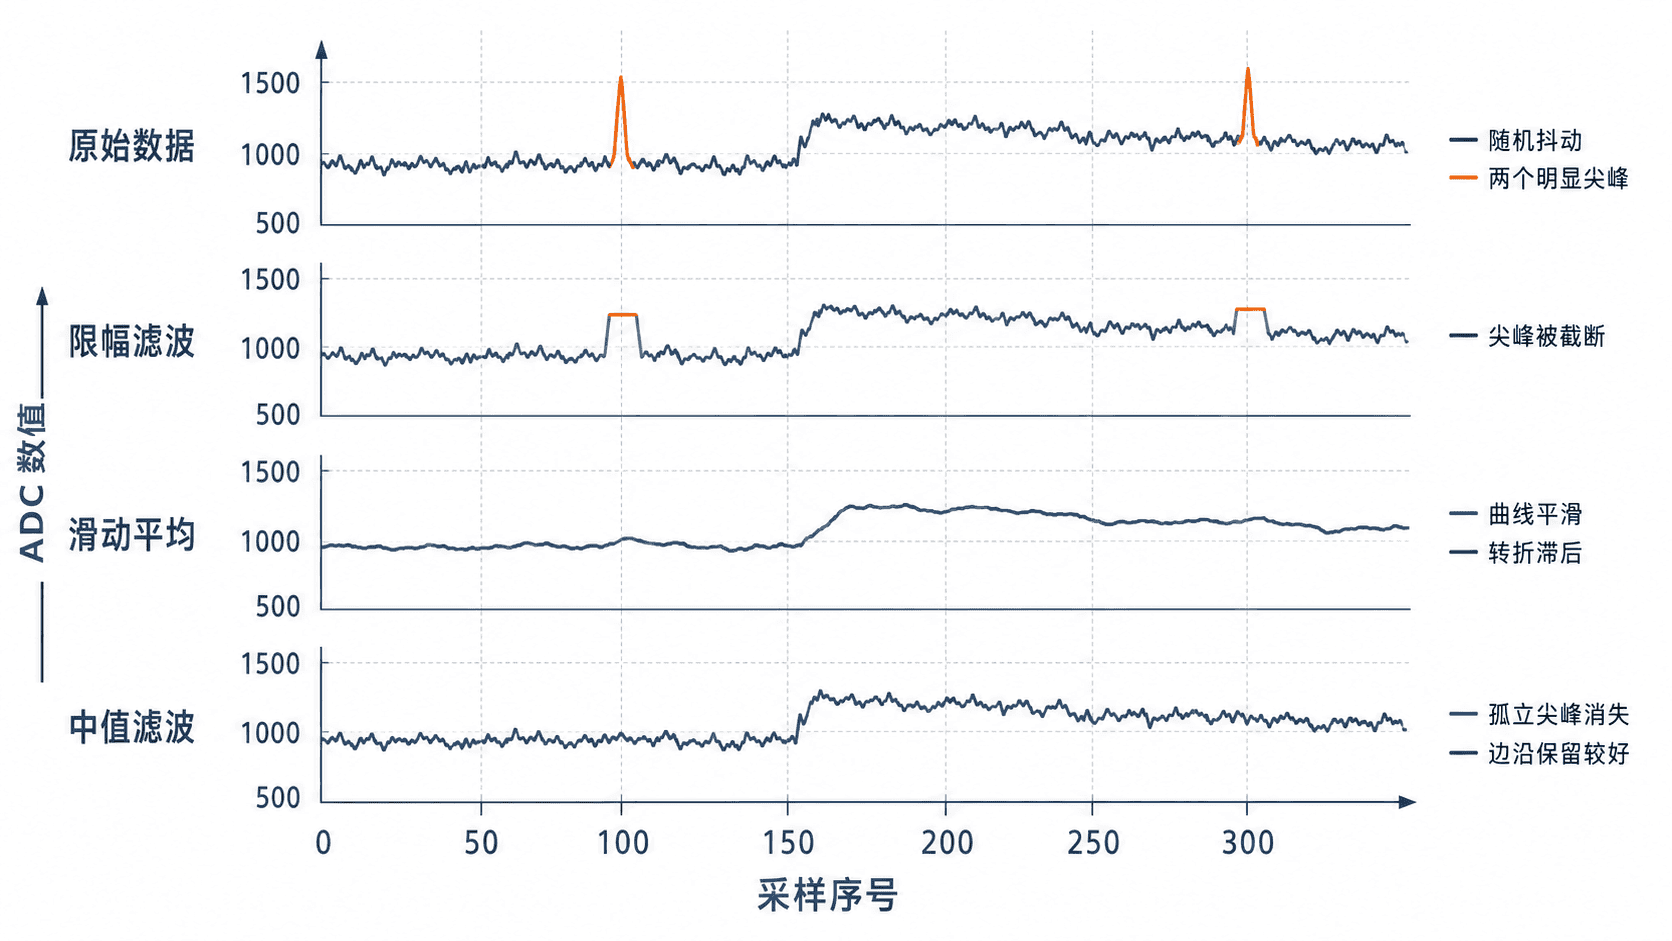
实际项目常先用限幅滤掉极端值,再用滑动平均降低剩余抖动。中值滤波适合脉冲干扰明显、又希望尽量保留阶跃变化的场景。
实现组合滤波器
下面程序把同一采样值依次送入限幅、滑动平均和中值滤波器。它使用定长数组,不进行动态内存分配,便于迁移到 STM32 工程。
c
#include <stdint.h>
#include <stdio.h>

#define WINDOW_SIZE 5U
#define LIMIT_THRESHOLD 100U

static uint16_t limit_filter(uint16_t sample, uint16_t *last)
{
    uint16_t diff = sample > *last ? sample - *last : *last - sample;

    // 超过阈值时保留上一次可信结果,避免尖峰进入后级滤波
    if (diff > LIMIT_THRESHOLD) {
        return *last;
    }

    *last = sample;
    return sample;
}

static uint16_t moving_average_filter(
    uint16_t sample,
    uint16_t buffer[WINDOW_SIZE],
    uint8_t *index,
    uint8_t *count,
    uint32_t *sum)
{
    if (*count < WINDOW_SIZE) {
        buffer[*index] = sample;
        *sum += sample;
        (*count)++;
    } else {
        *sum -= buffer[*index];
        buffer[*index] = sample;
        *sum += sample;
    }

    *index = (uint8_t)((*index + 1U) % WINDOW_SIZE);
    return (uint16_t)(*sum / *count);
}

static uint16_t median_filter(
    uint16_t sample,
    uint16_t window[WINDOW_SIZE],
    uint8_t *count)
{
    uint16_t sorted[WINDOW_SIZE];

    if (*count < WINDOW_SIZE) {
        window[*count] = sample;
        (*count)++;
    } else {
        for (uint8_t i = 1U; i < WINDOW_SIZE; i++) {
            window[i - 1U] = window[i];
        }
        window[WINDOW_SIZE - 1U] = sample;
    }

    for (uint8_t i = 0U; i < *count; i++) {
        sorted[i] = window[i];
    }

    // 窗口很小,使用简单排序可减少代码复杂度
    for (uint8_t i = 0U; i < *count; i++) {
        for (uint8_t j = (uint8_t)(i + 1U); j < *count; j++) {
            if (sorted[j] < sorted[i]) {
                uint16_t temp = sorted[i];
                sorted[i] = sorted[j];
                sorted[j] = temp;
            }
        }
    }

    return sorted[*count / 2U];
}

int main(void)
{
    const uint16_t samples[] = {
        2048U, 2052U, 4095U, 2049U, 2051U,
        2047U, 1800U, 2048U, 2050U
    };
    uint16_t last = samples[0];
    uint16_t average_buffer[WINDOW_SIZE] = {0U};
    uint16_t median_window[WINDOW_SIZE] = {0U};
    uint8_t average_index = 0U;
    uint8_t average_count = 0U;
    uint8_t median_count = 0U;
    uint32_t average_sum = 0U;

    puts(" raw -> limit -> average -> median");

    for (uint8_t i = 0U; i < sizeof(samples) / sizeof(samples[0]); i++) {
        uint16_t limited = limit_filter(samples[i], &last);
        uint16_t average = moving_average_filter(
            limited,
            average_buffer,
            &average_index,
            &average_count,
            &average_sum);
        uint16_t median = median_filter(
            limited,
            median_window,
            &median_count);

        printf("%4u -> %4u -> %4u -> %4u\n",
               samples[i], limited, average, median);
    }

    return 0;
}
预期输出:
text
 raw -> limit -> average -> median
2048 -> 2048 -> 2048 -> 2048
2052 -> 2052 -> 2050 -> 2052
4095 -> 2052 -> 2050 -> 2052
2049 -> 2049 -> 2050 -> 2052
2051 -> 2051 -> 2050 -> 2051
2047 -> 2047 -> 2050 -> 2051
1800 -> 2047 -> 2049 -> 2049
2048 -> 2048 -> 2048 -> 2048
2050 -> 2050 -> 2048 -> 2048
输出表明 4095 和 1800 被限幅器拦截,滑动平均输出最平稳,但对新值的反应较慢;中值滤波能去掉孤立尖峰,同时比平均值更能保留局部变化。
移植与参数选择
在 STM32 中,把 samples[i] 替换为 HAL_ADC_GetValue() 的返回值,或替换为 DMA 缓冲区中的元素即可。滤波状态变量必须长期保存,不能在每次调用前重新清零,否则窗口无法积累历史数据。
阈值可先取满量程的 1%~5%,再根据真实信号最大变化率调整。滑动窗口通常从 4、8 或 16 个样本开始测试;窗口取 2 的幂时,平均除法可进一步优化,但只有确认性能不足时才需要这样做。
Tips:先记录一段未滤波数据,再离线观察噪声幅度和尖峰频率。直接凭感觉设置阈值,容易把真实变化过滤掉。
按自己的节奏,确认真正理解。