
单片机与物联网 / 系统课时
任务栈与调度故障
任务栈与调度故障
FreeRTOS 程序出现随机复位、任务卡死或系统响应变慢时,问题通常不在调度器本身,而在栈空间、锁使用和任务行为。本课给出一套从现象到根因的定位顺序,并说明四类常见故障的修复方法。
学习目标
- 根据运行现象区分栈溢出、优先级反转、死锁和 CPU 长期占用
- 使用 FreeRTOS 钩子函数与栈余量接口收集诊断证据
- 调整任务优先级、阻塞方式和互斥策略,避免同类故障再次发生
四类故障的典型表现
栈溢出常表现为任务运行一段时间后 HardFault、异常复位或局部变量莫名变化。它通常由任务栈过小、函数调用层级过深、局部大数组或格式化输出占用过多栈空间引起。
优先级反转发生在高优先级任务等待低优先级任务持有的资源,而中优先级任务持续抢占低优先级任务。高优先级任务虽然优先级最高,却迟迟得不到运行所需的锁。
死锁是两个或多个任务互相等待对方持有的资源,相关任务会永久阻塞。高优先级任务长期占用 CPU 则通常来自忙等待、无限循环中没有阻塞调用,或错误地使用零超时轮询。
| 故障 | 常见现象 | 首要检查 |
|---|---|---|
| 栈溢出 | 随机复位、HardFault、变量被破坏 | 栈溢出钩子与最小剩余栈 |
| 优先级反转 | 高优先级任务延迟异常增大 | 是否使用互斥量、临界区是否过长 |
| 死锁 | 多个任务永久阻塞 | 锁获取顺序与等待超时 |
| CPU 长期占用 | 低优先级任务几乎不运行 | 循环内是否存在阻塞或延时 |
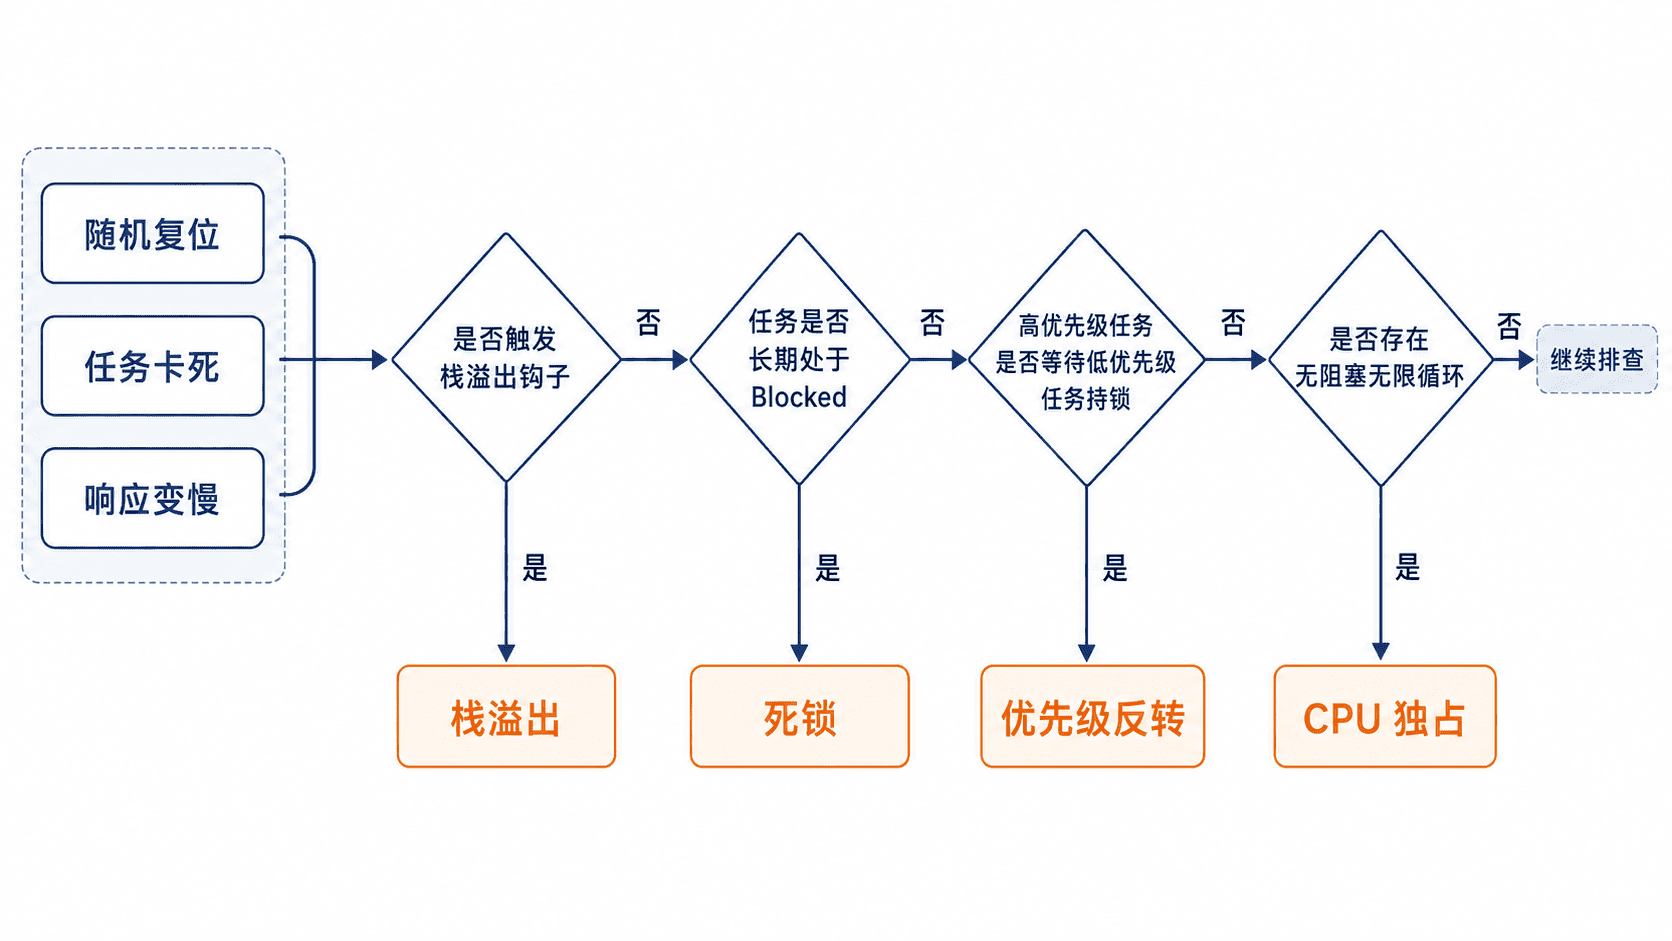
按证据顺序定位
先启用栈溢出检测,再周期性读取任务的最小剩余栈。uxTaskGetStackHighWaterMark() 返回任务运行以来最少剩余的栈深度,单位是 StackType_t,不是字节。数值长期接近零时,应优先处理栈空间,而不是盲目修改任务优先级。
下面是片段示例,依赖 FreeRTOS 已创建的任务句柄和串口输出函数。配置项放入 FreeRTOSConfig.h,诊断函数放入应用代码。
/* FreeRTOSConfig.h */
#define configCHECK_FOR_STACK_OVERFLOW  2
#define configUSE_MUTEXES               1
#define INCLUDE_uxTaskGetStackHighWaterMark 1

/* app_diagnostics.c */
#include "FreeRTOS.h"
#include "task.h"
#include <stdio.h>

extern TaskHandle_t gSensorTaskHandle;
extern TaskHandle_t gCommTaskHandle;

void vApplicationStackOverflowHook(TaskHandle_t task, char *task_name)
{
    taskDISABLE_INTERRUPTS();
    printf("stack overflow: %s\r\n", task_name);

    /* 停在现场,交给看门狗或调试器处理,避免继续破坏内存。 */
    for (;;) {
    }
}

void PrintTaskStackMargin(void)
{
    UBaseType_t sensor_margin =
        uxTaskGetStackHighWaterMark(gSensorTaskHandle);
    UBaseType_t comm_margin =
        uxTaskGetStackHighWaterMark(gCommTaskHandle);

    printf("stack margin: sensor=%lu, comm=%lu\r\n",
           (unsigned long)sensor_margin,
           (unsigned long)comm_margin);
}
预期输出如下,具体数值会随任务路径和编译优化变化。
stack margin: sensor=86, comm=41若某个任务的余量持续下降,应在最重的执行路径下复测。若钩子直接报告任务名,则先检查该任务中的局部大对象、递归调用、printf 和深层函数链。
根因修复策略
栈溢出不能只靠“多加一点栈”结束。先把大数组改为静态缓冲区或共享内存,再测量峰值栈占用,最后保留合理安全余量。任务栈过大也会浪费宝贵的 SRAM,因此应以测量结果为依据。
共享资源需要优先级继承时应使用 FreeRTOS 互斥量,而不是二值信号量。互斥量只能由持有者释放,持锁代码要短,锁内不得执行长时间延时、阻塞式通信或复杂日志输出。
避免死锁的核心是统一锁顺序。例如所有任务都先获取总线锁,再获取设备锁;无法立即获取第二把锁时,应设置超时并释放已持有资源。不要让两个任务以相反顺序嵌套获取同一组锁。
任务循环必须主动进入阻塞态。等待事件时使用队列、信号量、任务通知或 vTaskDelayUntil(),不要用空循环反复检查标志。只有在确实需要持续计算时,才允许高优先级任务长时间运行,并应评估其最坏执行时间。
验证修复是否有效
修复后应同时观察三类指标:所有任务的最小剩余栈稳定,高优先级任务的最大响应时间满足要求,系统在长时间压力运行中没有永久阻塞。测试时应覆盖通信超时、队列满、外设异常和多个任务同时争用资源等最坏路径。
调度故障具有偶发性,单次正常运行不能证明问题消失。建议记录任务状态、锁等待时间和复位原因,并在接近真实负载的条件下持续运行。