
单片机与物联网 / 系统课时
实时操作系统基础
实时操作系统基础
本课解决“多个功能如何在同一颗 MCU 上有序运行”的问题。你将从任务、调度、优先级和阻塞状态入手,建立 FreeRTOS 的基本心智模型,并能判断一个场景更适合裸机循环还是实时操作系统。
学习目标
- 说明任务、调度器、时间片和优先级之间的关系
- 区分运行、就绪、阻塞和挂起四种常见任务状态
- 理解 RTOS 与裸机程序在结构和响应方式上的差异
为什么需要 RTOS
裸机程序通常把所有功能写进一个主循环:读取按键、刷新显示、处理通信,再依次重复。结构简单,但某一步耗时过长时,后续功能都会被拖延。
RTOS 把功能拆成多个任务,每个任务只负责一类工作。调度器根据任务状态和优先级决定当前由谁使用 CPU,因此通信等待、周期采样和界面刷新可以彼此独立组织。
任务与调度器如何协作
任务不是同时占用单核 CPU,而是由调度器快速切换执行。任一时刻通常只有一个任务处于运行状态,其余任务可能在等待运行、等待事件或被主动暂停。
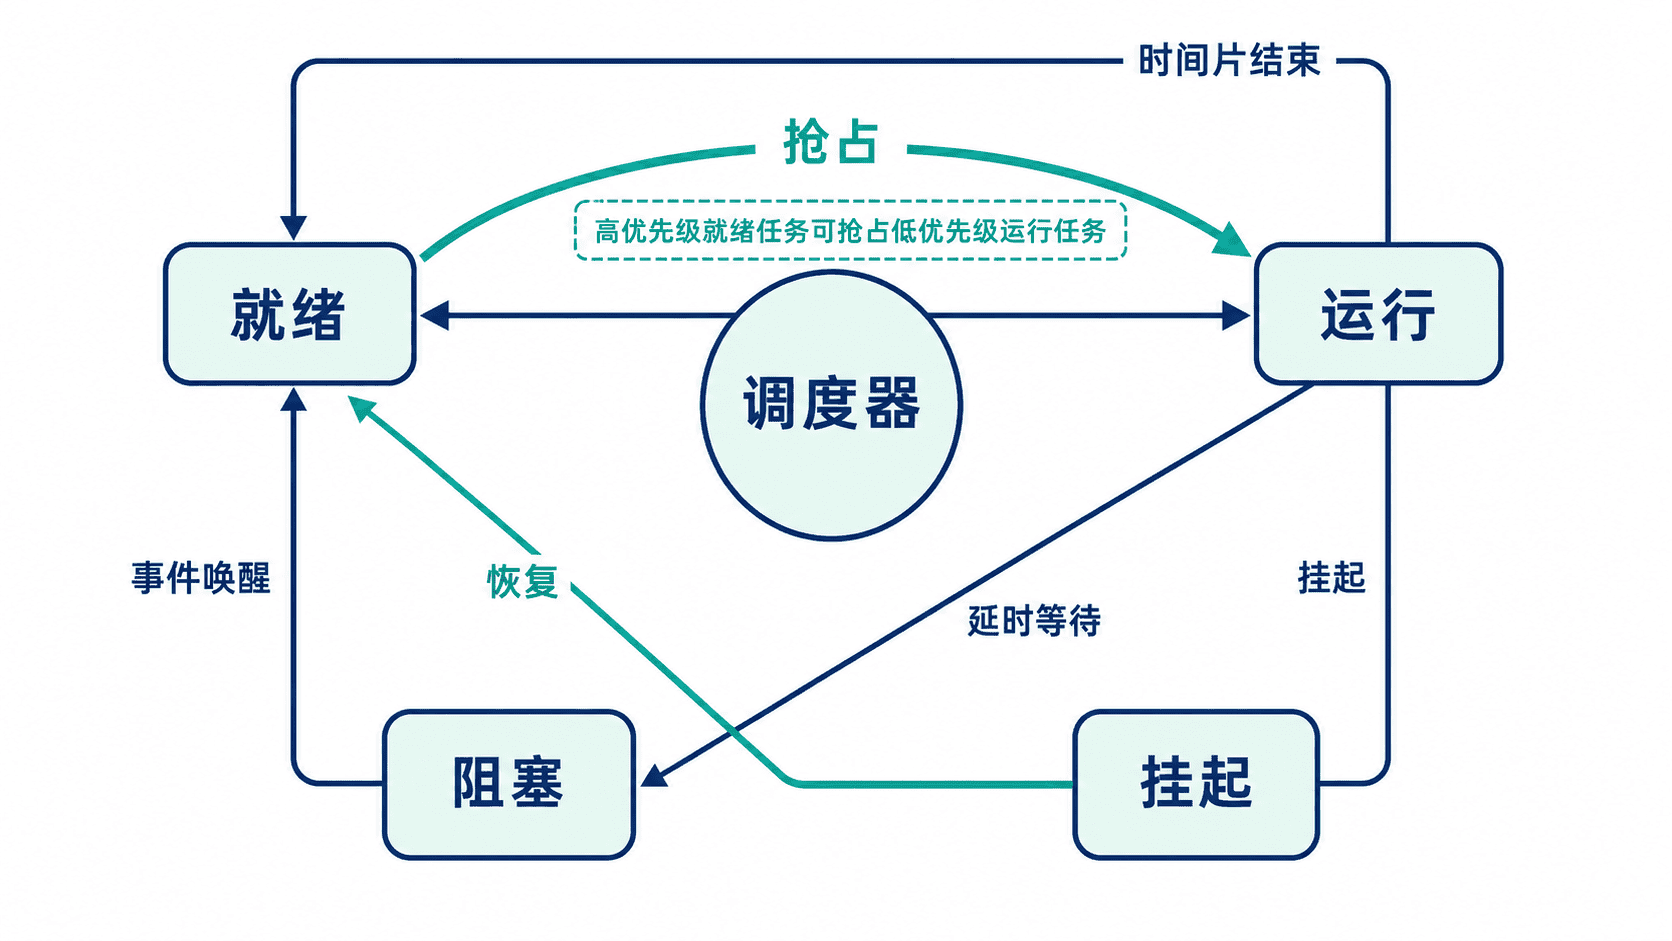
调度器的核心规则可以概括为:优先运行“已经就绪且优先级最高”的任务。高优先级任务进入就绪态时,可以立即抢占低优先级任务;同优先级任务则可按时间片轮流运行。
四种常见任务状态
运行态表示任务正在占用 CPU。单核系统同一时刻通常只有一个运行任务。
就绪态表示任务具备运行条件,但暂时没有获得 CPU。它可能在等待更高优先级任务让出处理器。
阻塞态表示任务正在等待时间到期、队列消息、信号量或其他事件。阻塞任务不参与当前调度,因此不会反复空转消耗 CPU。
挂起态表示任务被显式暂停,只有调用恢复操作后才会重新参与调度。挂起与阻塞不同:阻塞通常由时间或事件自动解除,挂起不会自动恢复。
优先级、时间片与实时性
优先级表示任务的重要程度,不代表任务执行得更快。高优先级任务若长期不阻塞,可能让低优先级任务一直得不到运行机会,这种现象称为任务饥饿。
时间片主要解决同优先级任务的公平执行问题。若两个同优先级任务都保持就绪,调度器可在系统节拍到来时切换任务,使它们轮流使用 CPU。
实时性也不等于“运行速度最快”,而是关键任务能在规定时间内得到响应。设计时应让高优先级任务尽快完成关键处理,并通过延时、队列或信号量主动进入阻塞状态。
RTOS 与裸机程序的选择
功能少、执行路径固定、资源非常紧张时,裸机循环更直接。任务数量增加、多个功能需要不同周期、通信和控制逻辑需要等待事件时,RTOS 更容易保持结构清晰。
选择 RTOS 也意味着需要额外关注任务栈、优先级分配、共享资源和调度时序。它不是自动提升性能的工具,而是一种组织并发逻辑的方法。