
单片机与物联网 / 系统课时
设备状态机
设备状态机
本课把待机、采集、告警和设置四种工作模式组织成有限状态机。你将用“当前状态、输入事件、下一状态”描述设备行为,并通过一个可运行的 C 示例掌握状态切换、动作执行和异常事件处理。
学习目标
- 使用状态、事件和转移条件描述设备行为
- 用枚举与
switch实现清晰的有限状态机 - 区分状态内动作、进入动作和退出动作
为什么需要状态机
设备功能较少时,多个 if 判断还能工作;当按键、传感器阈值、超时和告警确认同时出现后,条件会快速交叉。相同事件在不同模式下可能含义不同,例如短按按键在待机状态用于开始采集,在设置状态却可能用于修改参数。
有限状态机把任一时刻的有效行为限制在当前状态中。程序先确定“设备现在处于什么状态”,再判断“收到什么事件”,最后执行明确的状态转移,因此比遍布主循环的标志变量更容易验证和扩展。
状态与事件关系
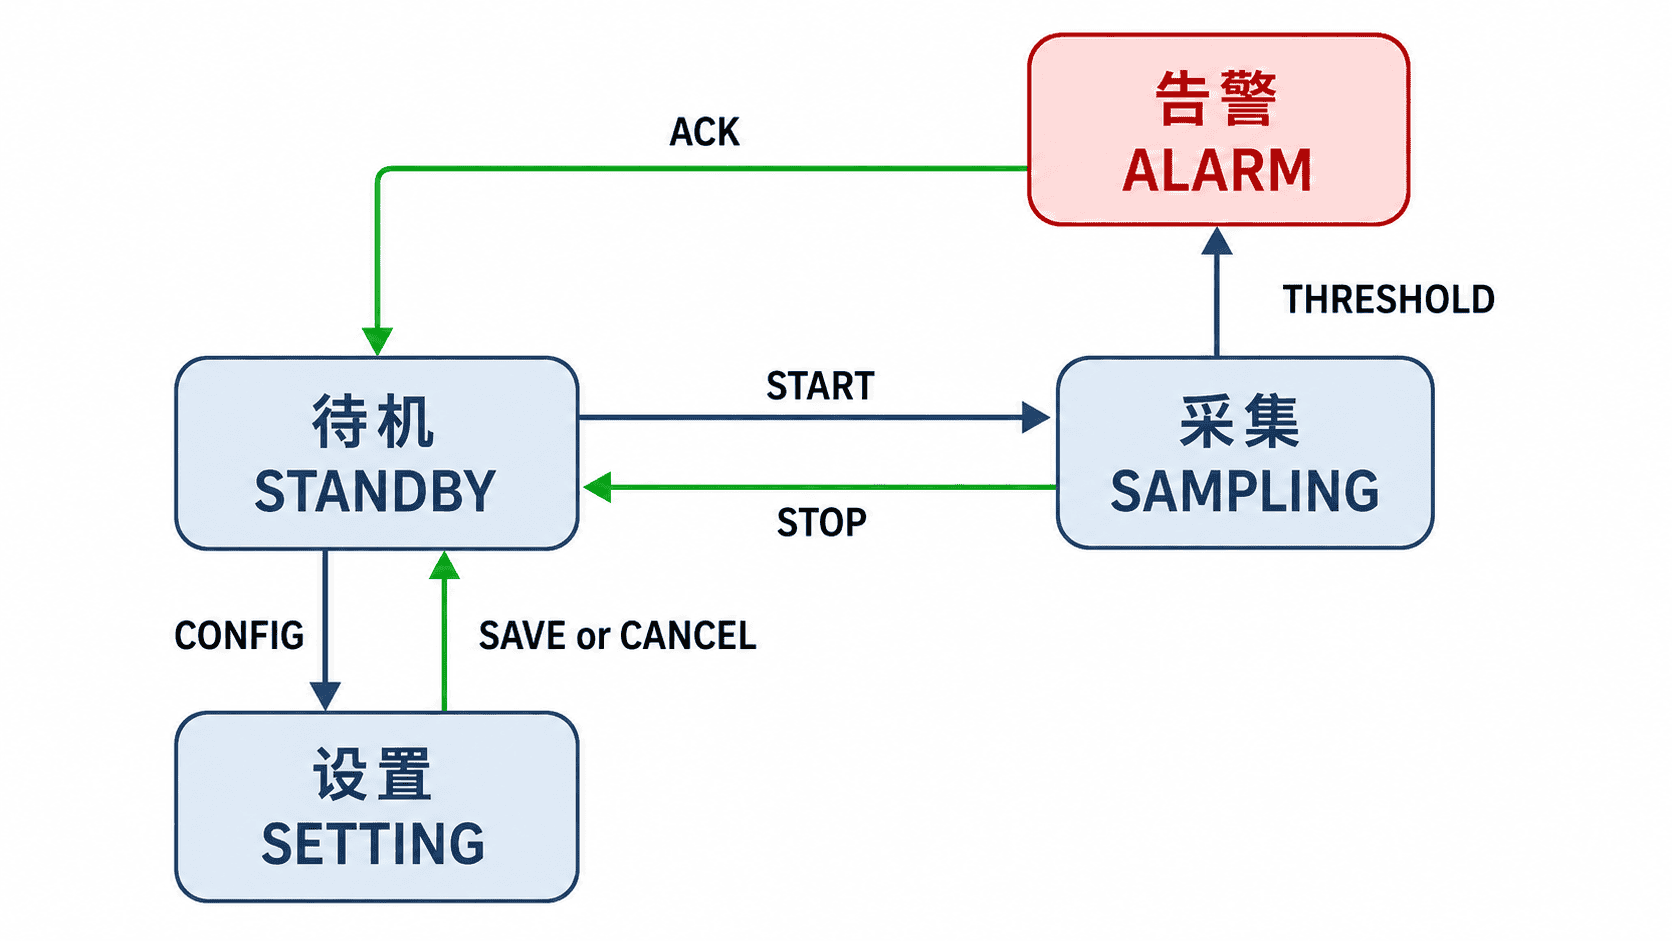
状态描述设备当前允许执行的行为,事件表示外部或内部发生的变化。转移条件应尽量由事件表达,而不是在各状态中重复读取硬件。比如 ADC 超过阈值后产生 THRESHOLD 事件,状态机只负责决定该事件是否触发告警。
| 当前状态 | 事件 | 下一状态 | 主要动作 |
|---|---|---|---|
| 待机 | START | 采集 | 启动采样定时器 |
| 采集 | THRESHOLD | 告警 | 停止采样并开启蜂鸣器 |
| 采集 | STOP | 待机 | 停止采样 |
| 告警 | ACK | 待机 | 关闭蜂鸣器并清除告警 |
| 待机 | CONFIG | 设置 | 加载待编辑参数 |
| 设置 | SAVE | 待机 | 保存参数并退出设置 |
用 C 实现最小状态机
下面示例可在标准 C 环境中直接运行。它用打印语句模拟硬件动作,移植到 STM32 时再把状态进入动作替换为 GPIO、PWM、ADC 或定时器调用。
#include <stdio.h>

typedef enum {
    STATE_STANDBY,
    STATE_SAMPLING,
    STATE_ALARM,
    STATE_SETTING
} DeviceState;

typedef enum {
    EVENT_START,
    EVENT_STOP,
    EVENT_THRESHOLD,
    EVENT_ACK,
    EVENT_CONFIG,
    EVENT_SAVE,
    EVENT_CANCEL
} DeviceEvent;

typedef struct {
    DeviceState state;
} Device;

static const char *state_name(DeviceState state)
{
    static const char *names[] = {
        "STANDBY", "SAMPLING", "ALARM", "SETTING"
    };
    return names[state];
}

static void change_state(Device *device, DeviceState next)
{
    /* 实际项目可在这里集中执行退出动作和进入动作。 */
    printf("%s -> %s\n", state_name(device->state), state_name(next));
    device->state = next;
}

static void handle_event(Device *device, DeviceEvent event)
{
    switch (device->state) {
    case STATE_STANDBY:
        if (event == EVENT_START) {
            change_state(device, STATE_SAMPLING);
        } else if (event == EVENT_CONFIG) {
            change_state(device, STATE_SETTING);
        }
        break;
    case STATE_SAMPLING:
        if (event == EVENT_THRESHOLD) {
            change_state(device, STATE_ALARM);
        } else if (event == EVENT_STOP) {
            change_state(device, STATE_STANDBY);
        }
        break;
    case STATE_ALARM:
        if (event == EVENT_ACK) {
            change_state(device, STATE_STANDBY);
        }
        break;
    case STATE_SETTING:
        if (event == EVENT_SAVE || event == EVENT_CANCEL) {
            change_state(device, STATE_STANDBY);
        }
        break;
    default:
        /* 防御未知状态,避免设备停留在不可恢复分支。 */
        device->state = STATE_STANDBY;
        break;
    }
}

int main(void)
{
    Device device = { STATE_STANDBY };
    const DeviceEvent events[] = {
        EVENT_START, EVENT_THRESHOLD, EVENT_ACK,
        EVENT_CONFIG, EVENT_SAVE
    };

    for (unsigned int i = 0; i < sizeof(events) / sizeof(events[0]); ++i) {
        handle_event(&device, events[i]);
    }
    return 0;
}
预期输出如下。
STANDBY -> SAMPLING
SAMPLING -> ALARM
ALARM -> STANDBY
STANDBY -> SETTING
SETTING -> STANDBY
未被当前状态接受的事件会被忽略。例如告警状态收到 START 不会发生转移,这正是状态机用于约束非法操作的价值。
移植到 STM32 主循环
在 STM32 中,中断服务函数应只采集事实并产生事件,例如设置按键事件、采样完成事件或超时事件,不要在中断中直接执行完整状态切换和耗时动作。主循环再按顺序取出事件并调用状态机,这样可以减少并发修改状态导致的不一致。
进入采集状态时启动 ADC 或定时器,离开采集状态时停止对应外设;进入告警状态时开启蜂鸣器和指示灯,退出告警状态时统一关闭。把这些进入与退出动作集中在 change_state 附近,可避免每条转移路径都重复操作硬件。
事件较少时可以使用单个事件变量;事件可能连续到达时,应改用环形队列,防止后到事件覆盖尚未处理的事件。状态变量若会被中断读取或修改,还要配合临界区或原子访问,而不能只依赖 volatile 保证一致性。
常见设计错误
把“持续执行的状态动作”和“只执行一次的进入动作”混在一起,会导致蜂鸣器、Flash 写入或外设初始化在主循环中被反复调用。正确做法是让一次性动作发生在状态切换时,让周期性采样或显示刷新留在当前状态的运行逻辑中。
另一个常见问题是任何状态都响应所有事件。应先明确非法事件是忽略、记录还是转入故障状态,再统一处理默认分支,避免新增状态后出现无法解释的隐式跳转。