
游戏 AI / 系统课时
用角速度限制转弯幅度
用角速度限制转弯幅度
角色位置移动得平滑,并不代表朝向也自然。如果每帧都把朝向直接赋值为目标方向,NPC 会瞬间掉头,尤其当目标从身后经过时非常突兀。最直接的修复是限制单位时间允许旋转的最大角度,让当前朝向逐帧逼近期望方向。
学习目标
- 理解直接设置朝向与限制转向速率的差异
- 会计算最短角度差,并按最大角速度限制单帧旋转量
- 能处理跨越
-180°/180°时的角度环绕问题
直接赋值为什么会显得生硬
移动系统通常先计算期望速度方向,再由它得到期望朝向。如果直接执行“当前角度 = 期望角度”,无论两者相差 5° 还是 170°,都会在一帧内完成旋转。位置轨迹可能连续,但视觉上仍像模型突然被掰向另一边。
限制转向速率后,每帧最多只旋转 max_turn_rate * dt。例如最大转向速率为每秒 90°,帧间隔为 0.1 秒,那么单帧最多变化 9°。目标角度只决定往哪里转,不再决定这一帧必须转完多少。
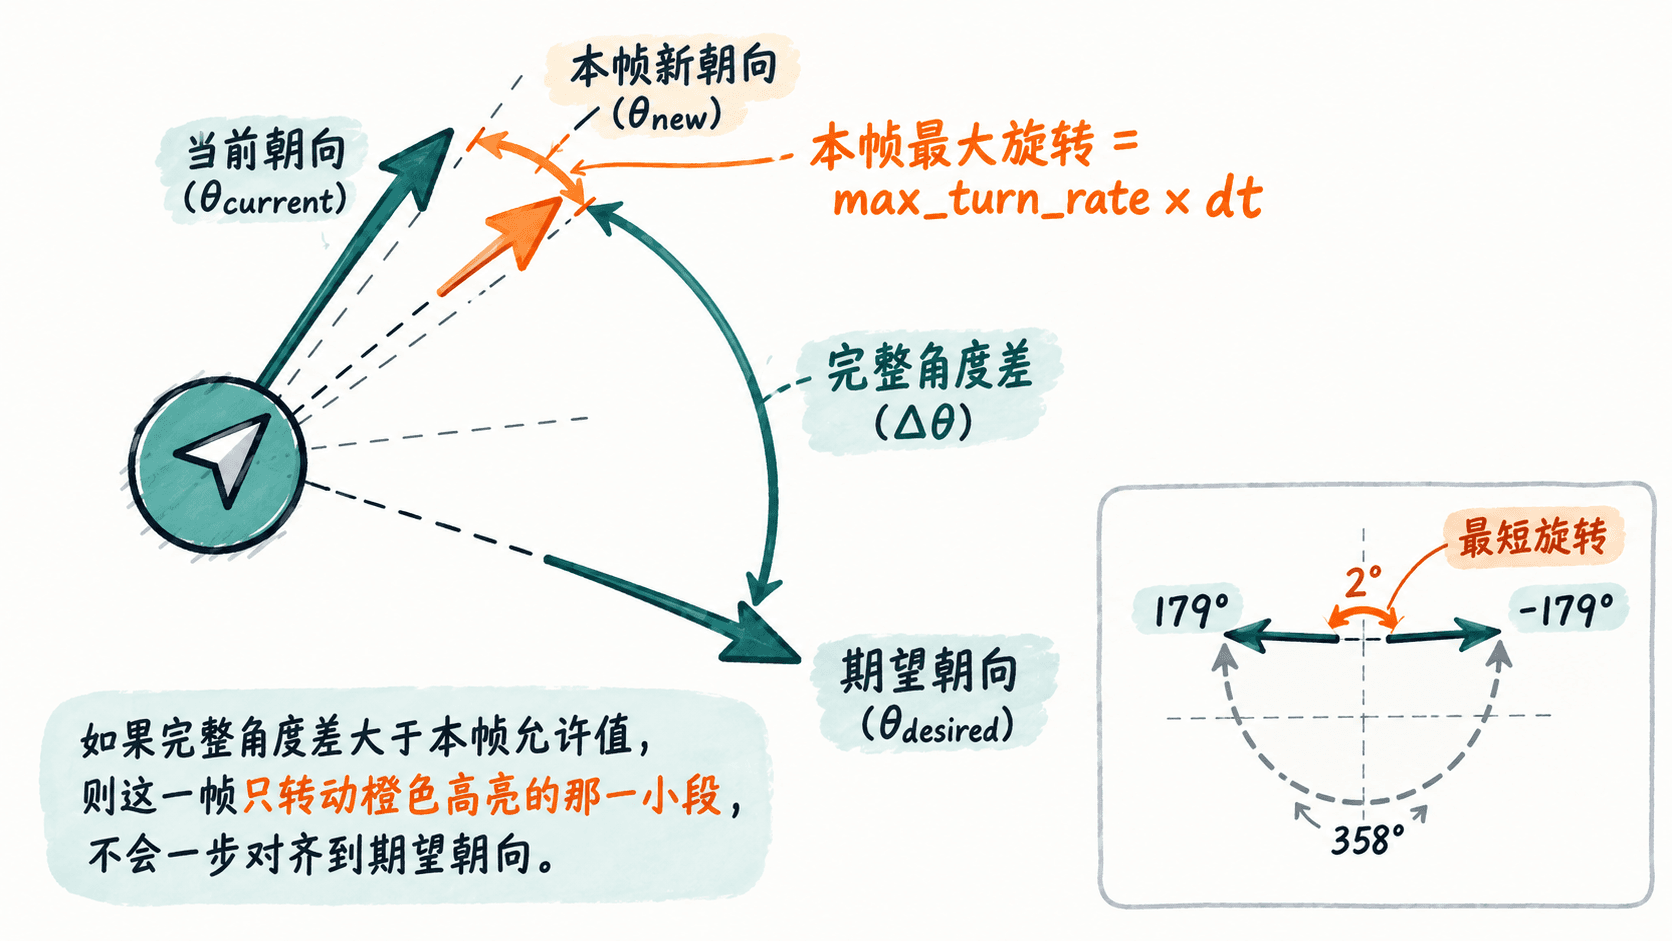
先求最短角度差
角度是循环量,不能只做普通减法。例如当前朝向是 170°,目标朝向是 -170°,直接相减得到 -340°,但真正的最短旋转只有 20°。
因此要先把角度差规范到 [-180°, 180°)。这样正负号表示旋转方向,同时保证选择最短路径。下面的示例实现“朝目标角度旋转,但每秒最多转 90°”。
def wrap_angle(angle):
    return (angle + 180.0) % 360.0 - 180.0

def rotate_toward(current, desired, max_turn_rate, dt):
    delta = wrap_angle(desired - current)
    max_step = max_turn_rate * dt
    # 本帧只允许旋转 max_step,目标再远也不能瞬间转完。
    step = max(-max_step, min(max_step, delta))
    return wrap_angle(current + step)

angle = 10.0
desired = 170.0
for frame in range(1, 6):
    angle = rotate_toward(angle, desired, 90.0, 0.1)
    print(frame, angle)
预期输出:
1 19.0
2 28.0
3 37.0
4 46.0
5 55.0
每一帧都只增加 9°。如果剩余角度小于 9°,代码会直接使用剩余角度,不会因为固定步长而越过目标朝向。
转向速率要和移动能力匹配
最大角速度不是越小越自然。角色高速移动却只能缓慢转头,会出现身体朝向与运动方向长时间不一致;角速度过大,又接近瞬间掉头。步行 NPC 可以较快调整方向,而车辆或大型生物通常需要更明显的转弯过程。
如果系统同时限制线加速度,还要关注“速度已经朝新方向变化,但朝向仍没跟上”的情况。移动方向和视觉朝向可以有不同响应速度,但不能长期完全脱节,否则会产生明显侧滑感。
何时需要角加速度
限制最大转向速率已经能解决大多数瞬间掉头问题,但它仍允许角速度在相邻帧从 0 直接跳到上限,再突然回到 0。车辆、飞船或大型生物如果需要更强的重量感,可以继续限制角加速度,让角速度本身也逐步升降。
对于普通 NPC,最短角度差加最大转向速率通常已经足够。它把“朝向直接赋值”改成“在时间维度上追踪目标朝向”,既避免瞬间掉头,又保留了清晰、容易调参的控制方式。