
游戏 AI / 系统课时
为什么直接寻路会让转向生硬
为什么直接寻路会让转向生硬
直接寻路擅长回答“应该经过哪里”,却没有回答“角色怎样自然地转过去”。本篇把路径、目标位置和运动控制拆开,你会看到为什么只追路径点容易出现急转、抖动和机械式移动。
学习目标
- 区分路径、目标位置与运动控制三个层次
- 理解路径点追踪为什么会造成生硬转向
- 判断什么时候应该加入 Steering Behavior
路径不是运动指令
寻路算法通常输出一串需要经过的空间点,目标位置则只是角色最终希望接近的地点。它们回答的是“去哪儿”,而不是“每一帧怎样改变速度和朝向”。
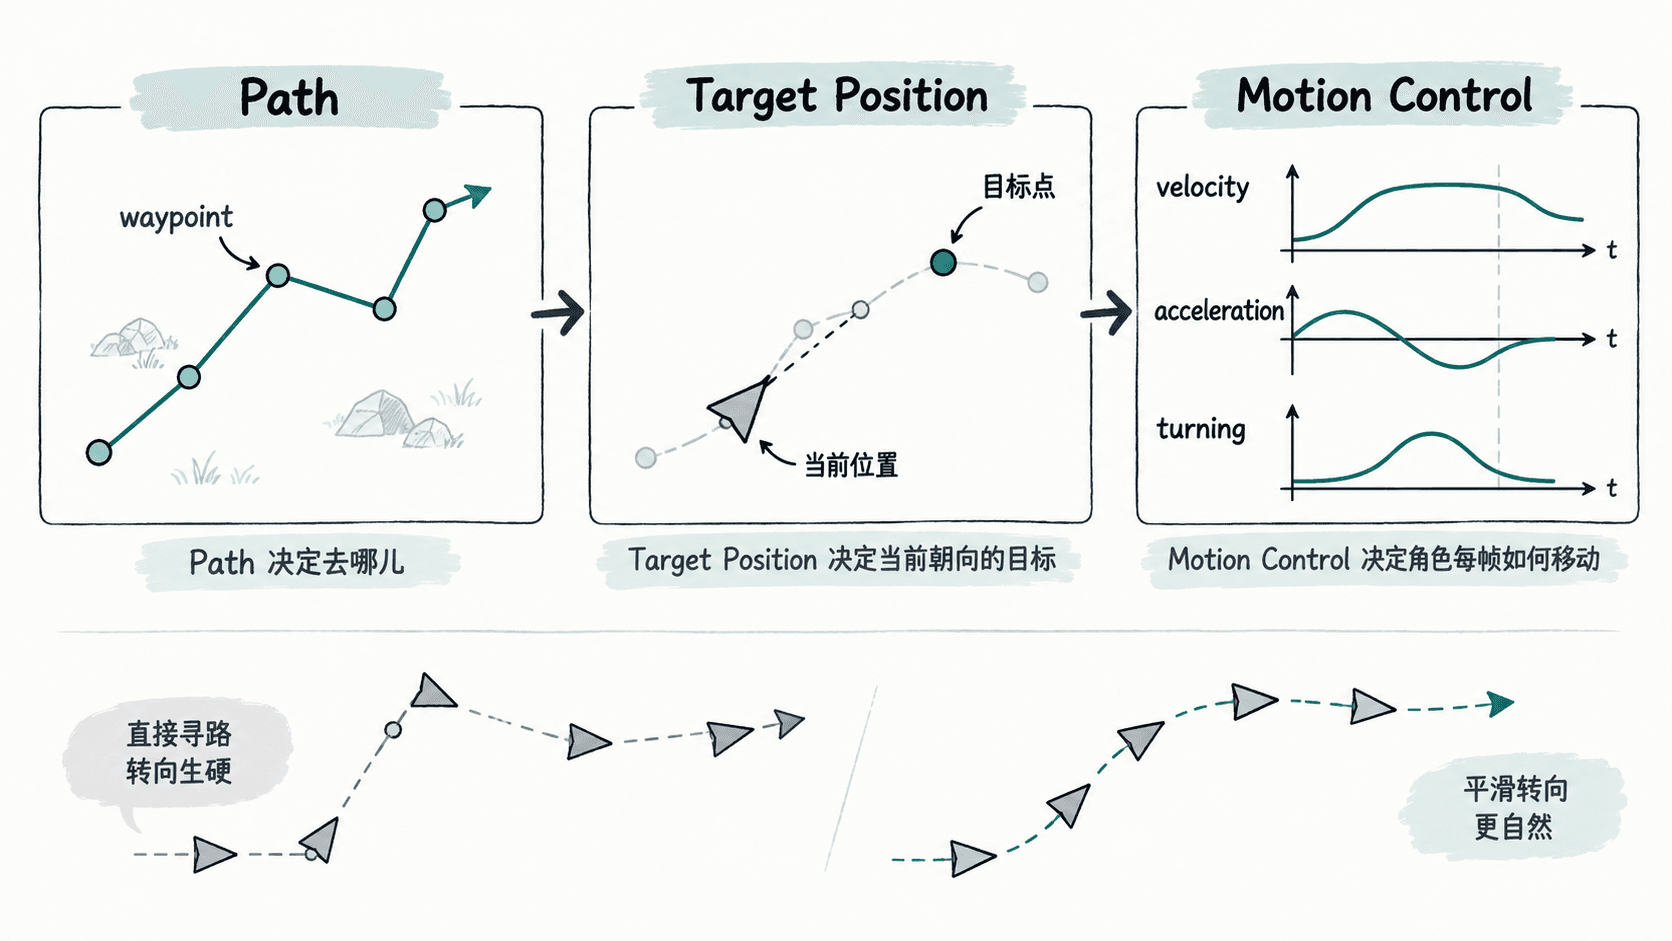
如果角色直接把“下一个路径点”当成瞬时方向,就会在接近拐角时突然改变朝向。路径本身没有错,问题在于运动层把离散的几何节点直接当成了连续控制命令。
为什么路径点追踪会变硬
最常见的做法是计算当前位置到路径点的方向,然后让角色立即朝这个方向移动。直线路段看起来正常,但遇到折角、狭窄空间或高速运动时,目标方向会快速变化,导致转向幅度过大。
另一个问题是速度没有被当作独立状态处理。角色可能上一帧还保持较高速度,下一帧却已经要求朝相反方向前进;如果系统没有加速度和转向约束,就容易出现瞬间变向、滑步或左右抖动。
Steering Behavior 解决哪一层
Steering Behavior 位于寻路结果和实际运动之间。寻路负责提供可到达的方向或路径,Steering 则根据当前位置、当前速度、目标位置等信息计算更平滑的运动意图,最后交给角色控制器执行。
因此它不是“替代寻路”。更准确的关系是:寻路解决全局路线,Steering 解决局部运动。对于需要自然移动的 NPC,还可以把追踪、避障、到达和群体分离等行为组合起来。
什么时候值得加入 Steering
只有在角色的运动质量本身成为问题时,才需要这一层。静态棋盘式单位通常可以直接沿路径移动;角色需要表现出惯性、有限转向速度、平滑停靠或群体避让时,Steering 的价值会明显提升。
实际开发时,可以先检查三个问题:路径是否正确、当前目标是否正确、运动控制是否受速度和转向限制。只要前两项正常而角色依然“像瞬移一样拐弯”,问题通常就在运动控制层。