
游戏 AI / 系统课时
用 Evade 反向预测逃跑方向
用 Evade 反向预测逃跑方向
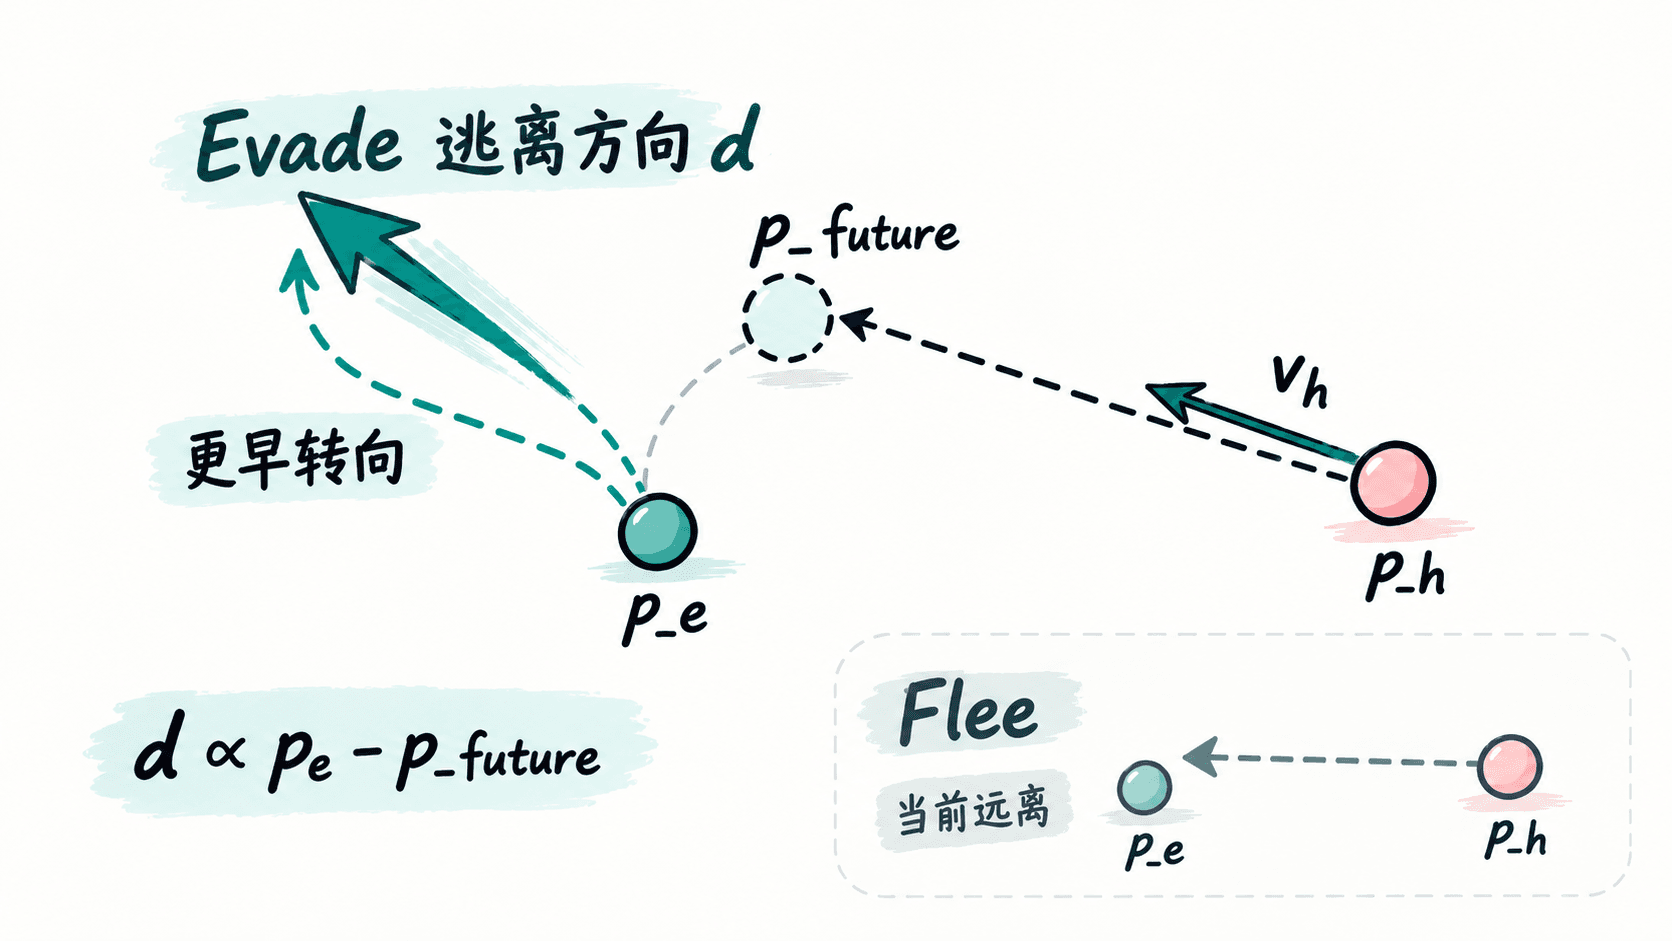
Evade 解决的不是“离敌人越远越好”,而是“敌人下一步可能到哪里,我现在该往哪边躲”。它可以看成 Pursue 的镜像:先预测追击者的未来位置,再从该位置反向计算逃离方向,因此高速目标接近时会比普通 Flee 更早做出反应。
学习目标
- 理解 Evade 与 Flee、Pursue 的关系
- 能根据距离和速度估算合理的预测时间
- 能实现带最大加速度限制的 Evade 转向力
Evade 的核心不是逃离当前位置
普通 Flee 只看追击者当前坐标。如果对方速度较快,NPC 可能等敌人已经贴近后才转向,表现出明显的“反应迟钝”。
Evade 会先预测追击者在短时间后的落点。设逃跑者位置为 ,追击者位置为 ,追击者速度为 ,预测时间为 ,则预测位置为:
随后从预测位置反向求逃离方向:
最终把 归一化,并乘以最大加速度,就得到当前帧的线性转向加速度。
预测时间要受距离限制
预测时间不能无限增大。时间过短,Evade 会退化为 Flee;时间过长,又会对很远的未来位置过度反应。
实用做法是同时设置最大预测时间,并让近距离目标使用更短预测:
其中 distance 是双方当前距离,speed 是逃跑者自身速度或用于估算反应窗口的参考速度。当自身速度接近 0 时,应直接使用 t_max,避免除零。
这种写法的直觉是:目标很远时允许看得更远,目标已经靠近时减少预测跨度,避免预测点跨得太远。
实现一个可运行的 Evade
下面用二维向量实现最小版本。示例只计算转向加速度,不包含位置积分、碰撞或路径规划。
from dataclasses import dataclass
from math import hypot

@dataclass
class Vec2:
    x: float
    y: float

    def __add__(self, other: "Vec2") -> "Vec2":
        return Vec2(self.x + other.x, self.y + other.y)

    def __sub__(self, other: "Vec2") -> "Vec2":
        return Vec2(self.x - other.x, self.y - other.y)

    def __mul__(self, scalar: float) -> "Vec2":
        return Vec2(self.x * scalar, self.y * scalar)

    def length(self) -> float:
        return hypot(self.x, self.y)

    def normalized(self) -> "Vec2":
        n = self.length()
        if n == 0:
            return Vec2(0.0, 0.0)
        return Vec2(self.x / n, self.y / n)

def evade(
    evader_pos: Vec2,
    evader_velocity: Vec2,
    pursuer_pos: Vec2,
    pursuer_velocity: Vec2,
    max_prediction: float,
    max_acceleration: float,
) -> Vec2:
    offset = pursuer_pos - evader_pos
    distance = offset.length()
    speed = evader_velocity.length()

    # 近距离降低预测跨度;静止时使用最大预测时间,避免除零。
    prediction = max_prediction if speed <= 1e-6 else min(max_prediction, distance / speed)

    future_pursuer_pos = pursuer_pos + pursuer_velocity * prediction
    escape_direction = (evader_pos - future_pursuer_pos).normalized()

    # Steering Behavior 通常输出加速度,再由运动系统积分到速度和位置。
    return escape_direction * max_acceleration

if __name__ == "__main__":
    steering = evade(
        evader_pos=Vec2(0.0, 0.0),
        evader_velocity=Vec2(2.0, 0.0),
        pursuer_pos=Vec2(6.0, 0.0),
        pursuer_velocity=Vec2(-3.0, 1.0),
        max_prediction=1.0,
        max_acceleration=8.0,
    )
    print(f"steering=({steering.x:.2f}, {steering.y:.2f})")
预期输出:
steering=(-7.59, -2.53)这里的追击者正在向左上方移动,因此其预测位置比当前点更靠近逃跑者左侧,Evade 会提前向左下方偏转,而不是只沿水平轴逃跑。
Evade 什么时候会显得不自然
Evade 只解决局部运动预测,不知道墙体、悬崖、队友或导航网格。如果直接把它作为唯一移动决策,NPC 可能一边“聪明地躲人”,一边撞进障碍物。
常见处理方式是把 Evade 当作候选转向力,再与障碍回避、边界约束和路径跟随组合。目标暂时远离时,还可以降低 Evade 权重,避免 NPC 因很远的威胁持续改变路线。
判断实现是否正确时,不只看“有没有远离敌人”,还要观察 NPC 是否会在追击者真正抵达之前提前转向。提前量稳定、方向连续,而且没有因过长预测产生大幅摆动,才说明 Evade 的预测窗口基本合适。