
游戏 AI / 系统课时
狭窄通道里为什么会来回抖动
狭窄通道里为什么会来回抖动
NPC 在宽阔区域避障正常,进入门洞、走廊或两堵墙之间却不断左右摆动,通常不是单纯的转向力太大。真正原因往往是左右障碍同时进入感知范围后,微小距离变化不断改变避让决策,而角色速度、探测距离和最大转向能力又让这种错误来不及被消化。
学习目标
- 识别狭窄通道中左右避让决策反复翻转的根因
- 理解感知距离、移动速度与转向限制如何共同放大振荡
- 使用迟滞、方向保持和减速策略抑制左右抖动
抖动本质是避让决策反复翻转
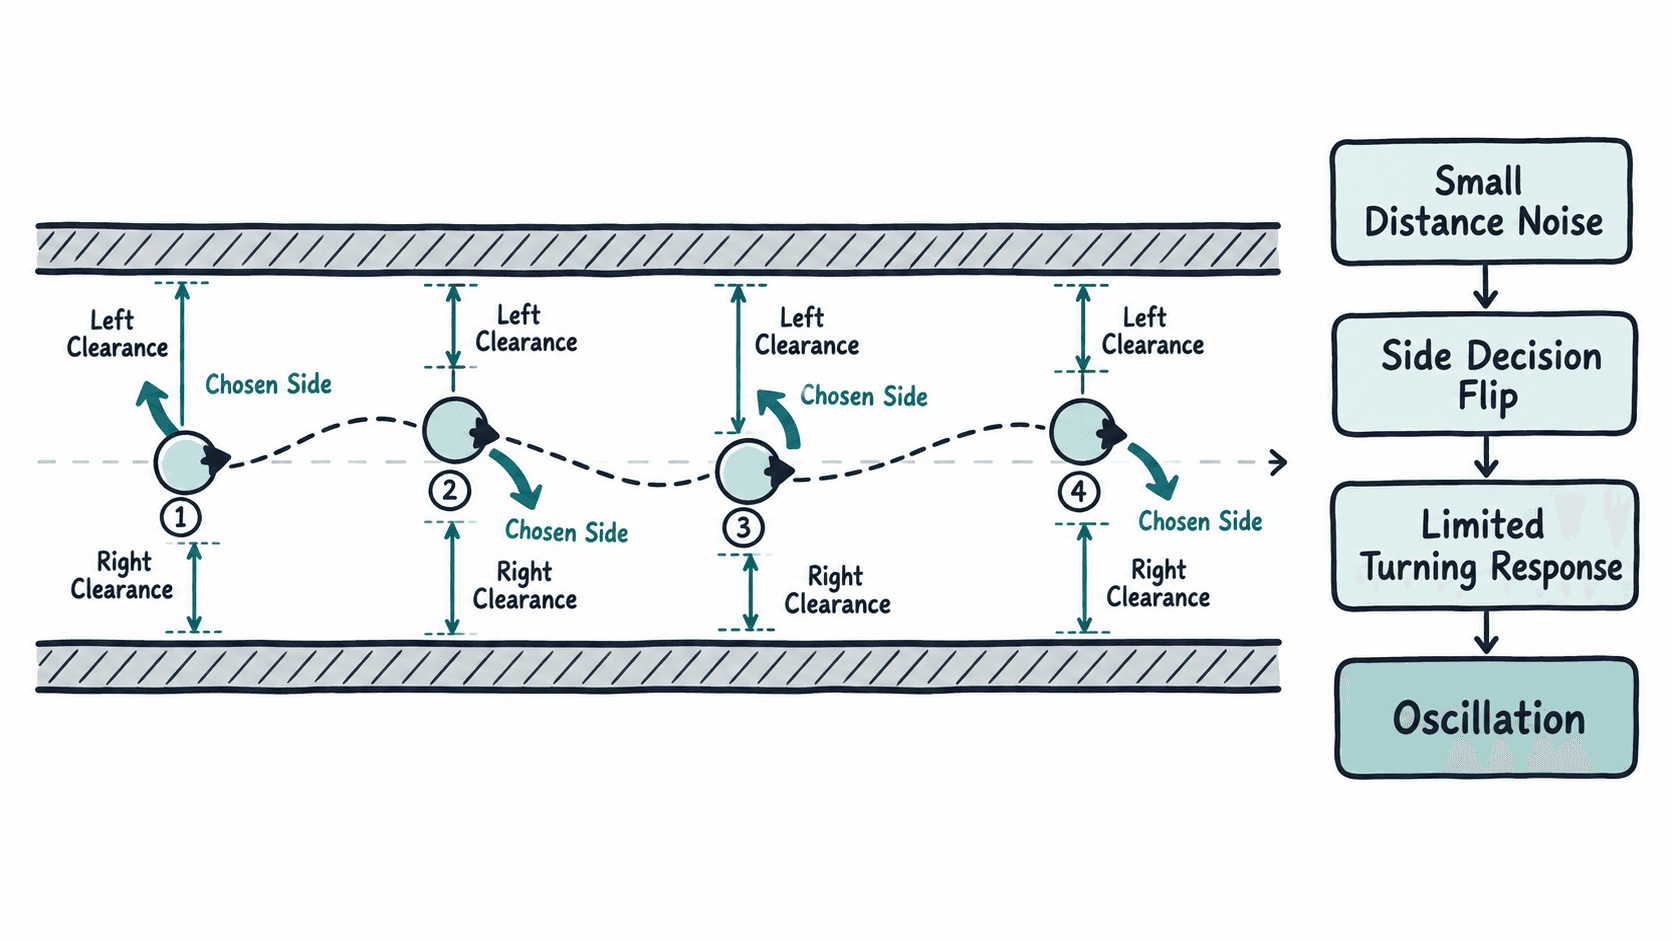
设想角色位于走廊中央。左侧墙距离为 0.61,右侧墙距离为 0.60,控制器可能判断右侧更危险,于是向左转。下一帧角色刚向左移动一点,左侧距离变成 0.59,右侧变成 0.61,算法又立即要求向右转。
如果每一帧都根据“哪边更近”重新选择避让方向,那么毫米级的距离变化、浮点误差、碰撞体形状和探测射线命中位置都可能改变结果。于是控制器形成“左、右、左、右”的离散决策,而角色的速度和惯性把这种决策表现成肉眼可见的蛇形抖动。
感知范围、速度和转向限制会放大问题
感知范围过长时,两侧墙体很早就同时进入探测区域,角色会在实际还不需要避让时开始修正方向。速度越高,同样的决策延迟会转换成更大的位移;如果最大转向力或最大角速度又比较低,角色收到“向左”的命令后尚未完成修正,下一帧就可能收到“向右”的相反命令。
因此,三个参数不能孤立调整。提高探测距离通常意味着需要更早但更平滑地转向;提高移动速度需要更长的预判,也可能要求在狭窄区域主动减速;降低最大转向能力虽然看起来更平滑,却可能让角色永远追不上不断翻转的目标方向。
| 现象 | 优先检查 | 常见原因 |
|---|---|---|
| 很远就开始左右摆 | 感知距离 | 左右墙过早同时参与决策 |
| 摆动幅度随速度明显增大 | 移动速度 | 单帧位移过大,修正发生得太晚 |
| 转向总是慢半拍 | 最大转向力或角速度 | 新方向尚未建立就再次收到反向命令 |
| 只有走廊中央抖动 | 左右选择规则 | 两侧差异过小时仍强制选择一边 |
用迟滞和方向保持阻止频繁翻转
最直接的修复不是给左右避让结果做平均,因为平均后可能得到接近零的横向力,角色反而继续撞向前方障碍。更可靠的方法是给“切换避让侧”增加迟滞:只有另一侧明显更安全,并且当前方向已经保持了一段时间,才允许翻转。
下面的示例比较最简单的逐帧选择与带迟滞的选择。left_clearance 和 right_clearance 表示左右可用空间,数值越大越安全。稳定版本要求另一侧至少多出 0.05 的空间才切换。
from dataclasses import dataclass


@dataclass
class AvoidanceState:
    side: str = "left"
    frames_on_side: int = 0


def naive_side(left_clearance: float, right_clearance: float) -> str:
    return "left" if left_clearance > right_clearance else "right"


def stable_side(
    state: AvoidanceState,
    left_clearance: float,
    right_clearance: float,
    hysteresis: float = 0.05,
    min_hold_frames: int = 2,
) -> str:
    state.frames_on_side += 1

    # 只有另一侧明显更安全,并且当前方向保持足够久,才允许翻转。
    if state.side == "left":
        advantage = right_clearance - left_clearance
        if advantage > hysteresis and state.frames_on_side >= min_hold_frames:
            state.side = "right"
            state.frames_on_side = 0
    else:
        advantage = left_clearance - right_clearance
        if advantage > hysteresis and state.frames_on_side >= min_hold_frames:
            state.side = "left"
            state.frames_on_side = 0

    return state.side


if __name__ == "__main__":
    samples = [
        (0.62, 0.60),
        (0.59, 0.61),
        (0.61, 0.60),
        (0.58, 0.62),
        (0.57, 0.64),
    ]

    state = AvoidanceState()
    naive_result = []
    stable_result = []

    for left, right in samples:
        naive_result.append(naive_side(left, right))
        stable_result.append(stable_side(state, left, right))

    print("naive:", naive_result)
    print("stable:", stable_result)
预期输出:
naive: ['left', 'right', 'left', 'right', 'right']
stable: ['left', 'left', 'left', 'left', 'right']
普通规则在前四帧连续翻转三次,而迟滞版本不会因为 0.01 或 0.02 的微小差异改变方向,只有最后右侧空间明显更大时才切换。这种状态不是为了永远坚持原方向,而是过滤没有实际意义的微小波动。
狭窄区域还需要配合减速
迟滞能解决决策翻转,却不能解决角色速度过高的问题。角色接近狭窄通道时,如果预计可用空间持续下降,可以降低期望速度,让同样的转向能力拥有更多时间把角色重新拉回通道中心。
实践中可以把走廊中的控制拆成两个职责:避障负责保证不会接近墙体,目标移动负责保持整体前进方向。当左右都有障碍且距离相近时,与其强制选择某一侧,不如弱化横向避让,优先沿通道主方向前进;只有一侧进入真正危险距离时,再明显增加另一侧的避让力。
按决策链定位振荡来源
排查时应记录每一帧的左右距离、当前避让侧、角色速度和最终 steering。先确认是不是左右选择在翻转,再判断翻转后角色是否有足够时间完成转向。若方向稳定但轨迹仍蛇形,问题更可能来自 steering 强度、速度或角色运动模型;若方向本身每隔一两帧就切换,则应该先修决策迟滞,而不是继续调整物理参数。
狭窄通道中的稳定移动,本质上要求控制器拥有短期记忆:上一帧选择了哪一侧,当前差异是否真的足以推翻原决策,以及角色是否还有足够空间完成这次修正。把这些条件加入局部避障后,NPC 才会从“每帧重新猜一次方向”变成连续、可预测的运动。