
游戏 AI / 系统课时
验证不同规模下的移动稳定性
验证不同规模下的移动稳定性
群体移动在 5 个 NPC 时看起来正常,不代表 200 个时仍然稳定。本课建立一套按规模递增的验证方法,同时观察行为质量和每帧计算成本,避免只看“画面能跑”就误判系统已经可用。
学习目标
- 为单体、小群体和大群体分别定义验证重点
- 用可量化指标发现穿模、抖动、失速和性能退化
- 建立固定场景与阈值,让调参前后可以重复比较
不同规模要验证不同问题
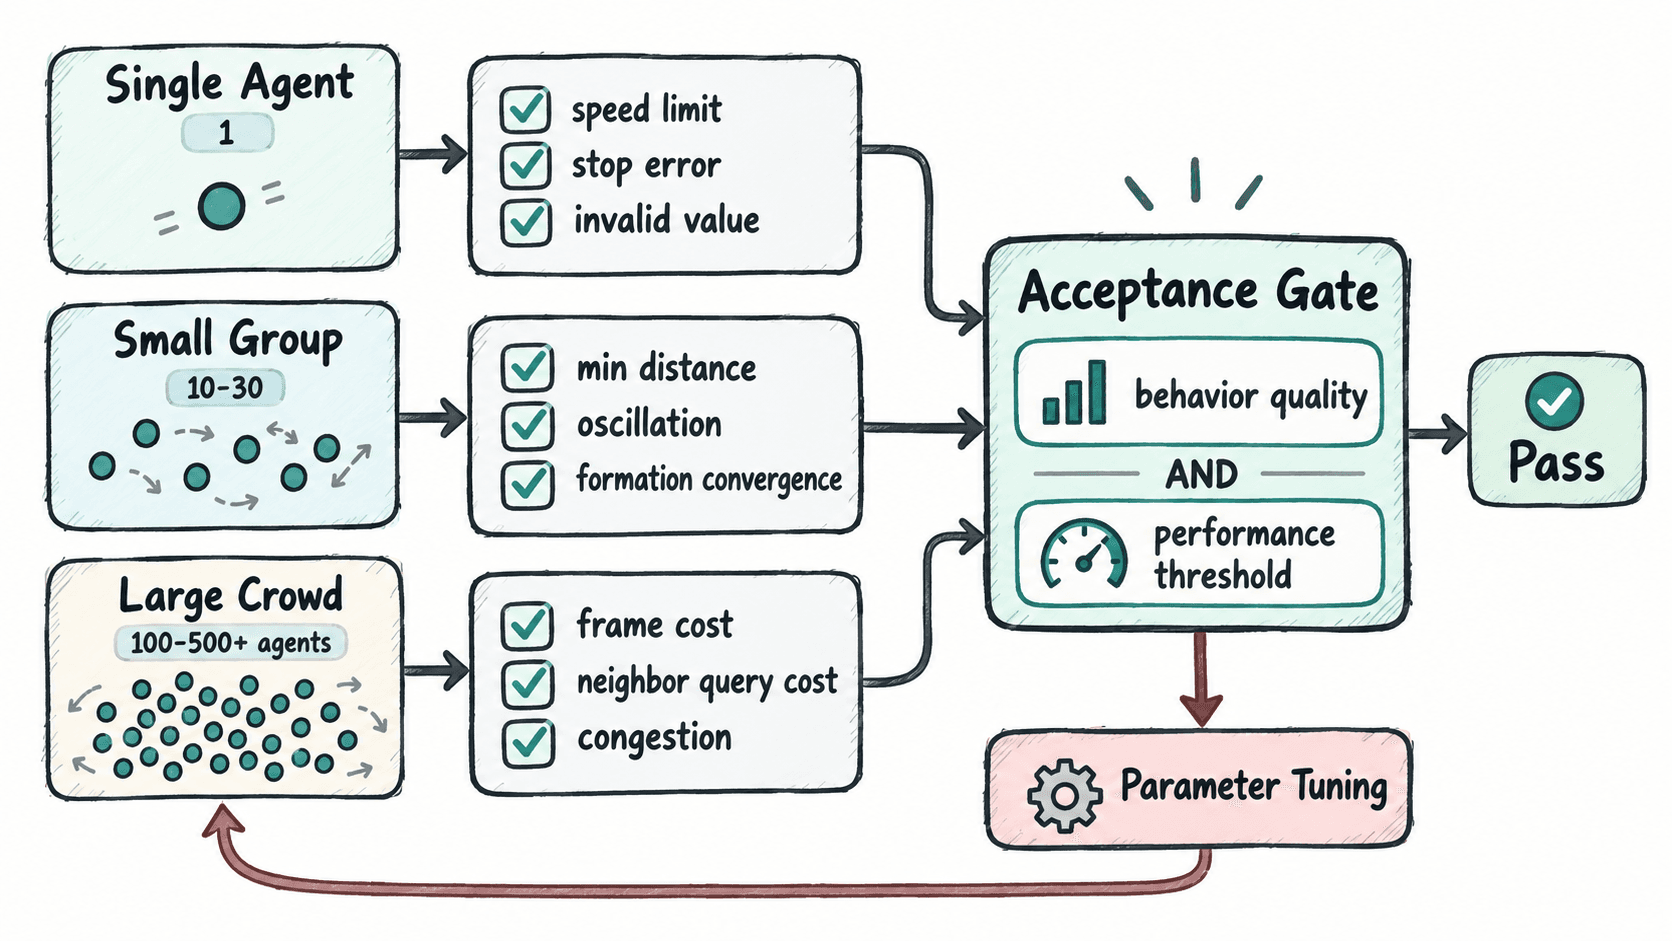
单体测试主要排除算法本身的问题,例如速度是否超过上限、到达目标时是否能停住。小群体测试开始关注单位之间的相互作用,例如 Separation 是否导致抖动、Alignment 是否让队伍失去转向能力。大群体测试则必须同时看质量与性能,因为邻居查询和多行为组合会迅速放大计算量。
| 规模 | 建议数量 | 主要观察项 |
|---|---|---|
| 单体 | 1 | 速度上限、停止误差、NaN/Infinity |
| 小群体 | 10~30 | 最小间距、抖动、队形收敛、转弯稳定性 |
| 大群体 | 100~500+ | 帧耗时、邻居查询成本、拥堵、异常率 |
固定场景比“随便跑一跑”更可靠
测试场景必须可重复。目标点、初始位置、随机种子、障碍布局和配置资产都应固定,否则两次结果无法比较。尤其是 Wander 或随机出生位置,如果每次都不同,很容易把随机波动误认为参数优化。
一个最小验证集可以包含三类场景:直线追踪用于确认速度与到达行为,狭窄通道用于暴露左右避障翻转,密集出生用于观察 Separation 和邻居查询在压力下是否稳定。
用自动化基准记录异常率和耗时
下面给出一个可独立运行的 .NET 8 控制台示例。它不模拟完整游戏画面,而是用确定性初始状态重复执行简化的 Separation 更新,记录平均步耗时、过近比例和非法数值,适合做“参数或实现改动前后”的基线比较。
using System;
using System.Diagnostics;
using System.Numerics;

public static class Program
{
    private const float Dt = 1f / 60f;
    private const float MaxSpeed = 5f;
    private const float SeparationRadius = 1.2f;

    public static void Main()
    {
        foreach (int count in new[] { 1, 20, 200 })
        {
            RunScenario(count, steps: 300);
        }
    }

    private static void RunScenario(int count, int steps)
    {
        var positions = new Vector2[count];
        var velocities = new Vector2[count];

        // 固定初始布局,保证不同版本之间可以重复比较。
        for (int i = 0; i < count; i++)
        {
            positions[i] = new Vector2((i % 20) * 0.9f, (i / 20) * 0.9f);
        }

        int tooCloseSamples = 0;
        int pairSamples = 0;
        int invalidValues = 0;
        var stopwatch = Stopwatch.StartNew();

        for (int step = 0; step < steps; step++)
        {
            for (int i = 0; i < count; i++)
            {
                Vector2 separation = Vector2.Zero;

                for (int j = 0; j < count; j++)
                {
                    if (i == j) continue;

                    Vector2 delta = positions[i] - positions[j];
                    float distance = delta.Length();

                    if (distance < SeparationRadius && distance > 0.0001f)
                    {
                        separation += Vector2.Normalize(delta) / distance;
                        tooCloseSamples++;
                    }

                    pairSamples++;
                }

                velocities[i] += separation * Dt;
                if (velocities[i].Length() > MaxSpeed)
                {
                    velocities[i] = Vector2.Normalize(velocities[i]) * MaxSpeed;
                }

                positions[i] += velocities[i] * Dt;

                if (!IsFinite(positions[i]) || !IsFinite(velocities[i]))
                {
                    invalidValues++;
                }
            }
        }

        stopwatch.Stop();

        double avgStepMs = stopwatch.Elapsed.TotalMilliseconds / steps;
        double overlapRate = pairSamples == 0
            ? 0
            : (double)tooCloseSamples / pairSamples;

        Console.WriteLine(
            $"agents={count} avgStepMs={avgStepMs:F4} " +
            $"overlapRate={overlapRate:P2} invalid={invalidValues}");
    }

    private static bool IsFinite(Vector2 value) =>
        float.IsFinite(value.X) && float.IsFinite(value.Y);
}预期输出的字段格式如下,<TIME> 和 <RATE> 会随机器性能与运行结果变化,但 invalid 在稳定实现中应保持为 0。
agents=1 avgStepMs=<TIME> overlapRate=<RATE> invalid=0
agents=20 avgStepMs=<TIME> overlapRate=<RATE> invalid=0
agents=200 avgStepMs=<TIME> overlapRate=<RATE> invalid=0这个示例故意使用全量两两扫描,因此随着数量增加,avgStepMs 会明显上升。它的价值不是给出“合格帧耗时”,而是建立同机、同场景、同参数下的可比较基线。后续换成空间网格或空间哈希时,应使用完全相同的输入重新跑一次。
给行为质量设置可解释的门槛
“看起来还行”无法进入持续集成,也无法比较版本。可以把关键现象转成简单阈值,例如:非法数值必须为 0;稳态速度不得超过配置上限;到达停止误差不能持续扩大;连续若干帧出现方向反转时记为一次抖动事件。
性能阈值不要照搬别人的毫秒数,因为 CPU、目标帧率和同帧其他系统都会影响预算。更实用的方法是先确定本项目给 Steering 的帧预算,再把 100、200、500 个单位的测量值与该预算比较。
发现退化时先区分质量问题和性能问题
如果数量增大后只是帧耗时上升,而轨迹仍然稳定,优先检查邻居查询复杂度、重复距离计算和每帧分配。如果帧耗时正常但群体开始抖动或挤成一团,则优先回到参数关系,例如邻居半径是否过大、分离权重是否过强、最大加速度是否导致频繁过冲。
最终验收不应只有“500 个单位还能跑”。更完整的标准是:固定场景可重复、非法值为零、行为指标没有明显退化,并且目标规模下的 Steering 耗时稳定落在项目分配的帧预算内。