
游戏 AI / 系统课时
把避障力叠加到目标移动
把避障力叠加到目标移动
Seek 或 Arrive 只负责把 NPC 拉向目标,Obstacle Avoidance 则负责在危险出现时改变局部方向。真正可用的移动控制不能在两者之间二选一,而要把它们组合成一股受权重和最大转向力约束的最终 steering,并保证避障结束后角色还能继续朝目标前进。
学习目标
- 理解目标移动力与避障力为什么不能简单互相覆盖
- 使用权重和最大转向力组合 Seek、Arrive 与避障结果
- 根据障碍物危险程度动态提高避障优先级
为什么不能直接让避障覆盖目标方向
假设角色正在向右侧目标移动,前方突然出现障碍物。Seek 会持续产生朝目标方向的力,而避障系统可能要求角色向左上方偏转。如果代码检测到障碍后直接用避障方向替换 Seek,角色虽然能绕开障碍,却暂时失去了目标约束,容易出现绕开后继续横向漂移的问题。
反过来,如果只是把 Seek 与避障力等权相加,目标很远时 Seek 往往长期保持较大强度,避障力可能不足以改变运动方向。组合时真正要控制的是三件事:各行为提供自己的 steering、按场景设置权重、最后统一限制最大转向力。
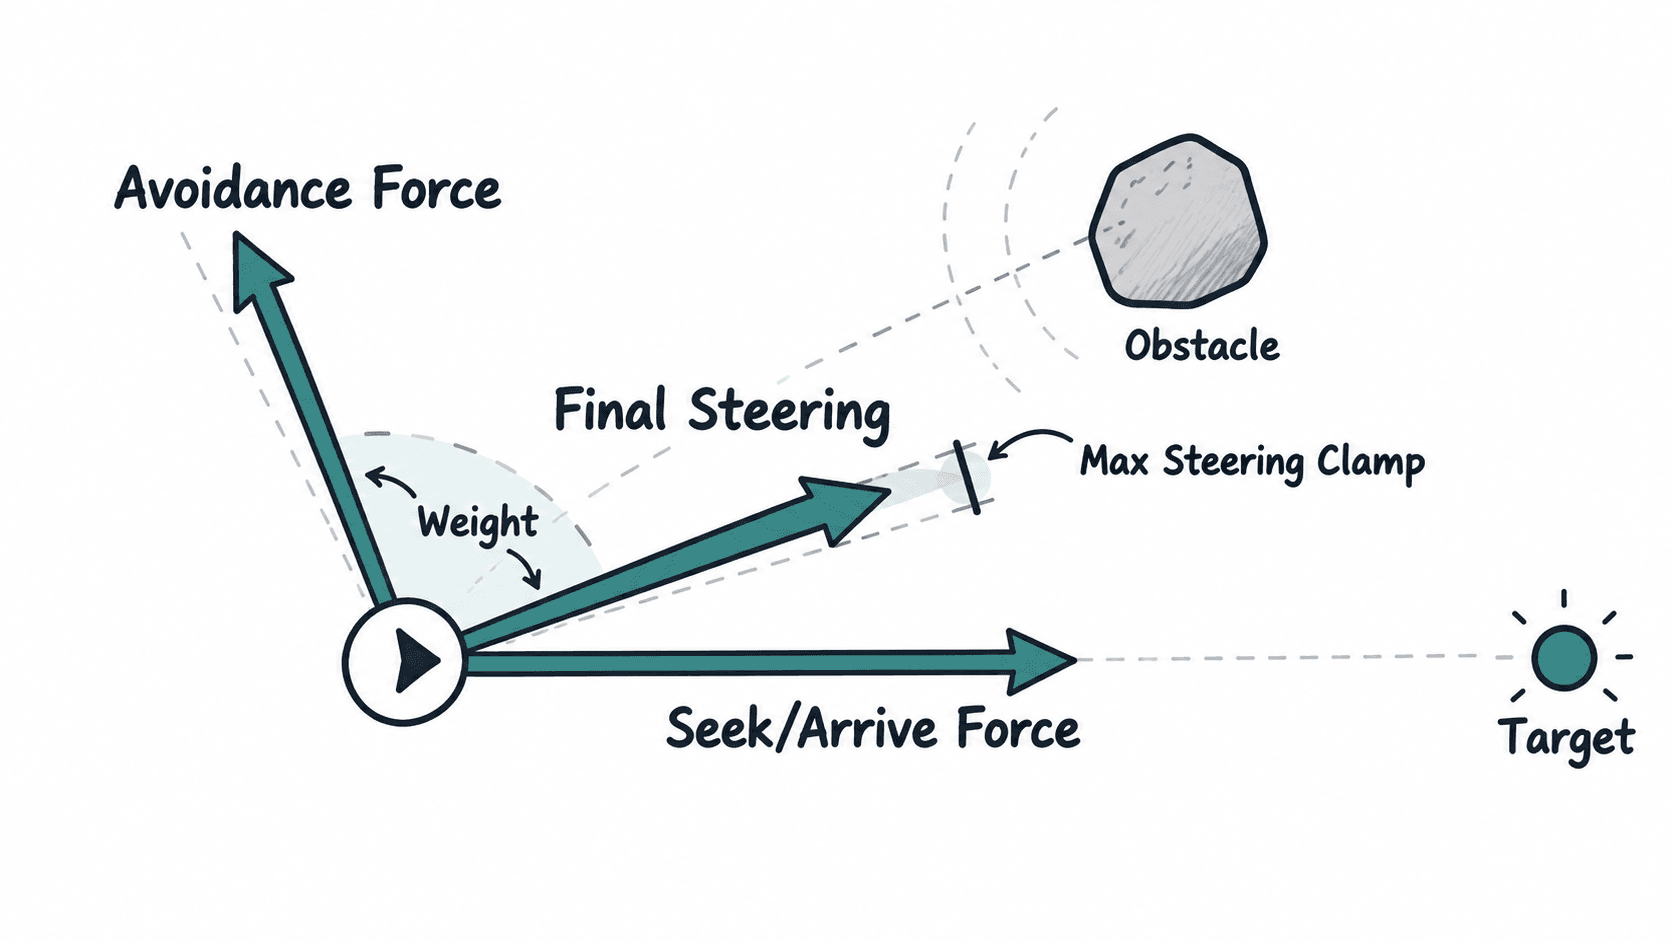
用权重和限幅组合两股力
一个稳定的实现可以让每个行为只返回力,不直接修改角色速度。控制器收集这些力后做加权求和,再统一执行最大转向力限制。这样 Seek、Arrive、Avoidance 都不会绕过同一套运动约束。
下面的 Python 示例用二维向量模拟一次组合。角色目标在正右方,目标行为产生 (4, 0) 的 steering,障碍物要求角色向上避让并产生 (0, 4)。避障权重设为 2.0,最后把合力限制在最大长度 5.0。
from math import hypot


def add(a: tuple[float, float], b: tuple[float, float]) -> tuple[float, float]:
    return a[0] + b[0], a[1] + b[1]


def scale(v: tuple[float, float], factor: float) -> tuple[float, float]:
    return v[0] * factor, v[1] * factor


def clamp_magnitude(v: tuple[float, float], max_length: float) -> tuple[float, float]:
    length = hypot(v[0], v[1])
    if length <= max_length or length == 0.0:
        return v
    factor = max_length / length
    return scale(v, factor)


def combine_steering(
    target_force: tuple[float, float],
    avoidance_force: tuple[float, float],
    target_weight: float,
    avoidance_weight: float,
    max_steering: float,
) -> tuple[float, float]:
    # 行为只负责提供候选力,最终限幅统一放在组合阶段处理。
    weighted_target = scale(target_force, target_weight)
    weighted_avoidance = scale(avoidance_force, avoidance_weight)
    combined = add(weighted_target, weighted_avoidance)
    return clamp_magnitude(combined, max_steering)


if __name__ == "__main__":
    target_force = (4.0, 0.0)
    avoidance_force = (0.0, 4.0)

    final_force = combine_steering(
        target_force=target_force,
        avoidance_force=avoidance_force,
        target_weight=1.0,
        avoidance_weight=2.0,
        max_steering=5.0,
    )

    print(f"final=({final_force[0]:.2f}, {final_force[1]:.2f})")
    print(f"magnitude={hypot(*final_force):.2f}")
预期输出:
final=(2.24, 4.47)
magnitude=5.00
输出说明合力本来更偏向避障方向,但执行前被统一压到最大转向力 5.0。这样既能保留朝目标前进的分量,也不会因为障碍物过近突然产生无限大的转向变化。
避障权重应该随危险程度变化
固定使用很高的避障权重会让 NPC 即使距离障碍很远也不断修正路线;固定使用很低的权重则可能直到碰撞前都来不及转向。更实用的方式是根据前方探测结果计算危险程度,例如使用障碍物距离、预计碰撞时间或障碍物是否进入安全半径。
当探测范围内没有障碍时,避障力应当接近零,让 Seek 或 Arrive 主导移动。障碍进入预警区后逐步提高避障权重;进入紧急区时,可以让避障明显压过目标移动,同时适当降低期望速度。危险解除后再平滑恢复目标行为,而不是瞬间切回满速。
验证组合后的移动是否真的有效
调试时不要只看角色是否最终绕开障碍。至少同时观察目标距离、最近障碍距离和最终 steering 大小:目标距离整体应继续下降,障碍距离不能跌破角色安全半径,最终 steering 在多数帧不应长期顶住最大值。
如果避障期间目标距离短暂增加并不一定是错误,绕障本身就可能要求角色先横向移动。真正的问题是危险解除后仍然无法重新朝目标收敛,或者每次探测到障碍都立即出现明显速度和方向跳变。稳定的组合应当表现为:平时由目标移动主导,危险增大时逐渐让出控制权,避开后再自然回到 Seek 或 Arrive。