
游戏 AI / 系统课时
Arrive 为什么必须提前减速
Arrive 为什么必须提前减速
Arrive 要解决的不是“朝目标移动”,而是“以可控速度停在目标附近”。如果角色始终以最大速度冲向终点,再到达时才清零速度,就会因为离散帧更新和加速度限制越过目标。核心做法是把剩余距离映射成期望速度,让角色进入减速区后逐步降速。
学习目标
- 理解为什么到达目标前必须提前降低期望速度
- 会用减速半径计算期望速度,并把速度差转成加速度
- 能用停止半径、减速半径和加速度上限控制 Arrive 行为
从 Seek 的冲过头问题开始
Seek 通常把期望速度直接设为“指向目标的单位方向 × 最大速度”。这适合追逐,却不保证能停住。某一帧即使已经非常接近目标,只要当前速度仍然较大,下一帧仍可能跨过目标点;随后目标方向反转,角色又向回加速,于是出现来回抖动。
Arrive 的关键变化是:目标越近,允许的期望速度越小。通常设置一个 slow_radius。在半径外仍使用最大速度;进入半径后,让期望速度按剩余距离比例下降。
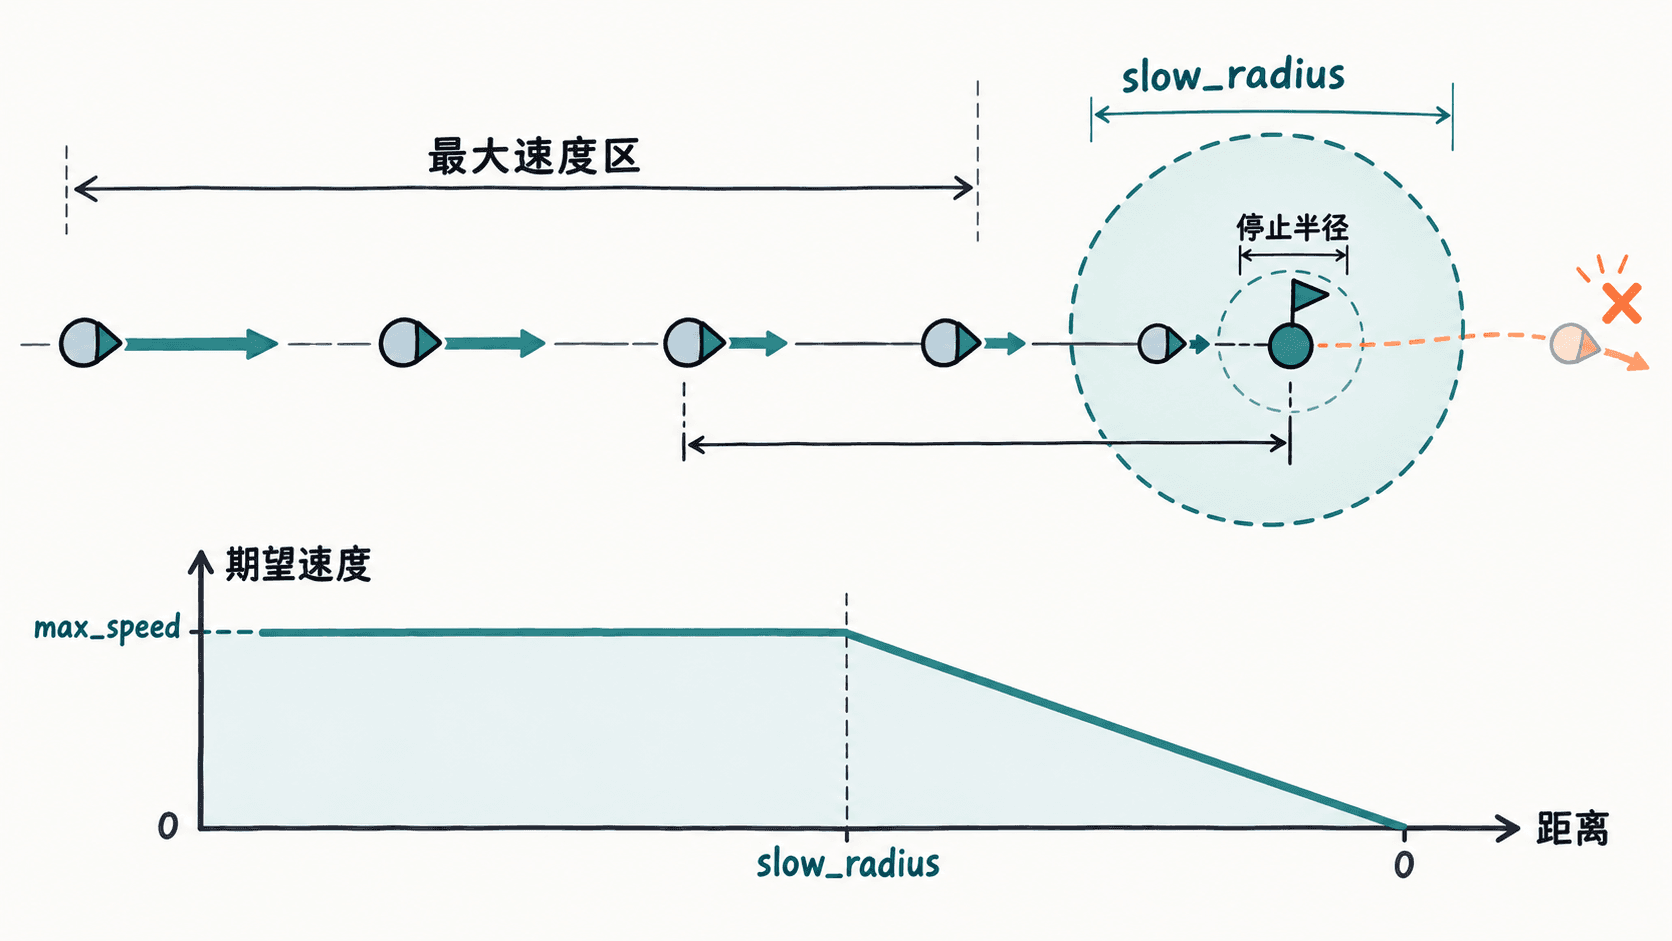
把剩余距离映射成期望速度
最简单的线性 Arrive 可以分成两段:距离大于 slow_radius 时保持 max_speed;进入减速区后,使用 max_speed * distance / slow_radius。这样越接近目标,期望速度越低。
只有期望速度还不够。角色当前可能仍然跑得很快,因此还要把“当前速度到期望速度的差”转换为加速度,并限制到 max_accel,避免瞬时速度跳变。下面用一维运动演示完整逻辑;二维或三维实现时,把标量方向替换成向量即可。
def clamp(value, low, high):
    return max(low, min(high, value))

def arrive(position, velocity, target):
    max_speed = 6.0
    slow_radius = 5.0
    time_to_target = 0.2
    max_accel = 30.0
    offset = target - position
    distance = abs(offset)
    direction = 1.0 if offset >= 0 else -1.0
    # 减速区外全速,进入减速区后按距离降低期望速度。
    target_speed = max_speed if distance > slow_radius else max_speed * distance / slow_radius
    target_velocity = direction * target_speed
    # 用有限响应时间修正速度,并限制最大加速度。
    accel = (target_velocity - velocity) / time_to_target
    return clamp(accel, -max_accel, max_accel)

position = 0.0
velocity = 0.0
target = 10.0
dt = 0.1
for step in range(1, 41):
    acceleration = arrive(position, velocity, target)
    velocity += acceleration * dt
    position += velocity * dt
    if step in {1, 10, 20, 30, 40}:
        print(step, round(position, 3), round(velocity, 3))
预期输出:
1 0.3 3.0
10 5.401 5.994
20 8.966 1.737
30 9.782 0.368
40 9.954 0.077
角色进入后半程后速度持续下降,位置逐渐逼近 10.0,而不是高速穿过目标再折返。
三个参数分别控制什么
slow_radius 决定多早开始刹车。它过小,角色没有足够距离减速;过大,则会长时间低速爬行。max_accel 决定速度变化有多激烈,数值越小越柔和,但也需要更长距离停住。
time_to_target 表示角色希望用多长时间把当前速度调整到期望速度。值太小会产生强烈修正,值太大则显得迟钝。实际调参时应同时观察最大速度、最大减速度和帧时间,而不是只改单个参数。
什么时候线性 Arrive 还不够
高速载具、惯性明显的物体或严格物理驱动角色,可能需要根据实际制动能力更早刹车。判断重点是“剩余距离是否足够消化当前速度”:如果最大减速度受限,即使期望速度已经下降,角色仍可能冲过头。
调试时优先检查进入减速区时的当前速度、允许的最大减速度和实际帧时间。只要减速开始得足够早,并且速度修正受控,Arrive 就能把“追到目标”变成“自然停在目标”。