
游戏 AI / 系统课时
调参顺序怎么避免反复试错
调参顺序怎么避免反复试错
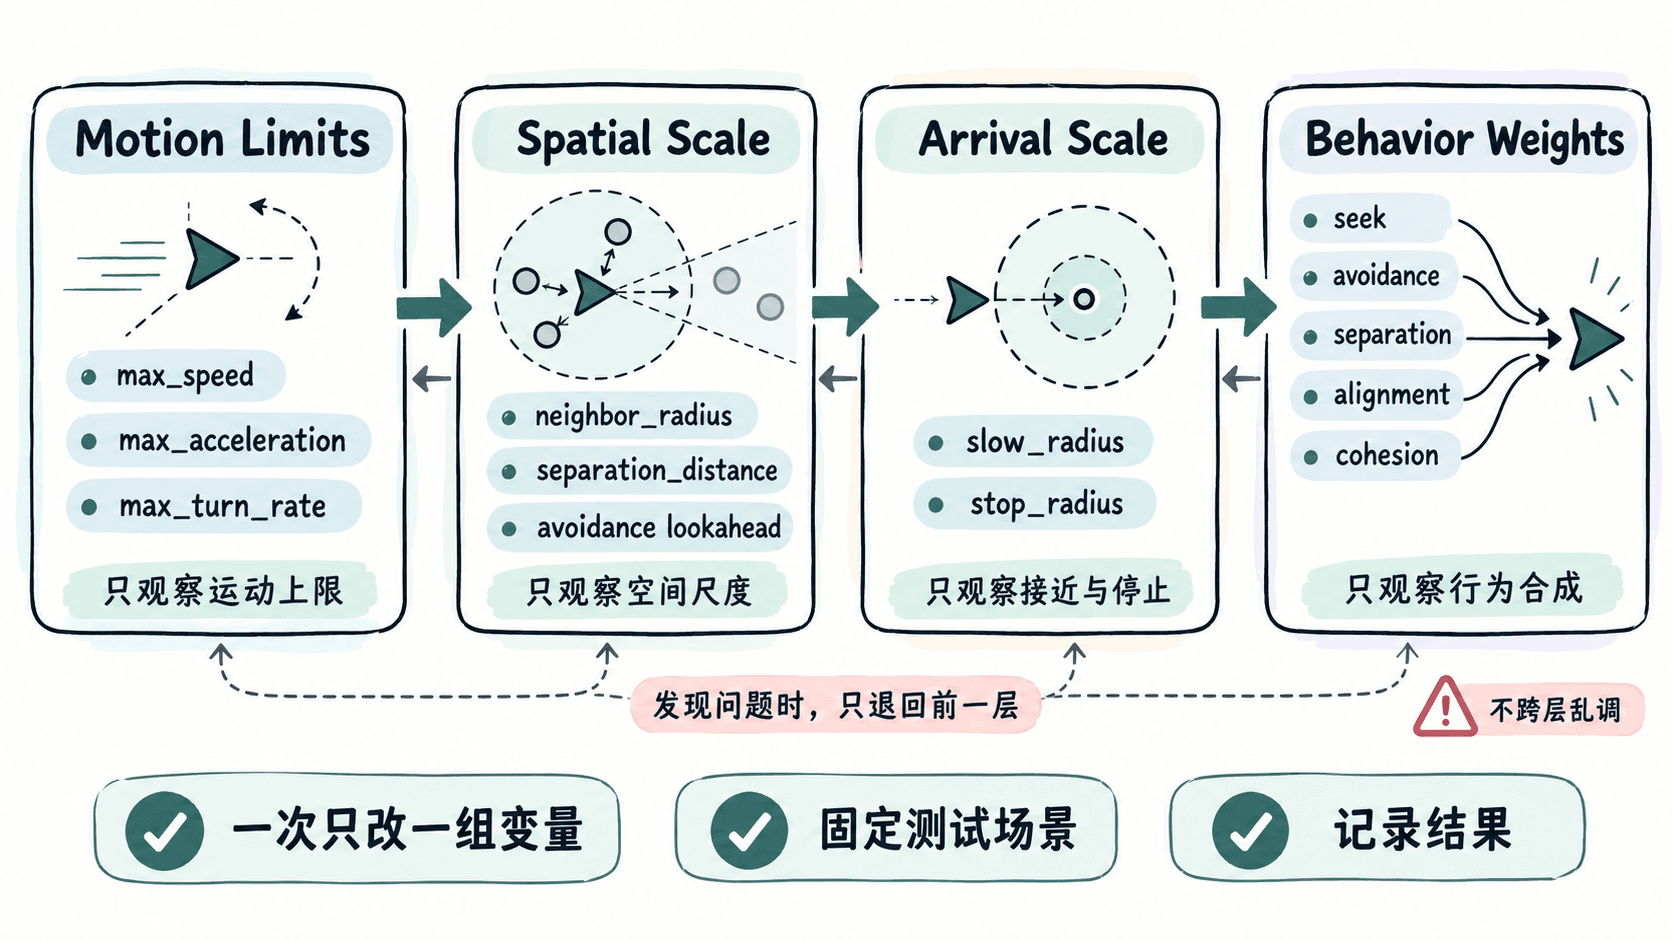
Steering 参数彼此耦合:速度过高会让避障像“失效”,感知距离过短会让 Separation 来不及工作,权重又会掩盖前面的基础问题。更稳定的做法是先固定运动上限,再调空间尺度,最后才碰行为权重,并始终用同一组场景做验证。
学习目标
- 建立从运动上限、感知距离、减速半径到行为权重的固定调参顺序
- 理解为什么一次只改一组参数比“边看边拧”更容易定位问题
- 用简单约束和复现场景验证参数是否处于合理范围
先固定运动上限
第一步只调 max_speed、max_acceleration 和最大转向速率。它们决定角色每秒能走多远、能多快改变速度,以及能否在有限空间内完成转弯。此时先关闭复杂群体权重,只保留最基础的 Seek 或 Wander,让单体移动先稳定。
如果基础速度尚未确定,就提前调避障或 Separation,后续一旦把 max_speed 提高,原本足够的检测距离和排斥力可能立刻不够。调参反复,通常不是某个权重“太难找”,而是调参层级顺序错了。
再确定空间尺度
运动上限稳定后,再处理 neighbor_radius、separation_distance、障碍检测距离等空间参数。它们要与角色速度和场景尺度匹配:速度越高,通常越需要更早感知;单位越密,邻域半径过大又会带来更多查询和更强的群体耦合。
建议先固定一个中等密度场景,只观察三个现象:邻居是否能及时进入感知范围、过近单位是否能被分开、检测范围是否大到把远处无关单位也算进来。不要同时调权重,否则很难判断“没分开”究竟是距离不对还是力太弱。
再调减速半径
Arrive 类行为的 slow_radius 和 stop_radius 应在速度与感知范围之后调。角色冲过目标点,首先看减速区是否过小;进入减速区后仍然抖动,再检查加速度上限和停止半径,而不是直接降低 Seek 权重。
一个实用关系是:stop_radius 应明显小于 slow_radius,并且 slow_radius 要给当前最大速度留下足够制动距离。这里不必追求某个固定比例,关键是让角色在既定帧率和加速度限制下能平滑降速。
最后才调行为权重
权重解决的是“多个合理行为同时存在时谁更重要”,不是修复错误的基础尺度。常见顺序是先把安全相关行为调到可靠,例如 Obstacle Avoidance、Separation;再加入 Alignment、Cohesion;最后微调 Wander、Seek、Pursue 的风格强度。
可以把调参过程压成一张记录表:每次只改一组参数,记录场景、修改前后值、观察现象和是否保留。这样下一次看到抖动、穿墙或队伍过紧时,可以快速定位应回到哪一层,而不是重新从所有权重开始试。
用约束先挡住明显错误
下面的 Python 示例不替代真实场景测试,只用于在加载参数时检查几个容易导致反复试错的结构关系。
from dataclasses import dataclass

@dataclass
class SteeringConfig:
    max_speed: float
    neighbor_radius: float
    separation_distance: float
    slow_radius: float
    stop_radius: float
    separation_weight: float
    cohesion_weight: float

def validate(cfg: SteeringConfig) -> None:
    errors = []

    if cfg.max_speed <= 0:
        errors.append("max_speed must be > 0")
    if cfg.separation_distance >= cfg.neighbor_radius:
        errors.append("separation_distance must be < neighbor_radius")
    if cfg.stop_radius >= cfg.slow_radius:
        errors.append("stop_radius must be < slow_radius")
    if cfg.separation_weight < 0 or cfg.cohesion_weight < 0:
        errors.append("behavior weights must be >= 0")

    if errors:
        raise ValueError("; ".join(errors))

config = SteeringConfig(
    max_speed=4.0,
    neighbor_radius=6.0,
    separation_distance=1.2,
    slow_radius=3.0,
    stop_radius=0.25,
    separation_weight=1.4,
    cohesion_weight=0.6,
)

validate(config)
print("parameter relations valid")
预期输出
parameter relations valid这些检查只说明参数关系没有明显矛盾,不能证明行为一定自然。真正的验收仍应回到固定测试场景:直线路径、密集会车、狭窄通道、接近目标点各跑一次,并记录是否出现穿透、振荡、过冲和队形过松。只要始终按“运动上限 → 空间尺度 → 减速尺度 → 行为权重”的顺序推进,问题就更容易被定位到具体层级。