
游戏 AI / 系统课时
用优先级处理紧急避障
用优先级处理紧急避障
当 NPC 一边保持队形、一边游荡,又突然面临墙体或其他角色碰撞时,继续把所有 Steering 行为混在一起加权并不可靠。优先级组合的目标是让“安全类行为”先拿到控制权,只有在它们不需要介入时,才执行游荡、队形或追逐等低紧急度行为。
学习目标
- 理解优先级 Steering 与加权求和的职责差异
- 设计“紧急避障优先,普通移动随后”的选择流程
- 用阈值避免高优先级行为因微小噪声长期霸占控制权
优先级不是把权重调得更大
给 Collision Avoidance 一个很大的权重,看似也能让它更“重要”,但它仍然会和其他行为发生向量抵消。比如避障向左输出 10,Seek 向右输出 8,最终只剩向左 2,角色可能仍来不及脱离危险。
优先级组合采用的是另一种规则:按优先级从高到低检查行为,找到第一个“确实需要介入”的结果后立即使用,不再继续叠加低优先级行为。这样,紧急避障不会被游荡或队形稀释。
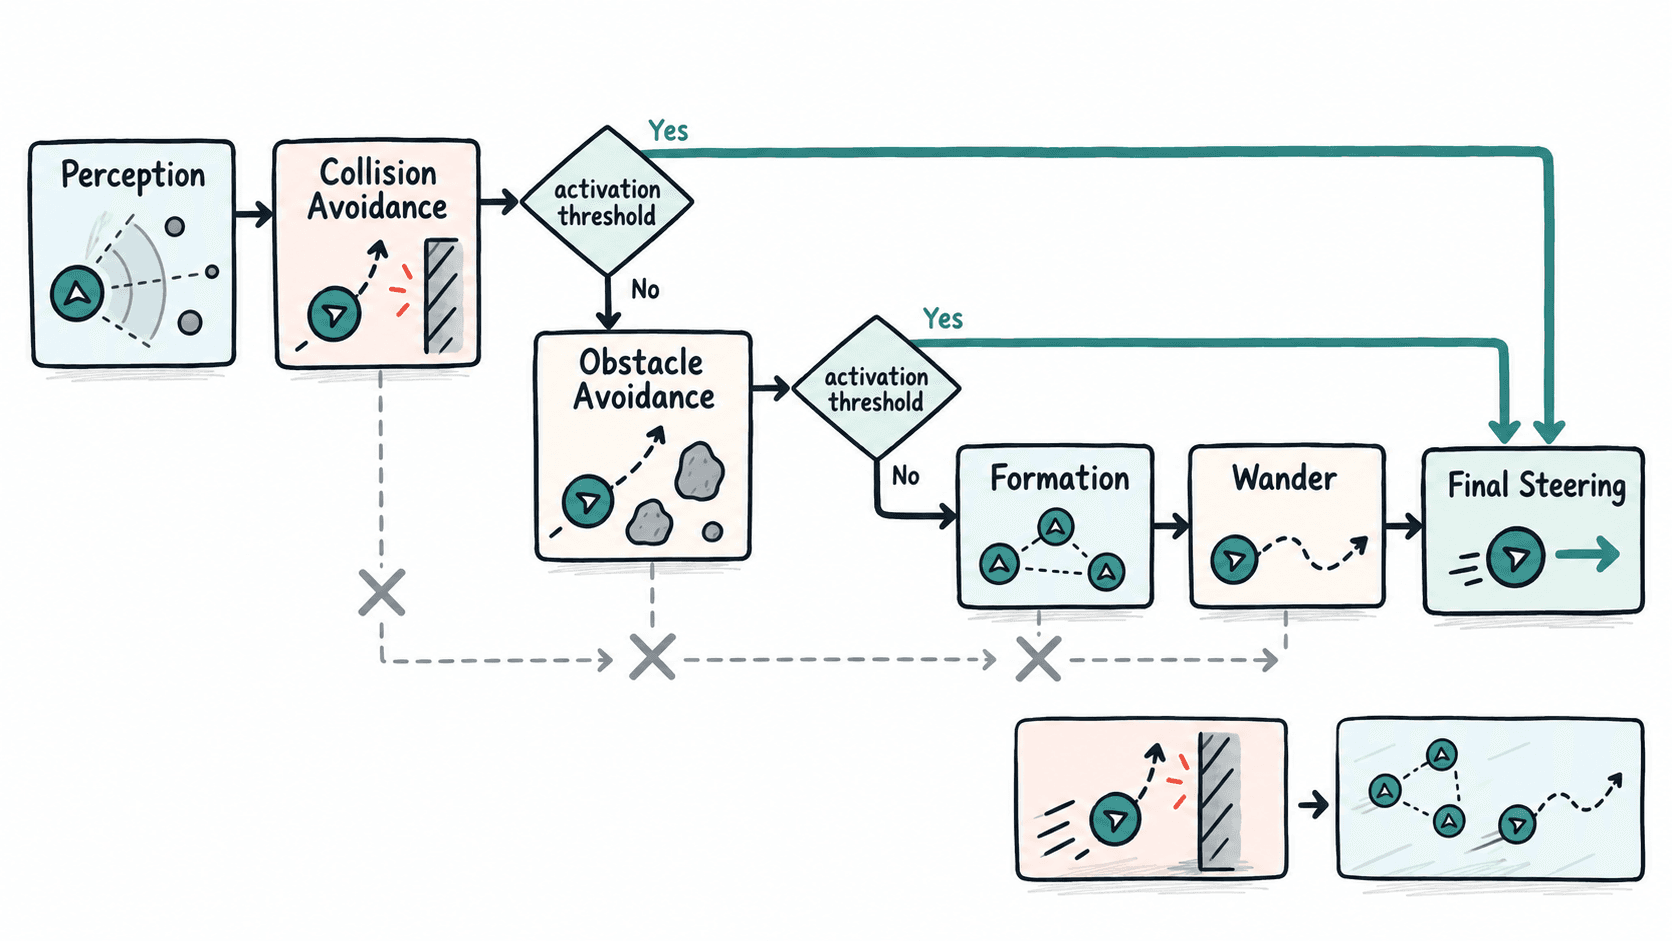
这类组合特别适合有明确安全等级的行为。常见顺序是碰撞规避、障碍规避、路径跟随、队形保持、游荡。具体顺序应由游戏设计决定,但原则始终是:越不能被延迟的行为,优先级越高。
为什么需要激活阈值
如果只判断“输出是否非零”,高优先级行为很容易因为浮点误差、传感器噪声或极远障碍产生一个极小向量,从而一直拦截后续行为。角色会表现得像被“锁死”,明明没有危险却不再游荡。
因此需要一个激活阈值:只有高优先级行为的输出强度达到一定程度,才认为它真的要接管。阈值可以基于加速度长度,也可以基于预测碰撞时间等更有业务意义的指标。
实现一个最小优先级组合器
下面的示例按顺序检查三个行为。第一个超过阈值的向量直接成为最终 Steering;如果都未激活,则返回零向量。
from math import hypot

def magnitude(v):
    return hypot(v[0], v[1])

def choose_by_priority(candidates, threshold):
    for name, steering in candidates:
        if magnitude(steering) >= threshold:
            return name, steering
    return "none", (0.0, 0.0)

collision_avoidance = (4.5, -1.0)
formation = (1.2, 0.3)
wander = (0.6, 0.8)

name, steering = choose_by_priority(
    [
        ("collision", collision_avoidance),
        ("formation", formation),
        ("wander", wander),
    ],
    threshold=1.0,
)

print(name)
print(f"steering=({steering[0]:.1f}, {steering[1]:.1f})")
预期输出:
collision
steering=(4.5, -1.0)
如果把 collision_avoidance 改成 (0.1, 0.1),它就低于阈值,组合器会继续检查 Formation。这个行为切换过程比“给避障一个超大权重”更容易推理和调试。
避免优先级切换产生抖动
优先级方案也有边界问题:当碰撞规避输出恰好在阈值附近上下波动时,控制权可能在“避障”和“队形”之间来回切换。常见处理是引入滞回,例如进入避障使用较高阈值,已经进入后则使用较低阈值退出,避免每一帧都重新争夺。
另一种做法是让高优先级行为保持一个很短的最小接管时间,例如几十到几百毫秒。具体时长要结合角色速度和游戏帧率调试,不能写死成所有 NPC 共用的常量。
优先级组合最适合处理“安全必须压过舒适”的场景。低紧急度目标仍可以在自己的层级内部做加权求和,但碰撞规避这类行为应该先决定“是否接管”,再决定“往哪里转”,这样角色在复杂场景中才既自然又可控。